基于 OpenCV 的浑浊水体视觉增强与目标追踪 ROS 2 模块(合成视频演示)
作业概述与背景
水下机器人(ROV/AUV)在浑浊水体中作业时,相机图像面临三类典型退化:一是色彩衰减,红光被水强烈吸收导致画面偏蓝绿色;二是对比度下降,悬浮颗粒对光的前向散射使图像雾化、细节模糊;三是亮度不均,光源随距离衰减造成局部过暗。这些退化会显著降低目标检测与追踪的可靠性。
本模块基于 OpenCV 实现一条完整的水下视觉增强与目标追踪链路,包括白平衡、通道增益校正、CLAHE 局部对比度增强、暗通道先验去散射,以及在增强图像上运行 KCF/CSRT/MOSSE 目标追踪器。模块附带合成视频演示节点,可在无外部相机或仿真环境时独立验证整条链路。本文所述的全部验证均在演示节点合成的浑浊水体视频上完成,未接入 HoloOcean 等仿真场景,也未接入真实水下相机;文中的量化指标反映的是合成数据上的表现。
运行环境
- 操作系统:Ubuntu 22.04(虚拟机)
- ROS 2 版本:Humble
- 依赖库:rclcpp、sensor_msgs、geometry_msgs、std_msgs、cv_bridge、image_transport、tf2_ros、OpenCV 4.5.4(含 opencv_contrib 追踪模块);scripts/render_demo.py 另需 python3-pil(rosdep 可自动安装)
- 追踪器命名空间:KCF / CSRT 始终位于
cv,MOSSE 自 OpenCV 4.5.1 起迁入cv::legacy,代码按CV_VERSION_*编译期自动切换
核心代码文件清单
本模块包含以下核心文件,均已提交至仓库:
src/water/water_vision_enhancement/
├── include/water_vision_enhancement/
│   ├── image_enhancer.hpp        # 图像增强器:参数结构与类声明
│   └── object_tracker.hpp        # 目标追踪器:KCF/CSRT/MOSSE 封装
├── src/
│   ├── image_enhancer.cpp        # 色彩校正+CLAHE+去散射实现
│   ├── object_tracker.cpp        # 追踪器初始化、更新、置信度估计
│   ├── vision_node.cpp           # 主节点:订阅→增强→追踪→发布
│   └── video_demo_node.cpp       # 演示节点:合成浑浊水体视频
├── launch/
│   └── main.launch.py            # 一键启动文件
├── config/
│   └── params.yaml               # 参数配置
├── rviz/
│   └── vision_enhancement.rviz   # RViz2 可视化配置
├── scripts/
│   └── render_demo.py            # 离线渲染演示 GIF(抓取节点实际输出合成三联对比动图)
├── resource/
│   └── water_vision_enhancement  # 无后缀空文件
├── CMakeLists.txt
├── package.xml
└── README.md
处理原理
- 白平衡。 基于灰世界假设,将各通道均值拉向 128,消除整体色偏。
- 通道增益校正。 水下环境红光衰减最快,蓝光相对充足。对 R/G/B 三通道分别施加增益(默认 R=1.35、G=1.0、B=0.85),补偿水体吸收造成的色彩失衡。先做白平衡再施加增益,避免白平衡把各通道均值重新拉平而抵消增益效果。红增益取 1.35 是在 1.8 的基础上回退得到的:1.8 在顺序调整后会使整幅图明显偏橙红,属过校正。
- CLAHE 局部对比度增强。 转到 Lab 色彩空间,仅对 L(亮度)通道做限制对比度自适应直方图均衡,提升局部细节而不过度放大噪声。
- 去散射。 大气光由参数 atmosphere_light 给定(默认 0.95),基于暗通道先验估计透射率,按
J = (I - A) / t + A恢复无雾图像,削弱悬浮颗粒造成的雾化。 - 目标追踪。 在增强后图像上用 OpenCV 追踪器(KCF/CSRT/MOSSE)连续估计目标边界框,输出归一化中心点与置信度。
运行步骤
- 新建标准工作空间并进入 src 目录:
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
- 从 ros2 仓库拷贝模块代码到工作空间:
cp -r ~/ros2/src/water/water_vision_enhancement ~/ros2_ws/src/
cd ~/ros2_ws
- 安装依赖并编译工作空间、部署环境:
rosdep install --from-paths src --ignore-src -r -y
colcon build --packages-select water_vision_enhancement
source install/setup.bash
注:追踪器依赖 opencv_contrib 的 tracking 模块。若系统中存在多套 OpenCV(例如 /usr 与 /usr/local 各一套),编译时需显式指定带 contrib 模块的那一套,例如:
colcon build --packages-select water_vision_enhancement --cmake-args -DOpenCV_DIR=/usr/lib/x86_64-linux-gnu/cmake/opencv4
- 启动演示节点(合成浑浊水体视频)与视觉处理节点:
ros2 launch water_vision_enhancement main.launch.py
- 另开终端查看增强质量指标与目标位置:
source install/setup.bash
ros2 topic echo /enhancement_metrics
ros2 topic echo /tracked_object
- 可选:打开 RViz2 对比原始、增强、追踪三幅图像:
ros2 run rviz2 rviz2 -d install/water_vision_enhancement/share/water_vision_enhancement/rviz/vision_enhancement.rviz
话题与参数
| 话题 | 类型 | 方向 | 说明 |
|---|---|---|---|
/camera/image_raw |
sensor_msgs/Image |
输入 | 原始水下图像(演示节点发布) |
/enhanced_image |
sensor_msgs/Image |
输出 | 增强后图像 |
/tracking_result |
sensor_msgs/Image |
输出 | 带绿色边界框与红色中心点的追踪可视化 |
/tracked_object |
geometry_msgs/PointStamped |
输出 | 目标归一化中心点(x、y 为 0~1,z 为置信度) |
/enhancement_metrics |
std_msgs/Float32MultiArray |
输出 | [对比度, 色彩度, PSNR(dB), 追踪置信度] |
| 参数 | 默认值 | 所属节点 | 说明 |
|---|---|---|---|
red_gain |
1.35 | water_vision_node | 红光通道增益(补偿水体吸收) |
green_gain |
1.0 | water_vision_node | 绿光通道增益 |
blue_gain |
0.85 | water_vision_node | 蓝光通道增益(抑制偏蓝) |
use_clahe |
true | water_vision_node | 是否启用 CLAHE |
clahe_clip_limit |
2.0 | water_vision_node | CLAHE 裁剪阈值 |
clahe_tile_grid |
8 | water_vision_node | CLAHE 网格大小 |
use_dehaze |
true | water_vision_node | 是否启用去散射 |
dehaze_strength |
0.6 | water_vision_node | 去散射强度(0~1) |
atmosphere_light |
0.95 | water_vision_node | 大气光估计值(0~1) |
tracker_type |
KCF | water_vision_node | 追踪器类型(KCF/CSRT/MOSSE) |
min_confidence |
0.3 | water_vision_node | 追踪置信度下限 |
auto_reinit |
true | water_vision_node | 丢失后是否自动重置追踪器 |
detect_interval |
30 | water_vision_node | 自动重置前的连续丢失帧数 |
init_bbox_x/y/w/h |
290 / 220 / 60 / 40 | water_vision_node | 初始追踪框,对准演示目标初始位置 |
turbidity |
0.5 | water_video_demo_node | 合成水体浑浊度(0~1) |
target_speed |
80.0 | water_video_demo_node | 目标移动速度(px/s) |
width / height / fps |
640 / 480 / 20 | water_video_demo_node | 输出图像尺寸与帧率 |
运行效果
默认参数下,演示节点生成 640×480、20 fps 的浑浊水体视频:蓝绿色背景叠加雾化与颗粒噪声,一个橙色矩形目标在画面内做反弹运动。视觉节点依次完成增强与追踪。
在虚拟机上以默认参数(浑浊度 0.5、KCF 追踪器、初始框 [290, 220, 60, 40],演示目标固定为 60×40、初始中心 (320, 240),初始框与目标基本重合)启动后连续运行,/enhancement_metrics 实测稳定在:对比度(拉普拉斯方差)506~511,色彩度 68.6,PSNR 12.4 dB;/tracked_object 持续输出目标中心点。追踪置信度为当前追踪区域与初始框灰度模板的归一化互相关系数(TM_CCOEFF_NORMED,0~1),稳定追踪期实测约 0.84~0.88,随目标运动与噪声逐帧波动,不再是固定常数。长时间运行后,追踪框可能漂移退化,置信度低于 min_confidence 时判定为丢失,auto_reinit 按 detect_interval(默认 30 帧)自动重置追踪器,并以参数指定的初始框重新初始化,此时追踪框回到初始位置而非跟随运动目标,此现象与“初始框由参数指定、未实现自动检测初始化”的设计一致。
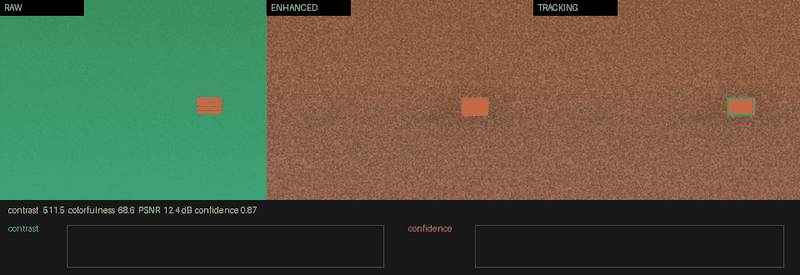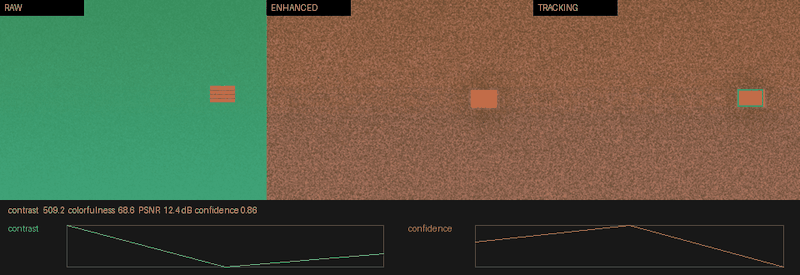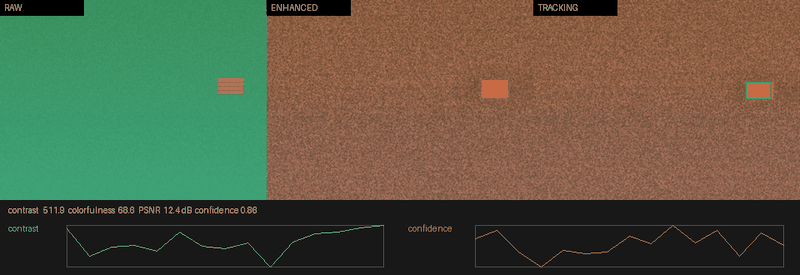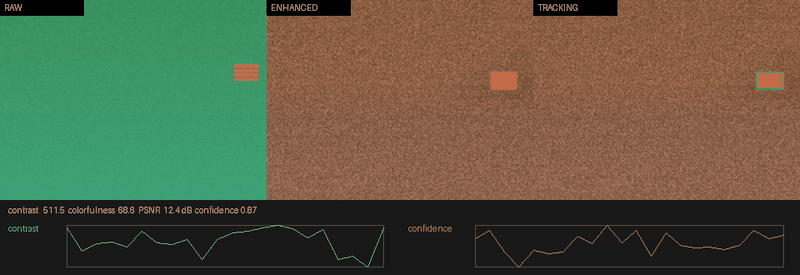
上图为节点实际输出数据经 scripts/render_demo.py 离线渲染的三联对比动图(非 RViz 截图):左侧 RAW 为原始浑浊图像,中间 ENHANCED 为增强后图像,右侧 TRACKING 为追踪可视化(绿色边界框与红色中心点),底部为对比度与置信度实时曲线。动图已压缩至 5 MB 以内,符合仓库配图大小要求。
验证范围说明
本模块已在 Ubuntu 22.04 + ROS 2 Humble(OpenCV 4.5.4)虚拟机上完成以下验证:节点正常启动、话题正常收发、增强与追踪链路连续运行、追踪器在目标移动过程中持续输出边界框与中心点、/enhancement_metrics 数值随画面变化正常波动(对比度 506~511、色彩度 68.6、PSNR 12.4 dB)。需要说明的是,增强在提升对比度的同时也放大了颗粒噪声,PSNR 偏低;红色通道补偿使画面整体偏暖棕色调,属简化算法的已知局限。
当前版本使用合成视频演示,尚未接入真实水下相机或 HoloOcean 仿真;追踪器初始框由参数指定,未实现自动检测初始化。去散射采用暗通道先验简化实现,对极端浑浊或强光场景效果有限。
后续计划:接入 HoloOcean 水下场景或真实相机图像流,在真实数据上复测并更新指标;补充目标自动检测初始化,替代由参数指定初始框的做法。