无人机着陆阶段识别与接地载荷预测
本项目研究无人机着陆时的两个问题:当前处于哪个阶段,以及接地时会产生多大的载荷。模型使用最近 0.4 秒的位置、速度和姿态等数据,识别接近、下降、接地过渡和稳定四个阶段,并在足端高度首次降至 18 cm 时预测接地峰值载荷。
实验数据由 MuJoCo 仿真采集。项目包含数据处理、神经网络训练与测试、ROS2 节点和可视化程序,数据、模型和运行记录在本地生成,不随源码提交;按下述步骤采集、训练后即可运行回放。
项目沿用 OpenHUTB 已有 carlair_ros_bridge 的 /uav/odom 里程计接口,增加着陆分析功能。仿真四旋翼 XML 原样复用社区 PR #178,运行时添加起落架与地面接触。该 PR 在本项目开发时尚未合并。模型版本和许可见 来源记录 与 第三方说明。本项目不依赖该 PR 安装成功。
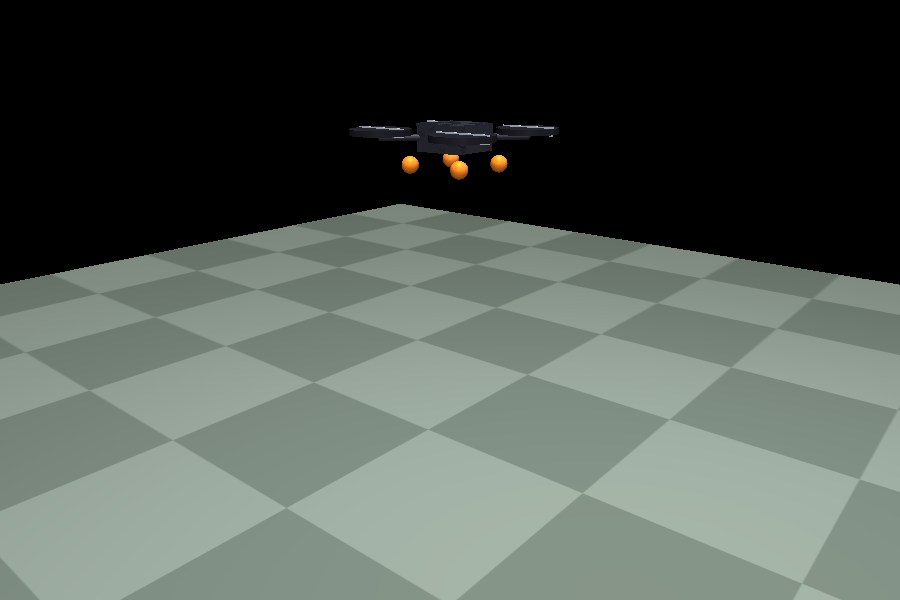
上图为此前实际运行的 MuJoCo 仿真场景;文档图片保存在 docs/,本地生成文件不存入 Git。
1. 数据和目标
共采集 144 次仿真着陆:80 次用于训练,16 次用于验证,24 次用于原始测试。模型和实验代码确定后,再采集 24 次着陆作为最终测试集。数据全部来自仿真。
- 四旋翼质量、下降速度、初始高度、接触软度及小幅侧风在固定范围随机变化。
- 物理步长 1 ms,观测频率 20 Hz。着陆过程由仿真控制器完成,神经网络负责识别和预测。
- 接触后关闭推力,记录首次接触后 250 ms 内总法向接触力峰值,除以重量
m*g,得到无量纲“体重倍数”。这不是加速度 g 值,也不是实机结构安全等级。 - 四阶段标签由仿真阶段、真实接触事件和稳定状态生成,仅在训练/评估使用。模型输入不含接触力、阶段标签、控制指令、飞行编号、质量或未来状态。
- 神经网络输入为 最近 8 个采样点:足端估计高度、ENU 速度、后向差分加速度、横滚/俯仰、机体系角速度,共 12 通道。
- 每次着陆仅在首次低于 18 cm 的接地前观测处产生一次载荷预测样本。原始测试和最终测试均各有 24 个独立载荷预测样本;阶段窗口存在重叠,不能当作同等数量的独立飞行。
bash main.sh prepare 使用固定种子在本地生成原始观测和清单。清单含参数、划分、接触真值、载荷目标与 SHA256。数据集不存入 Git。完整着陆不会跨划分,归一化和基线拟合只使用训练集。
2. 方法与实验结果
主模型为共享 MLP 编码器加四阶段分类头、接地载荷回归头。训练目标为加权分类交叉熵和归一化 log(1+载荷) 均方误差。每组训练 100 轮,以验证集损失选择检查点,部署种子 42 在最终测试前固定。
对照包括三随机种子 MLP、GRU、仅保留高度/速度输入的消融、固定运动学阶段规则、训练集拟合的速度二次回归和训练均值载荷基线。载荷回归基线与神经网络使用相同的接地前决策窗口。
原始测试集(24 次着陆)
| 方法 | 阶段准确率 | 宏平均 F1 | 载荷 MAE | 载荷 RMSE |
|---|---|---|---|---|
| mlp_42 | 97.76% | 0.9690 | 1.909 | 2.525 |
| mlp_43 | 97.29% | 0.9628 | 2.342 | 3.064 |
| mlp_44 | 96.94% | 0.9622 | 2.044 | 2.603 |
| gru_42 | 94.71% | 0.9330 | 1.623 | 2.133 |
| kinematics_only_42 | 93.53% | 0.9208 | 1.620 | 2.137 |
| speed_quadratic_rules | 90.82% | 0.7810 | 1.319 | 2.010 |
| train_mean_rules | 90.82% | 0.7810 | 6.308 | 7.079 |
最终测试集(另采集的 24 次着陆)
| 方法 | 阶段准确率 | 宏平均 F1 | 载荷 MAE | 载荷 RMSE |
|---|---|---|---|---|
| mlp_42 | 98.09% | 0.9779 | 1.733 | 2.236 |
| mlp_43 | 98.33% | 0.9799 | 1.686 | 2.086 |
| mlp_44 | 97.73% | 0.9724 | 1.754 | 2.196 |
| gru_42 | 95.23% | 0.9473 | 1.642 | 2.077 |
| kinematics_only_42 | 94.75% | 0.9399 | 1.596 | 2.134 |
| speed_quadratic_rules | 89.98% | 0.7542 | 1.115 | 1.543 |
| train_mean_rules | 89.98% | 0.7542 | 4.925 | 5.887 |
最终测试中,所用模型 mlp_42 的阶段识别准确率为 98.09%,宏平均 F1 为 0.9779。只使用高度和速度时,宏平均 F1 降至 0.9399,说明其他输入对这组实验的阶段识别有帮助。
载荷预测的结果不如速度二次回归:mlp_42 的 MAE 为 1.733,速度基线为 1.115。接触软度等影响载荷的变量没有作为输入,可能是误差的原因之一,还需要进一步实验。表中的 MAE 和 RMSE 均以体重倍数计。
两组测试使用与训练相同的参数范围,只更换随机种子。阶段统计来自有重叠的时间窗口,载荷统计则每次着陆只有一个样本。分类分数未经置信度校准。
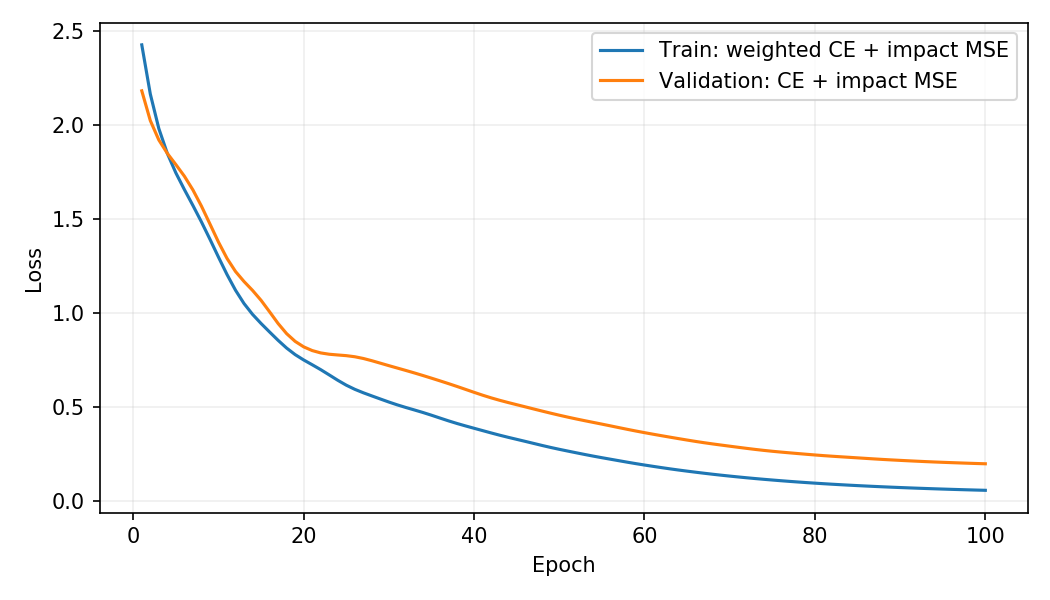
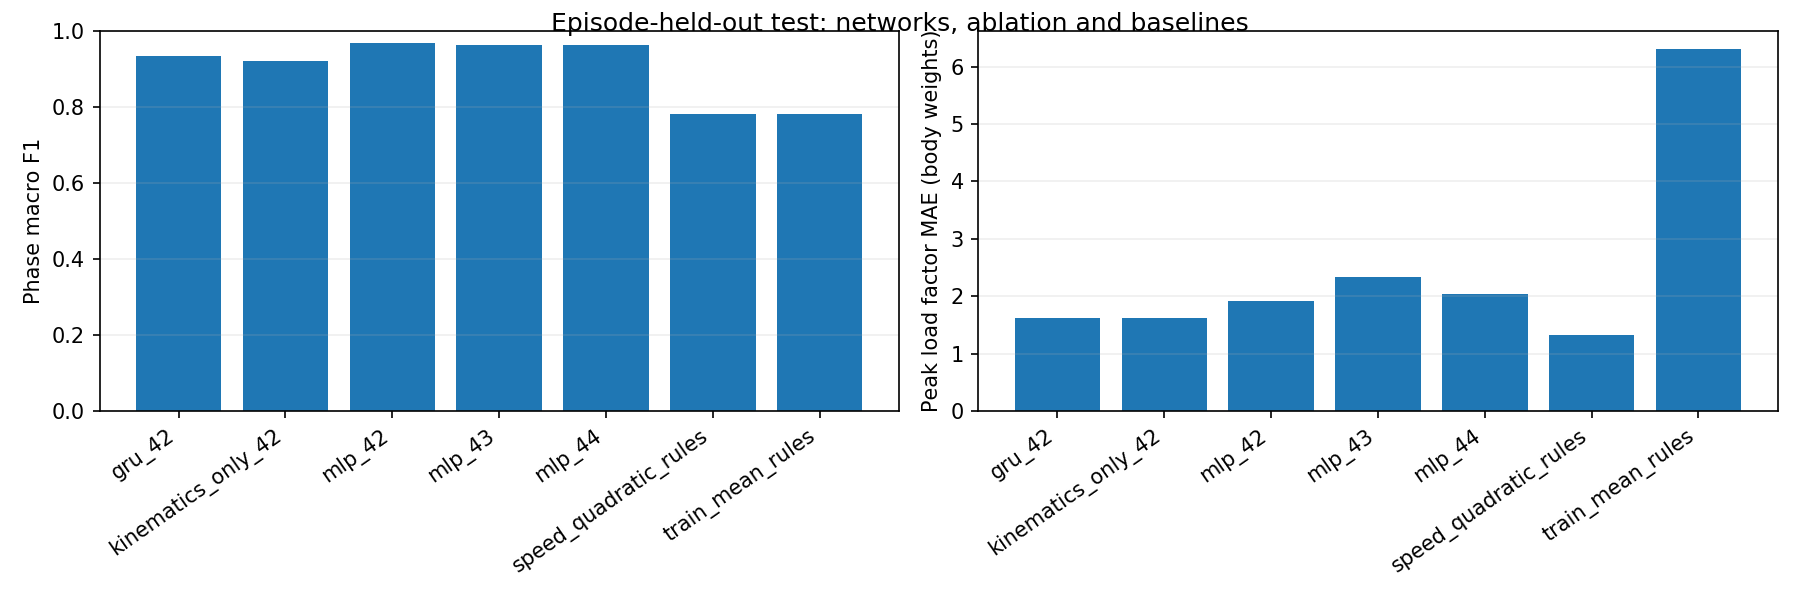
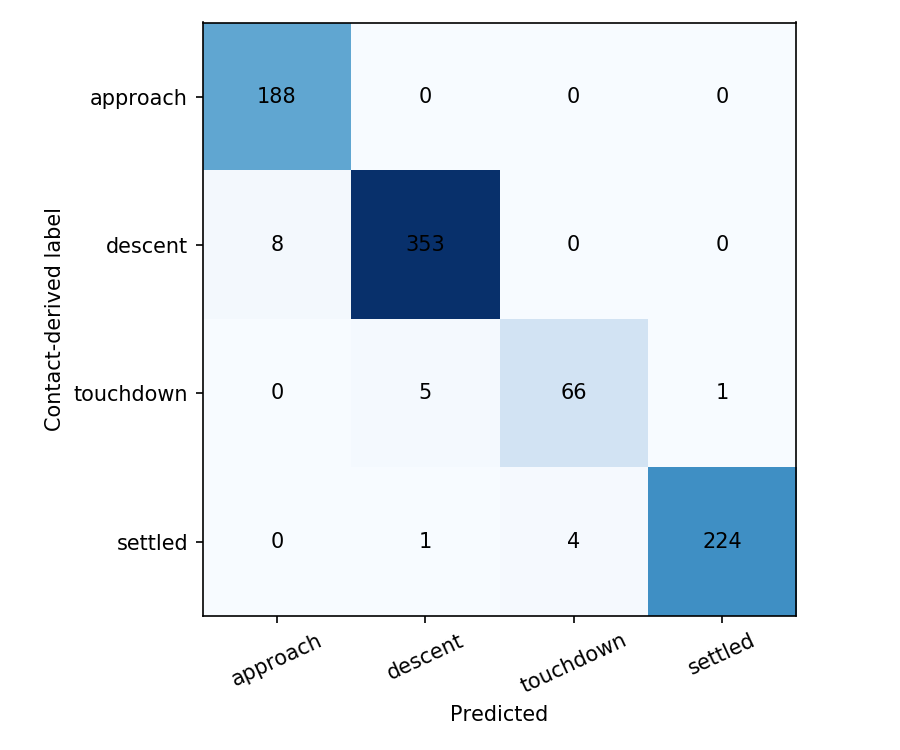
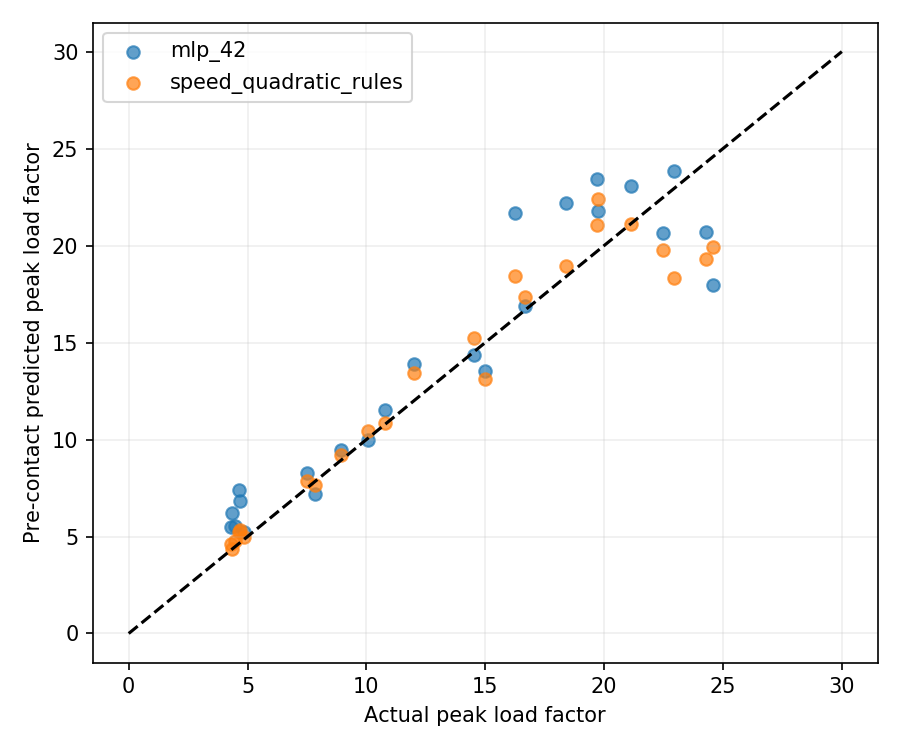
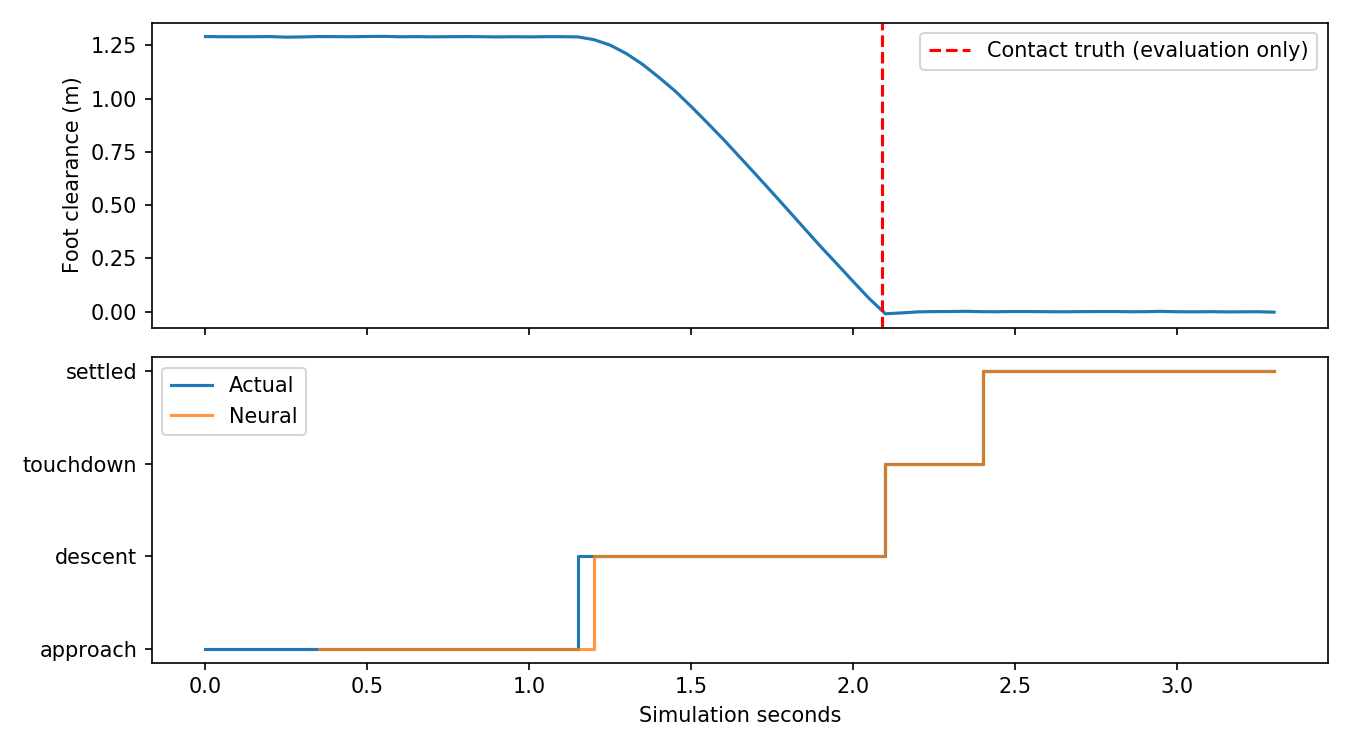
以上表格和图片保留此前实验结果,不代表每次重训都会逐位相同。重新运行后,数值写入本地 results/metrics.json、results/final/metrics.json 和逐次预测 CSV;freeze_final.py 在采集最终测试前记录当次模型和源码哈希。上述生成文件均不提交。
3. 环境与快速运行
已验证:Windows 宿主机上的 VMware Ubuntu 20.04.6、现有 ROS2 Humble、Python 3.8.10、PyTorch 2.4.1+cpu、MuJoCo 3.1.6、NumPy 1.24.4。
以下假设代码位于 ~/ros2/src/air/landing_assessment;独立解压时将第一行改为实际目录。已有可用虚拟环境可跳过创建。必须使用与系统 ROS2 匹配的 Python,不要在 Conda 的 Python 上创建 ROS 虚拟环境。
cd ~/ros2/src/air/landing_assessment
source /opt/ros/humble/setup.bash
/usr/bin/python3 -m venv --system-site-packages ~/uav_prediction_env
source ~/uav_prediction_env/bin/activate
python -m pip install -r requirements.txt
bash main.sh doctor
bash main.sh prepare
bash main.sh train
bash main.sh build
MuJoCo 安装包包含物理引擎,无需下载大型城市场景。系统需已有 ROS2 的 rclpy/nav_msgs/std_msgs/launch_ros;Lark 和 colcon 插件在 requirements 中显式声明。创建 venv 缺少 ensurepip 时需安装 python3-venv;桌面图表需系统 python3-tk 和有效 DISPLAY。UAV_ENV、ROS_SETUP 可指定不同虚拟环境和 ROS setup 路径。
编译完成后,先在当前终端启动可视化窗口。窗口运行 60 秒,留出切换终端的时间:
python -m landing_assessment.dashboard --seconds 60
随后打开另一个终端,进入项目目录并启动回放:
cd ~/ros2/src/air/landing_assessment
bash main.sh demo
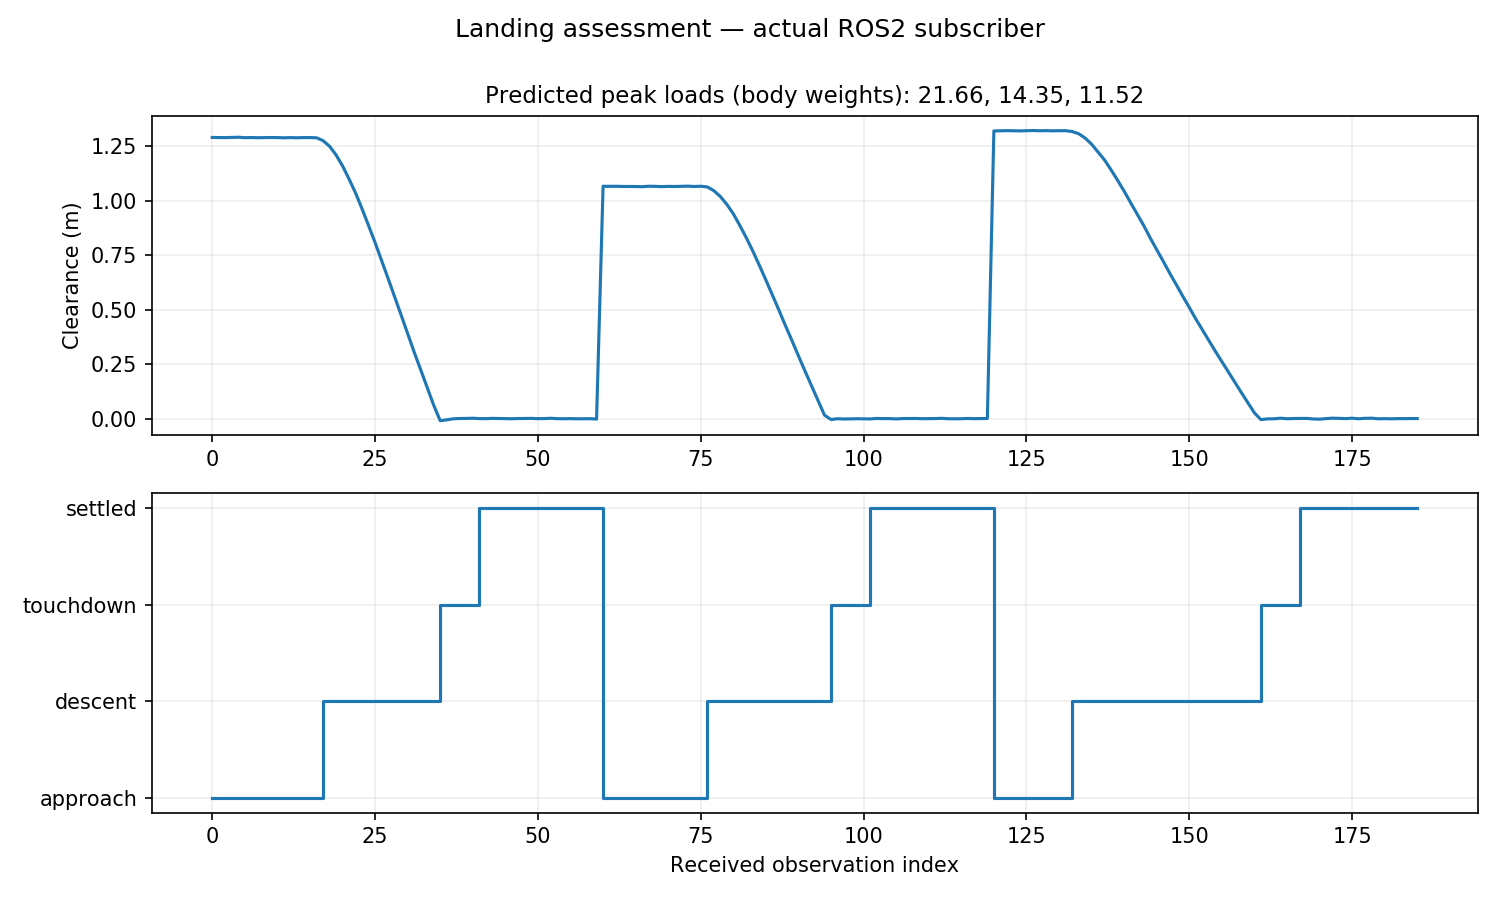
默认回放 3 次仿真着陆,结束后两个 ROS2 节点自动退出。窗口显示足端高度、识别出的阶段和接地前的载荷预测;到时保存 results/ros_dashboard.png 和消息计数 results/ros_dashboard.json。回放发布给模型的消息中不含接触力和阶段标签。
4. ROS2 接口
| 话题 | 类型 | 内容 |
|---|---|---|
/uav/odom |
nav_msgs/Odometry |
仅位置、姿态、线速度和角速度 |
/landing/assessment |
std_msgs/String JSON |
是否预热完成、阶段、分类分数;跨越决策高度时额外发布峰值载荷预测 |
/landing/replay_done |
std_msgs/String |
有限回放结束通知 |
里程计位置采用世界 ENU,机体采用 FLU;twist 按 Odometry 规范在 child_frame_id 中表示。回放节点将世界速度旋转到机体,推理节点再转回世界坐标并作后向差分。所有推理特征仅来自消息,估计器不订阅标签。
输入约定为 20 Hz、地面高度为 0、该机型足端偏移 0.073 m。换用其他桥接、坐标原点、采样率或无人机时需要相应标定/重采样,不应直接套用固定 18 cm 决策门限。时间倒退或明显断流会清空历史并重新预热;非有限值和非法四元数也会重置。
5. 训练、测试和复现实验
bash main.sh prepare
bash main.sh train
bash main.sh test
bash main.sh evaluate
bash main.sh report
python freeze_final.py
bash main.sh collect --final --output data/final
bash main.sh evaluate --data data/final --output results/final
需要另一次训练时可使用新目录,保留本地已有模型:
bash main.sh train --models models/retrained
bash main.sh evaluate --models models/retrained --output results/retrained
重新进行物理采集(会控制仿真模型,不涉及实机):
bash main.sh collect --output data/new_raw
完成模型冻结和最终测试数据采集后,可重新评估:
bash main.sh evaluate --data data/final --output results/final_check
在桌面环境运行 python render_validation.py 可重新生成仿真场景图片。脚本重跑相同随机种子的实验,并检查数据是否与本地采集记录一致;图片写入本地 results/simulation_render.png。
已完成 7 项针对性测试:标签/接触力不进入特征、因果性、整次划分不交叉、离线与在线逐帧一致且预测先于接触、非法输入重置、时间倒退重置、ROS 坐标变换往返。实际 ROS2 演示处理 207 条观测、3 次接地前载荷预测,覆盖四阶段且正常退出。这些是此前实际运行的记录;本次运行的环境检查由 bash main.sh doctor 写入本地 artifacts/,不提交日志与生成记录。
6. 目前的不足
目前只在 MuJoCo 和 ROS2 回放中做了实验,尚未接入 OpenHUTB Unreal 模拟器,也没有进行实机、复杂地形或不同起落架和材质的验证。后续可以扩大数据范围,补充接触参数,再检查载荷预测能否超过速度基线。当前预测结果不能用于判断实机结构是否安全。
代码、实验脚本和文档使用了 OpenAI Codex 辅助编写。文中指标和图片来自程序运行。