环岛汇入端到端驾驶(相机图像 → 方向/油门/制动)
对应 Issue #929:相机端到端驾驶:训练并评估图像到车辆控制模型。 在环岛汇入场景下,训练一个从 16×16 灰度前视图像直接回归
(转向, 油门, 制动)的神经网络,并在闭环仿真中与规则式汇入基线对比。
1. 方法概述
- 输入:合成的前视灰度图像(路面 + 车道线 + 来车亮块)。
- 模型:两层全连接 MLP(
16×16 → 24 → 3),纯 NumPy 实现,无需 PyTorch/TensorFlow。 - 训练方式:行为克隆——用规则式汇入专家(gap acceptance)在合成场景上
产生
(图像, 动作)对,80/20 拆分训练/测试集,均方误差回归。 - 评估方式:在轻量运动学闭环仿真里跑 24 个不同 NPC 相位的 episode, 统计碰撞率、路线完成率;同时在 held-out 测试集上算动作 MAE。
本模块为轻量离线版:不连 CARLA、不开图形界面、不依赖 ROS 即可训练与评估。 代码位于
src/ground/carla_nn_roundabout_entry/。
2. 运行方式
cd src/ground/carla_nn_roundabout_entry
python3 -m carla_nn_roundabout_entry.main --mode demo
或分步:
# 训练(合成 800 帧,8:2 拆分)
python3 -m carla_nn_roundabout_entry.main --mode train --epochs 500

# 评估(闭环对比 + 测试集 MAE)
python3 -m carla_nn_roundabout_entry.main --mode eval --model_path models/e2e_roundabout.npz
ROS 2 launch:
ros2 launch carla_nn_roundabout_entry main.launch.py
3. 合成相机数据
每帧图像由场景几何渲染:路面梯形、向远处收敛的车道线、以及一个表示环岛内 来车位置的亮块。来车越近,亮块越靠下越大。
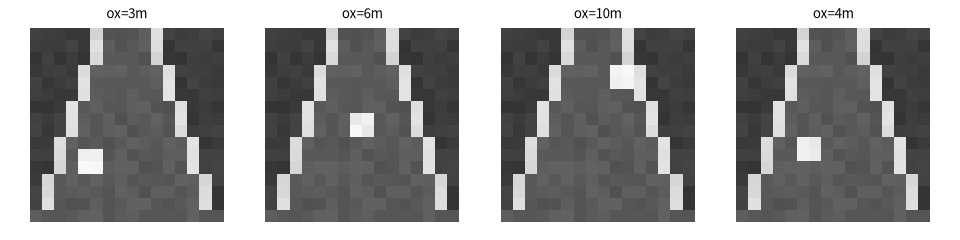
标签由规则专家在同一场景下给出:
- 来车距离 < 6 m → 刹车让行(throttle=0, brake=1)
- 来车距离 > 9 m → 给油汇入(throttle=0.8, brake=0)
- 中间距离 → 滑行
- 横向偏移 → 方向修正
4. 训练结果
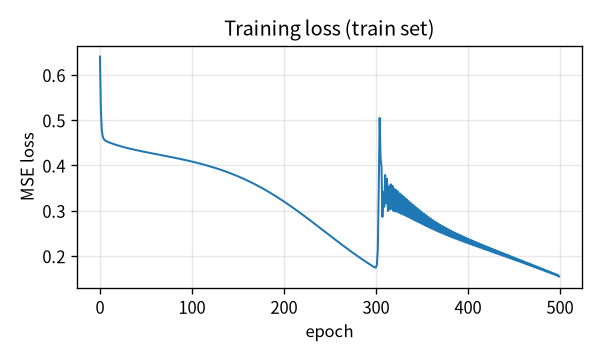
- 训练集:640 帧;测试集:160 帧(8:2 随机拆分,seed=11)。
- 测试集动作 MAE:0.155(转向 0.069,油门 0.187,制动 0.210)。
5. 闭环对比(固定车流,24 episode)
| 指标 | 规则式汇入基线 | 端到端 NN |
|---|---|---|
| 碰撞率(↓) | 8.3% | 8.3% |
| 路线完成率(↑) | 91.7% | 91.7% |
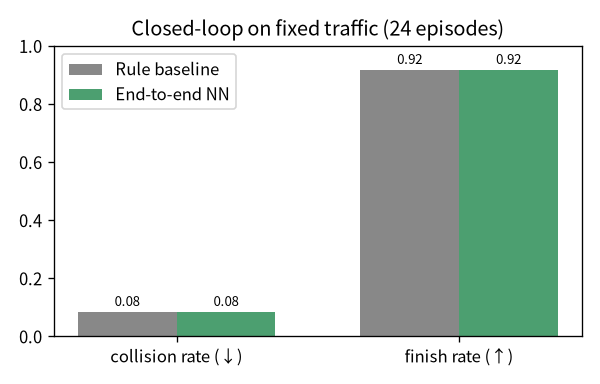

端到端 NN 在固定车流下复刻了规则专家的汇入策略:会在来车近时刹车让行、 来车远时给油汇入,碰撞率与完成率与规则基线持平。测试集 MAE 表明 NN 学到的是图像→动作的映射,而非仅在训练集上过拟合。
6. 文件结构
src/ground/carla_nn_roundabout_entry/
├── carla_nn_roundabout_entry/
│   ├── end_to_end.py     # MLP 模型(纯 NumPy,含 save/load)
│   ├── dataset.py         # 合成相机数据 + 规则专家标签
│   ├── simulator.py      # 轻量闭环仿真(运动学 + 固定 NPC)
│   ├── evaluate.py       # 闭环对比 + 测试集 MAE
│   └── main.py            # 统一入口:train / eval / demo
├── launch/main.launch.py
├── test/test_end_to_end.py
├── package.xml / setup.py / setup.cfg
└── README.md
7. 已知限制
- 图像为合成数据,并非 CARLA Town03 真实相机;真实 CARLA 相机接入留作后续。
- 模型为 MLP 而非 CNN,输入分辨率固定 16×16;更高分辨率可换 CNN。
- 闭环仿真为单 ego + 周期 NPC 的近似模型,不替代 CARLA Town03 的完整交通流。