6.1 仿真环境搭建
本节在 Gazebo Classic 11 中完成两件事:
- 用 Building Editor 手绘一个房间,保存为世界文件
my_room.world; - 把带 RPLIDAR 激光雷达的 mrobot 机器人加载到该房间中。
这是后续 SLAM 建图与自主导航的基础。本节配套功能包位于仓库:
src/chap6/catkin_ws/src/mrobot_gazebo/
1. 运行环境
| 项目 | 版本/说明 |
|---|---|
| 操作系统 | Ubuntu 20.04(focal) |
| ROS | ROS 1 Noetic(/rosdistro: noetic,/rosversion: 1.17.4) |
| 仿真器 | Gazebo Classic 11 |
| 工作空间 | ~/catkin_ws(catkin) |
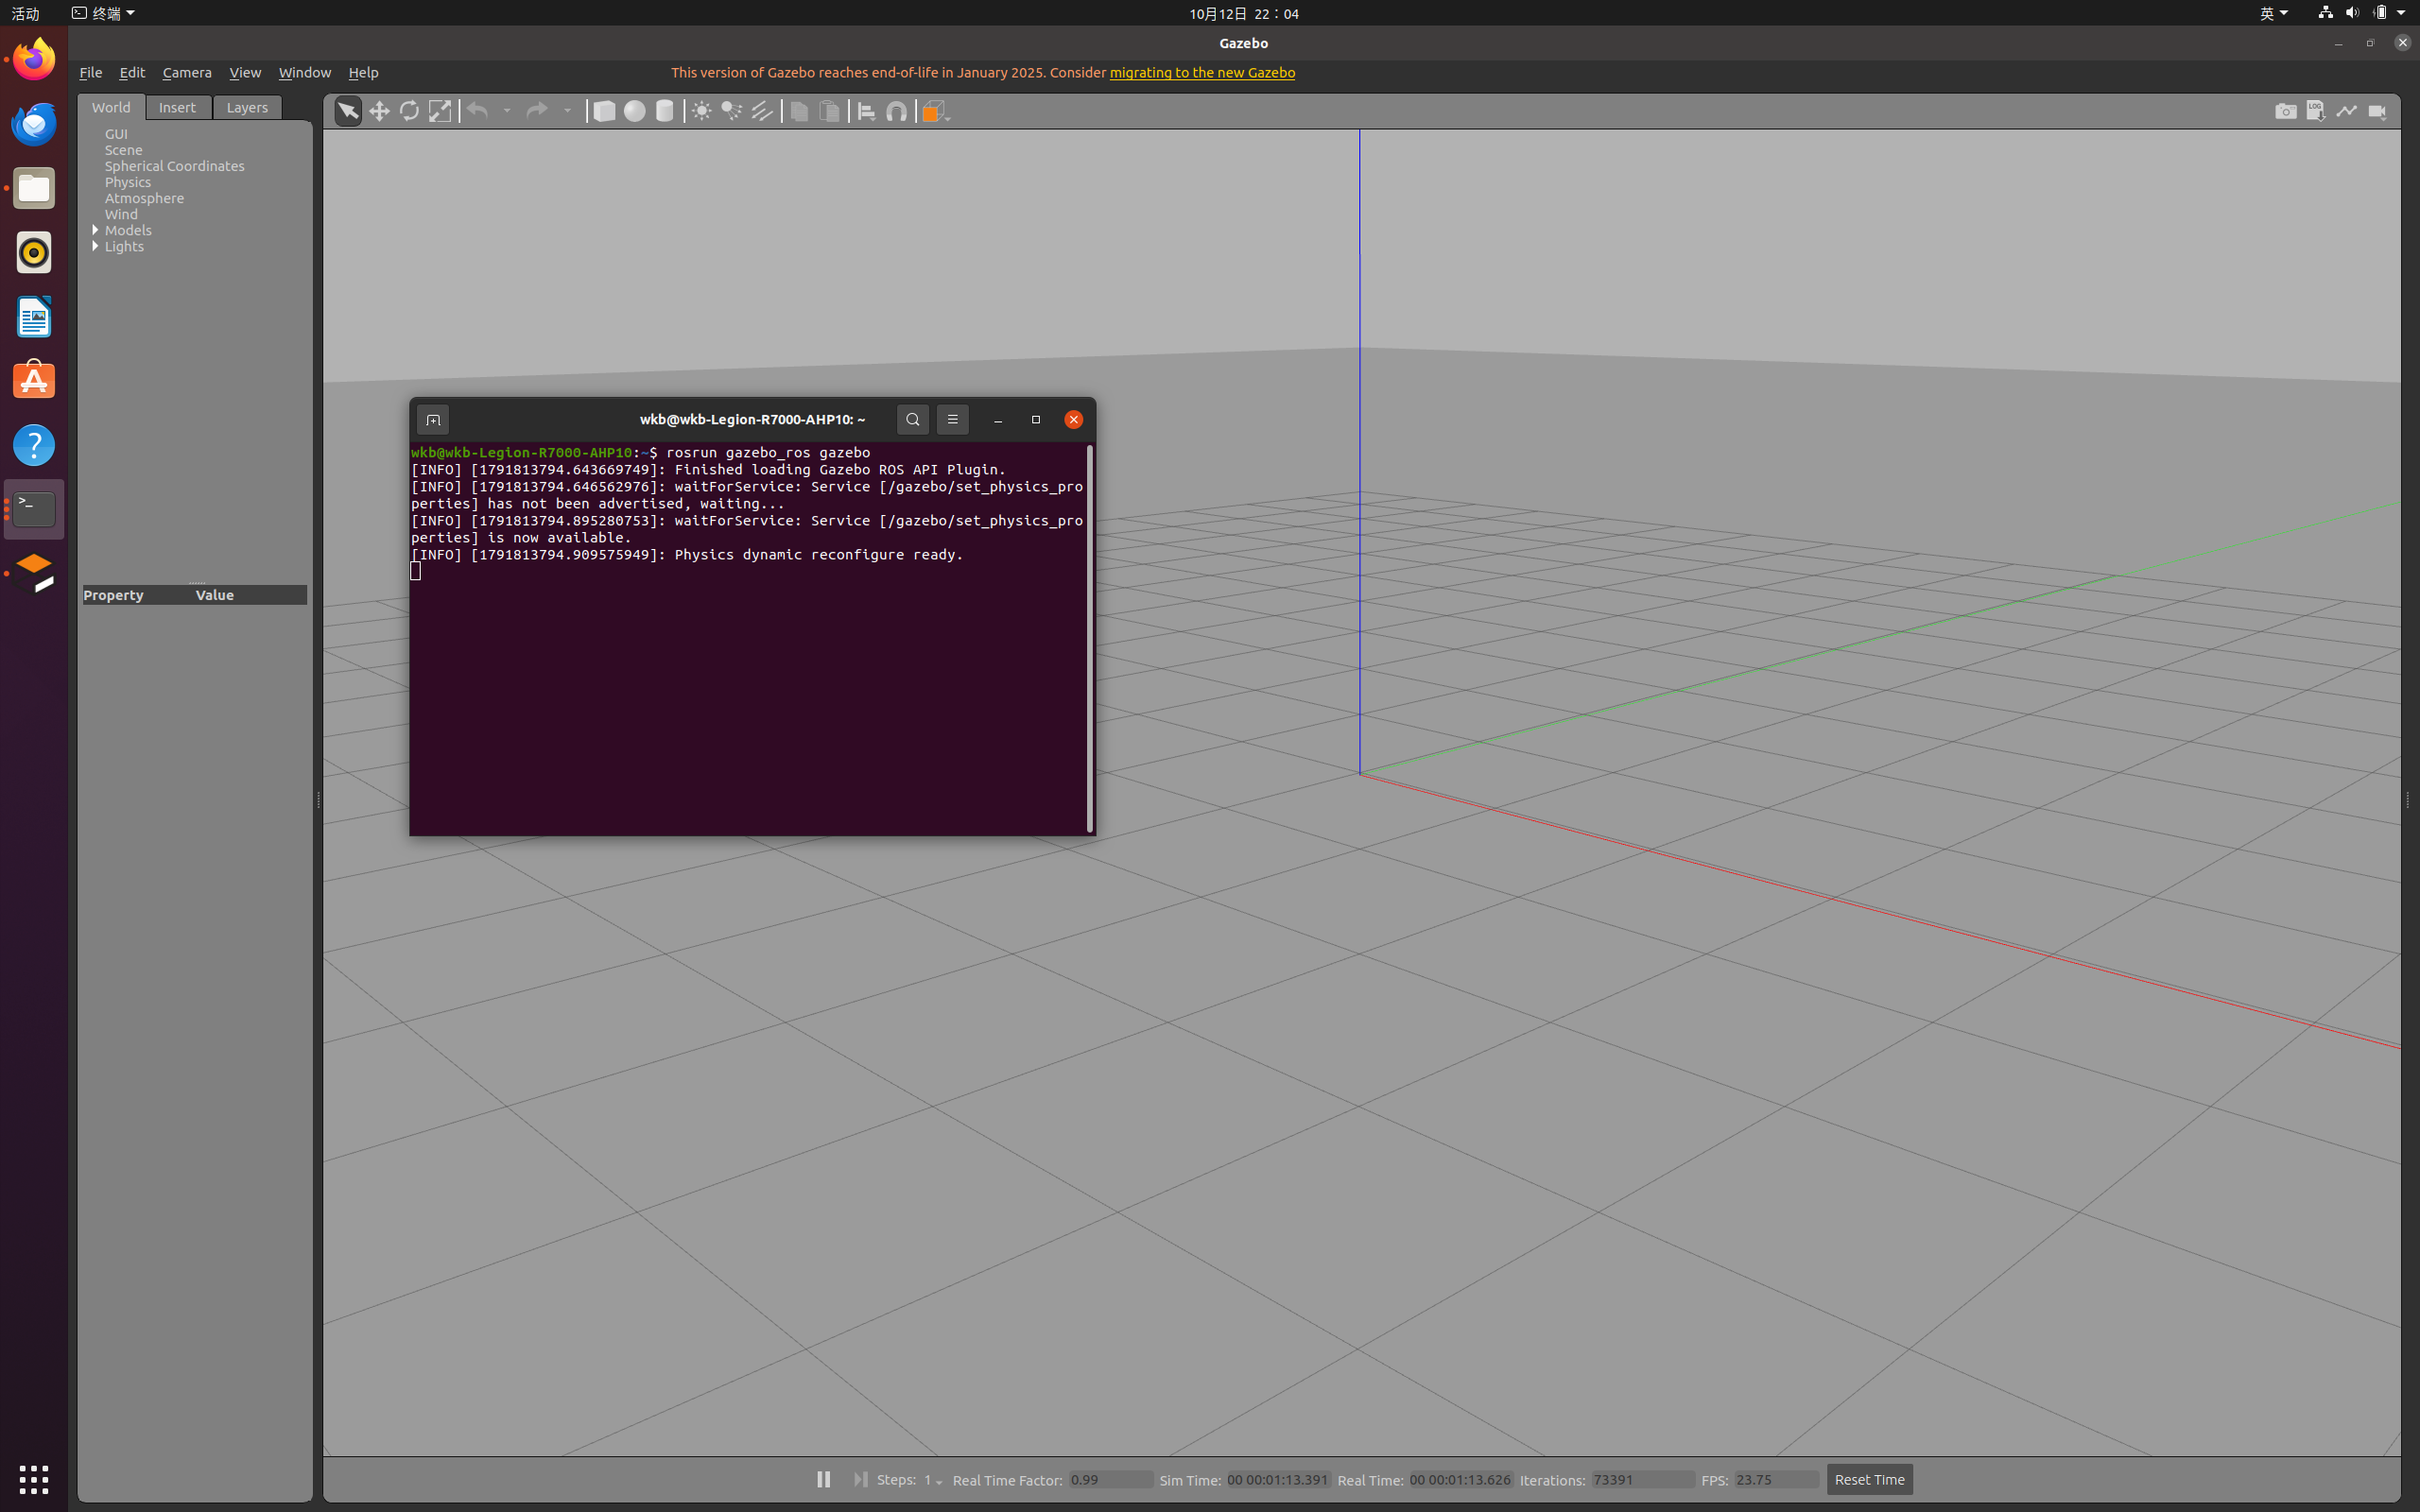
Gazebo 启动时顶部黄色横幅 "This version of Gazebo reaches end-of-life in January 2025" 仅为停止维护提示,不影响使用,忽略即可。
2. 背景知识
2.1 什么是 SLAM
SLAM(Simultaneous Localization and Mapping,同步定位与建图):在 GPS 无法使用的环境中,机器人一边对自身进行定位,一边增量式地构建环境地图,从而实现自主定位与导航。可以类比为一个盲人在未知环境中用双手摸索,并不断修正自己心中的环境地图。
2.2 激光雷达与 LaserScan
- 激光雷达:ROS 在
sensor_msgs中定义了LaserScan数据结构,用于存储二维激光扫描消息。激光雷达每旋转一周,输出一帧 LaserScan,包含每一光束的距离值、角度范围、最小/最大量程等信息。 - RGB-D 深度相机:得到的是三维点云(
PointCloud2),而 ROS 中很多二维导航算法需要二维激光数据,需要通过depthimage_to_laserscan把深度图转换为虚拟 LaserScan。
本节使用激光雷达方案,仿真激光雷达话题为 /scan,坐标系为 laser_link。
3. 启动 ROS 与 Gazebo
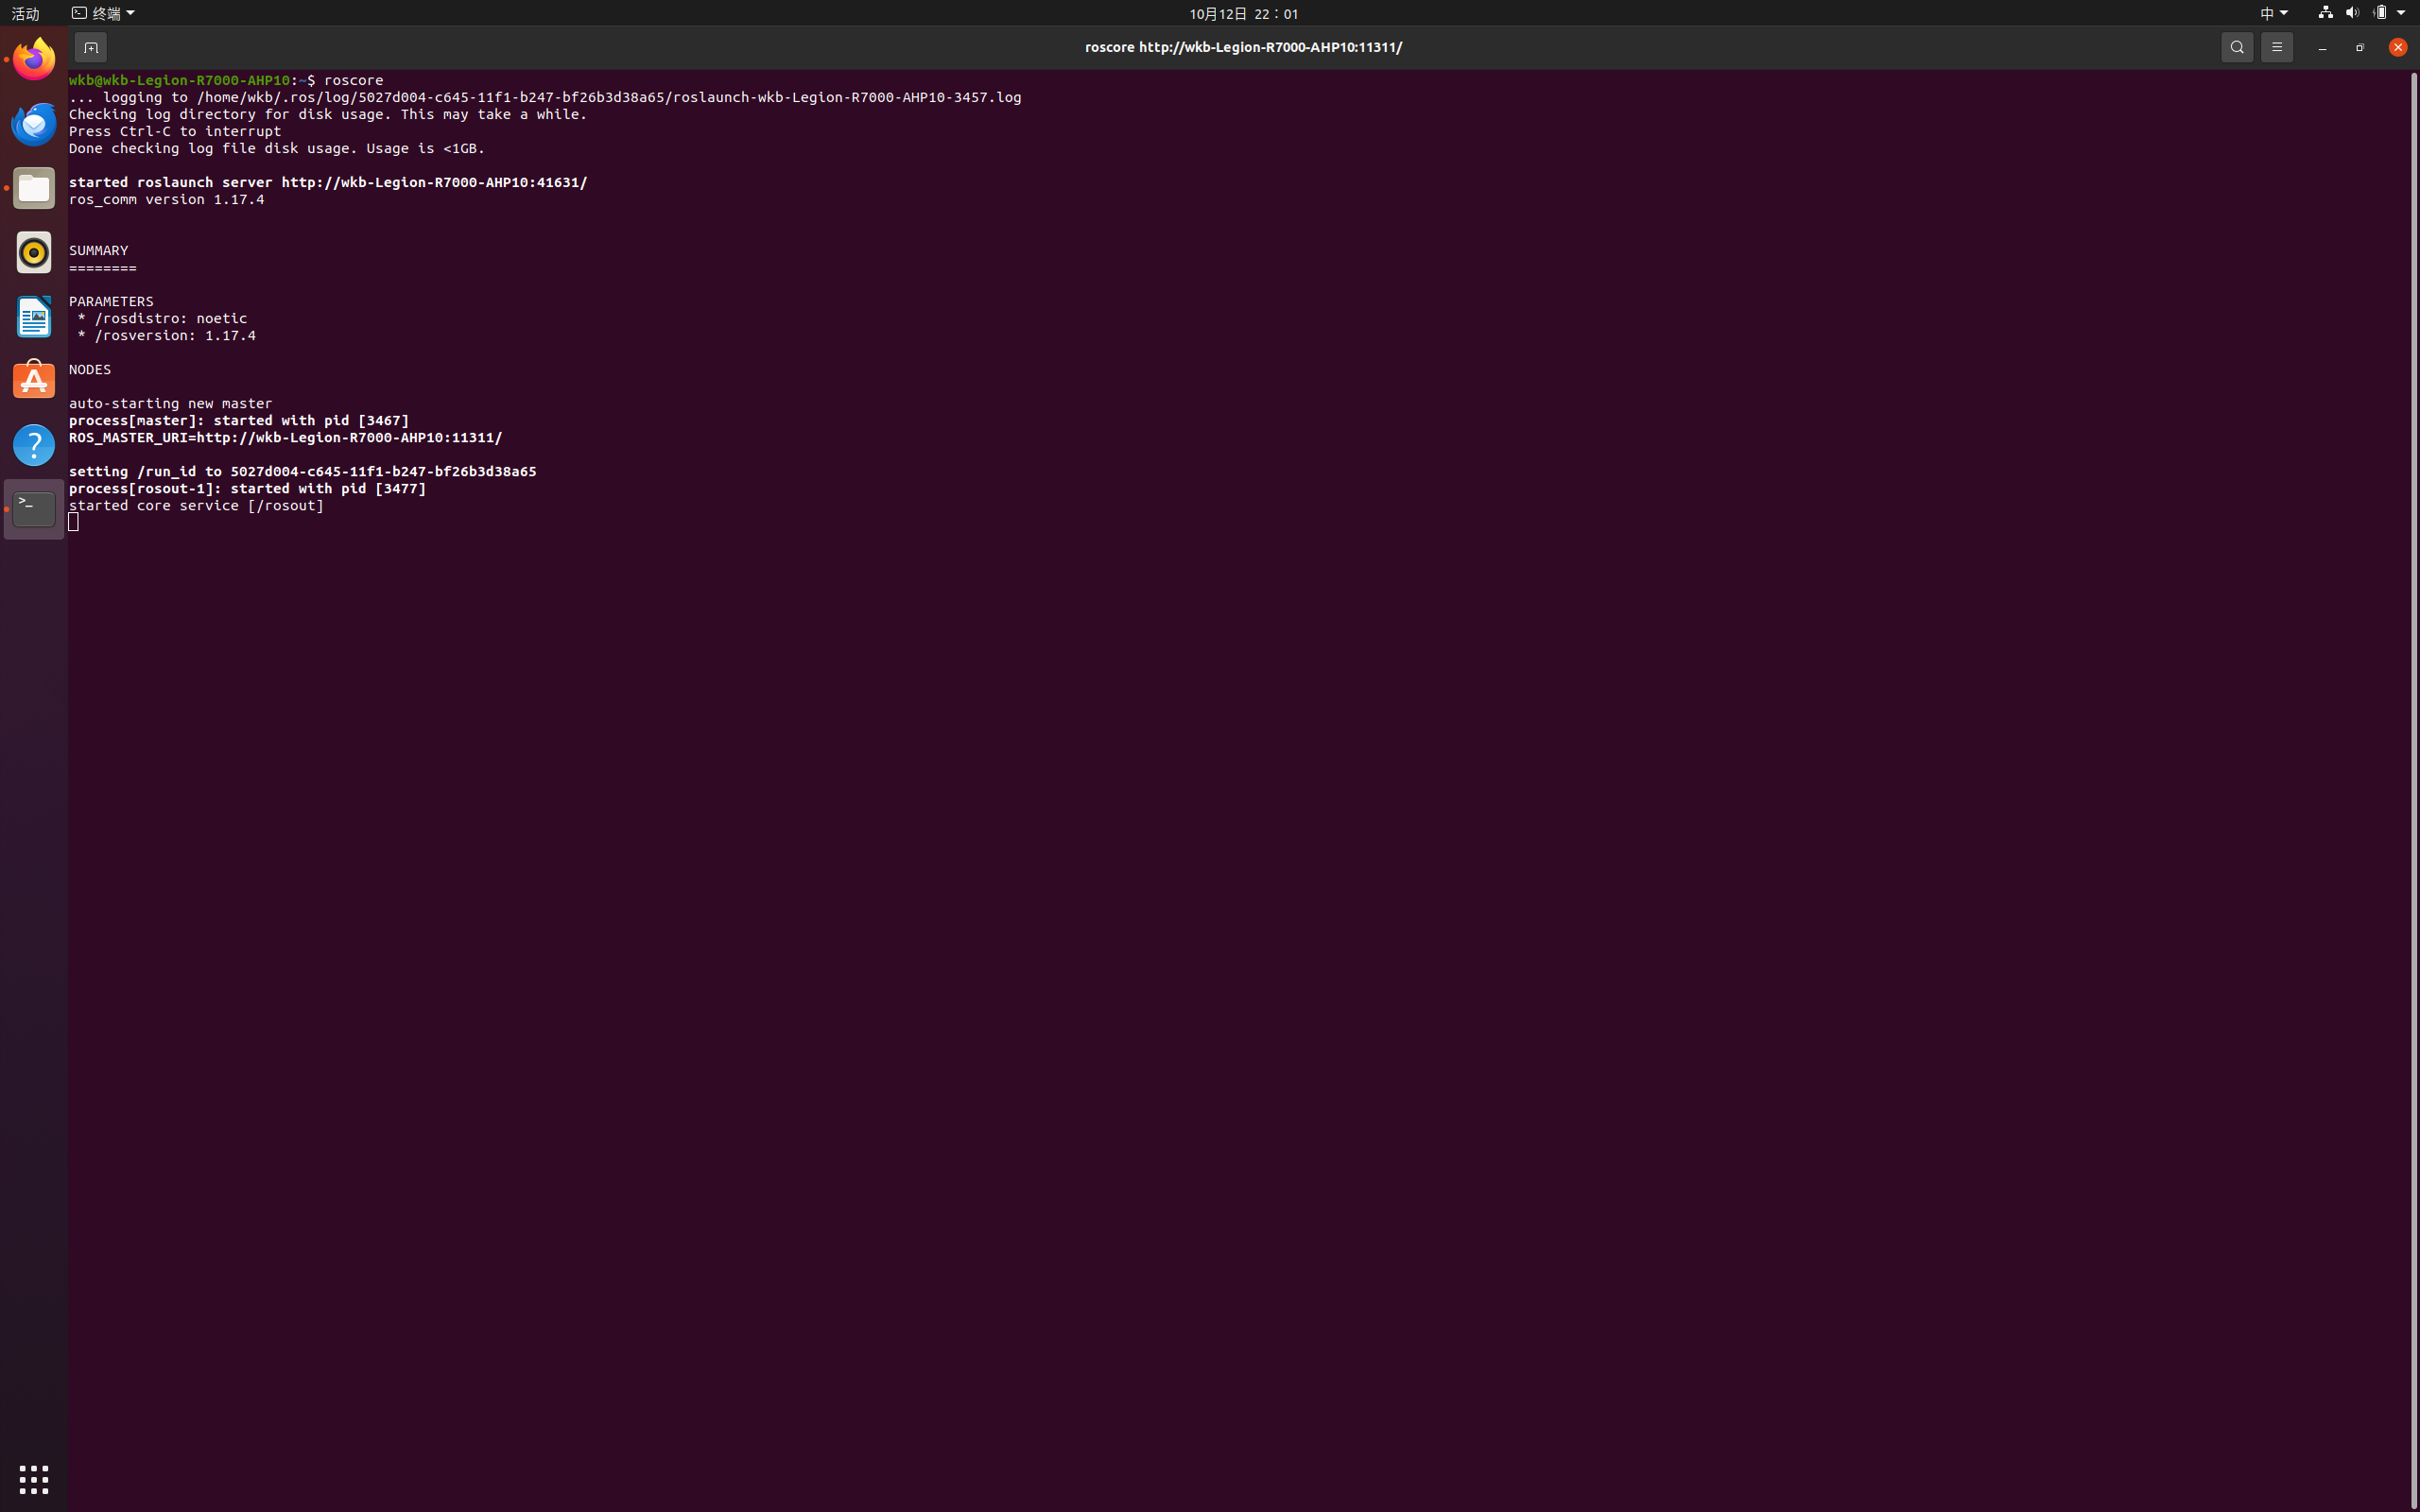
# 终端 1:启动 ROS Master
roscore
正常输出中 rosdistro 为 noetic,rosversion 为 1.17.4,最后出现 started core service [/rosout] 即表示 Master 已启动,默认端口为 11311。
# 终端 2:启动 Gazebo(同时完成 ROS 与 Gazebo 的连接)
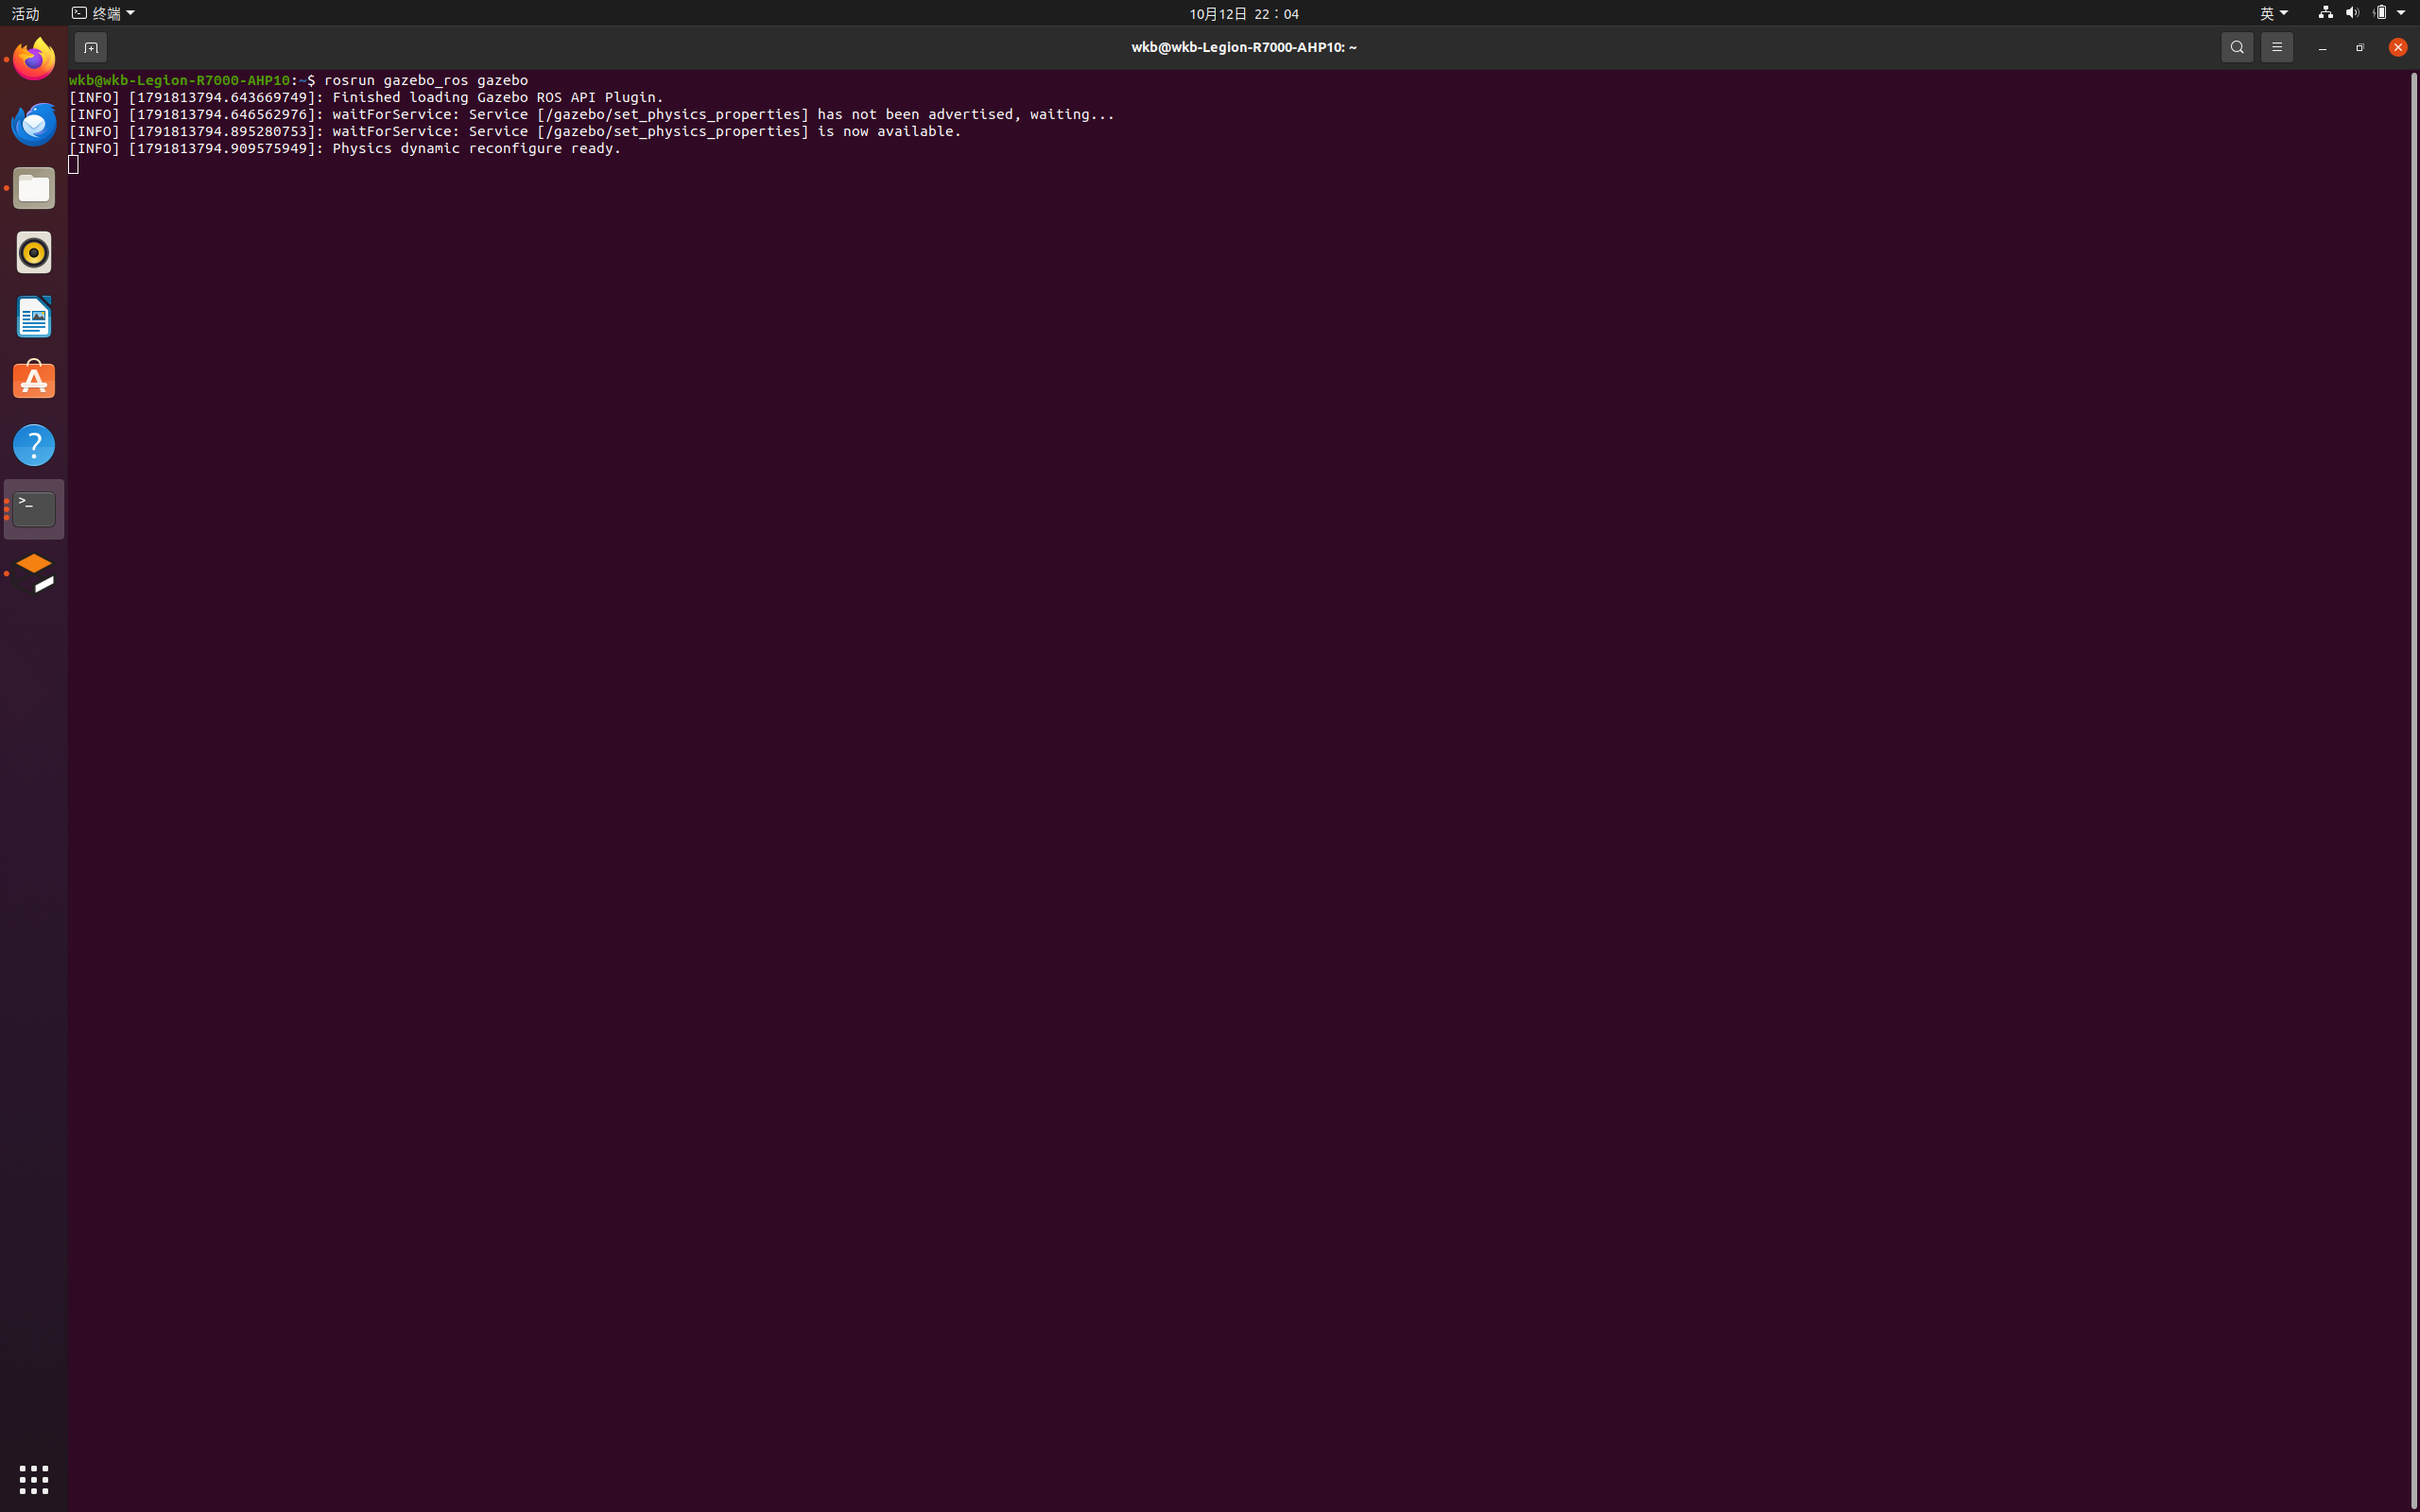
rosrun gazebo_ros gazebo
终端依次输出 Finished loading Gazebo ROS API Plugin.、两条 waitForService(/gazebo/set_physics_properties)以及 Physics dynamic reconfigure ready.,说明 Gazebo 已完成 ROS 接口初始化。
新开终端执行:
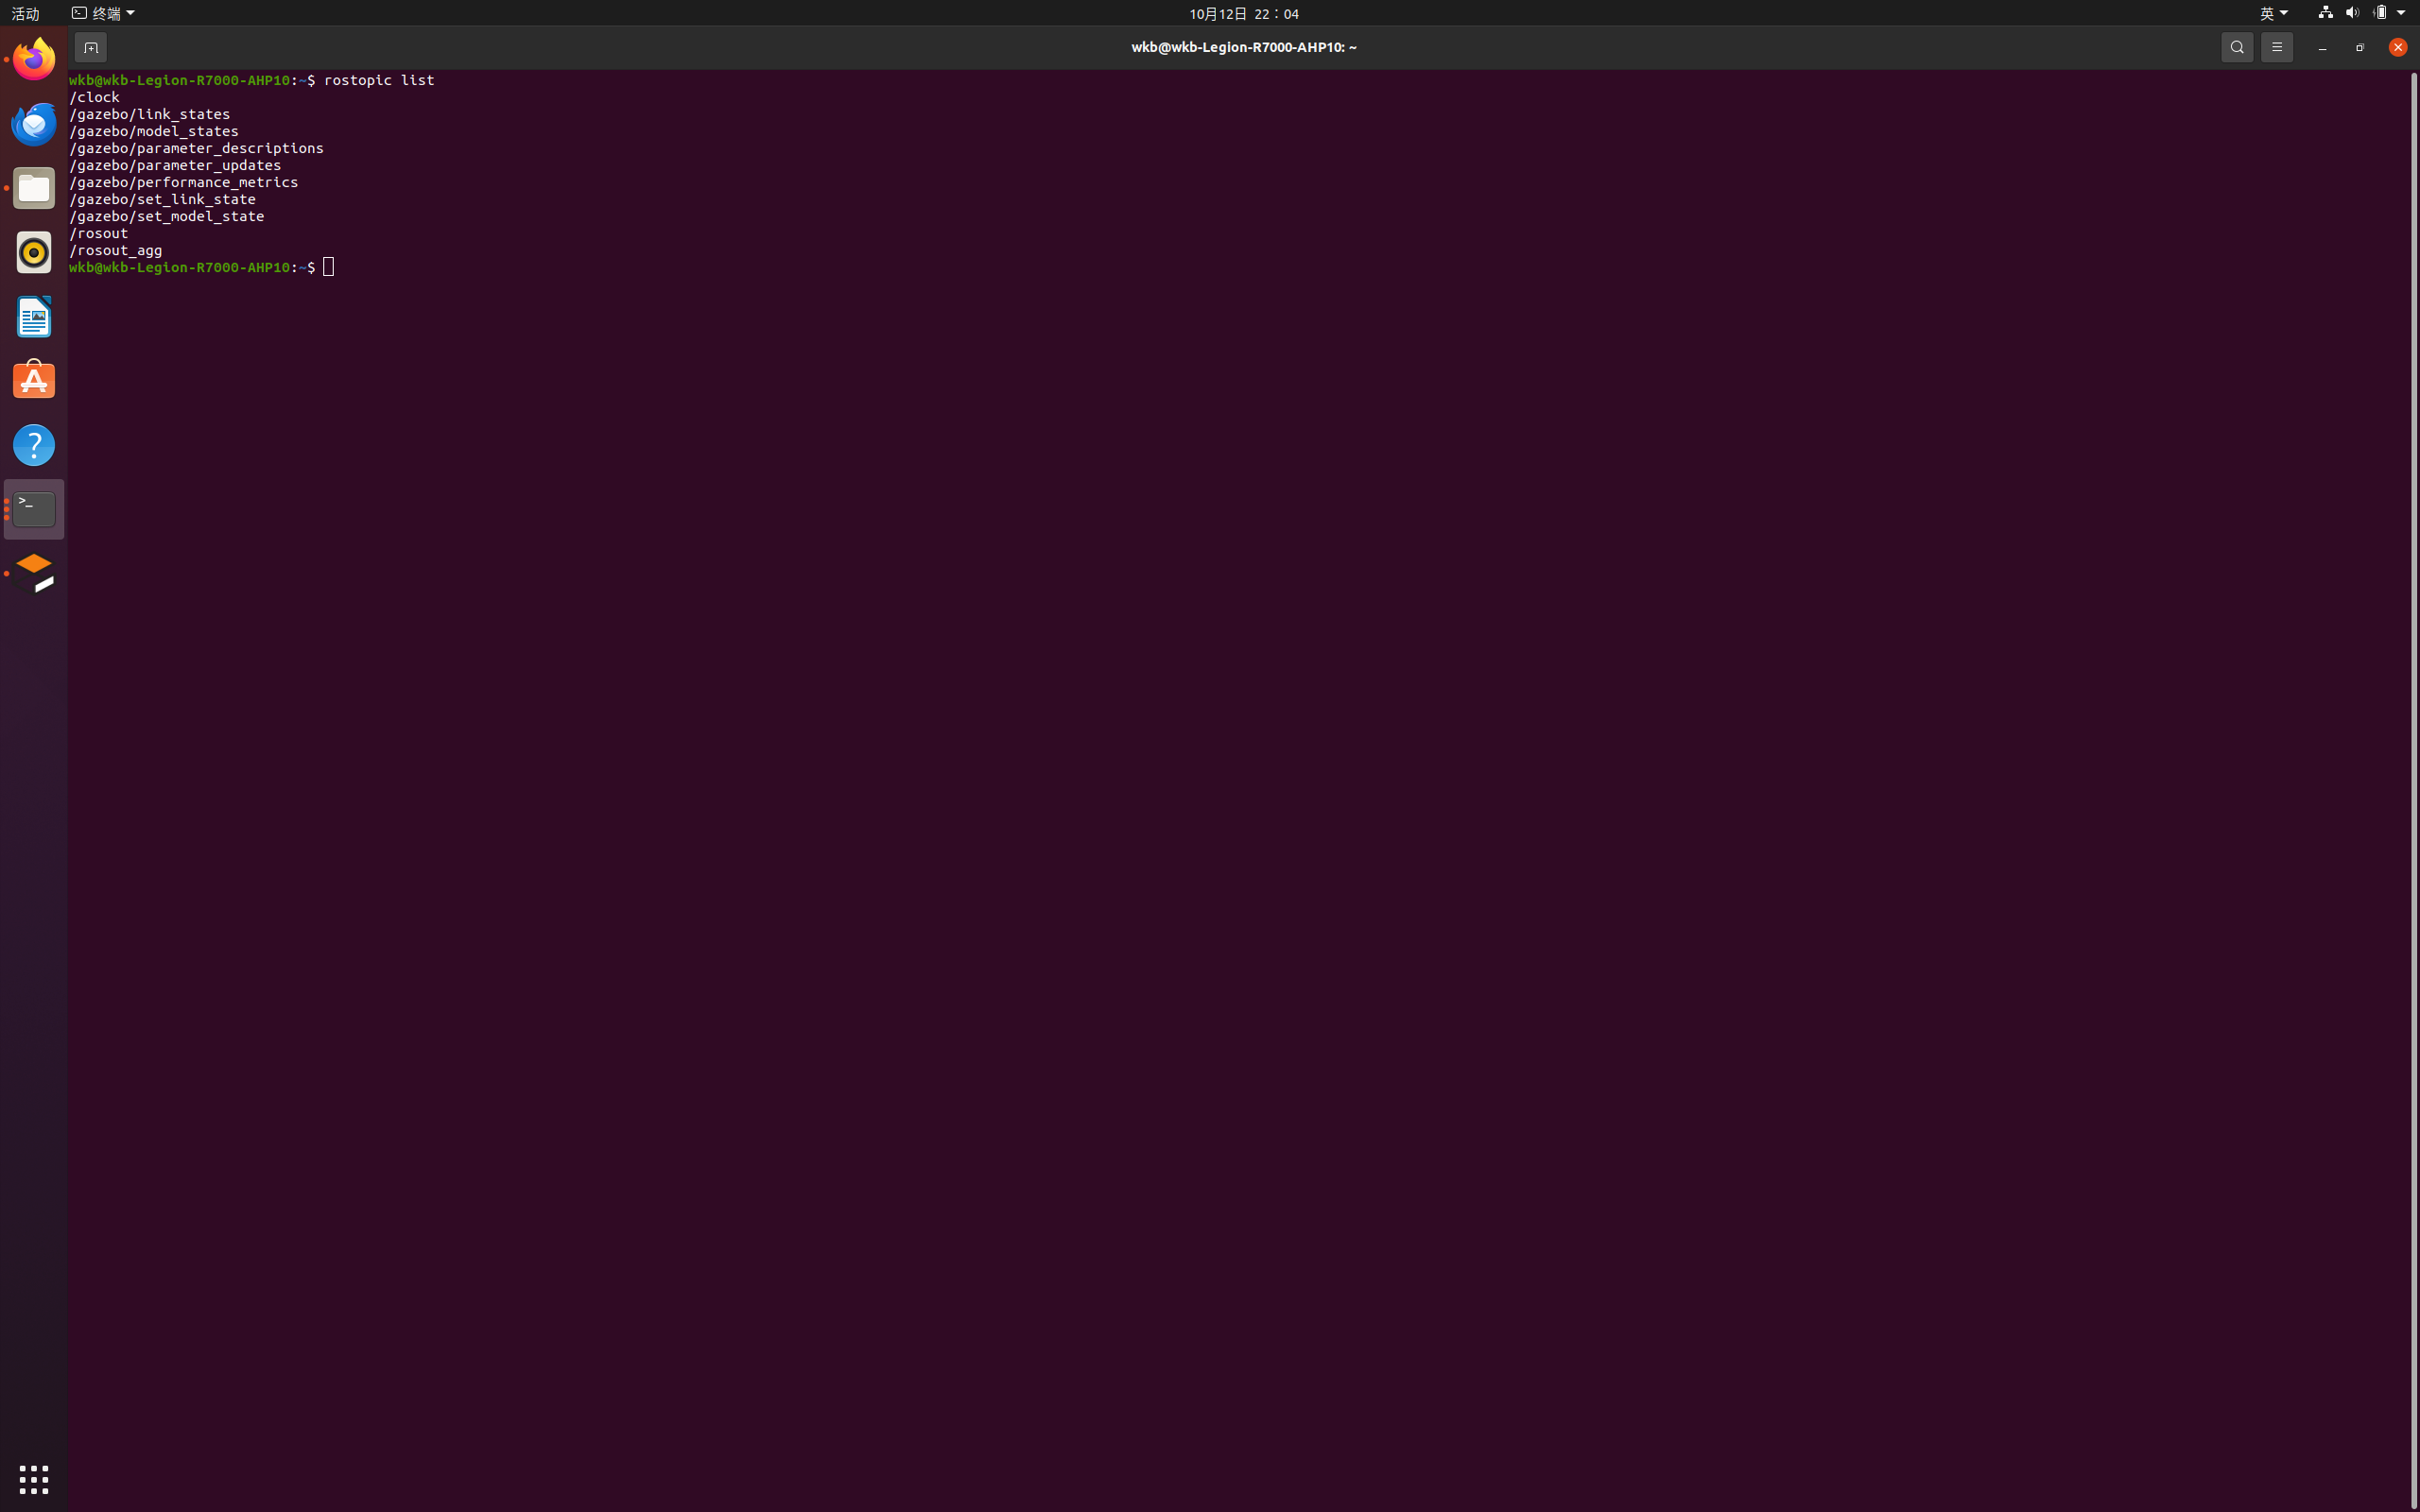
rostopic list
应能看到 /clock、/gazebo/link_states、/gazebo/model_states、/gazebo/set_model_state、/rosout 等话题,说明 ROS 已与 Gazebo 建立连接。
此时 Gazebo 中打开的是一个只有地面的空世界。
4. 安装 Gazebo 模型库
Gazebo 默认自带的模型很少,需要下载官方模型库,以便直接插入交通锥、垃圾箱等物体。
cd ~
# 下载模型库(GitHub 慢时可用 Gitee 镜像)
git clone https://gitee.com/kingrr/gazebo_models.git
# 或: git clone https://github.com/osrf/gazebo_models.git
模型库共 2697 个对象、约 194 MiB。
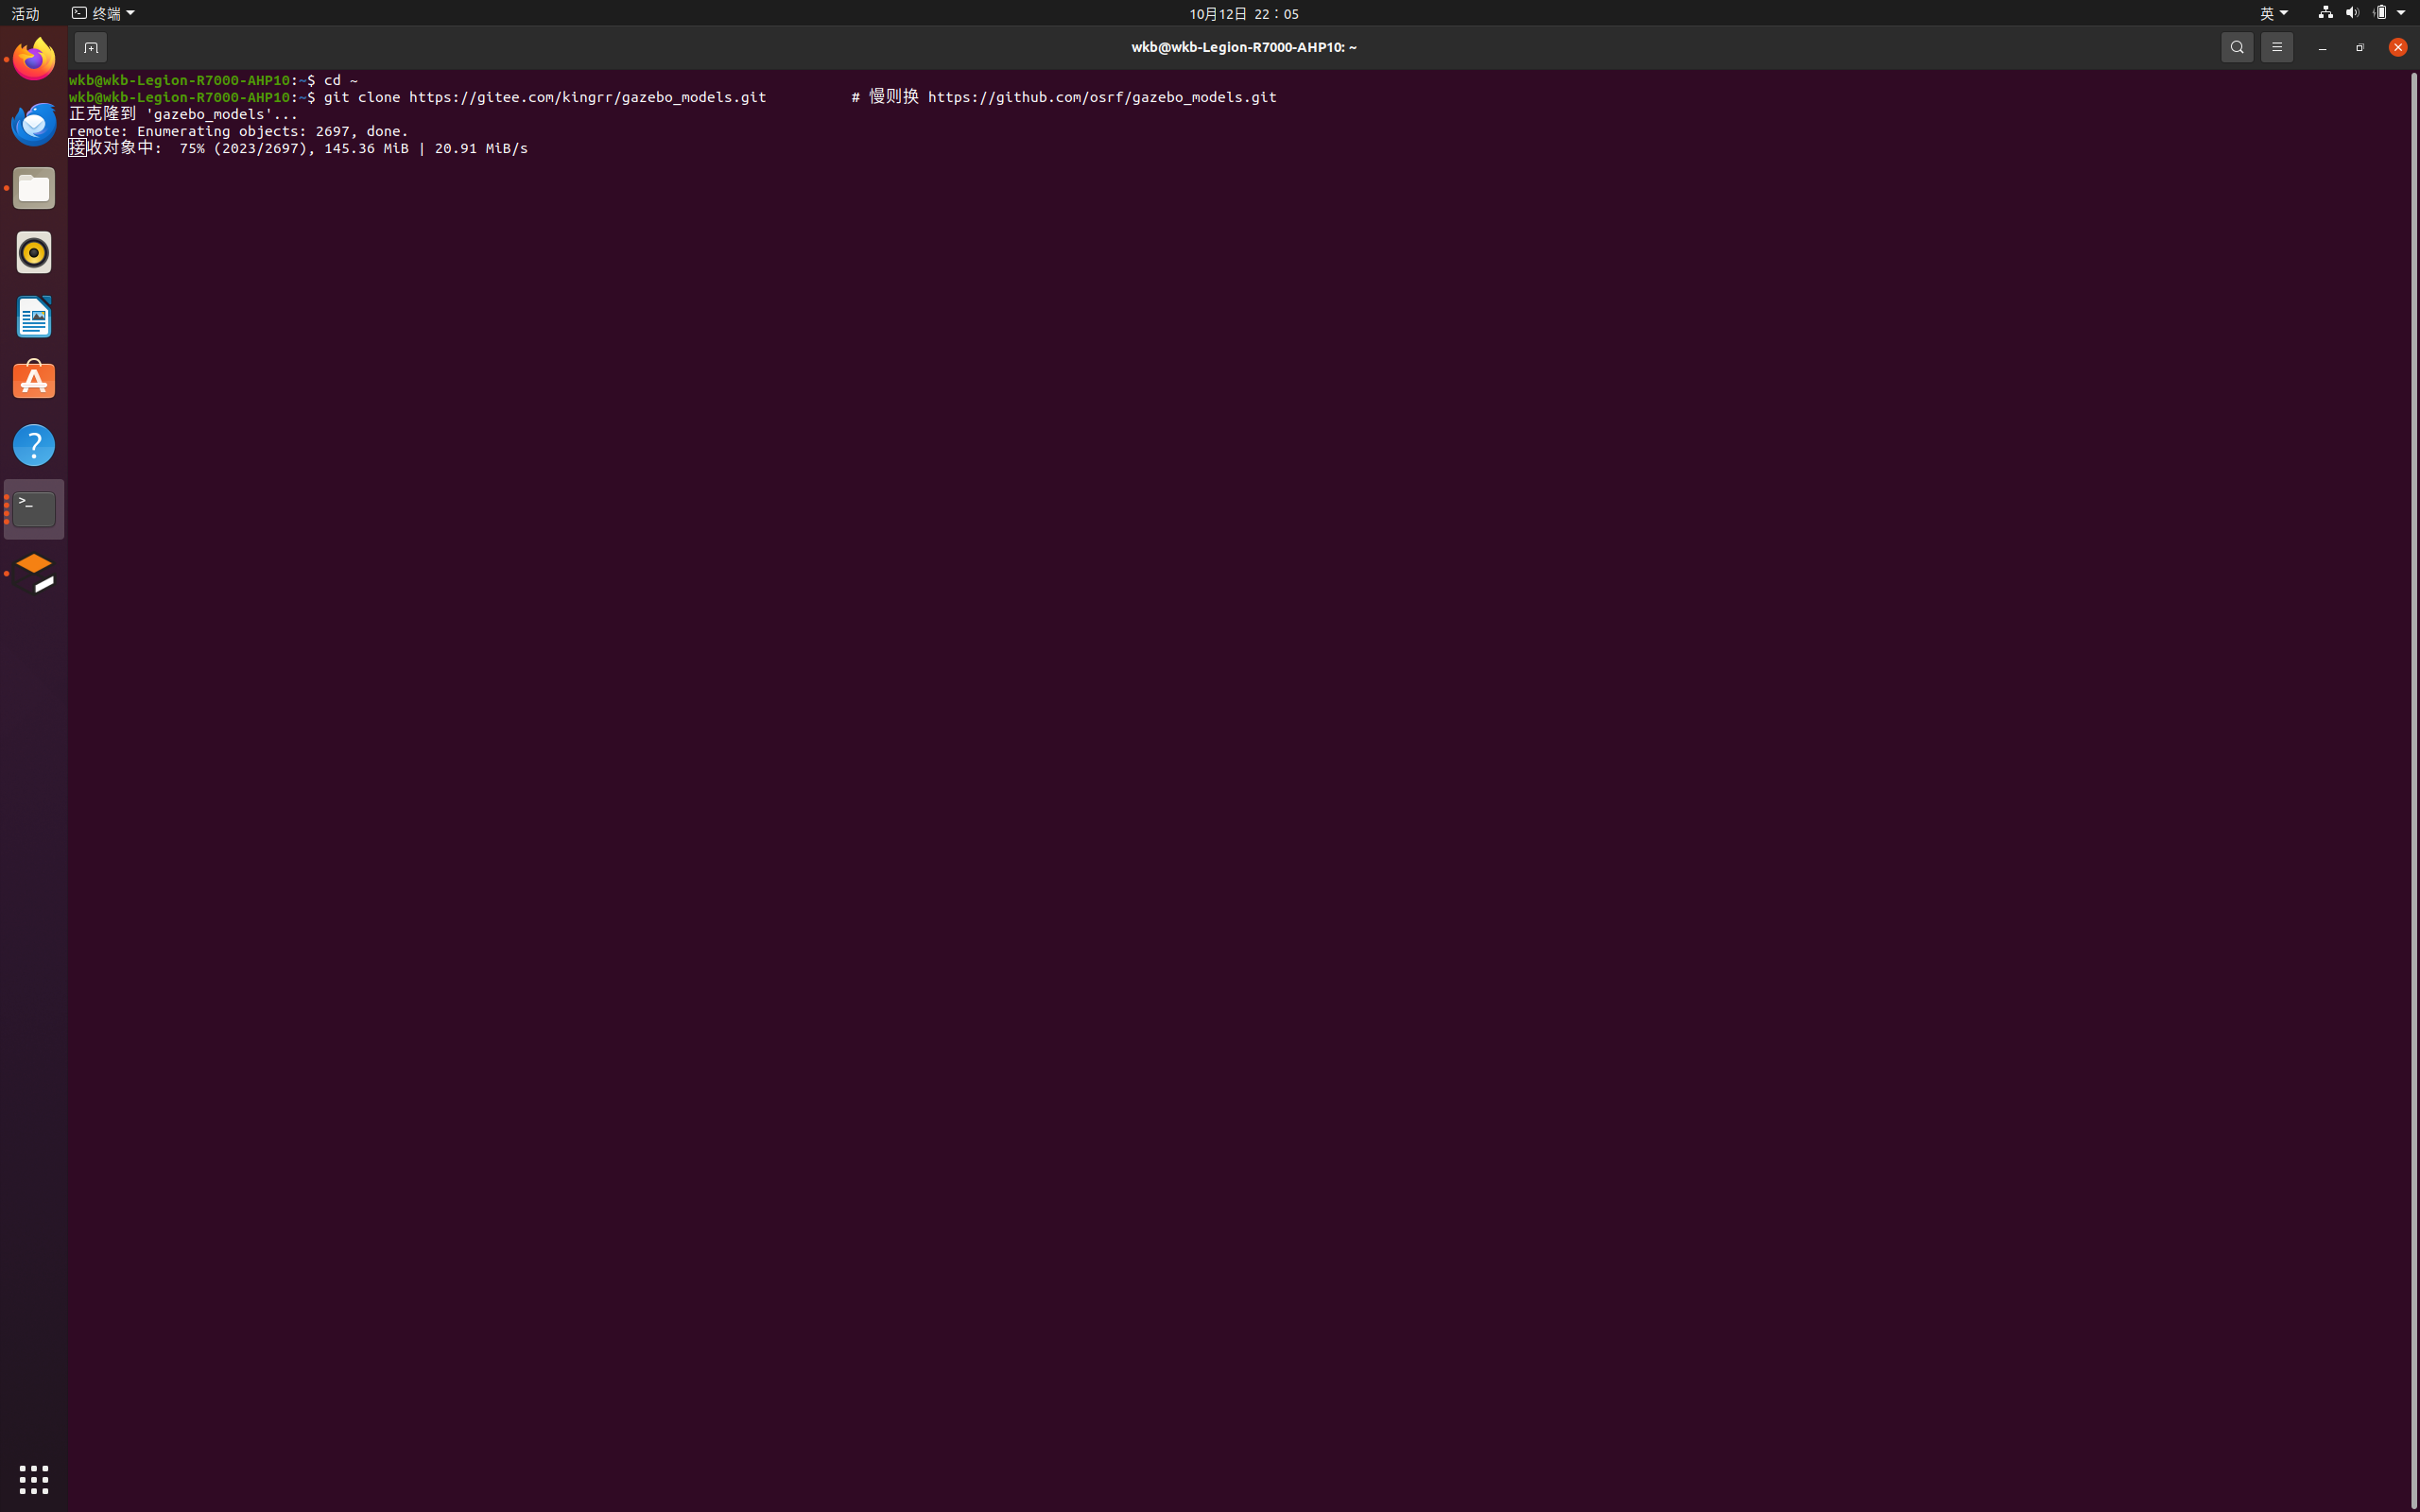
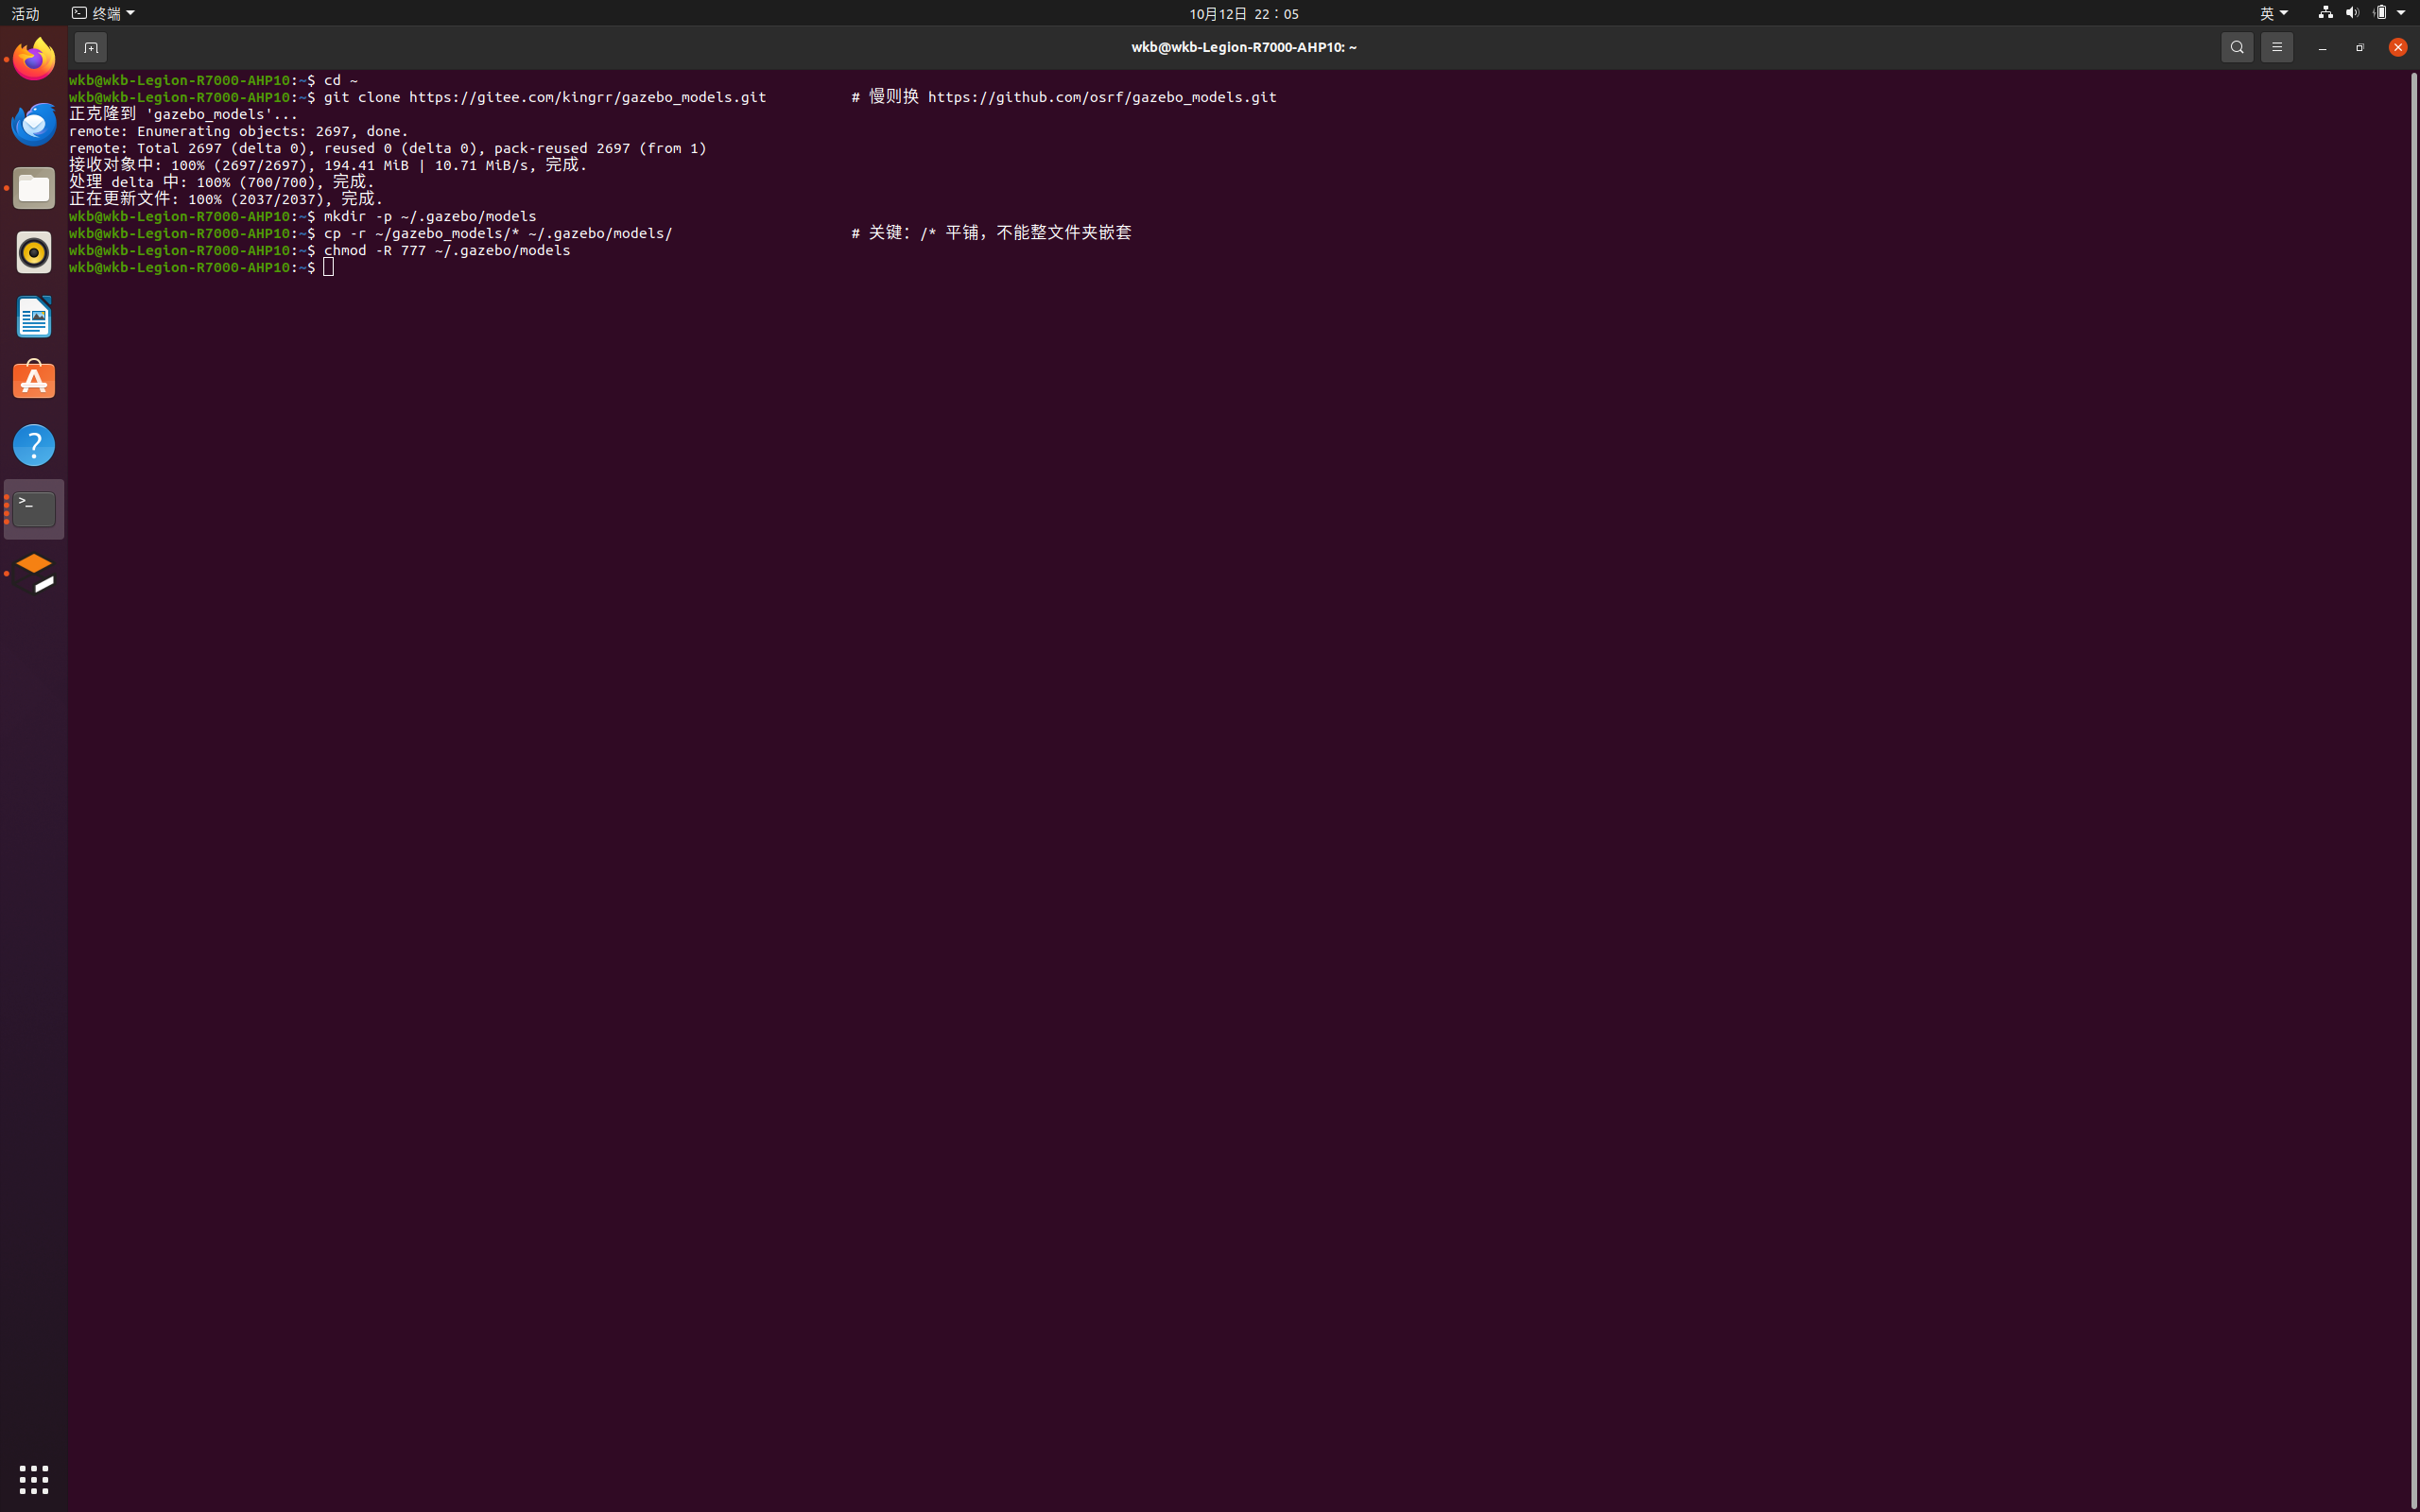
将模型库内部的各个模型文件夹平铺到 Gazebo 模型目录。注意不要把整个 gazebo_models 文件夹直接复制进去,多嵌套一层 Gazebo 不会识别:
mkdir -p ~/.gazebo/models
cp -r ~/gazebo_models/* ~/.gazebo/models/
模型文件可能带权限锁,批量授权:
chmod -R 777 ~/.gazebo/models
重启 Gazebo 后,点左侧 Insert 标签,可以看到大量模型(Ambulance、Construction Cone、Dumpster 等),说明模型库安装成功。
5. 使用 Building Editor 手绘房间
- Gazebo 菜单:Edit → Building Editor,进入建筑编辑器;
- 左上角 Model Name 填
my_room; - 选择左侧 Wall,在 2D 网格上逐段单击绘制墙体,闭合形成房间;可用 Window / Door 添加门窗;
- 下方 3D 预览可实时查看房间效果。
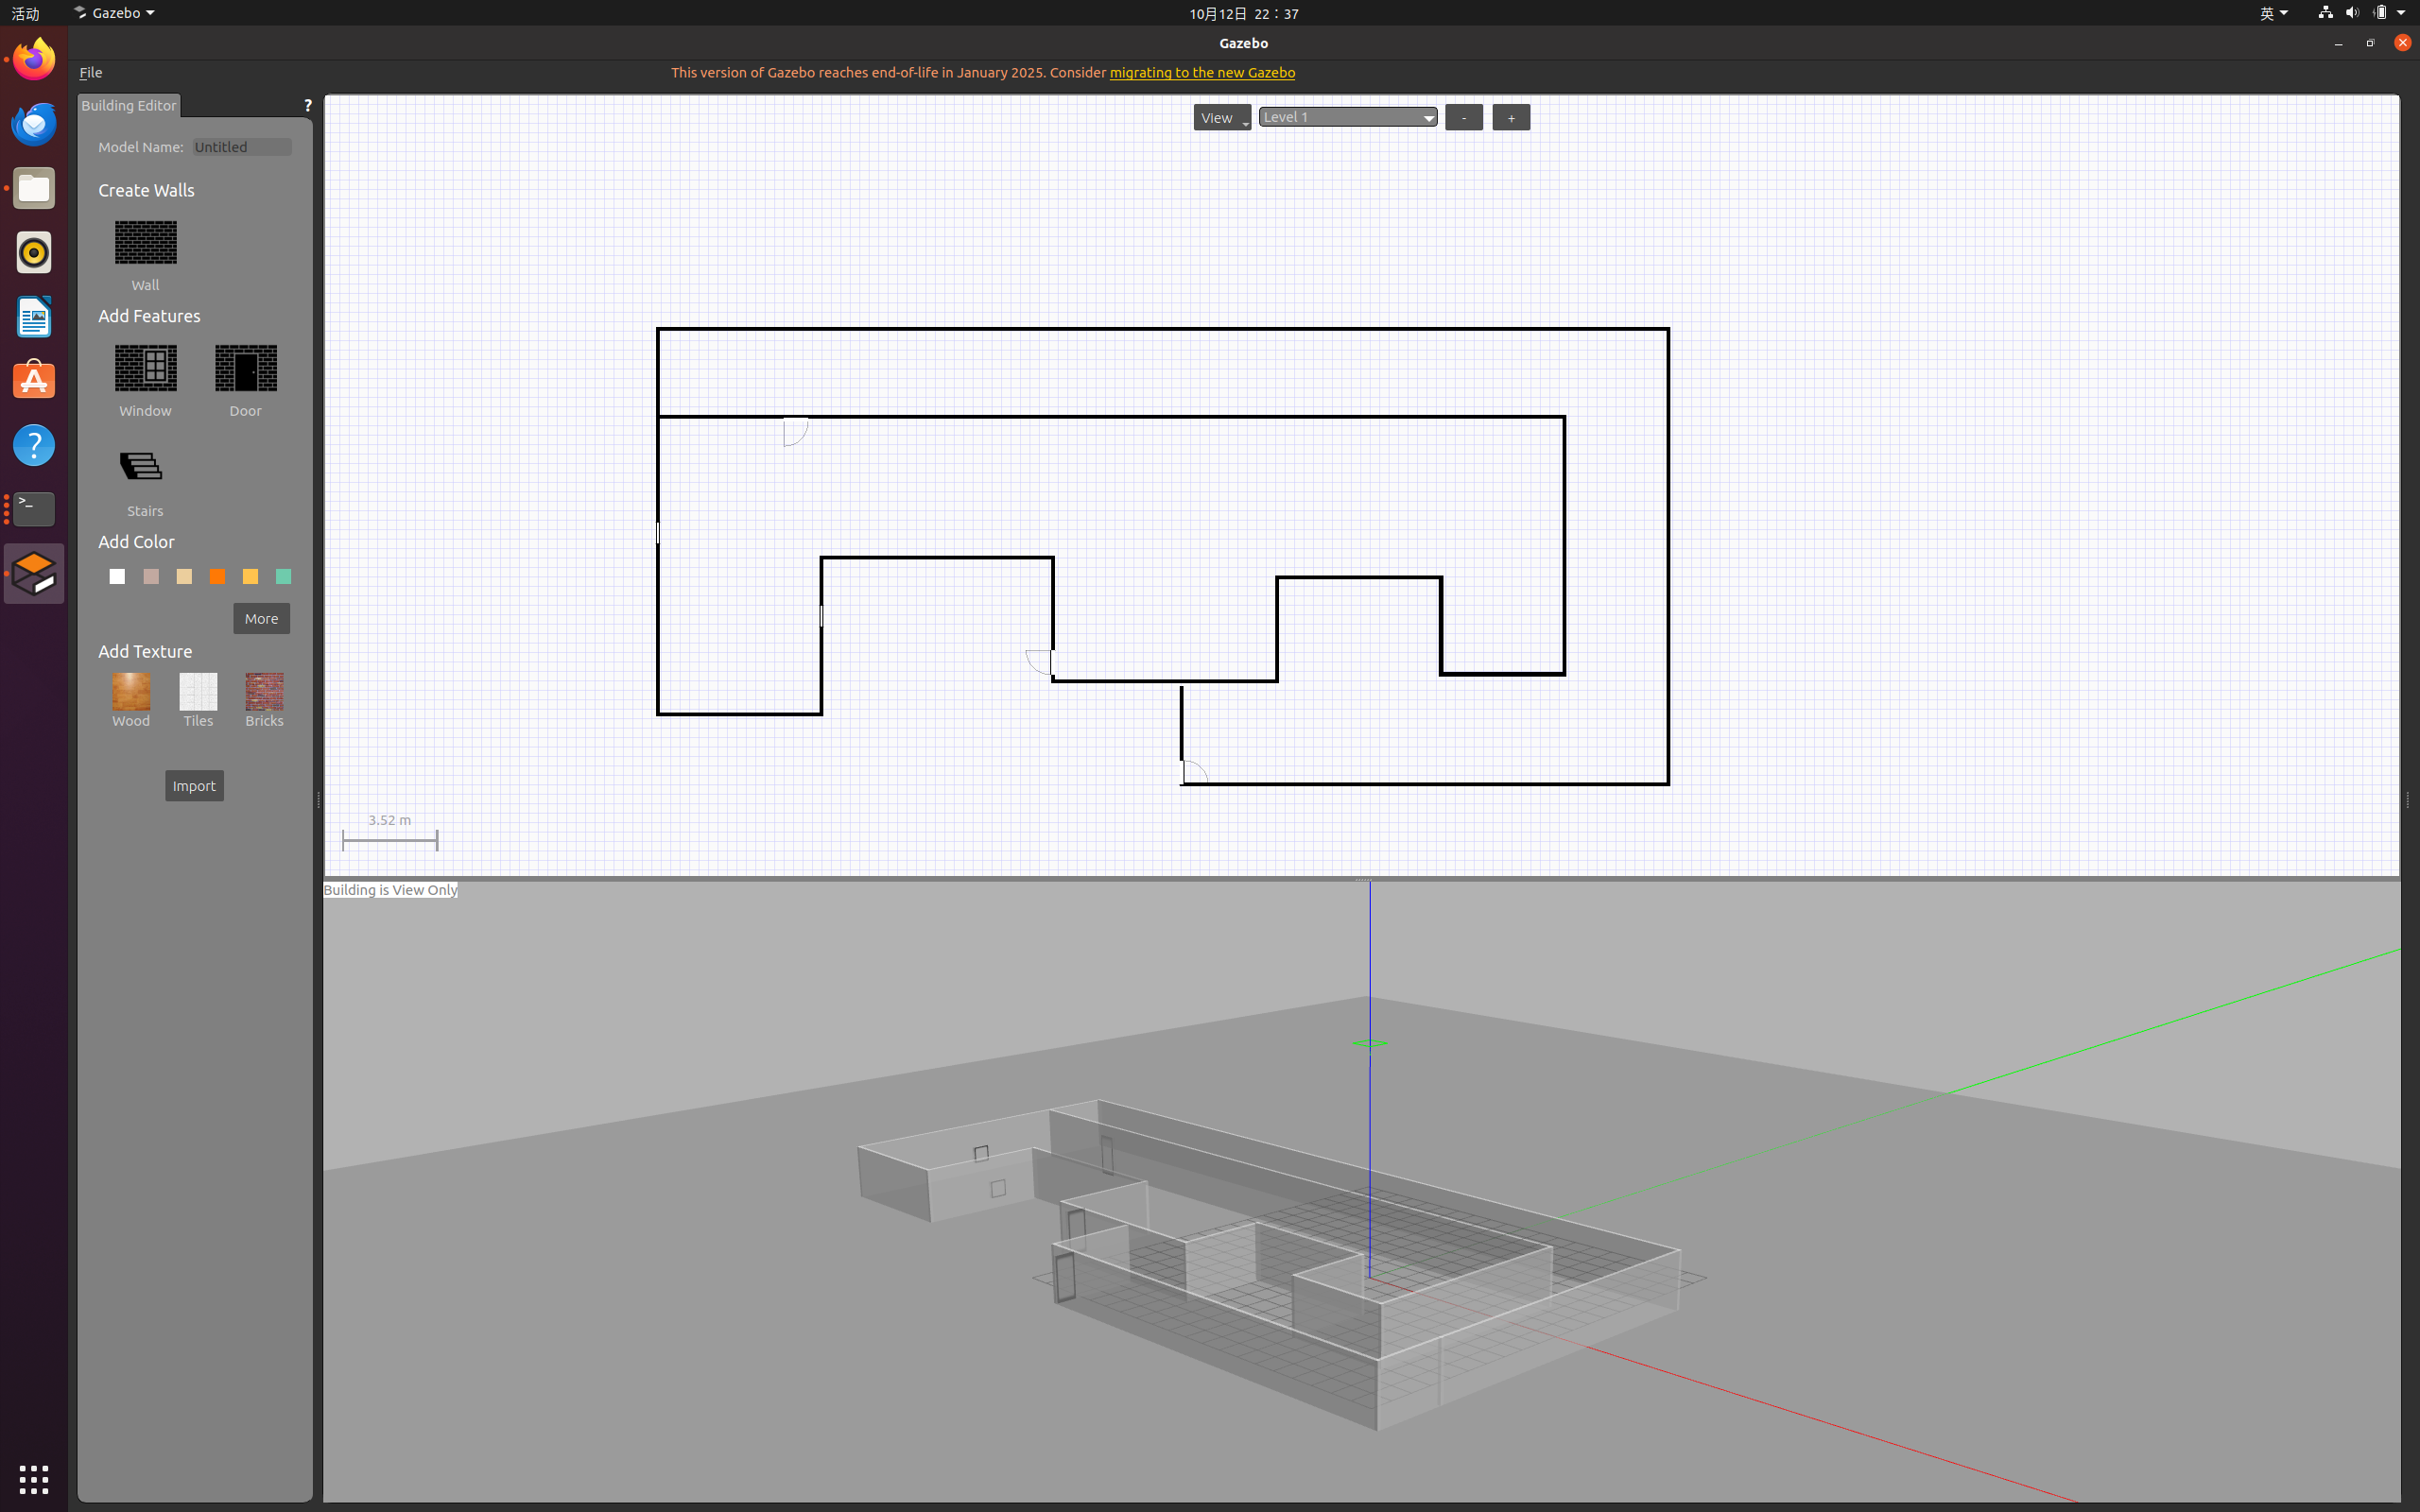
先不要直接点 Exit,否则模型不会保存。菜单 File → Save As,确认 Model Name 为 my_room,Location 选 ~/building_editor_models,点 Save。保存成功后再 File → Exit Building Editor,退出时弹出确认框:
> Once you exit the Building Editor, your building will no longer be editable. Are you ready to exit?
确认点 Exit。
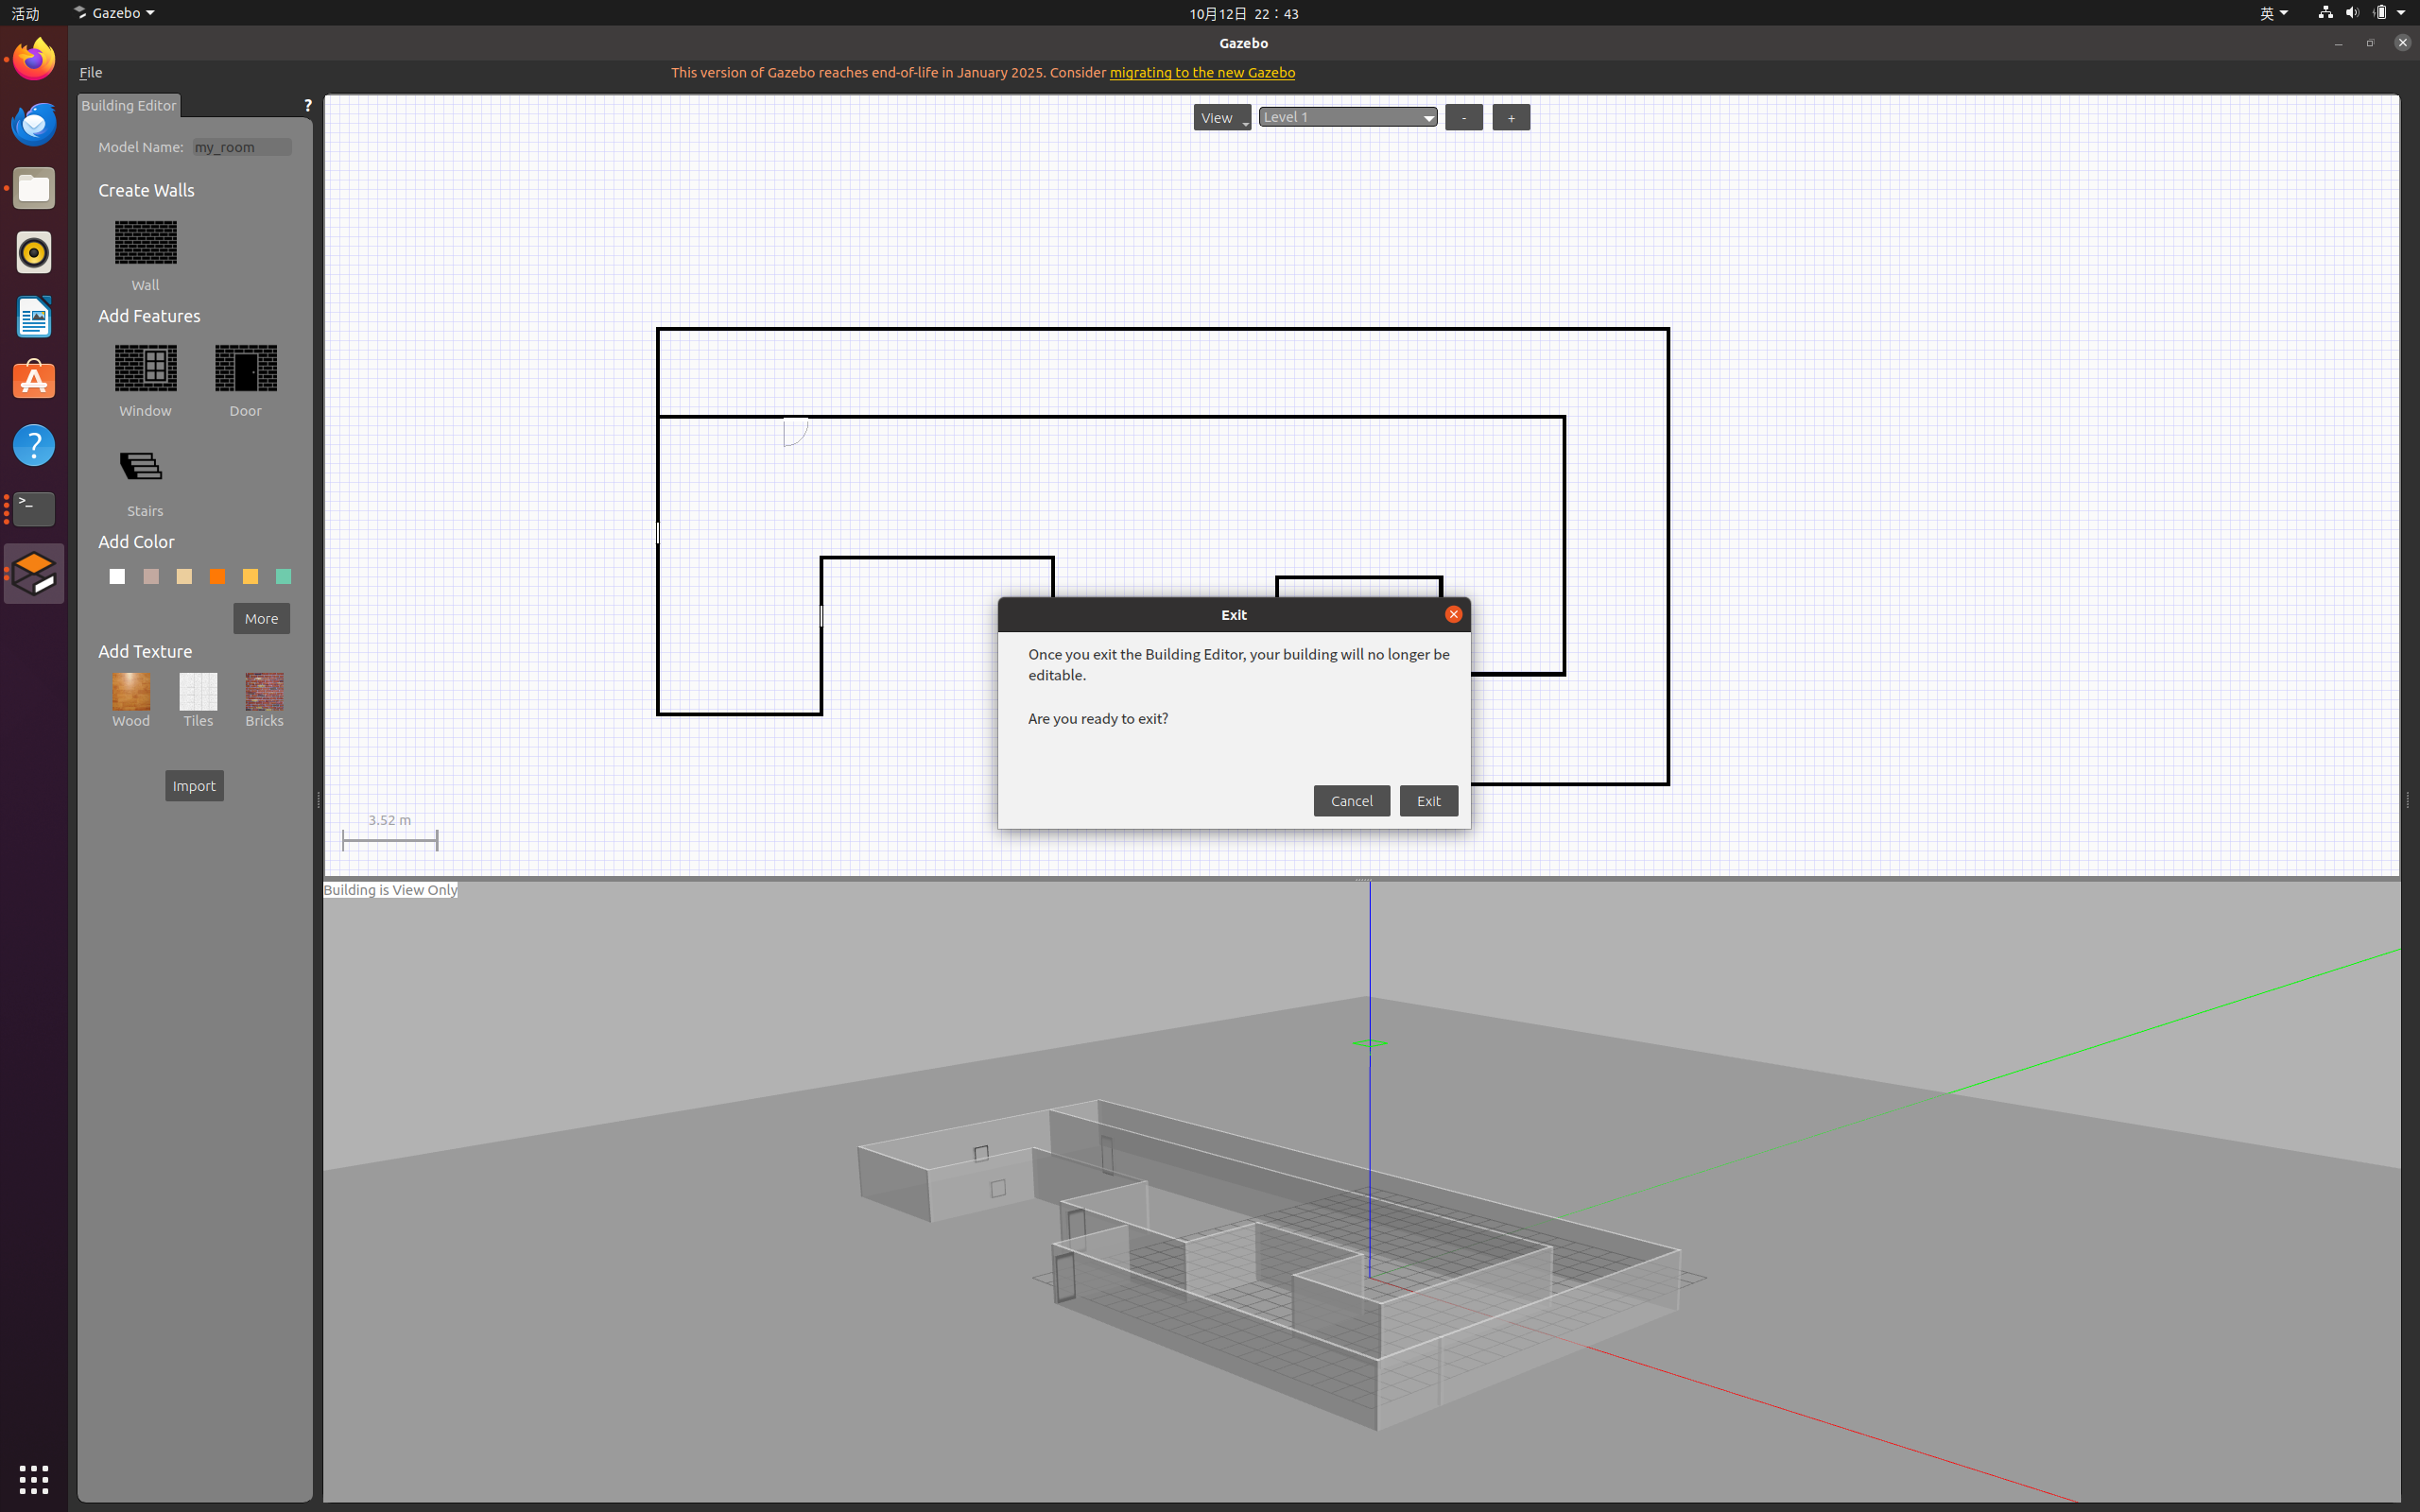
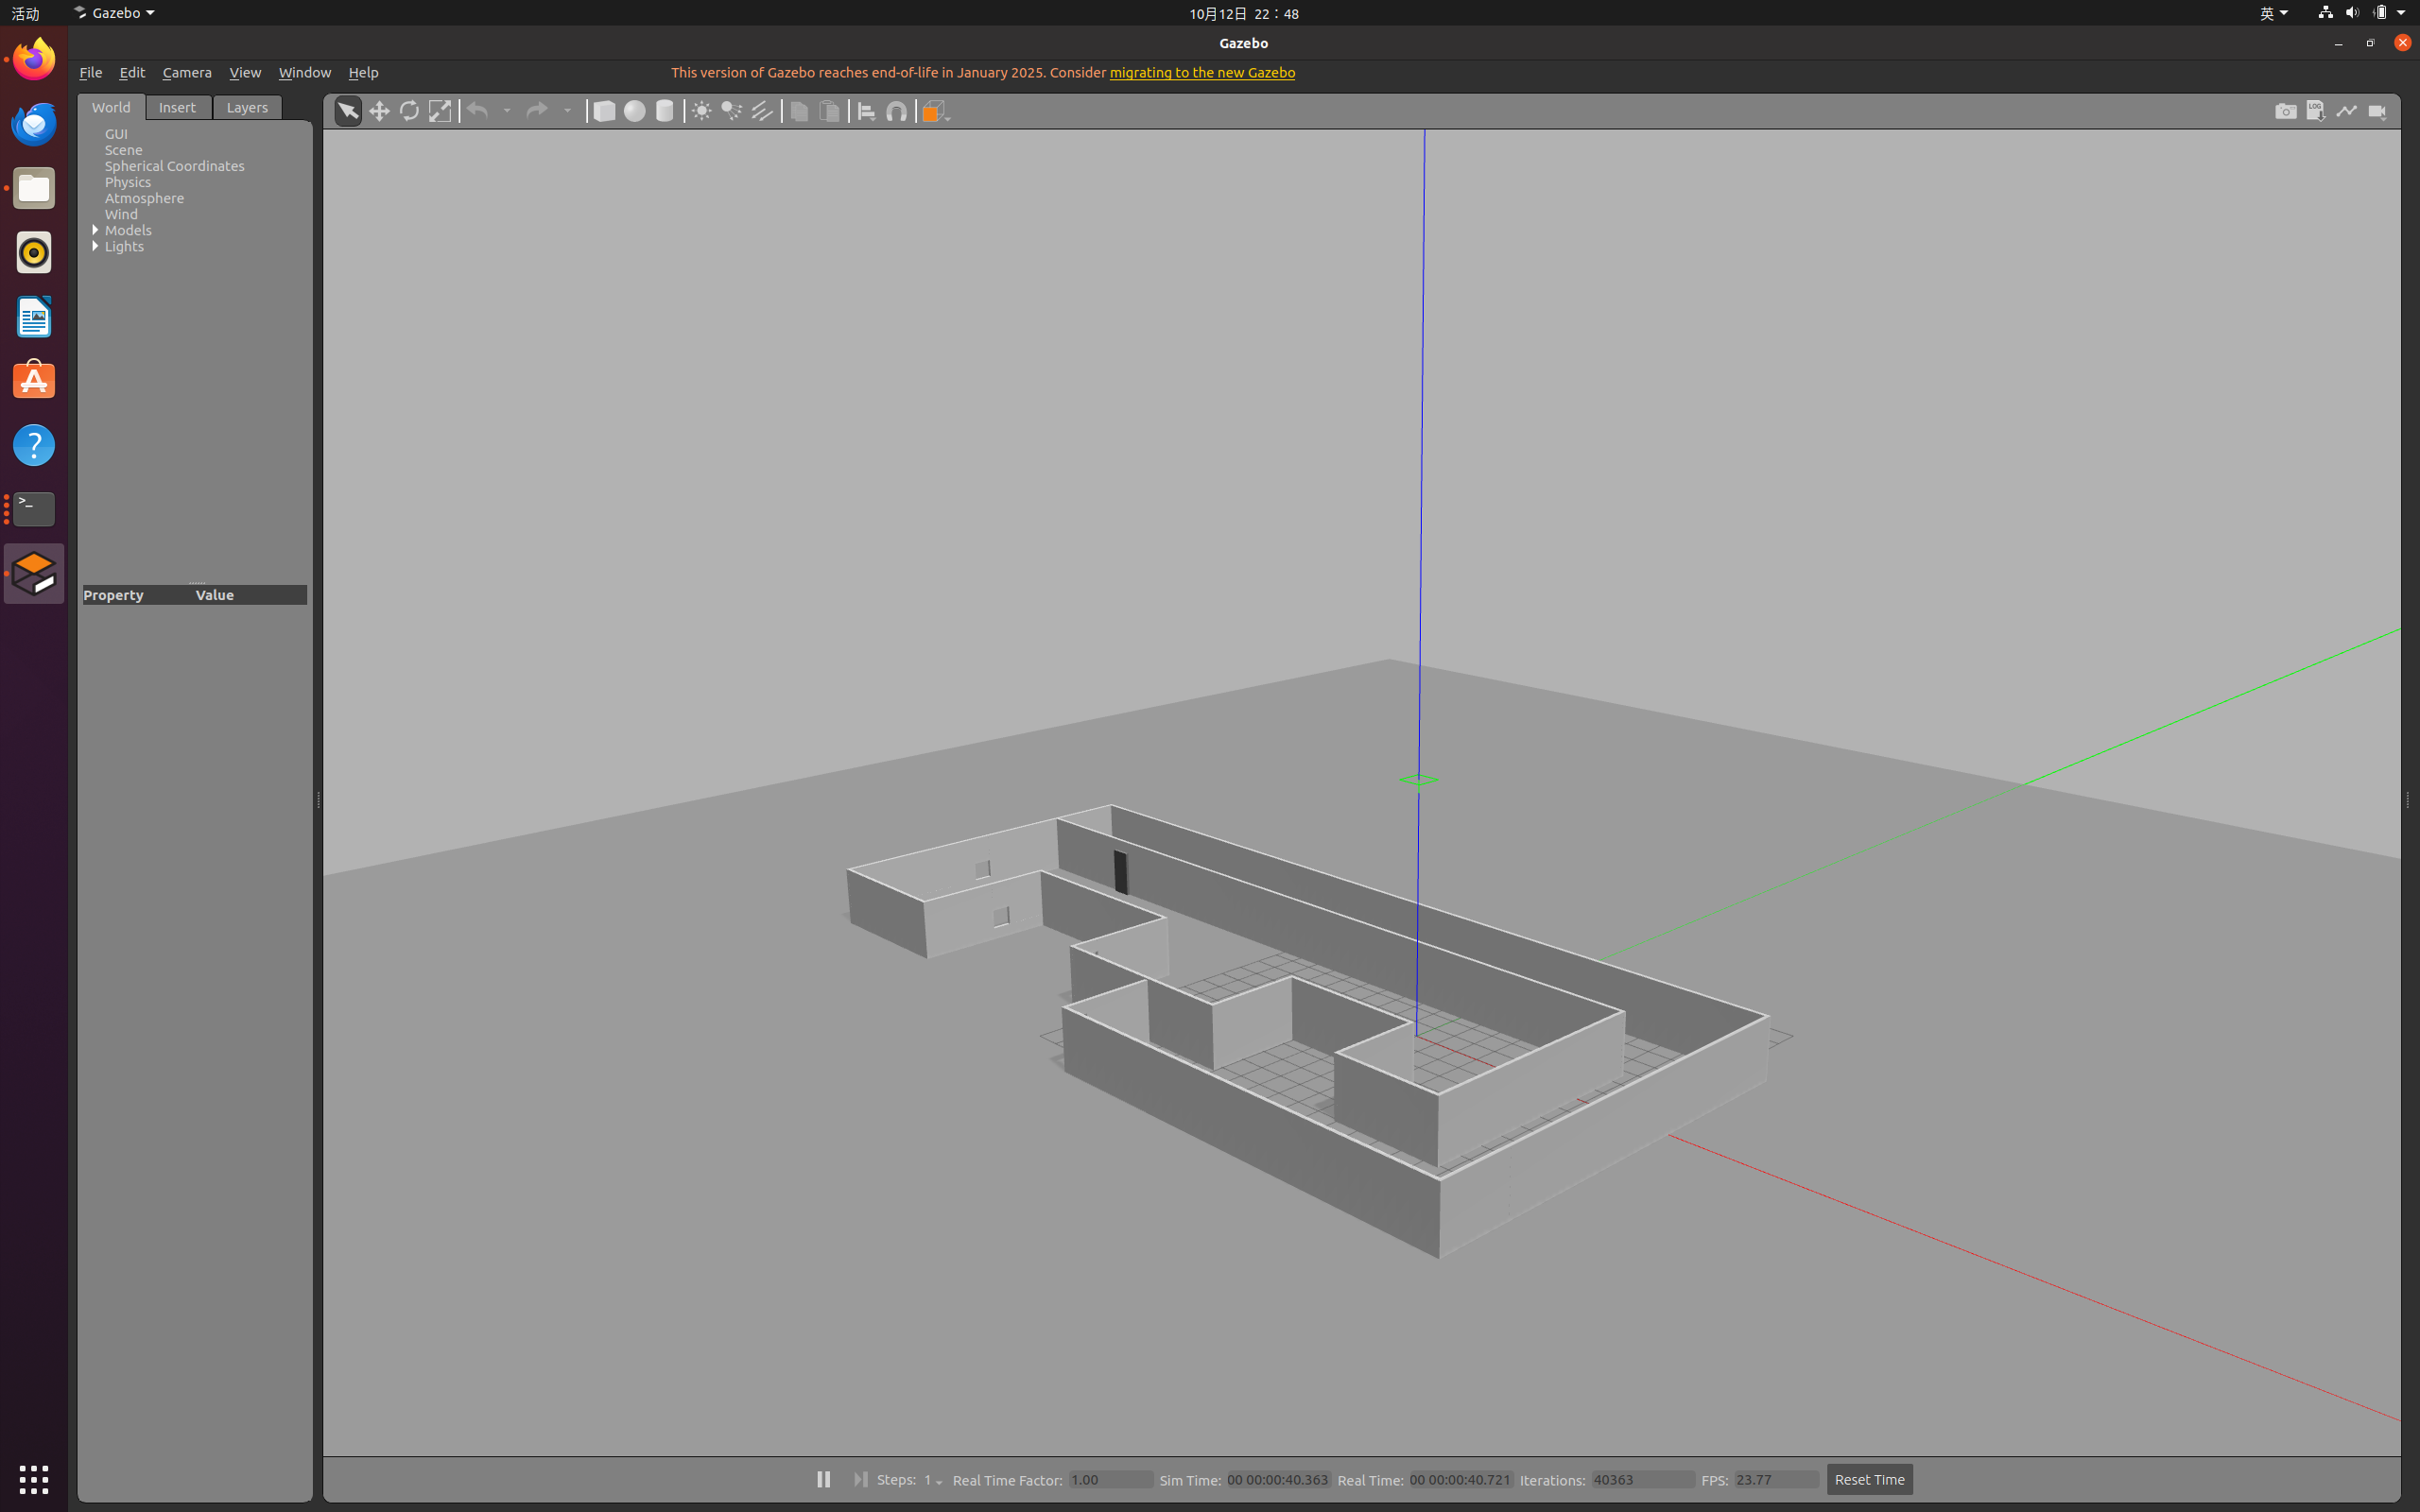
退出后,实体墙的房间直接出现在 Gazebo 场景中。编辑模式下 3D 预览里的墙是半透明的,那只是编辑模式的显示效果,退出后即为实体墙。
6. 放入交通锥并保存世界
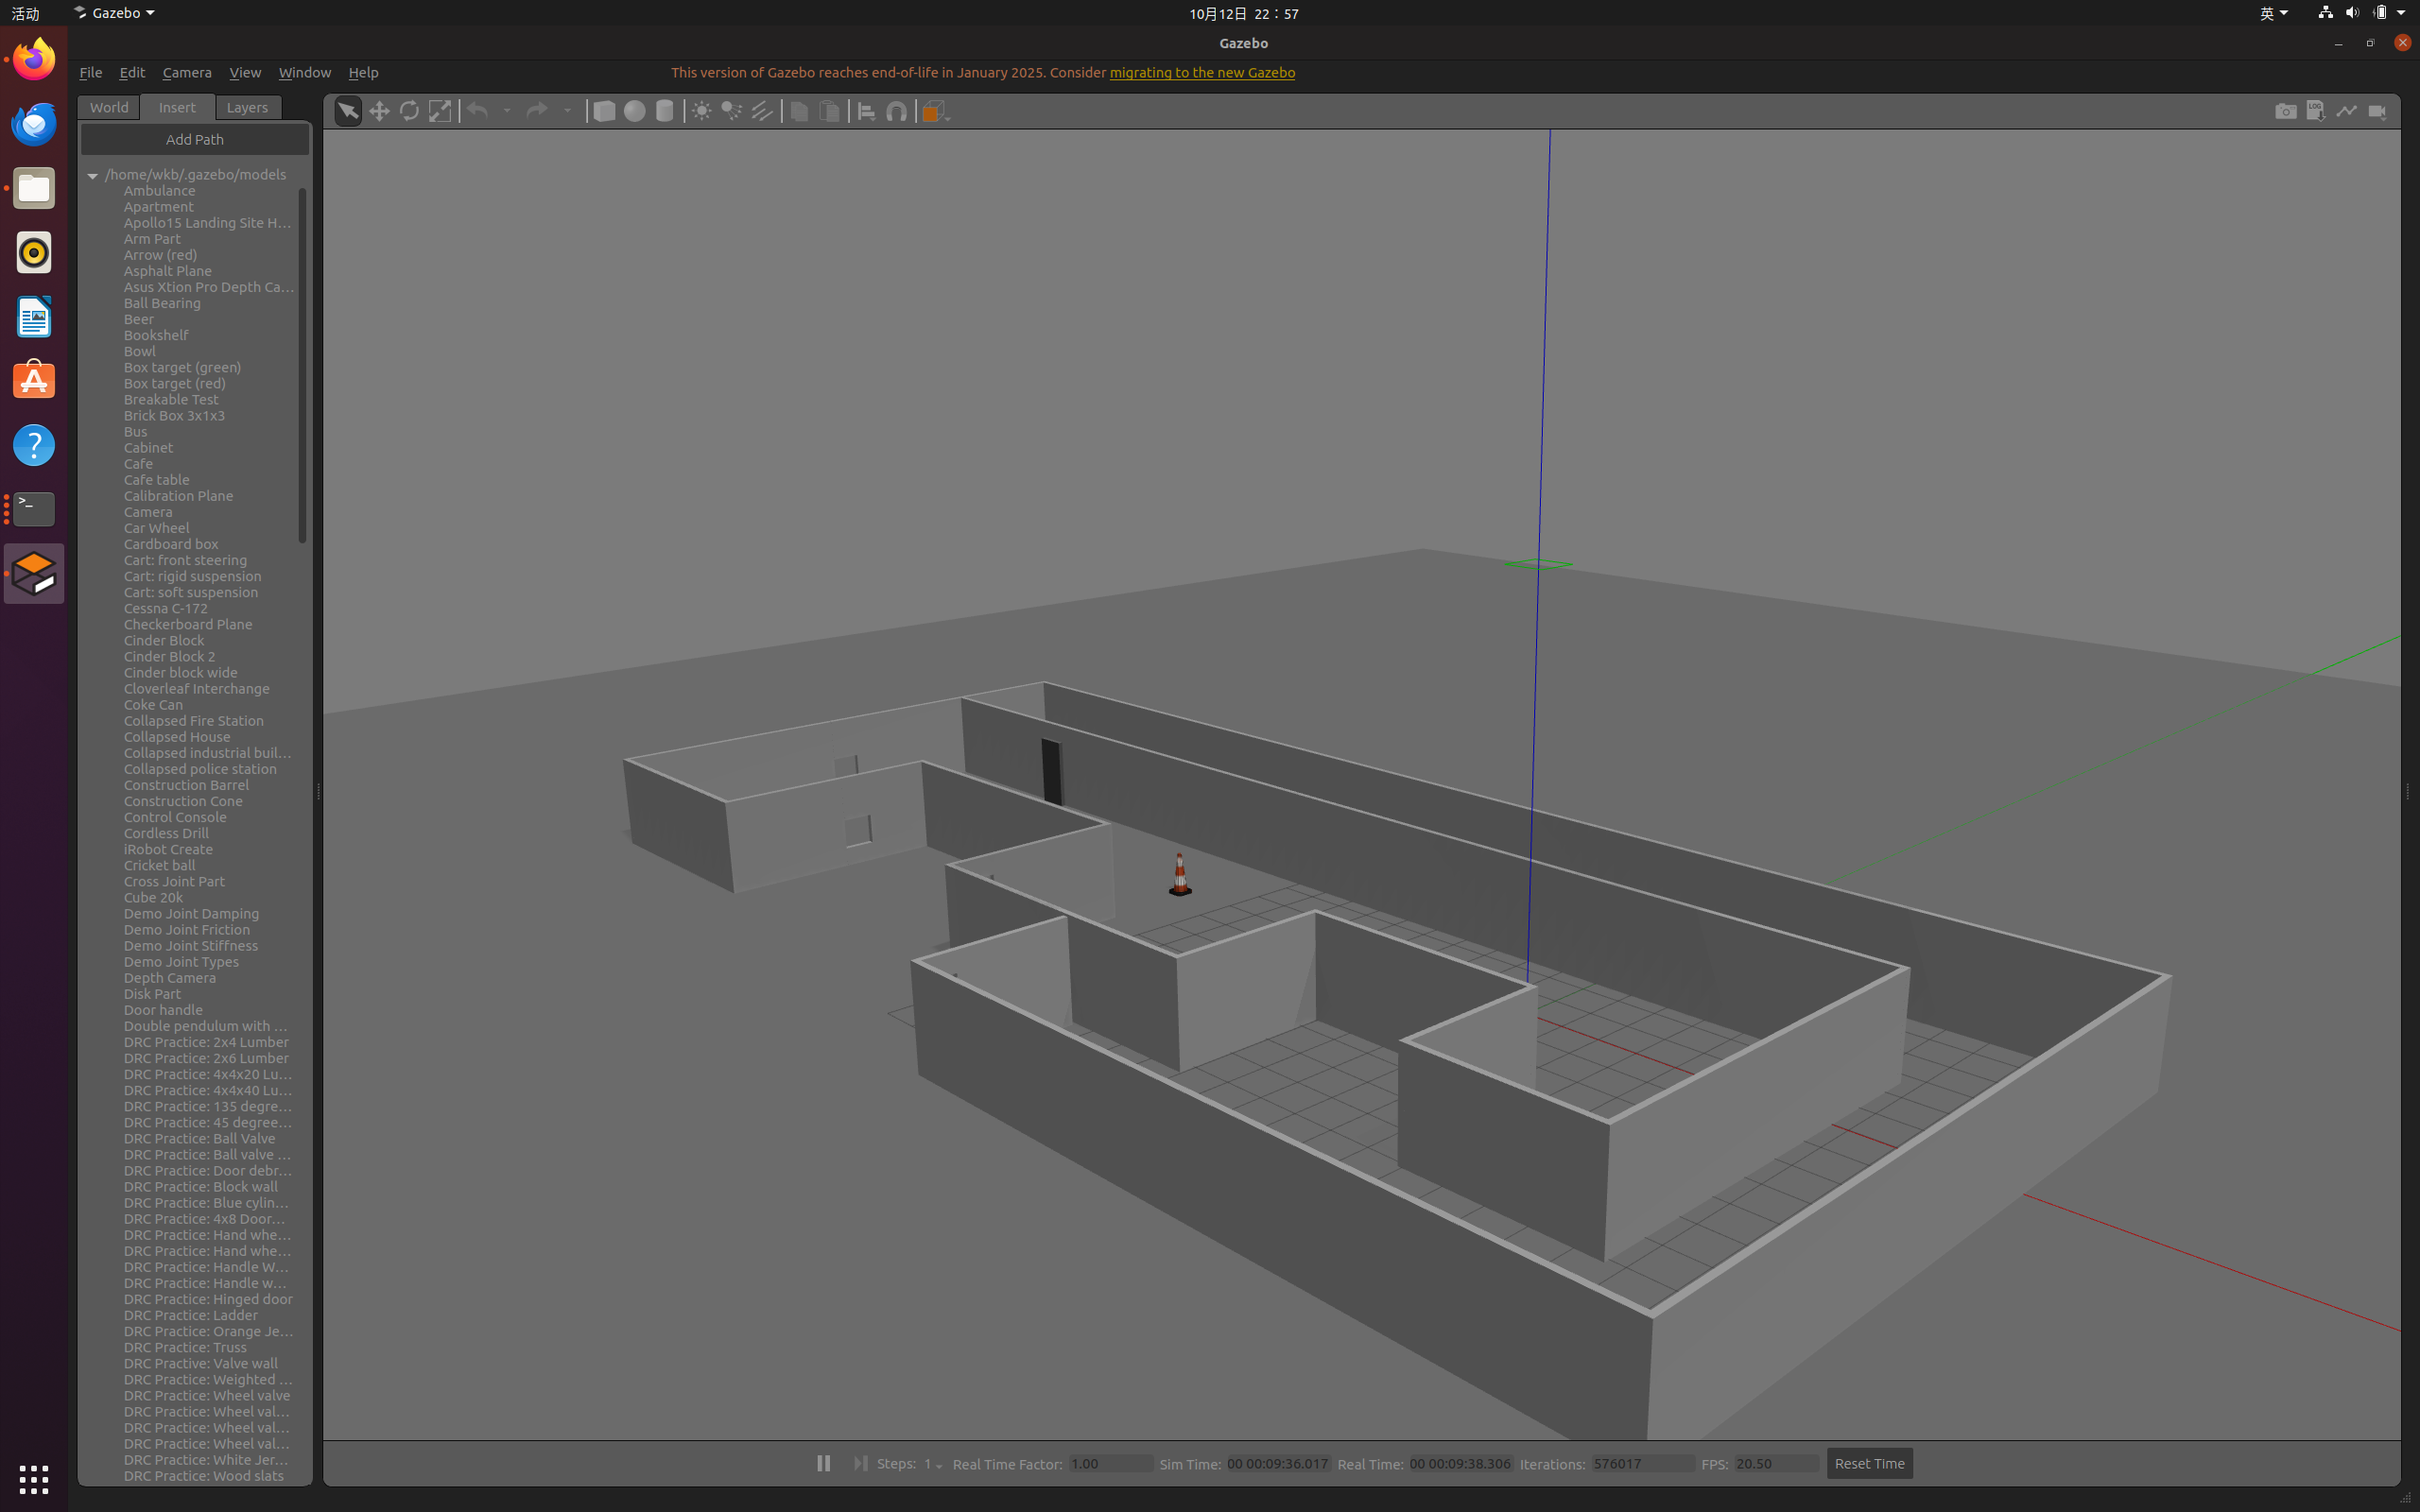
- 点左侧 Insert 标签,找到 Construction Cone(交通锥);
- 点一下,鼠标移到房间门口/墙边单击放下;按 Esc 可取消手上的模型。
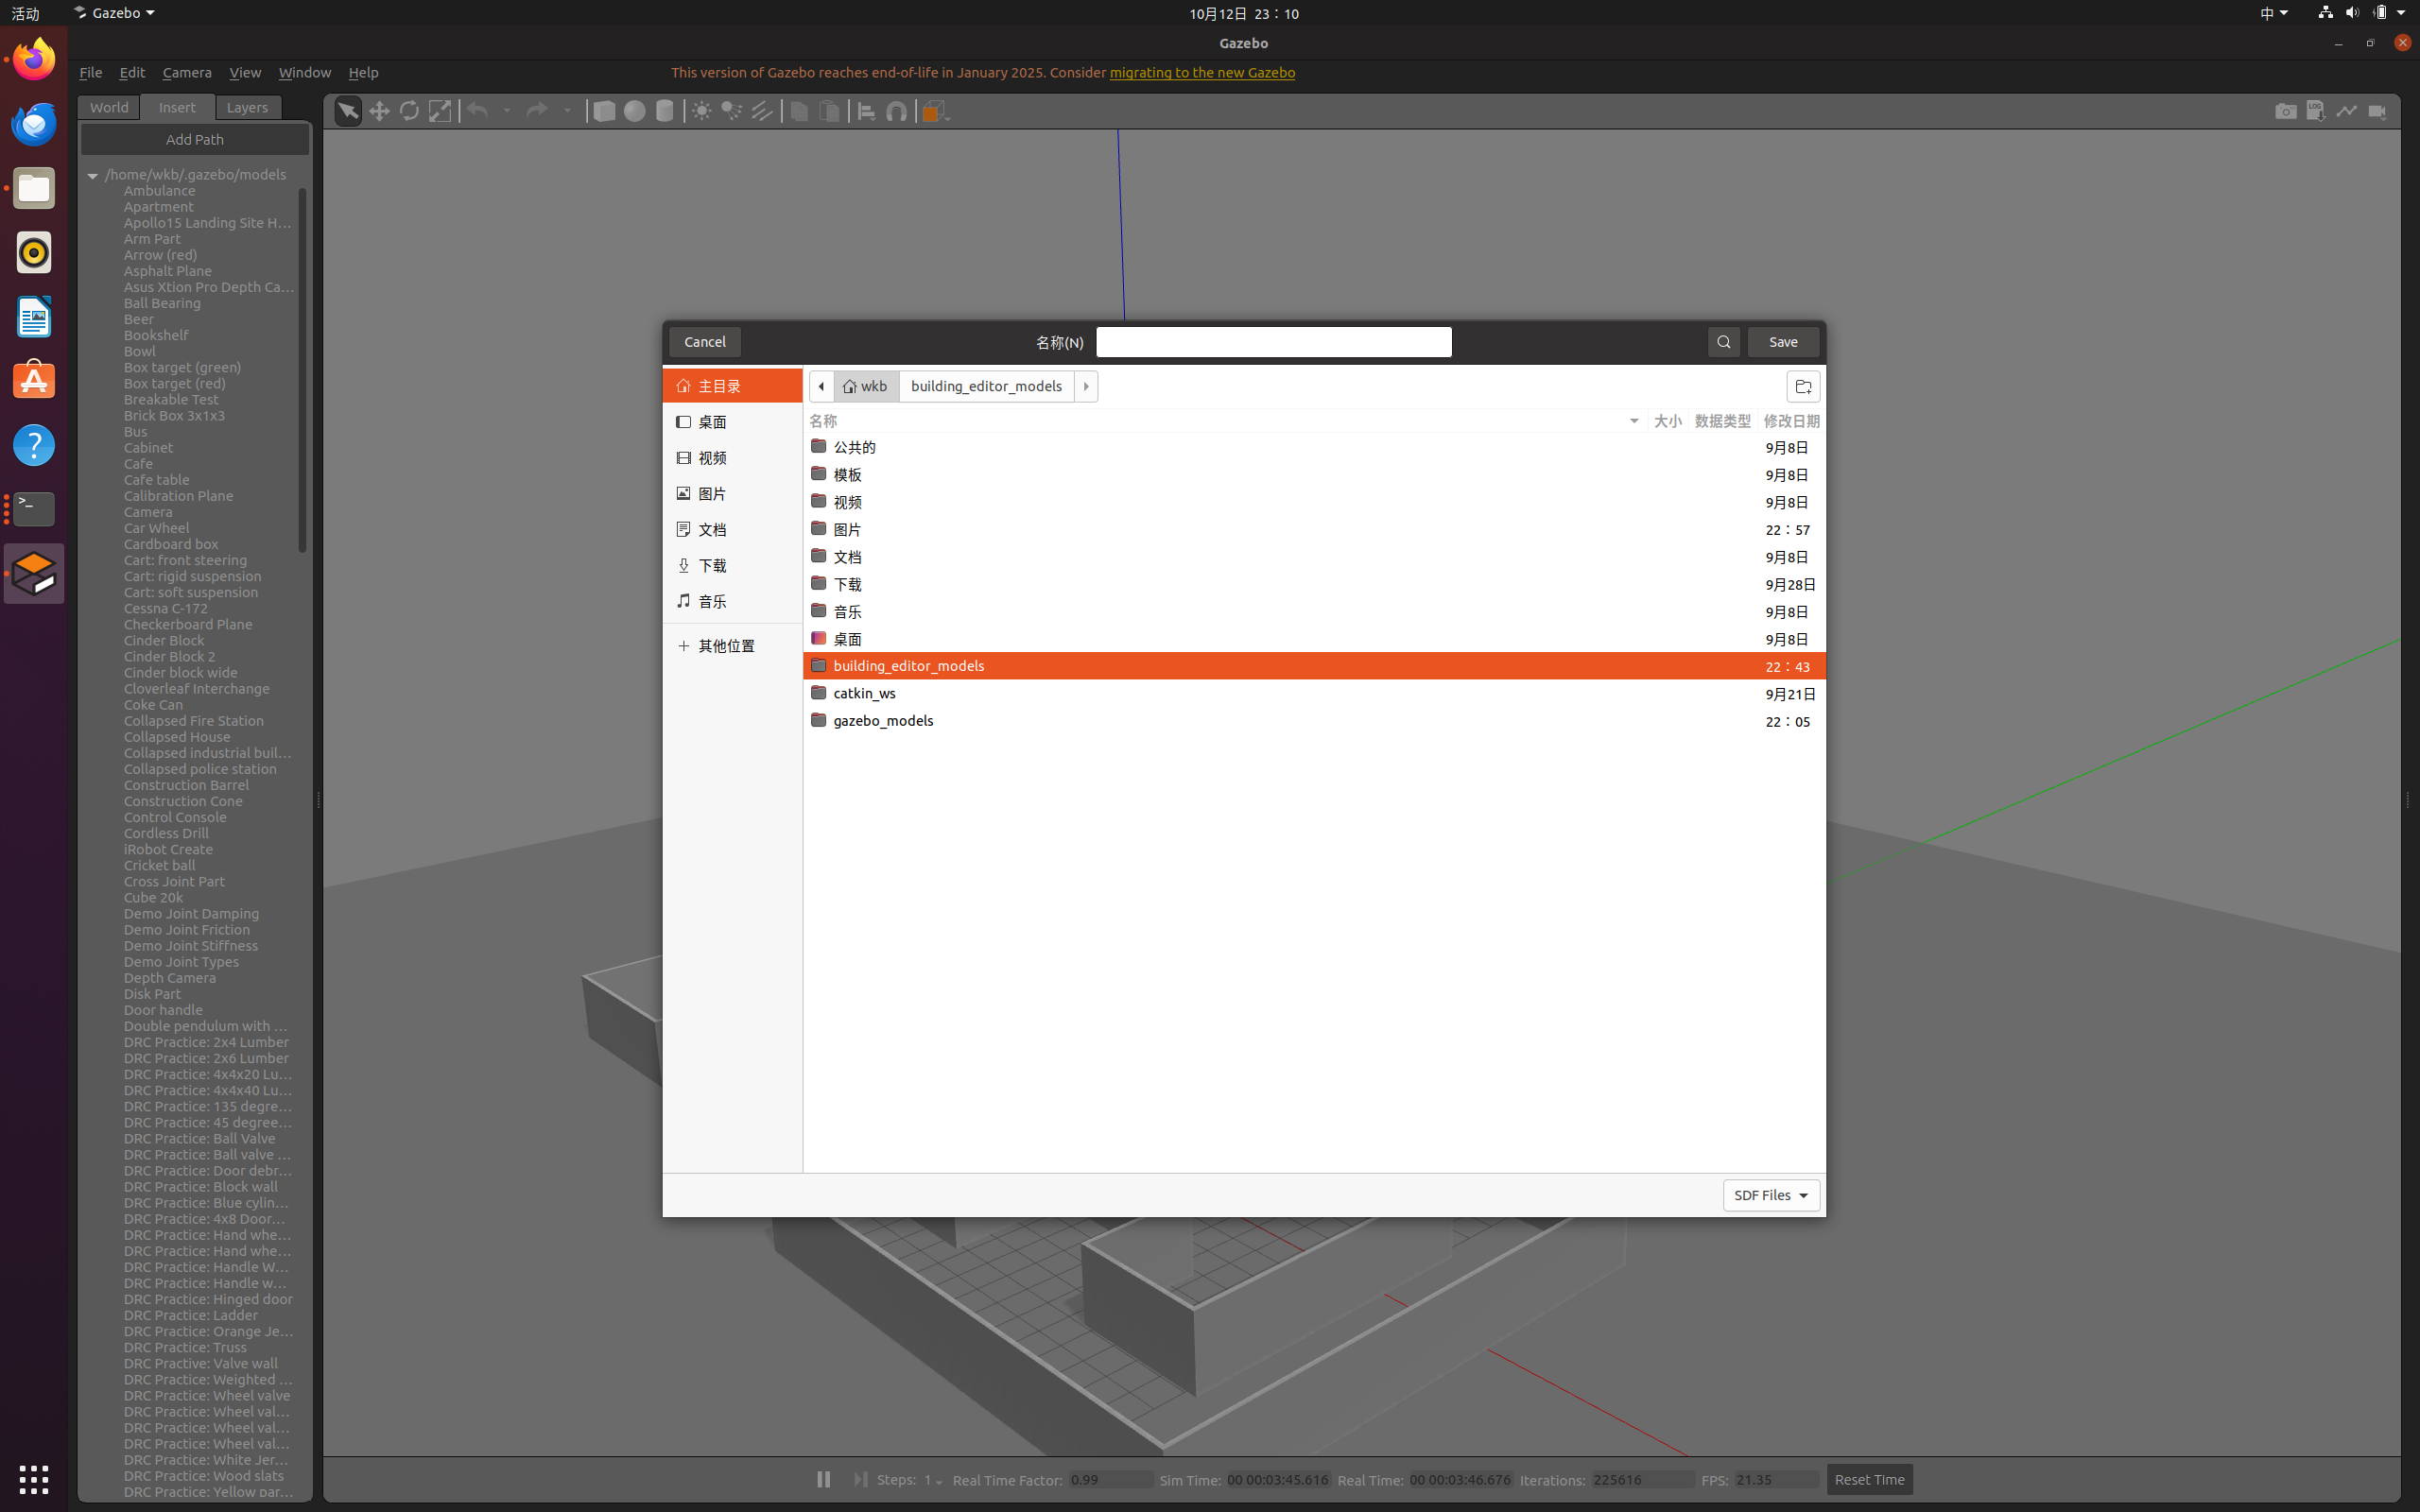
菜单 File → Save World As,路径选主目录,文件名完整输入 my_room.world,点 Save。
注意:后缀
.world必须自己写。对话框右下角文件类型为 "SDF Files" 是正常的,.world文件本质就是 SDF 格式;如果只填my_room,会被存成my_room.sdf。
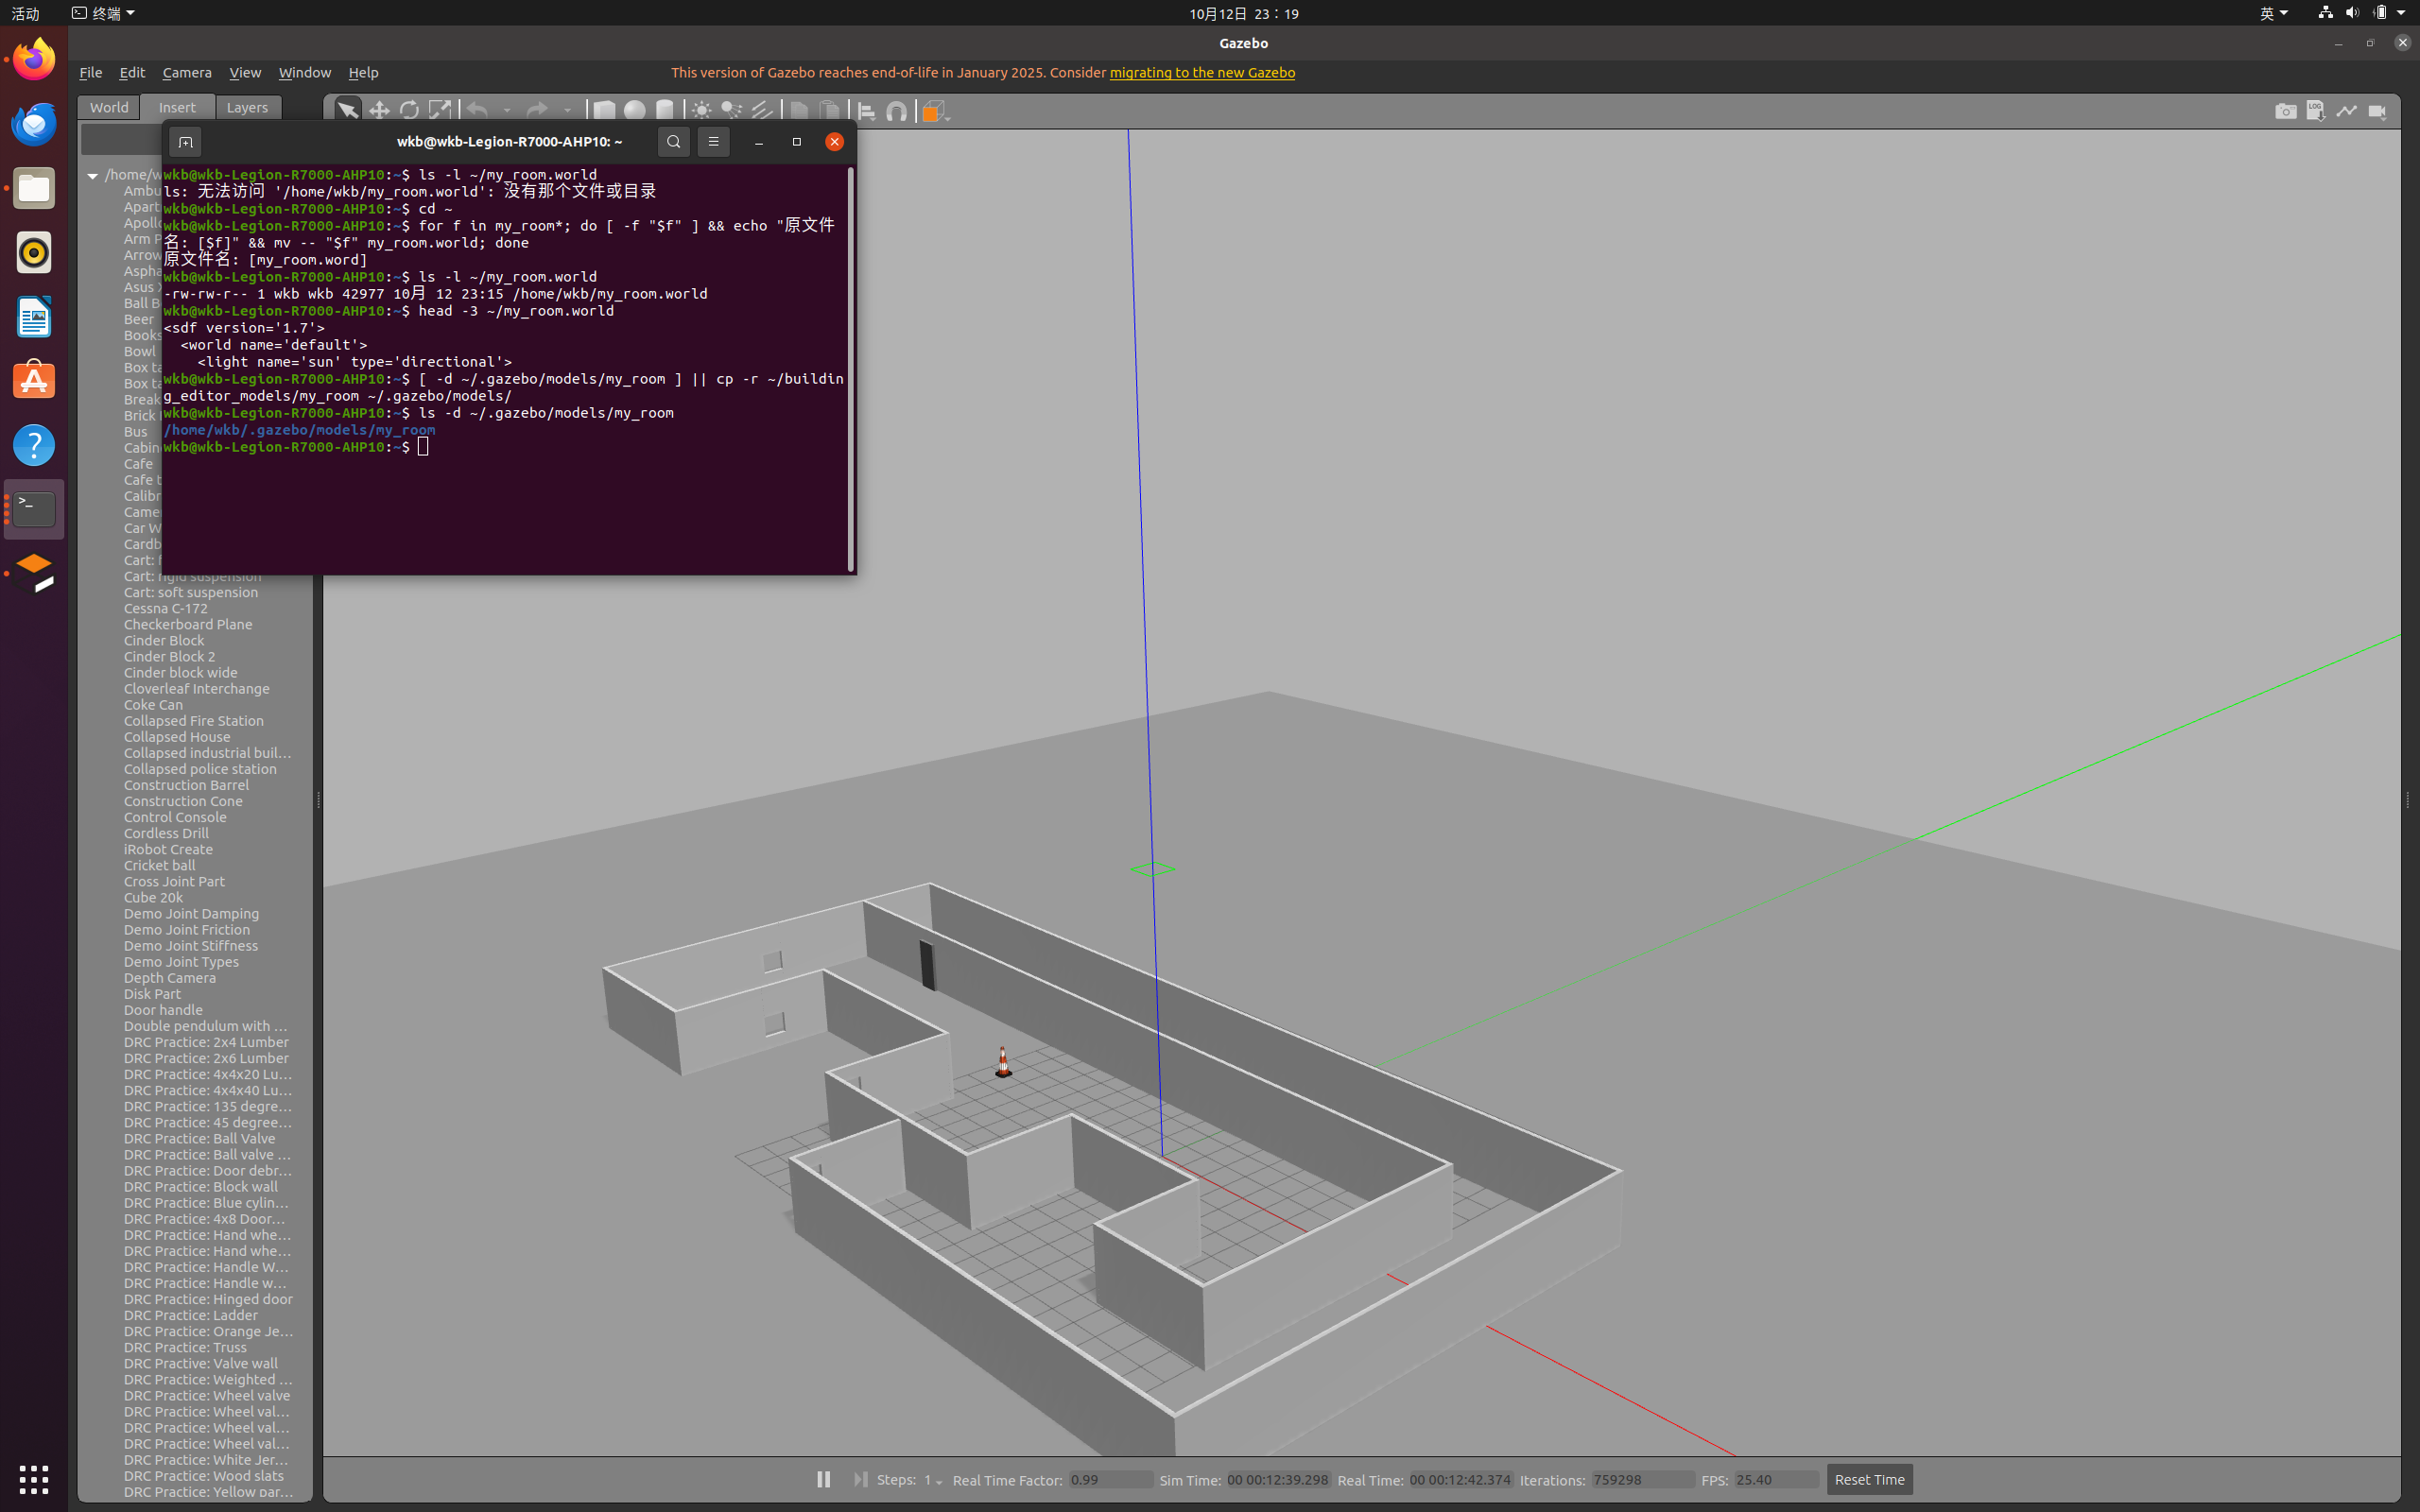
实际操作中文件名曾被误填为 my_room.word,文件管理器主目录中可以看到该文件,但 ls ~/my_room.world 报 "没有那个文件或目录"。
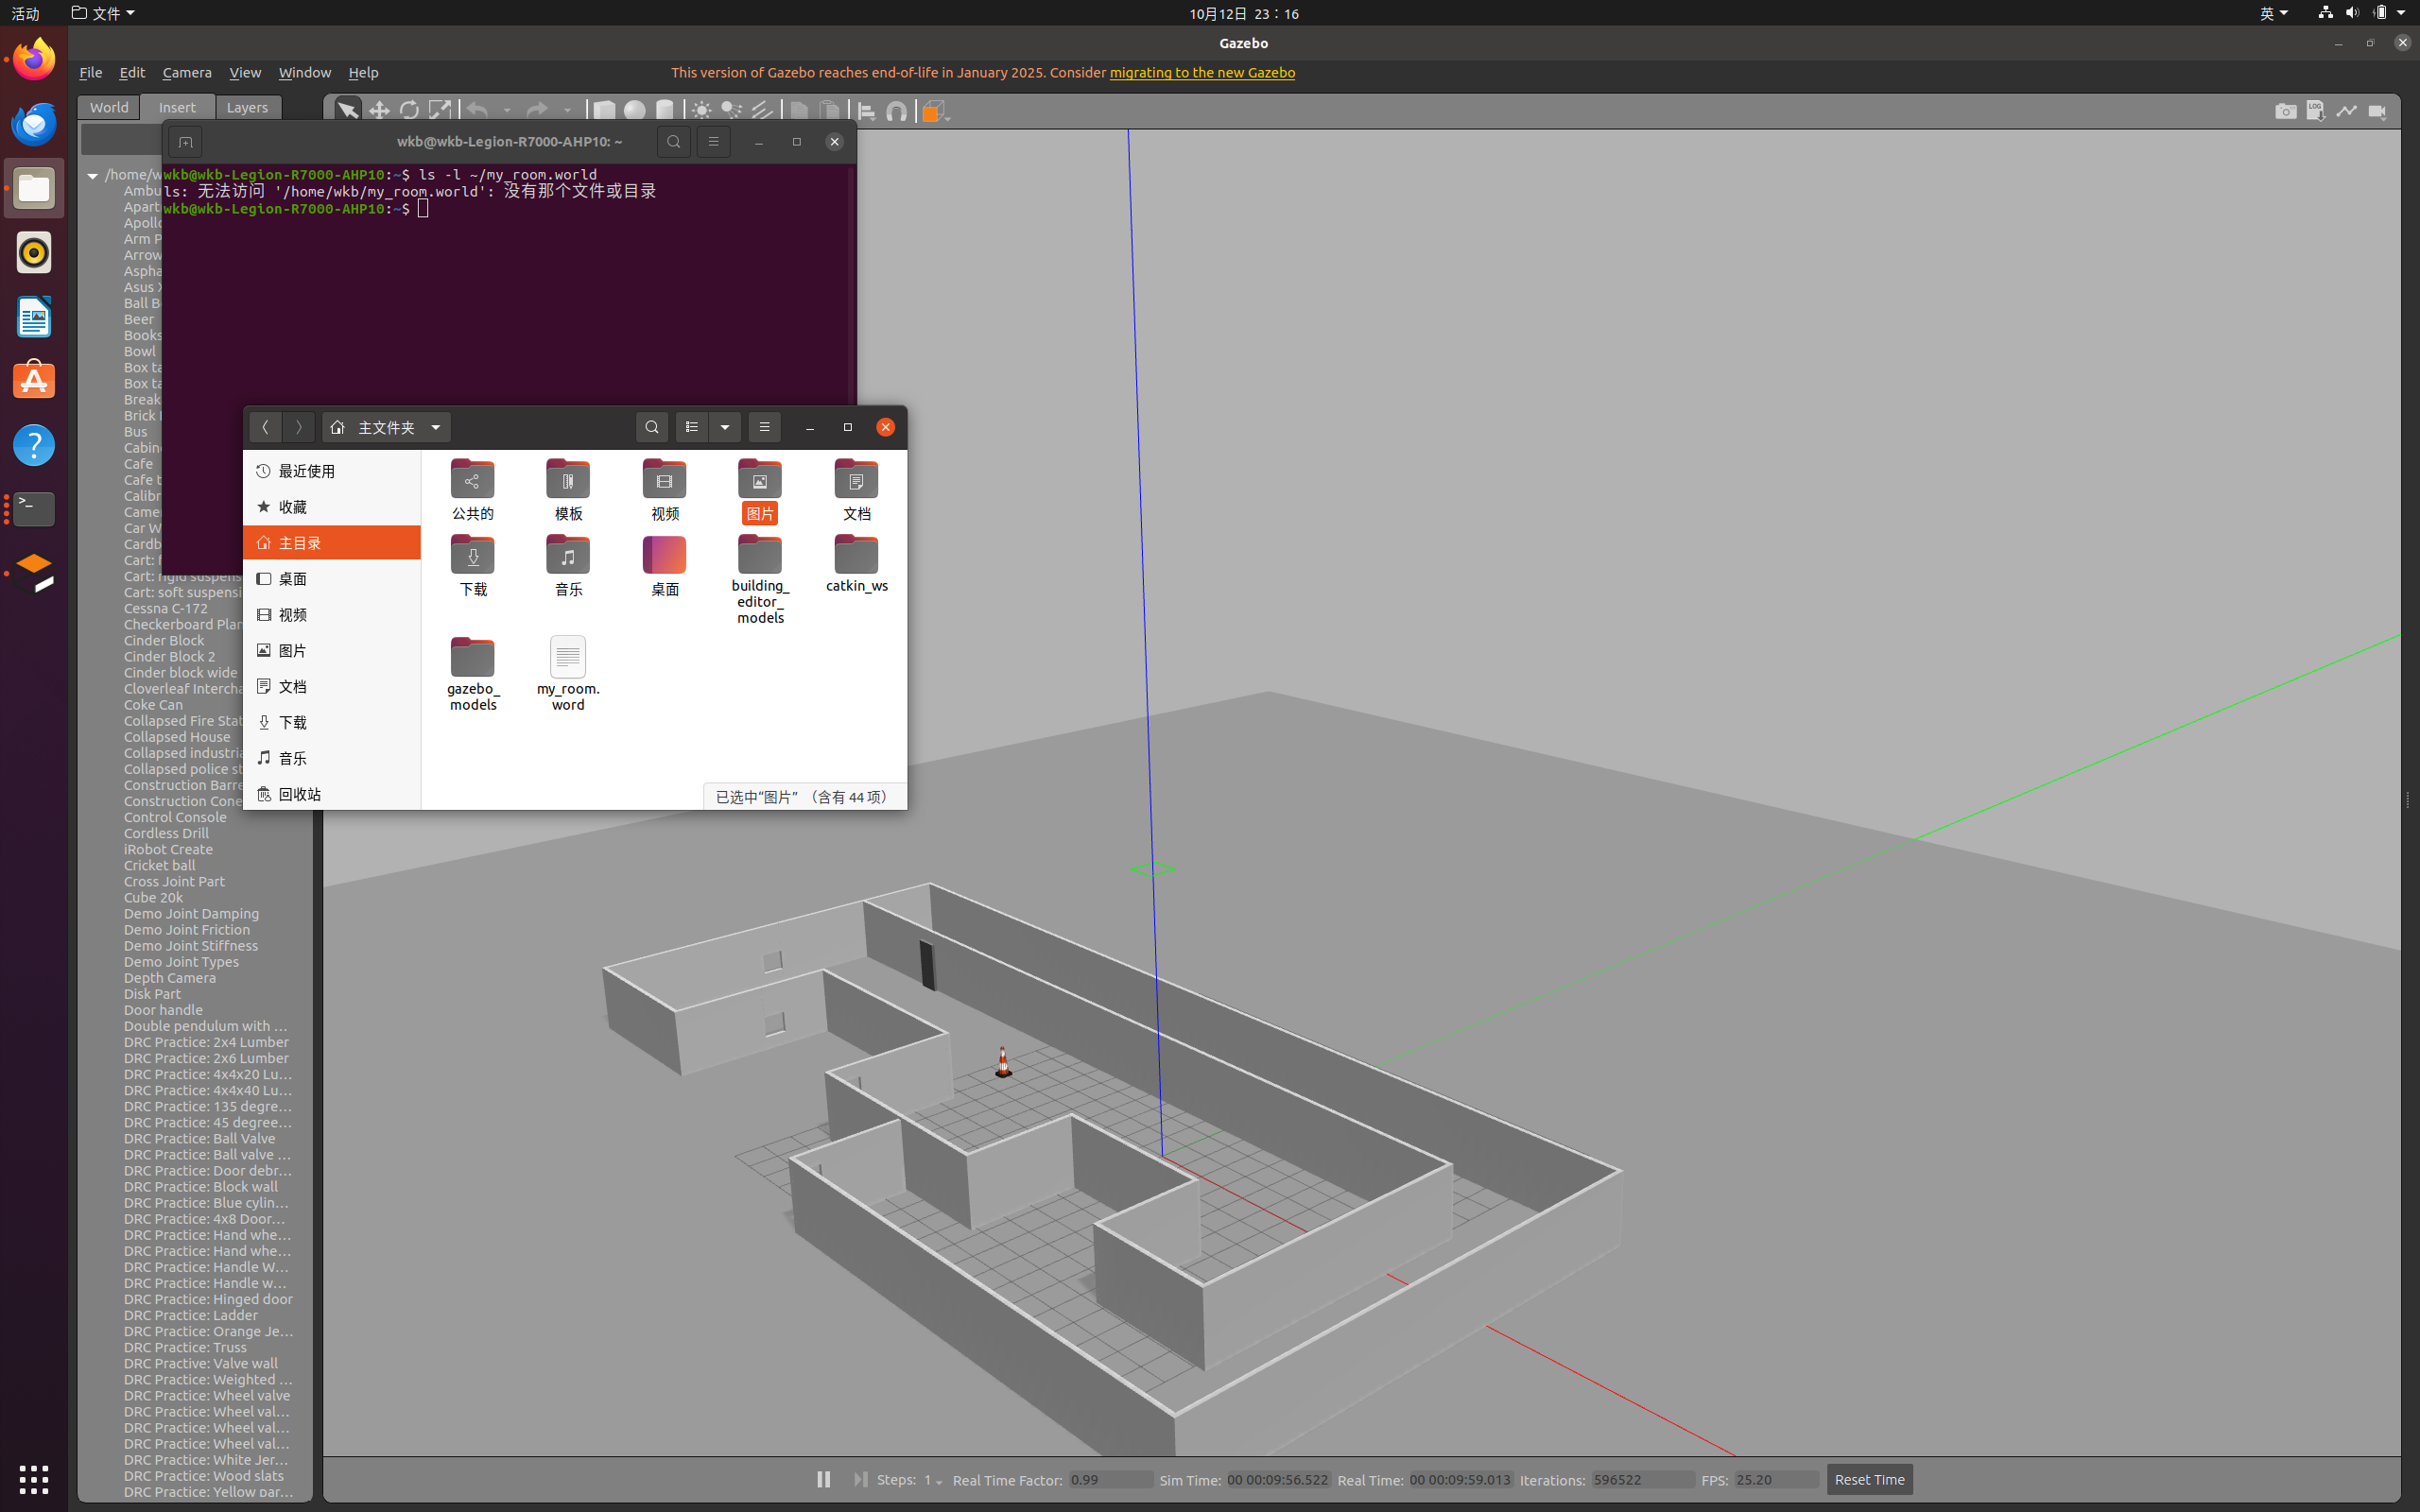
用循环自动匹配并改名为正确的 my_room.world:
cd ~
for f in my_room*; do [ -f "$f" ] && echo "原文件名: [$f]" && mv -- "$f" my_room.world; done
实测输出 原文件名: [my_room.word]。再执行:
ls -l ~/my_room.world
head -3 ~/my_room.world
修复后文件大小为 42977 字节,文件头依次为 <sdf version='1.7'>、<world name='default'>、<light name='sun' type='directional'>。
同时将 Building Editor 保存的房间模型复制到 Gazebo 模型目录(已存在则跳过):
[ -d ~/.gazebo/models/my_room ] || cp -r ~/building_editor_models/my_room ~/.gazebo/models/
7. 下载 mrobot 功能包并安装依赖
mrobot 功能包来自《ROS 机器人开发实践》配套源码 ros_exploring。
# 准备 catkin 工作空间(如已存在可跳过)
mkdir -p ~/catkin_ws/src
cd ~/catkin_ws/src

# 下载配套源码
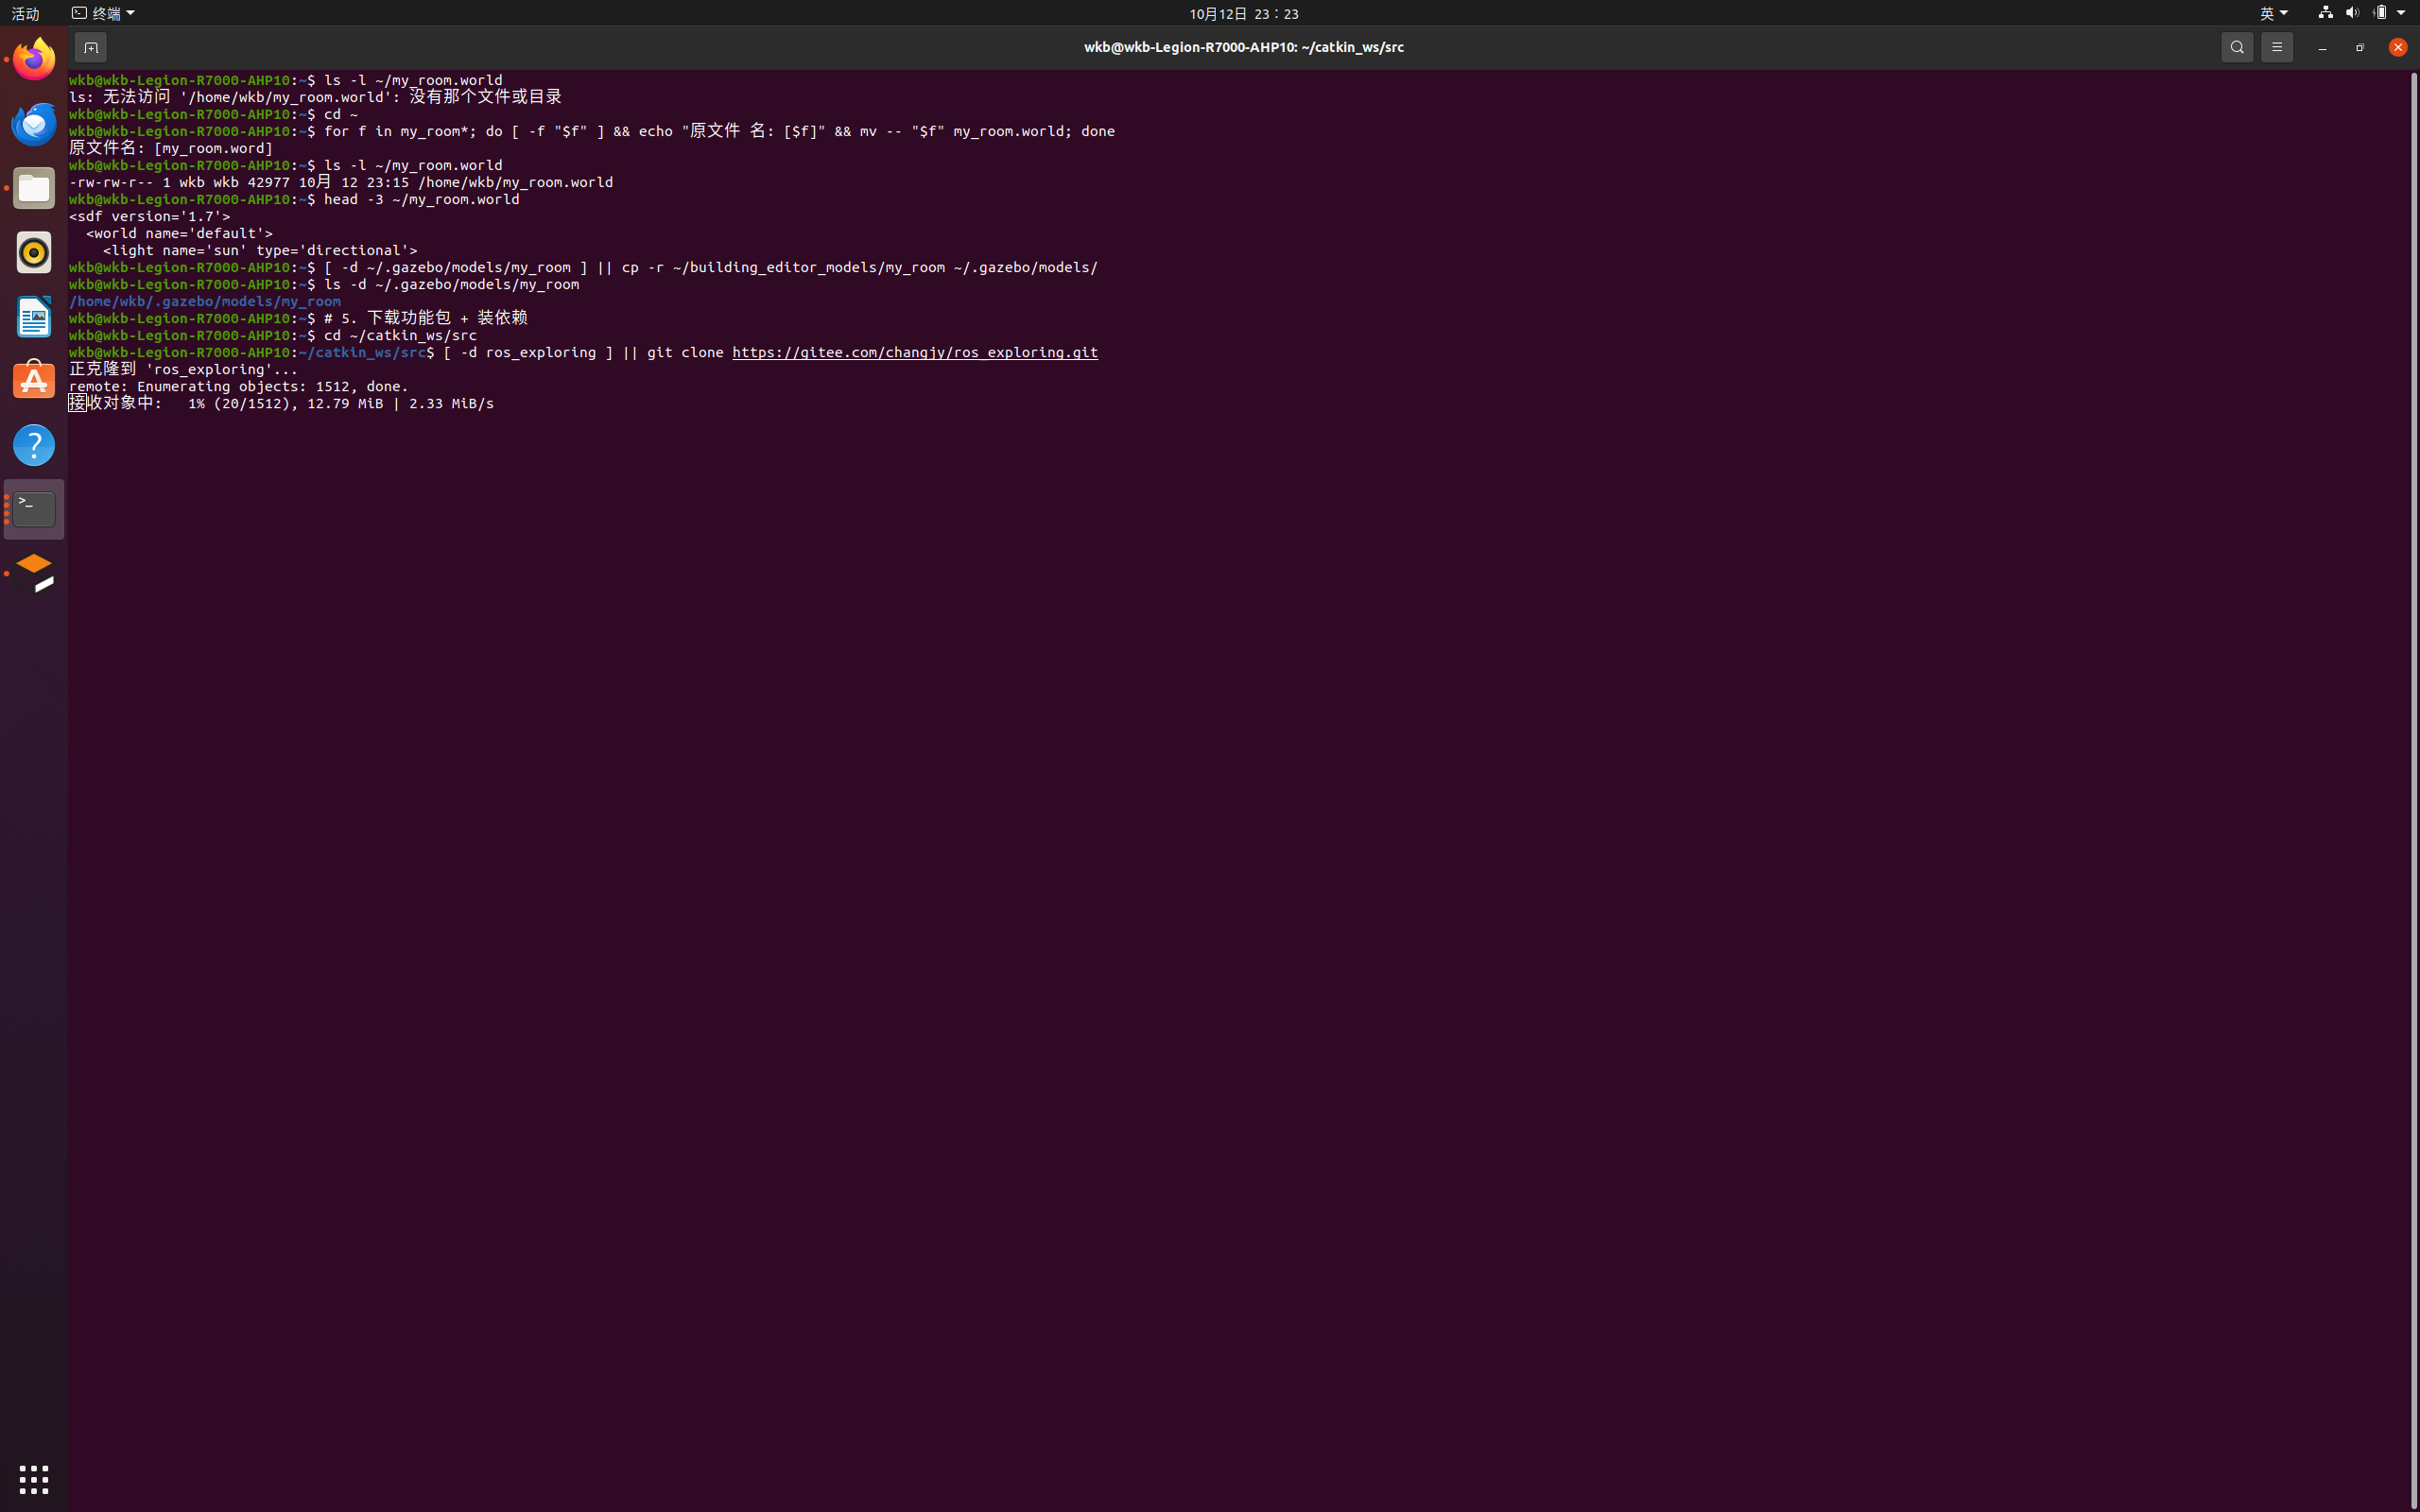
git clone https://gitee.com/changjy/ros_exploring.git
# 或: git clone https://github.com/huchunxu/ros_exploring.git

# 把 mrobot_gazebo 功能包复制到 src 根目录
cp -r ros_exploring/robot_mrobot/mrobot_gazebo .
克隆输出共 1512 个对象、约 147 MiB。
重要:
ros_exploring只作为源码下载目录,不能留在src/里,否则会与复制出来的包同名冲突(详见 10.1)。复制完成后把它移出 src:mv ~/catkin_ws/src/ros_exploring ~/ros_exploring_src
安装依赖:
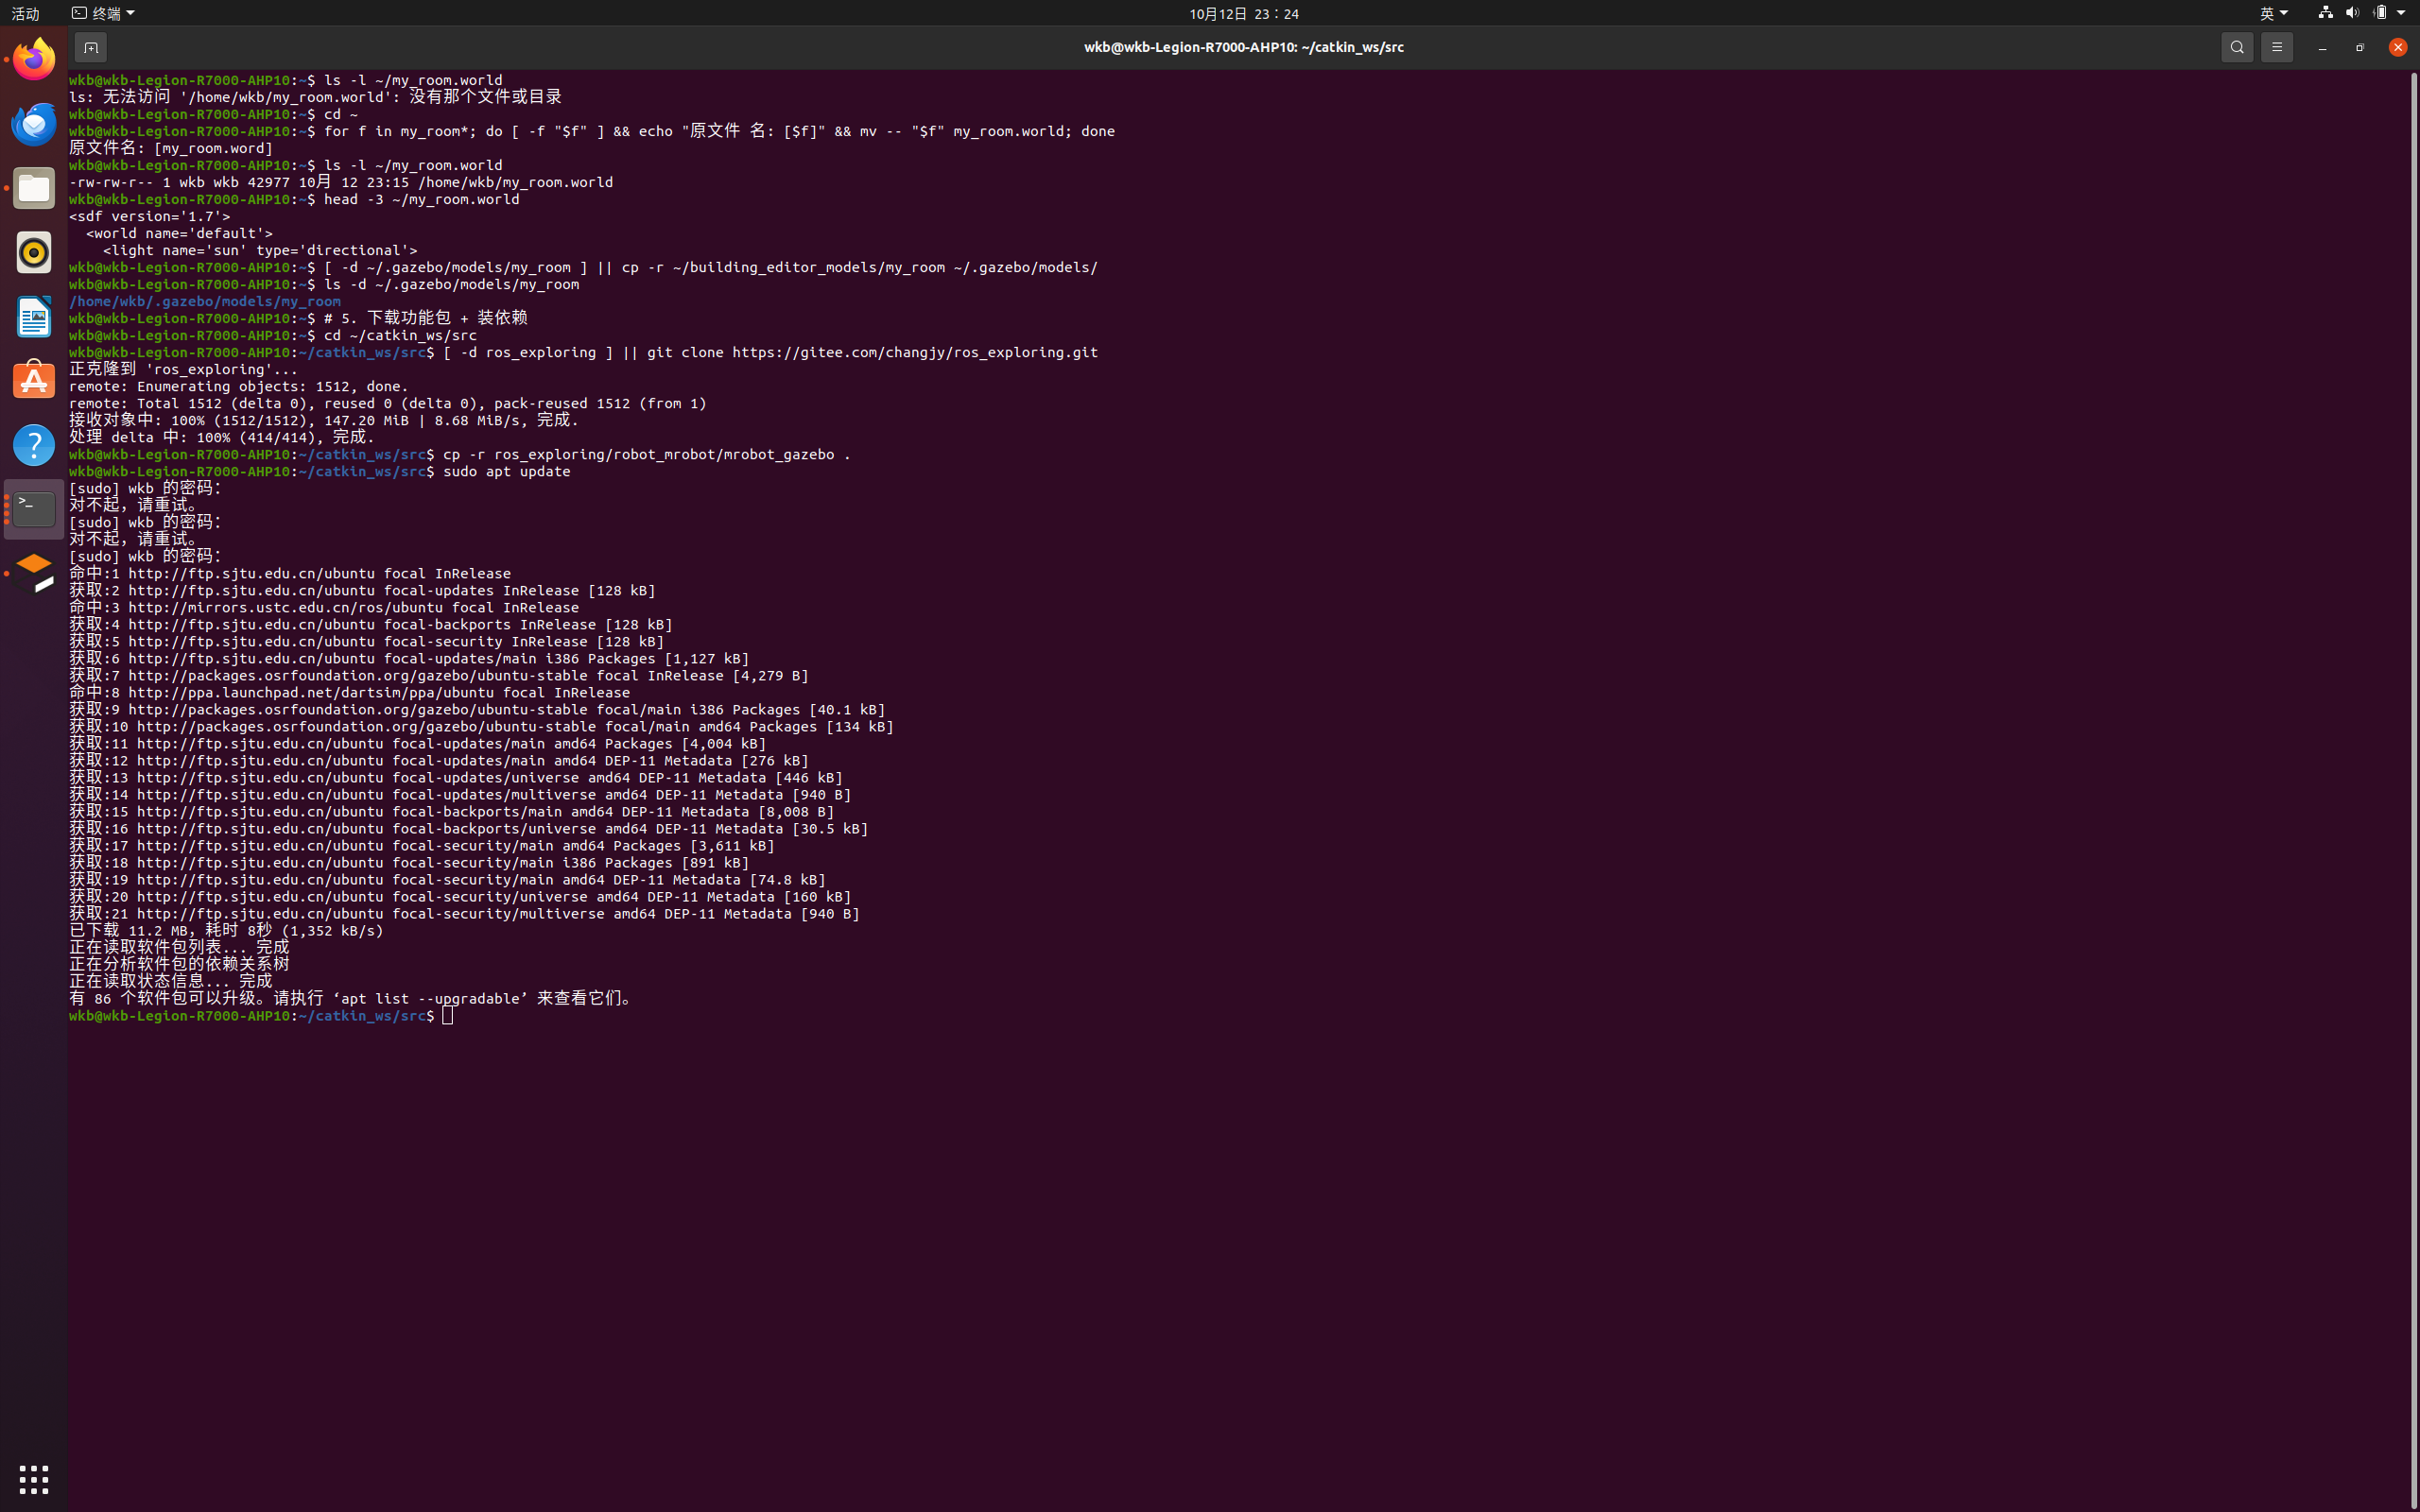
sudo apt update
sudo apt install -y ros-noetic-gazebo-ros-pkgs ros-noetic-gazebo-ros-control \
                    ros-noetic-joint-state-publisher ros-noetic-robot-state-publisher ros-noetic-xacro
8. 放置世界与房间模型
为让仓库中的世界在任何机器上都能加载,把世界文件和房间模型放进功能包:
# 世界文件
cp ~/my_room.world ~/catkin_ws/src/mrobot_gazebo/worlds/

# 房间模型(Building Editor 保存的模型文件夹)
cp -r ~/building_editor_models/my_room ~/catkin_ws/src/mrobot_gazebo/models/
原始 launch 默认加载的是 cloister.world(回廊世界),需要替换为自建世界:
sed -i 's#worlds/cloister.world#worlds/my_room.world#' \
       ~/catkin_ws/src/mrobot_gazebo/launch/mrobot_laser_nav_gazebo.launch
替换后确认:
grep world_name ~/catkin_ws/src/mrobot_gazebo/launch/mrobot_laser_nav_gazebo.launch
必须显示:
<arg name="world_name" value="$(find mrobot_gazebo)/worlds/my_room.world"/>
功能包的 package.xml 中已通过下面的导出,让 Gazebo 自动把包内 models/ 加入模型搜索路径:
<export>
  <gazebo_ros gazebo_model_path="${prefix}/models"/>
</export>
9. 编译
cd ~/catkin_ws
catkin_make
source devel/setup.bash
10. 首次启动与问题排查
先关闭手动打开的 Gazebo 窗口,然后执行:
roslaunch mrobot_gazebo mrobot_laser_nav_gazebo.launch
实际复现过程中先后出现了以下问题,逐一排查。
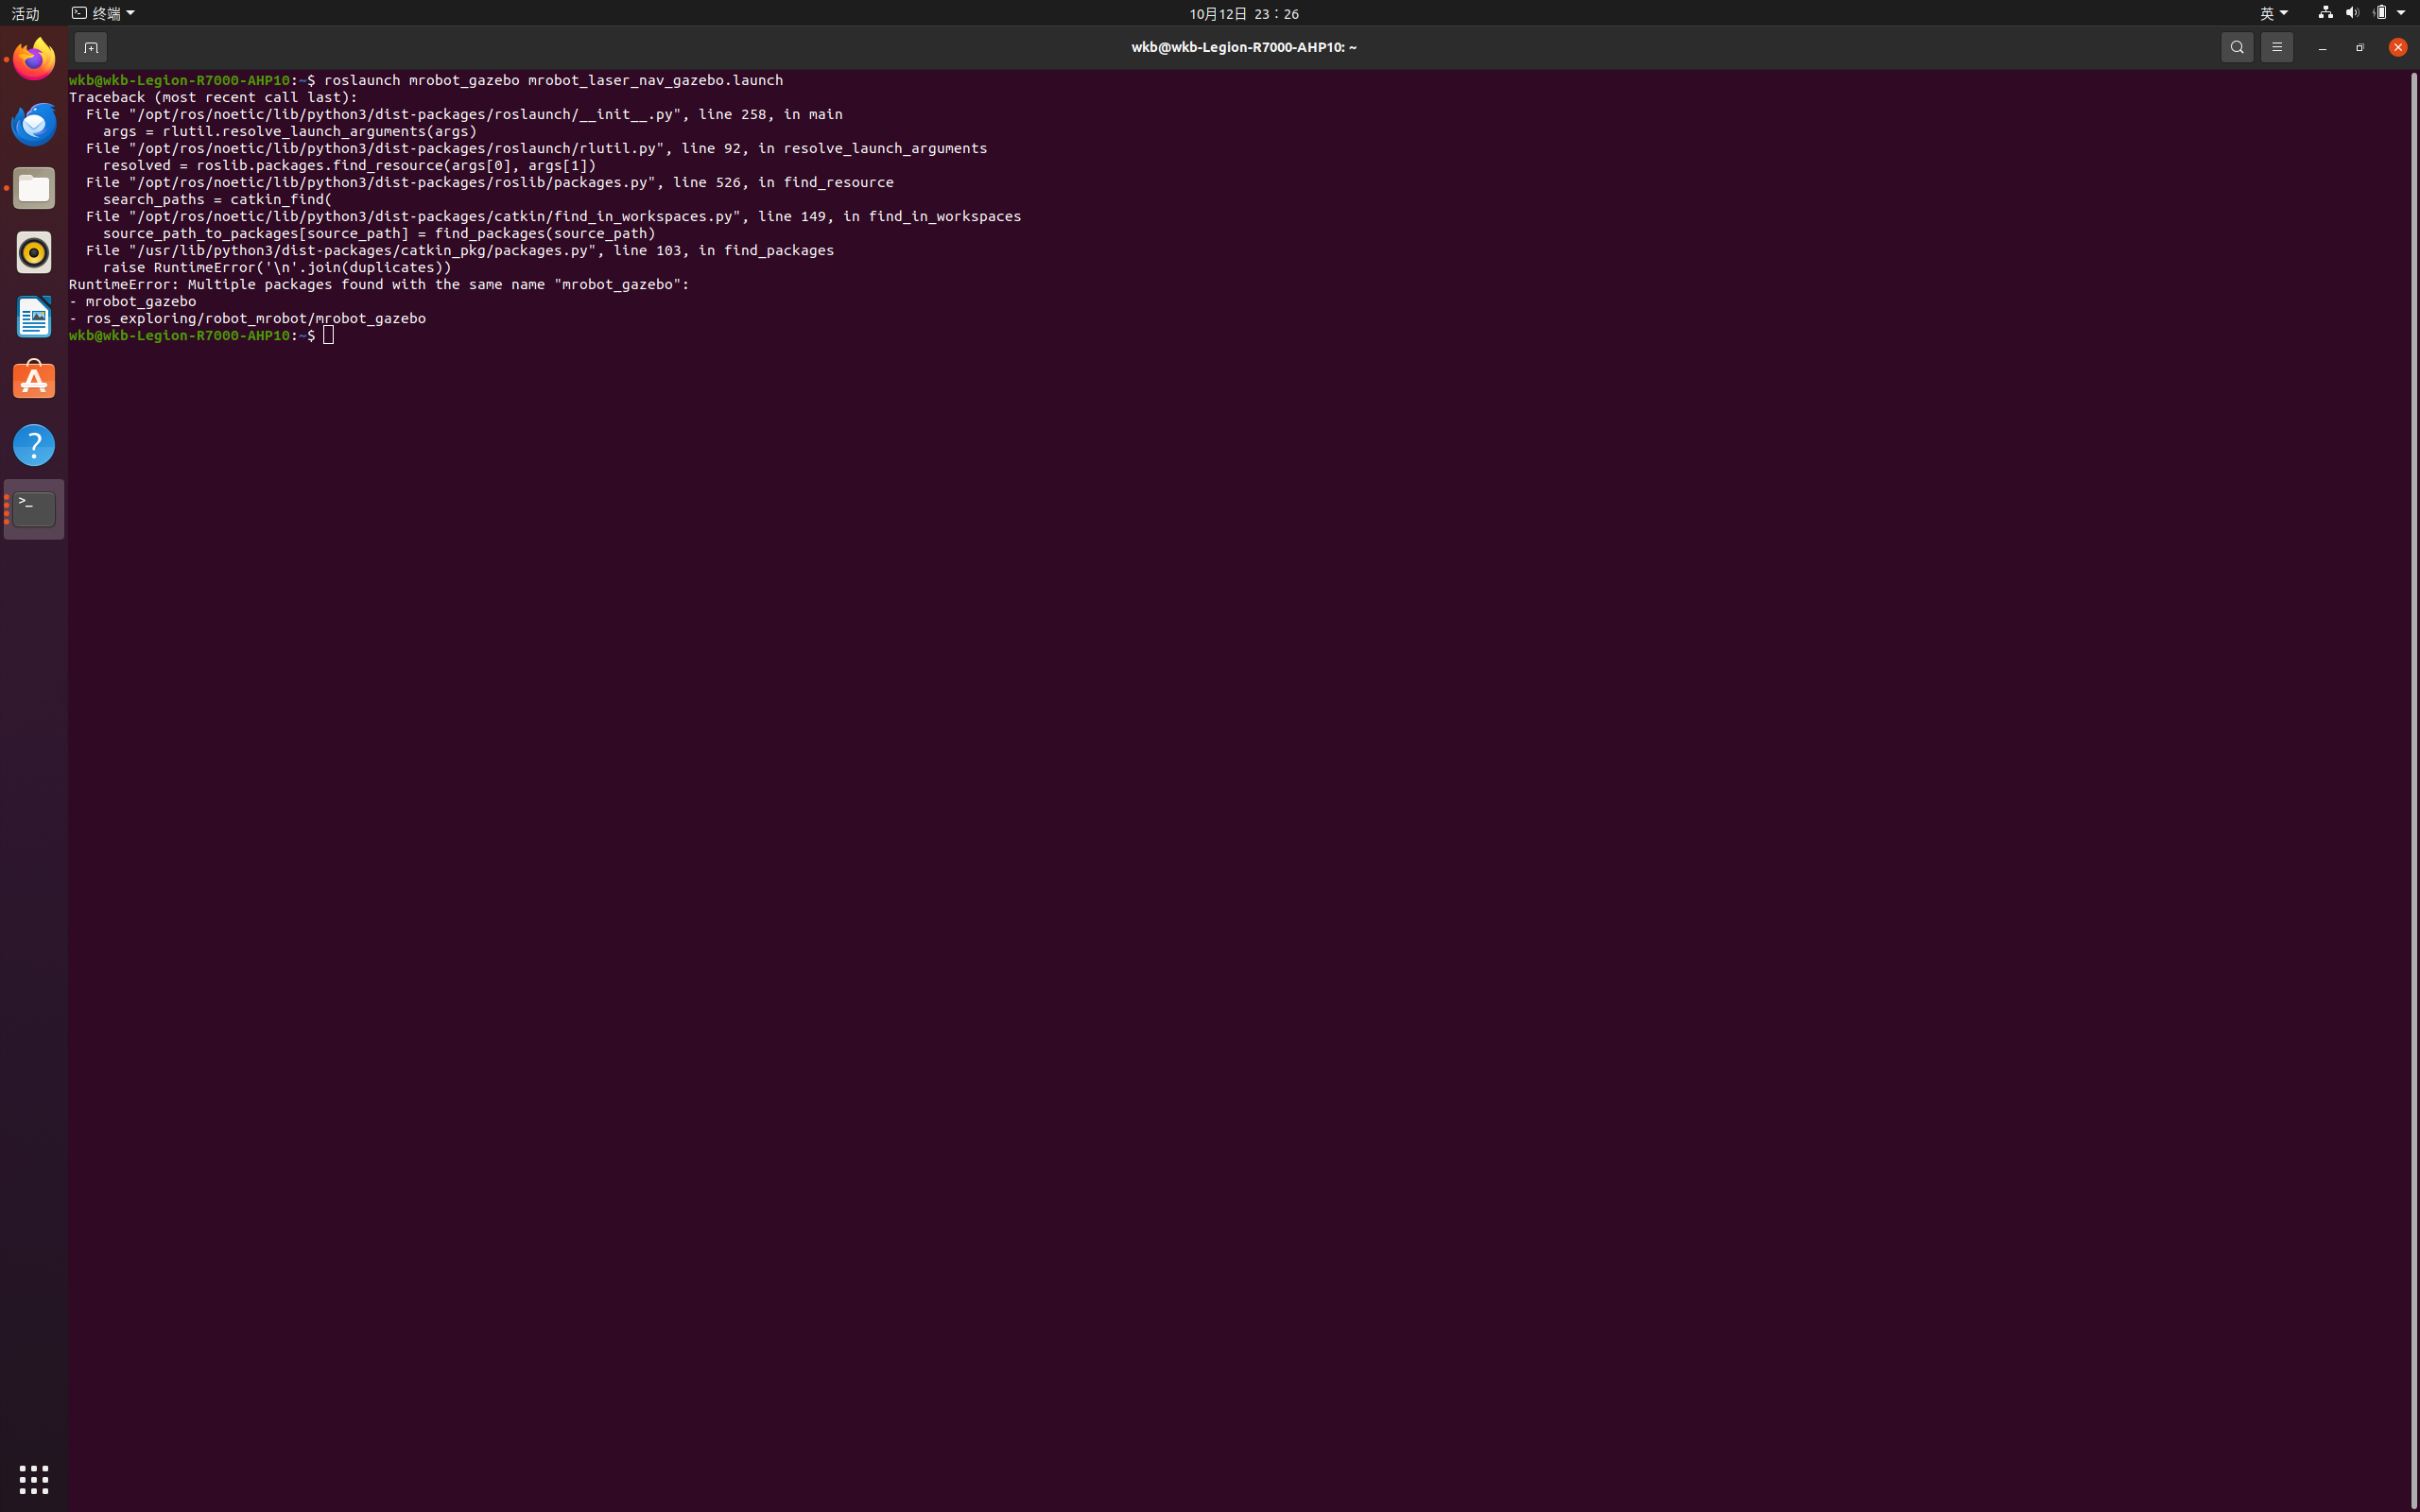
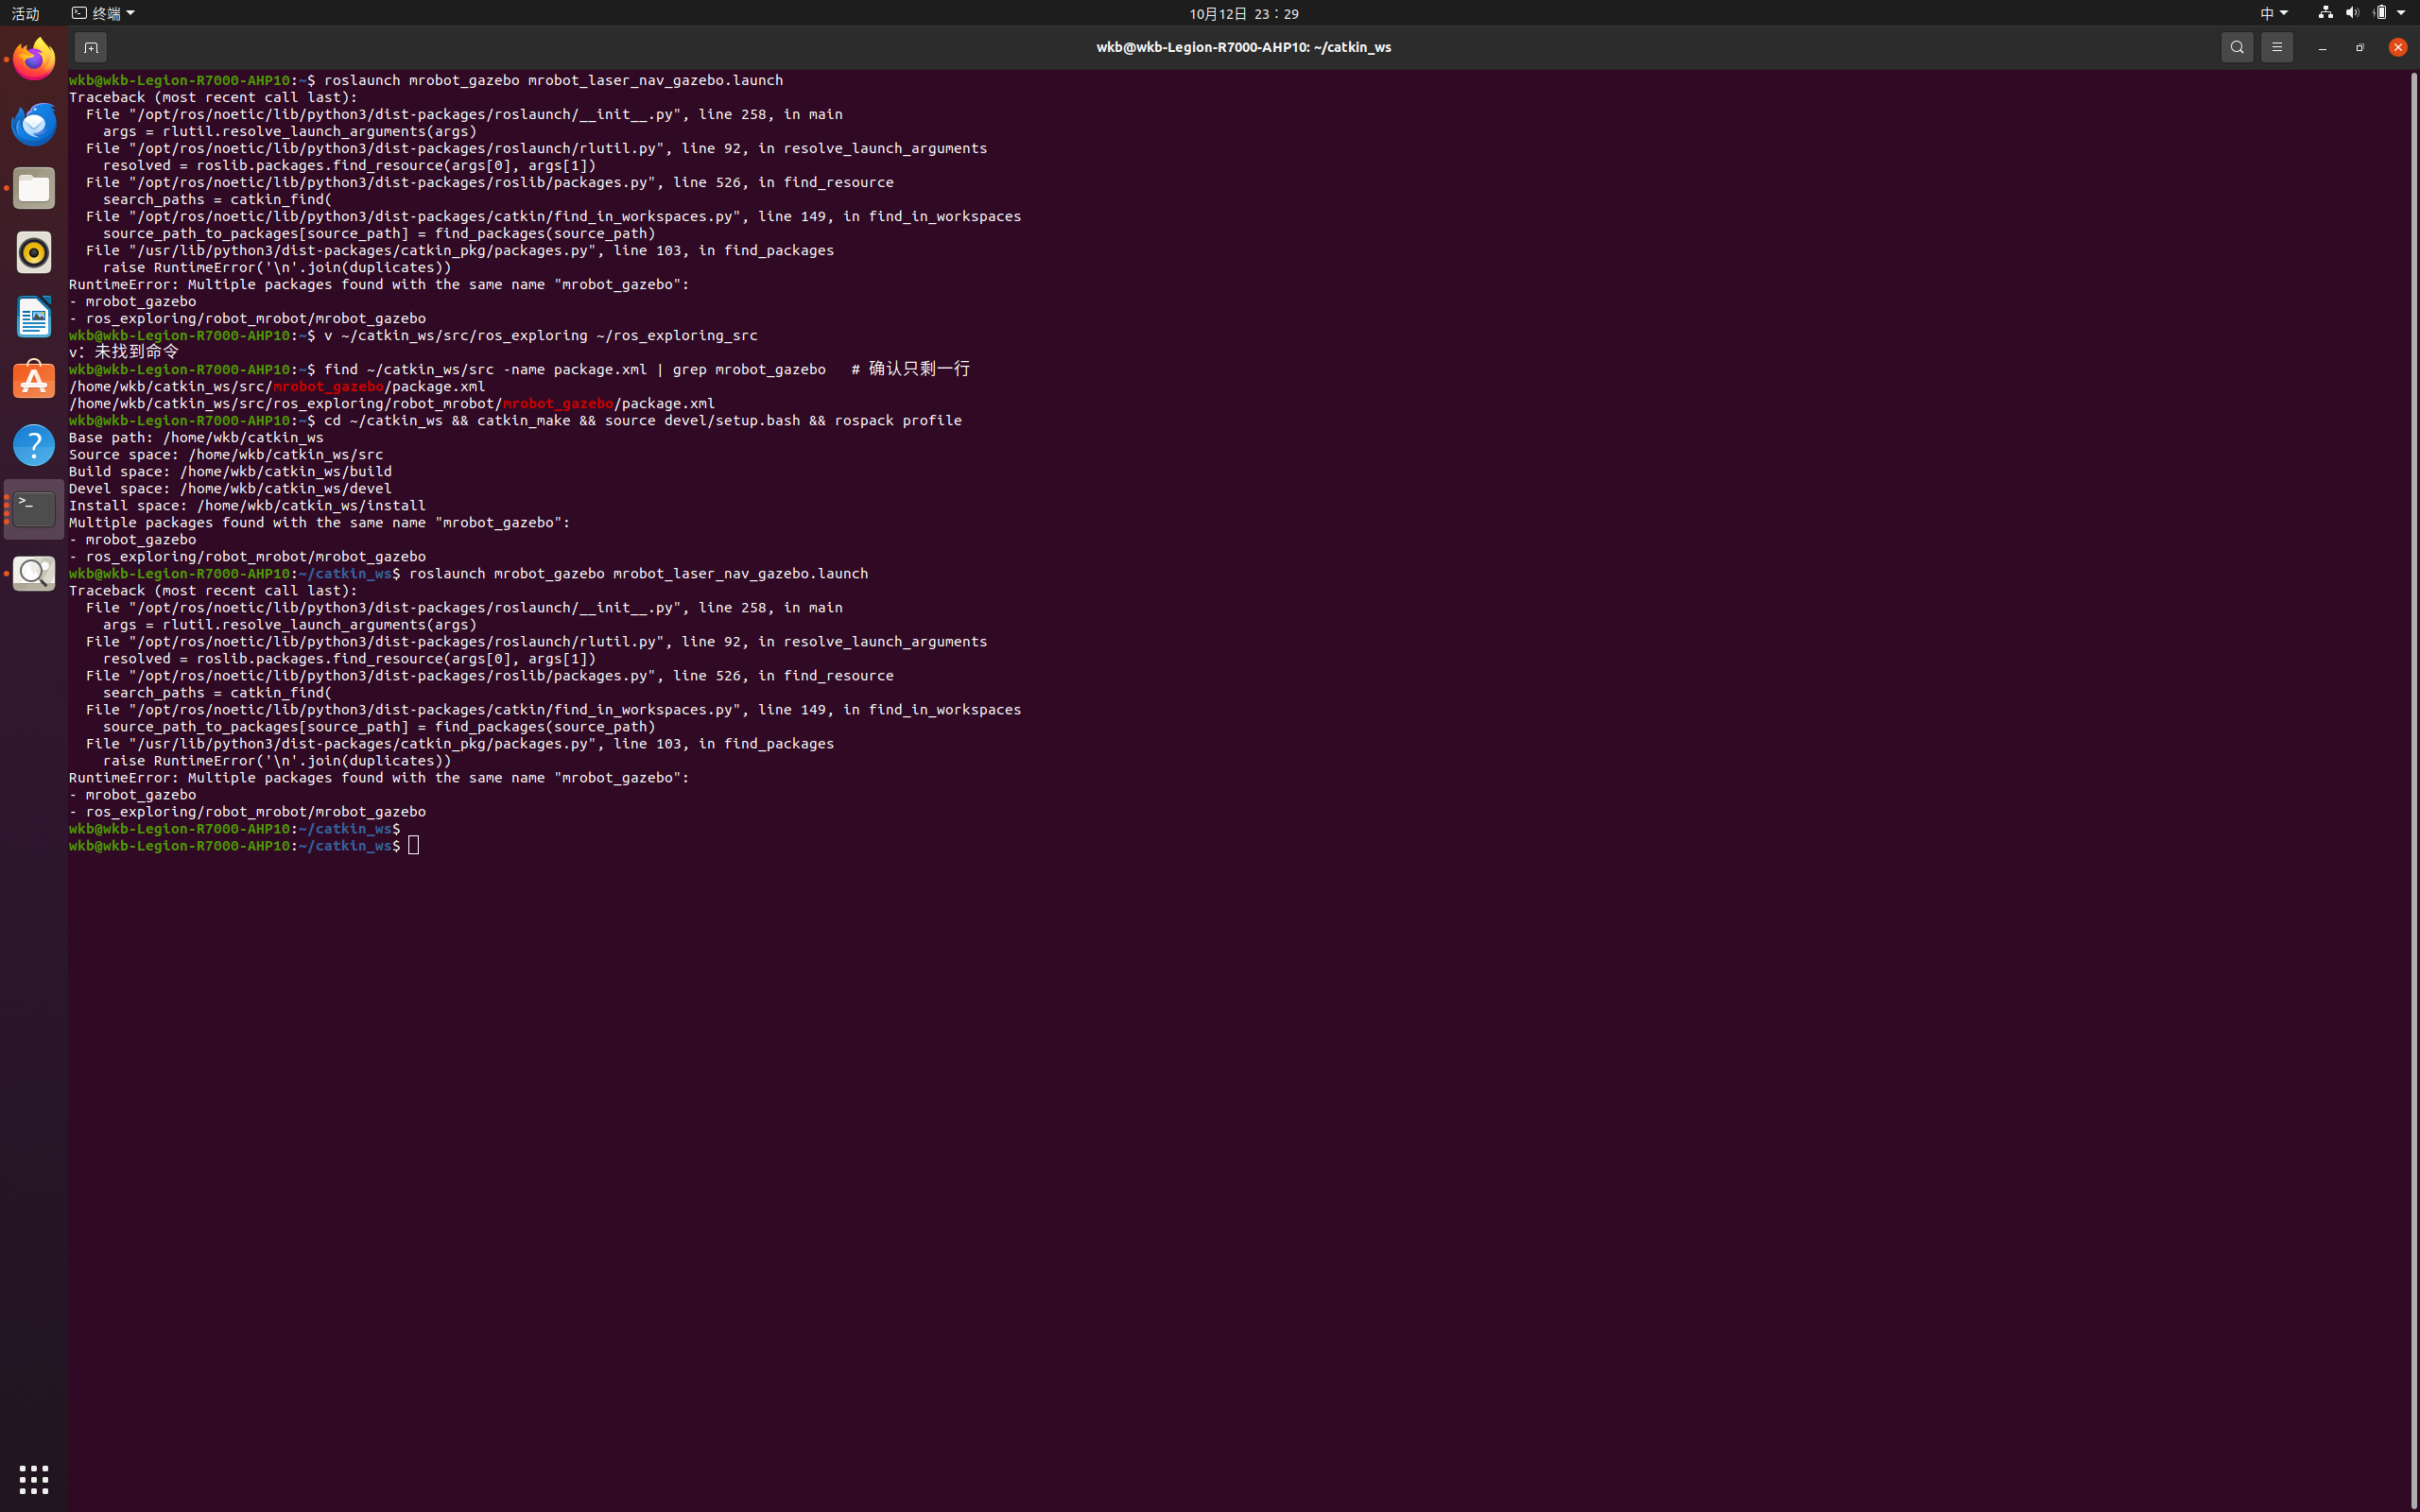
10.1 功能包重名
如果 ros_exploring 留在了 src/ 中,roslaunch 在扫描工作空间时会报:
RuntimeError: Multiple packages found with the same name "mrobot_gazebo":
- mrobot_gazebo
- ros_exploring/robot_mrobot/mrobot_gazebo
10.2 移动命令被误输
排查时曾将移动命令误输成 v(v: 未找到命令),导致 ros_exploring 实际没有移动;执行 find 验证时仍能看到两个 package.xml,之后的 catkin_make 和 roslaunch 仍然报重名。
find ~/catkin_ws/src -name package.xml | grep mrobot_gazebo
# 正确情况下应只剩一行:
# /home/wkb/catkin_ws/src/mrobot_gazebo/package.xml
重新输入正确的 mv 命令(第 7 节)后,重名问题消除。
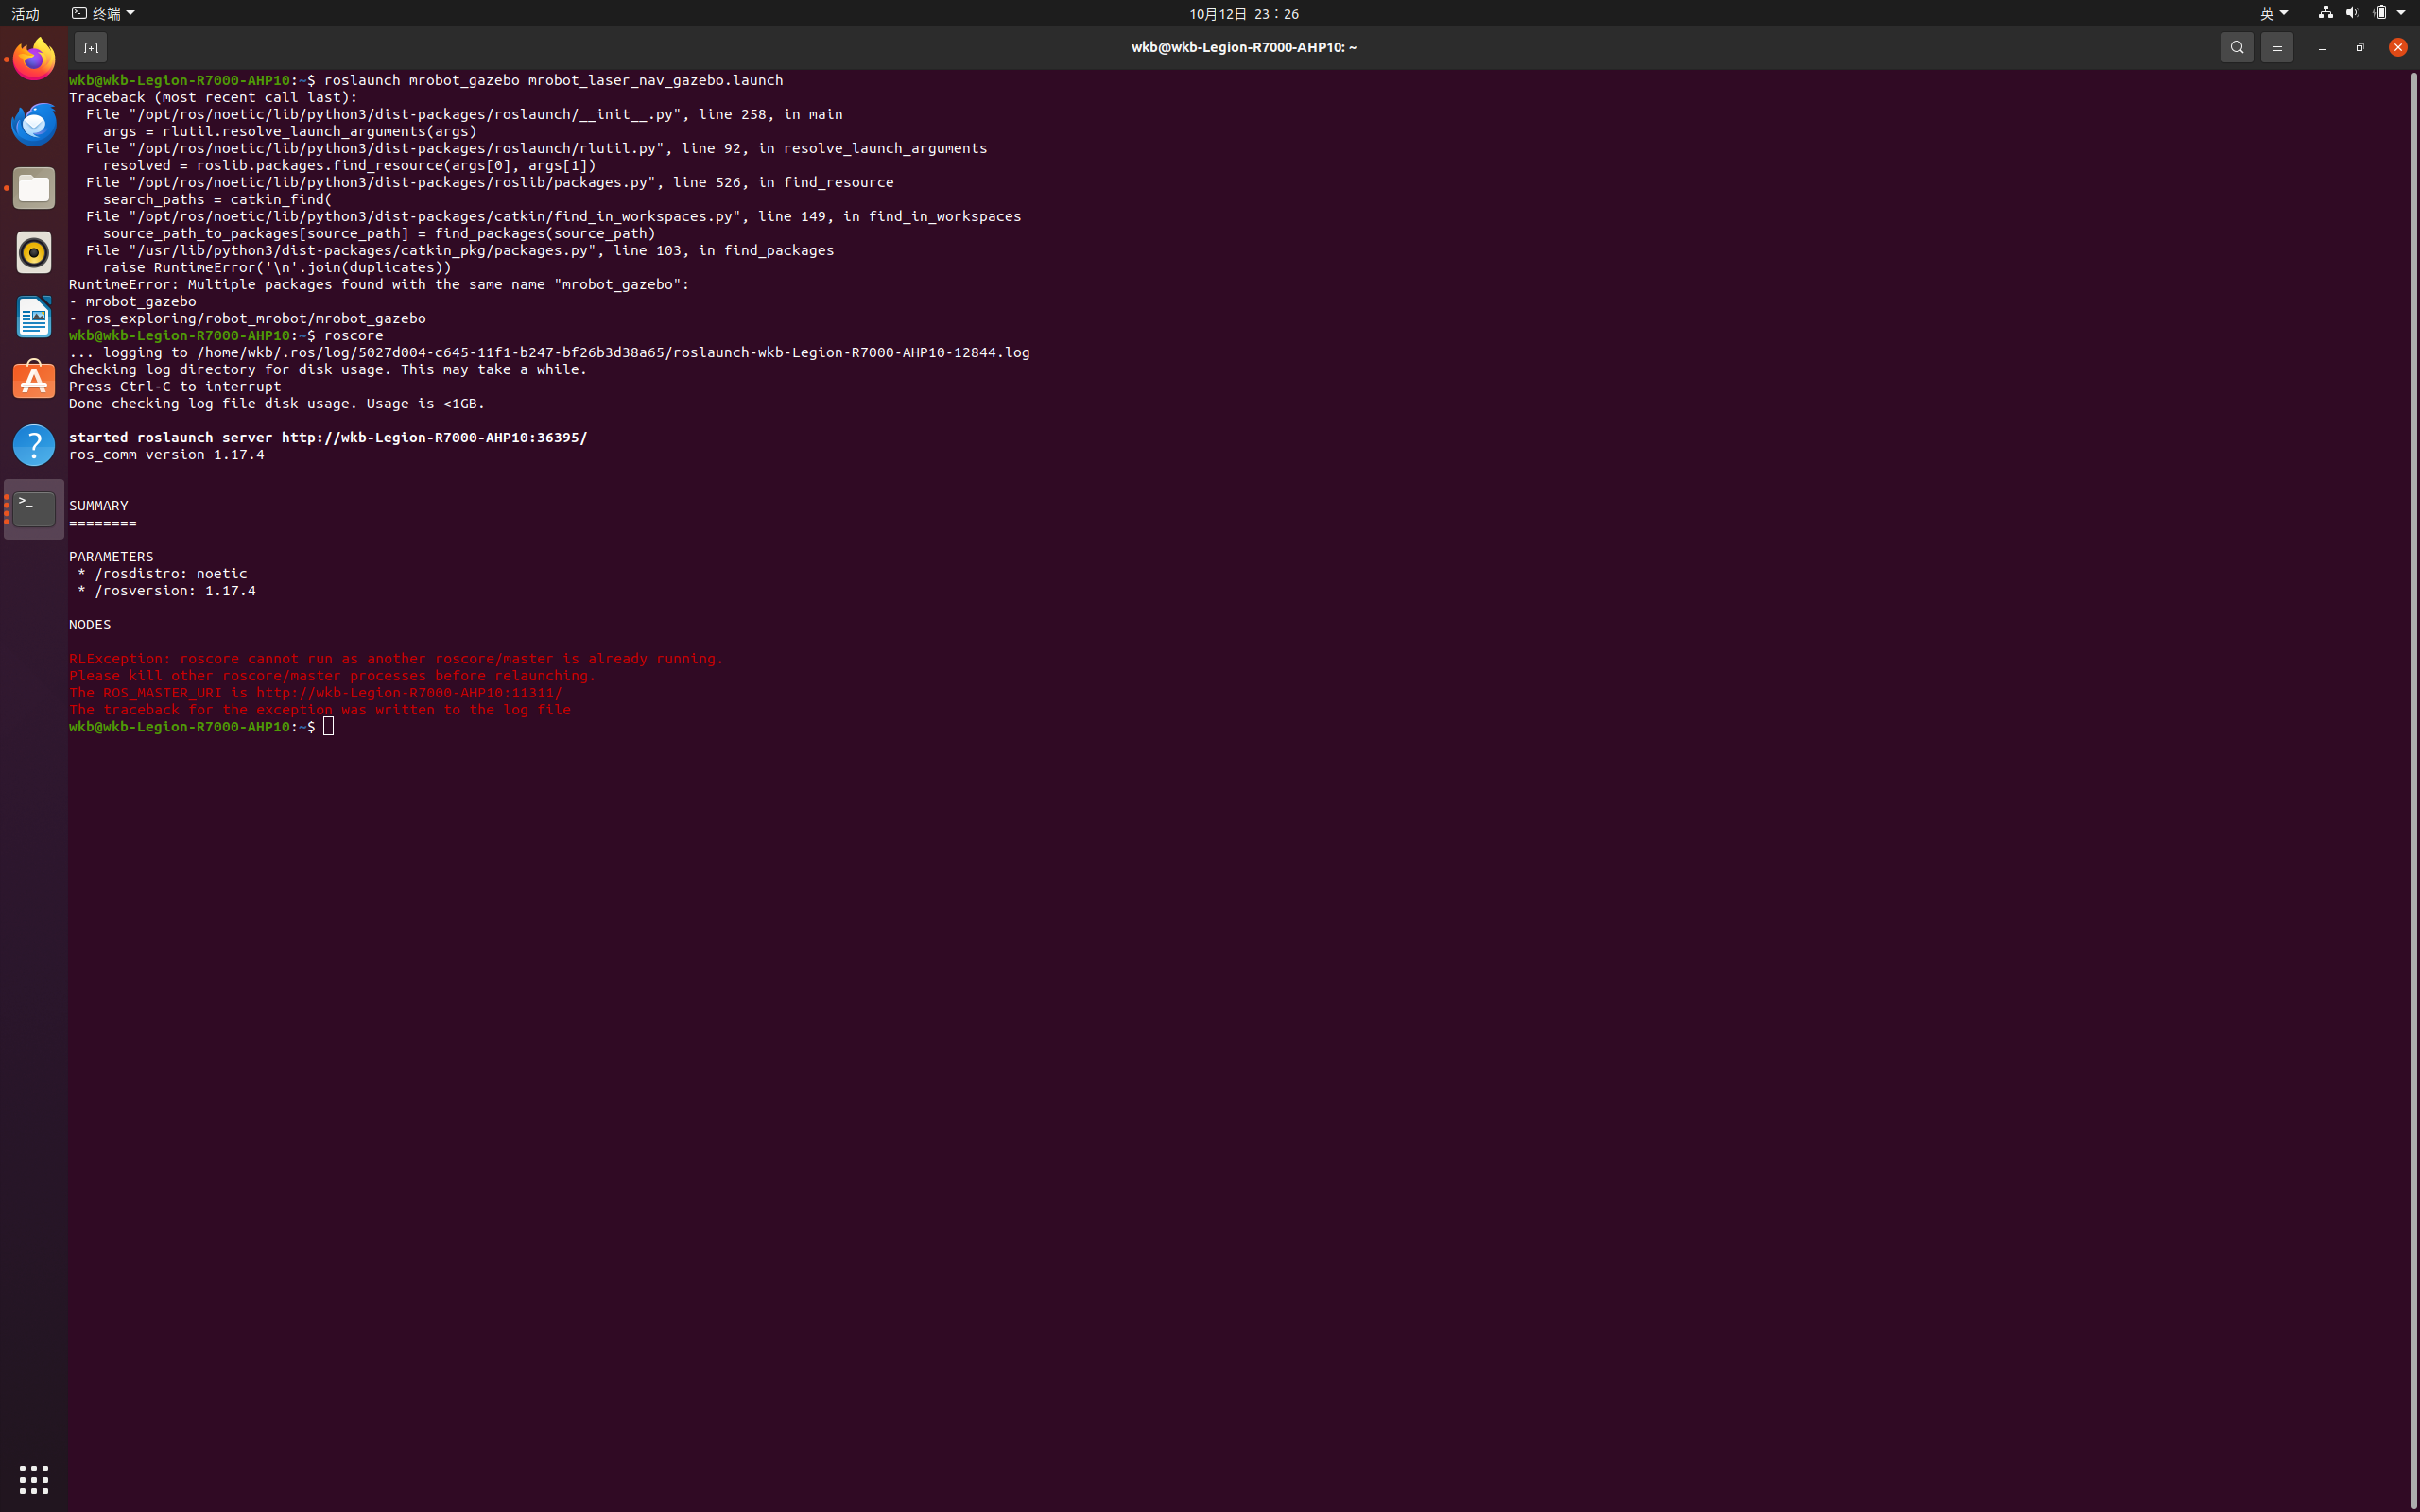
10.3 手动启动 roscore 报错
roslaunch 会自动启动 ROS Master,无需再手动运行 roscore。如果已有一个 Master 在运行,再手动执行 roscore 会报:
RLException: roscore cannot run as another roscore/master is already running.
Please kill other roscore/master processes before relaunching.
10.4 错误加载回廊世界
若 launch 中世界仍指向 cloister.world,打开的是一个回字形回廊世界,场景中还有三个黑色垃圾箱(Dumpster),与自建房间不符。
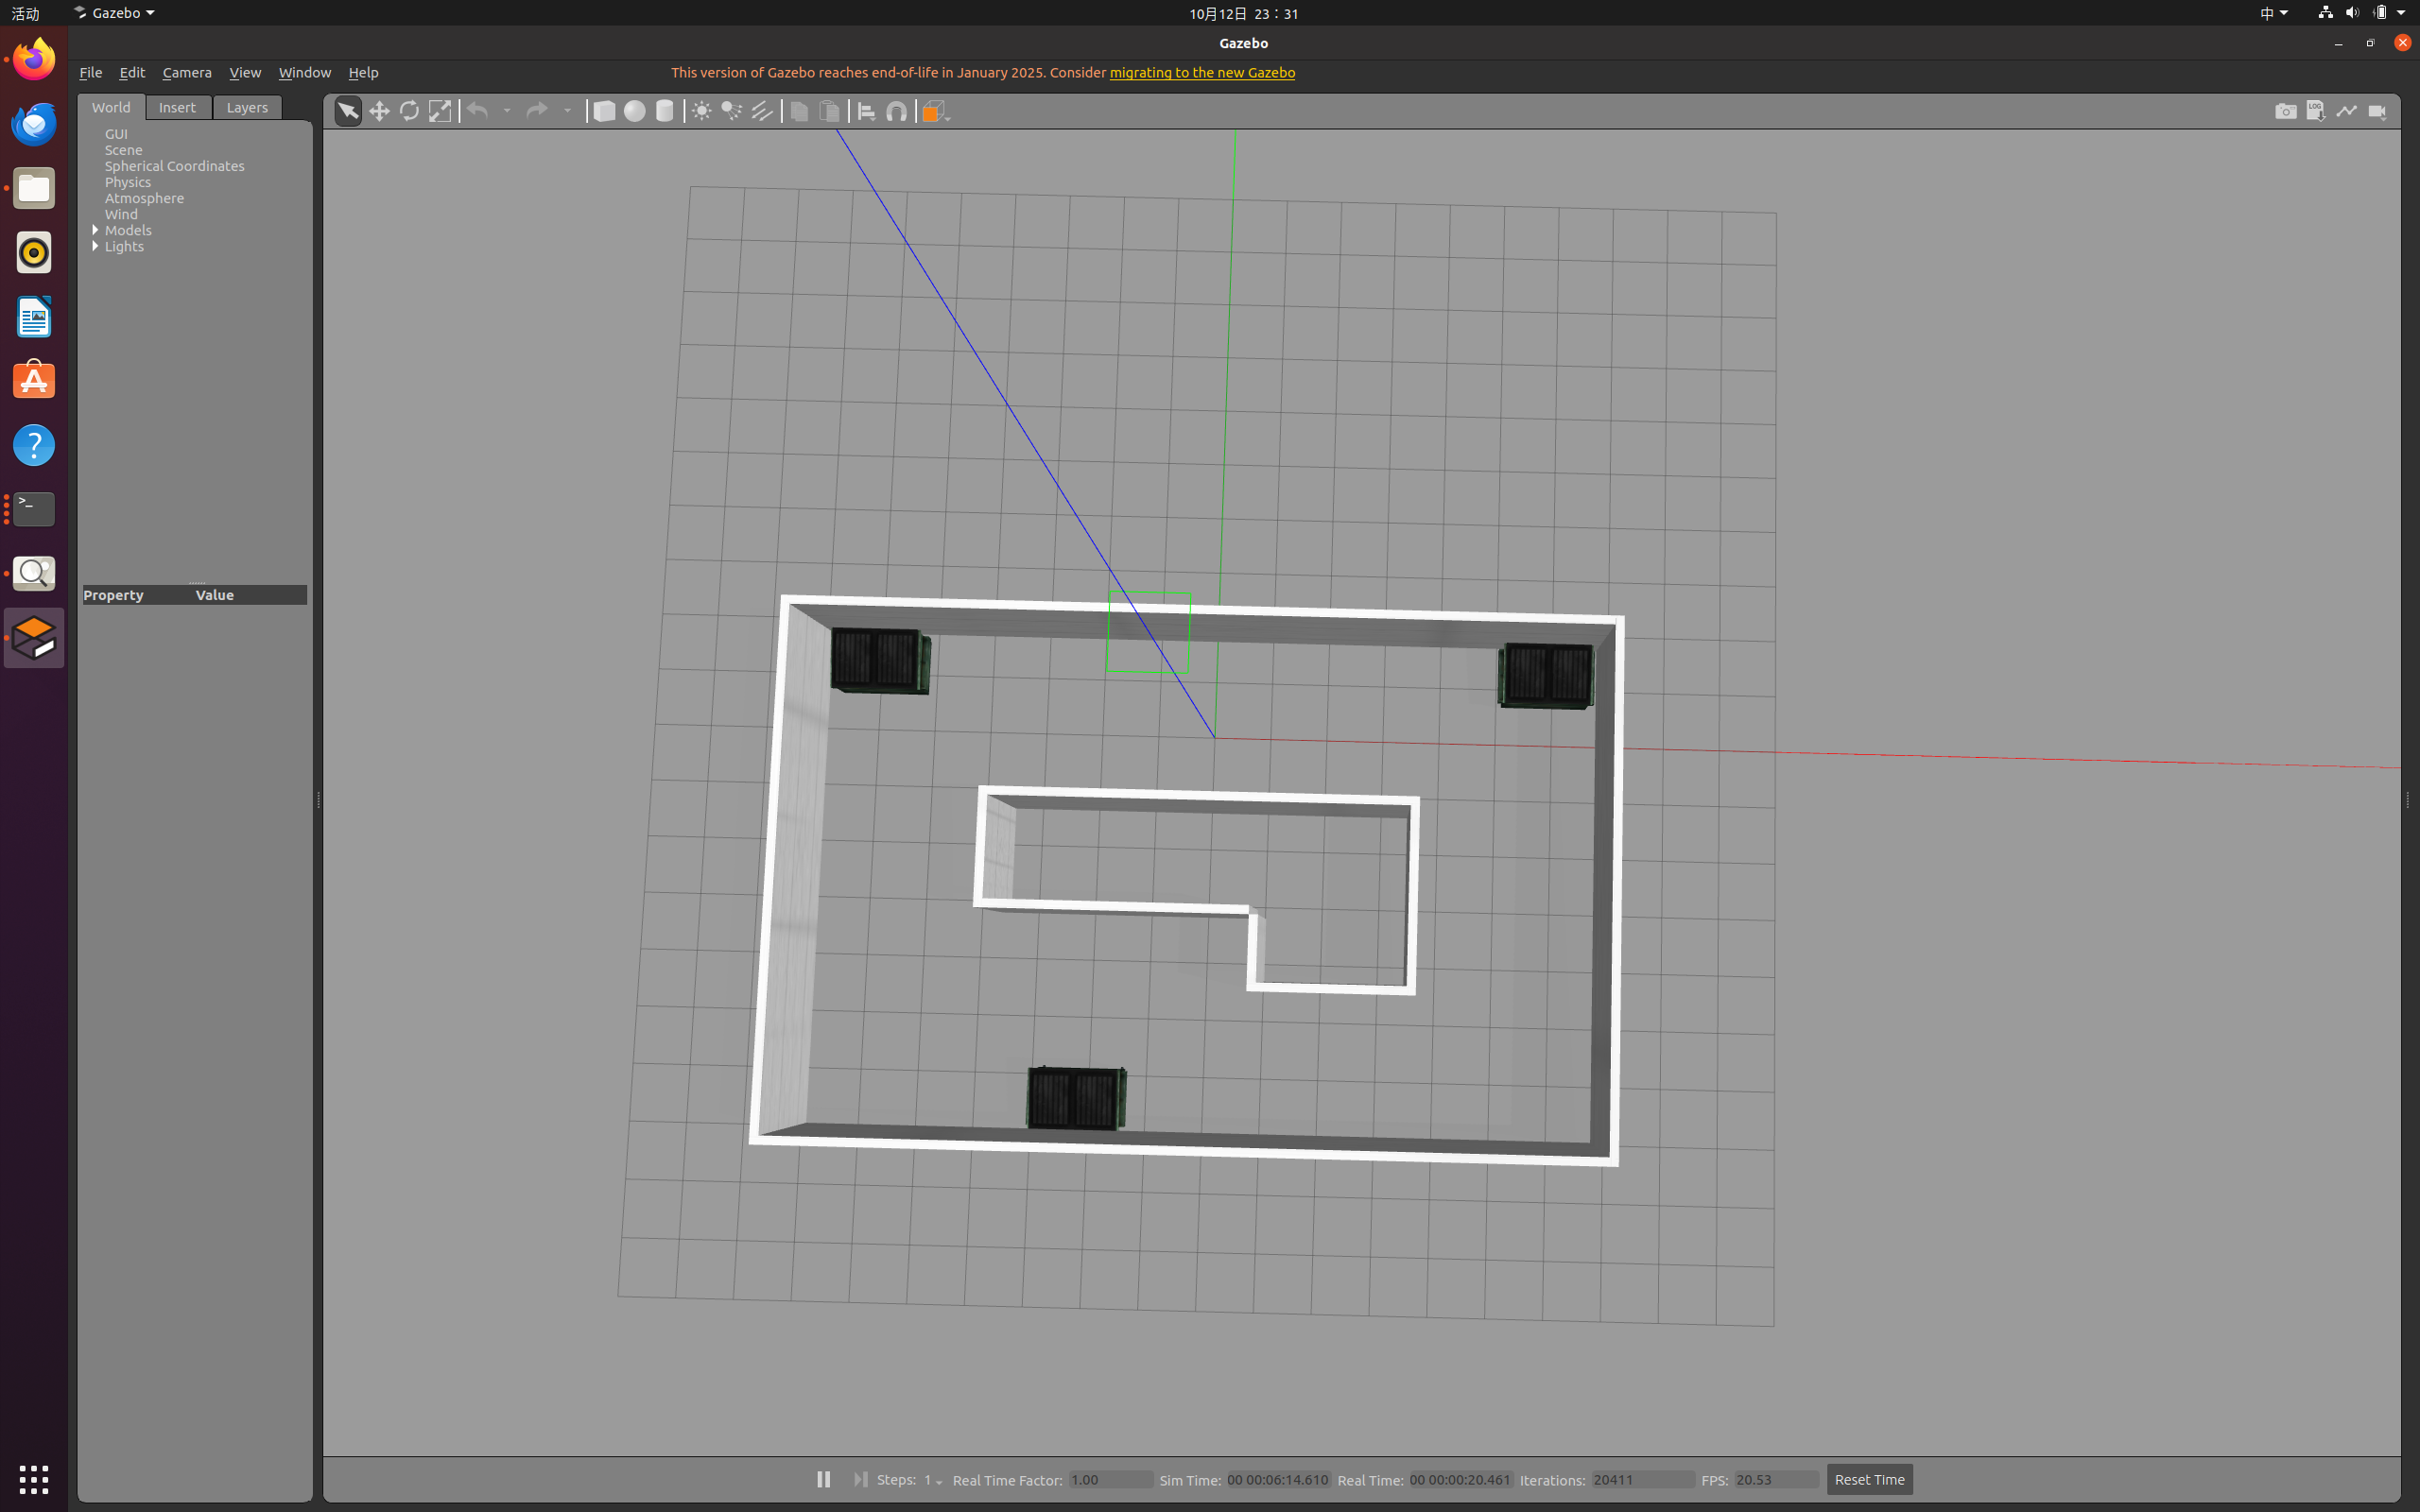
按第 8 节用 sed 替换为 my_room.world 并重新编译后,才能正确加载手绘房间。
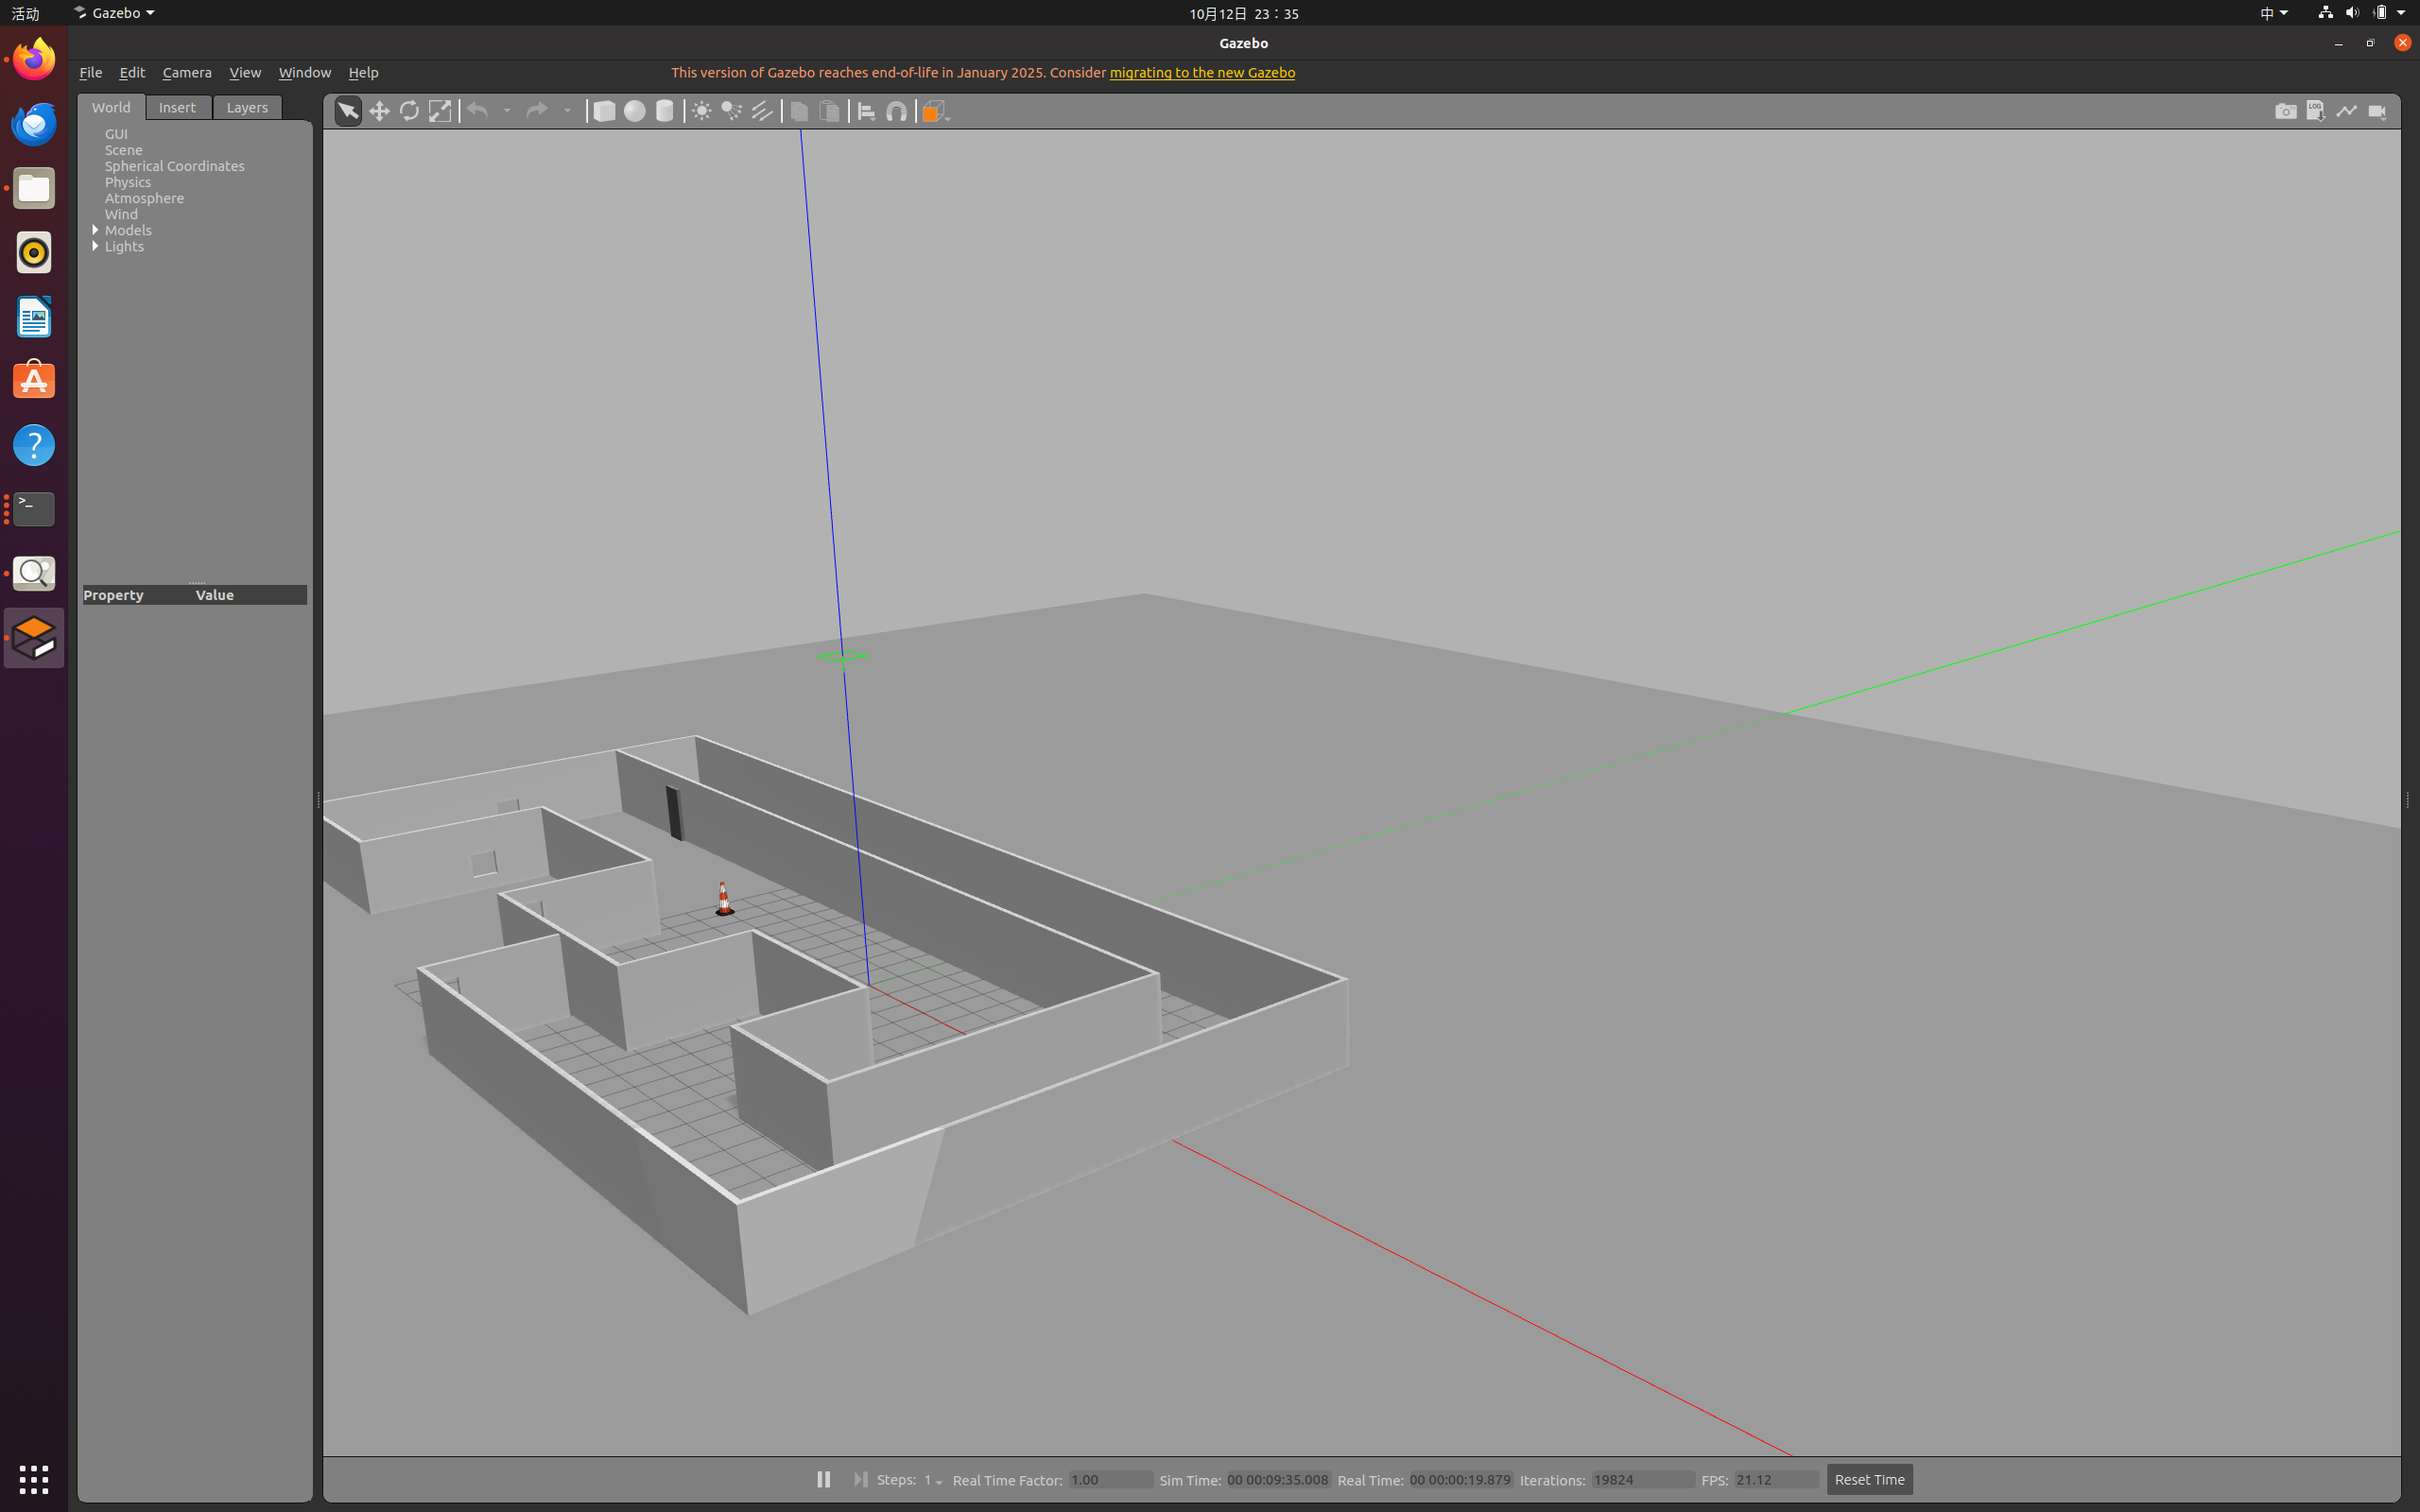
10.5 正确加载房间
世界替换成功后,Gazebo 中正确出现手绘房间(含交通锥),但此时小车尚未成功生成。
10.6 xacro 解析错误
首次启动时,robot_state_publisher 与 urdf_spawner 还会输出一系列 xacro 错误:
[WARN] link 'laser_link' material 'black' undefined.
[ERROR] Failed to build tree: parent link [plate_2_link] of joint [rplidar_joint] not found.
[robot_state_publisher-4] process has died [pid 14233, exit code 1]
Error [parser_urdf.cc:3267] Unable to call parseURDF on robot model
Error [parser.cc:488] parse as old deprecated model file failed.
[INFO] Spawn status: SpawnModel: Entity pushed to spawn queue, but spawn service
       timed out waiting for entity to appear in simulation under the name mrobot
[ERROR] Spawn service failed. Exiting.
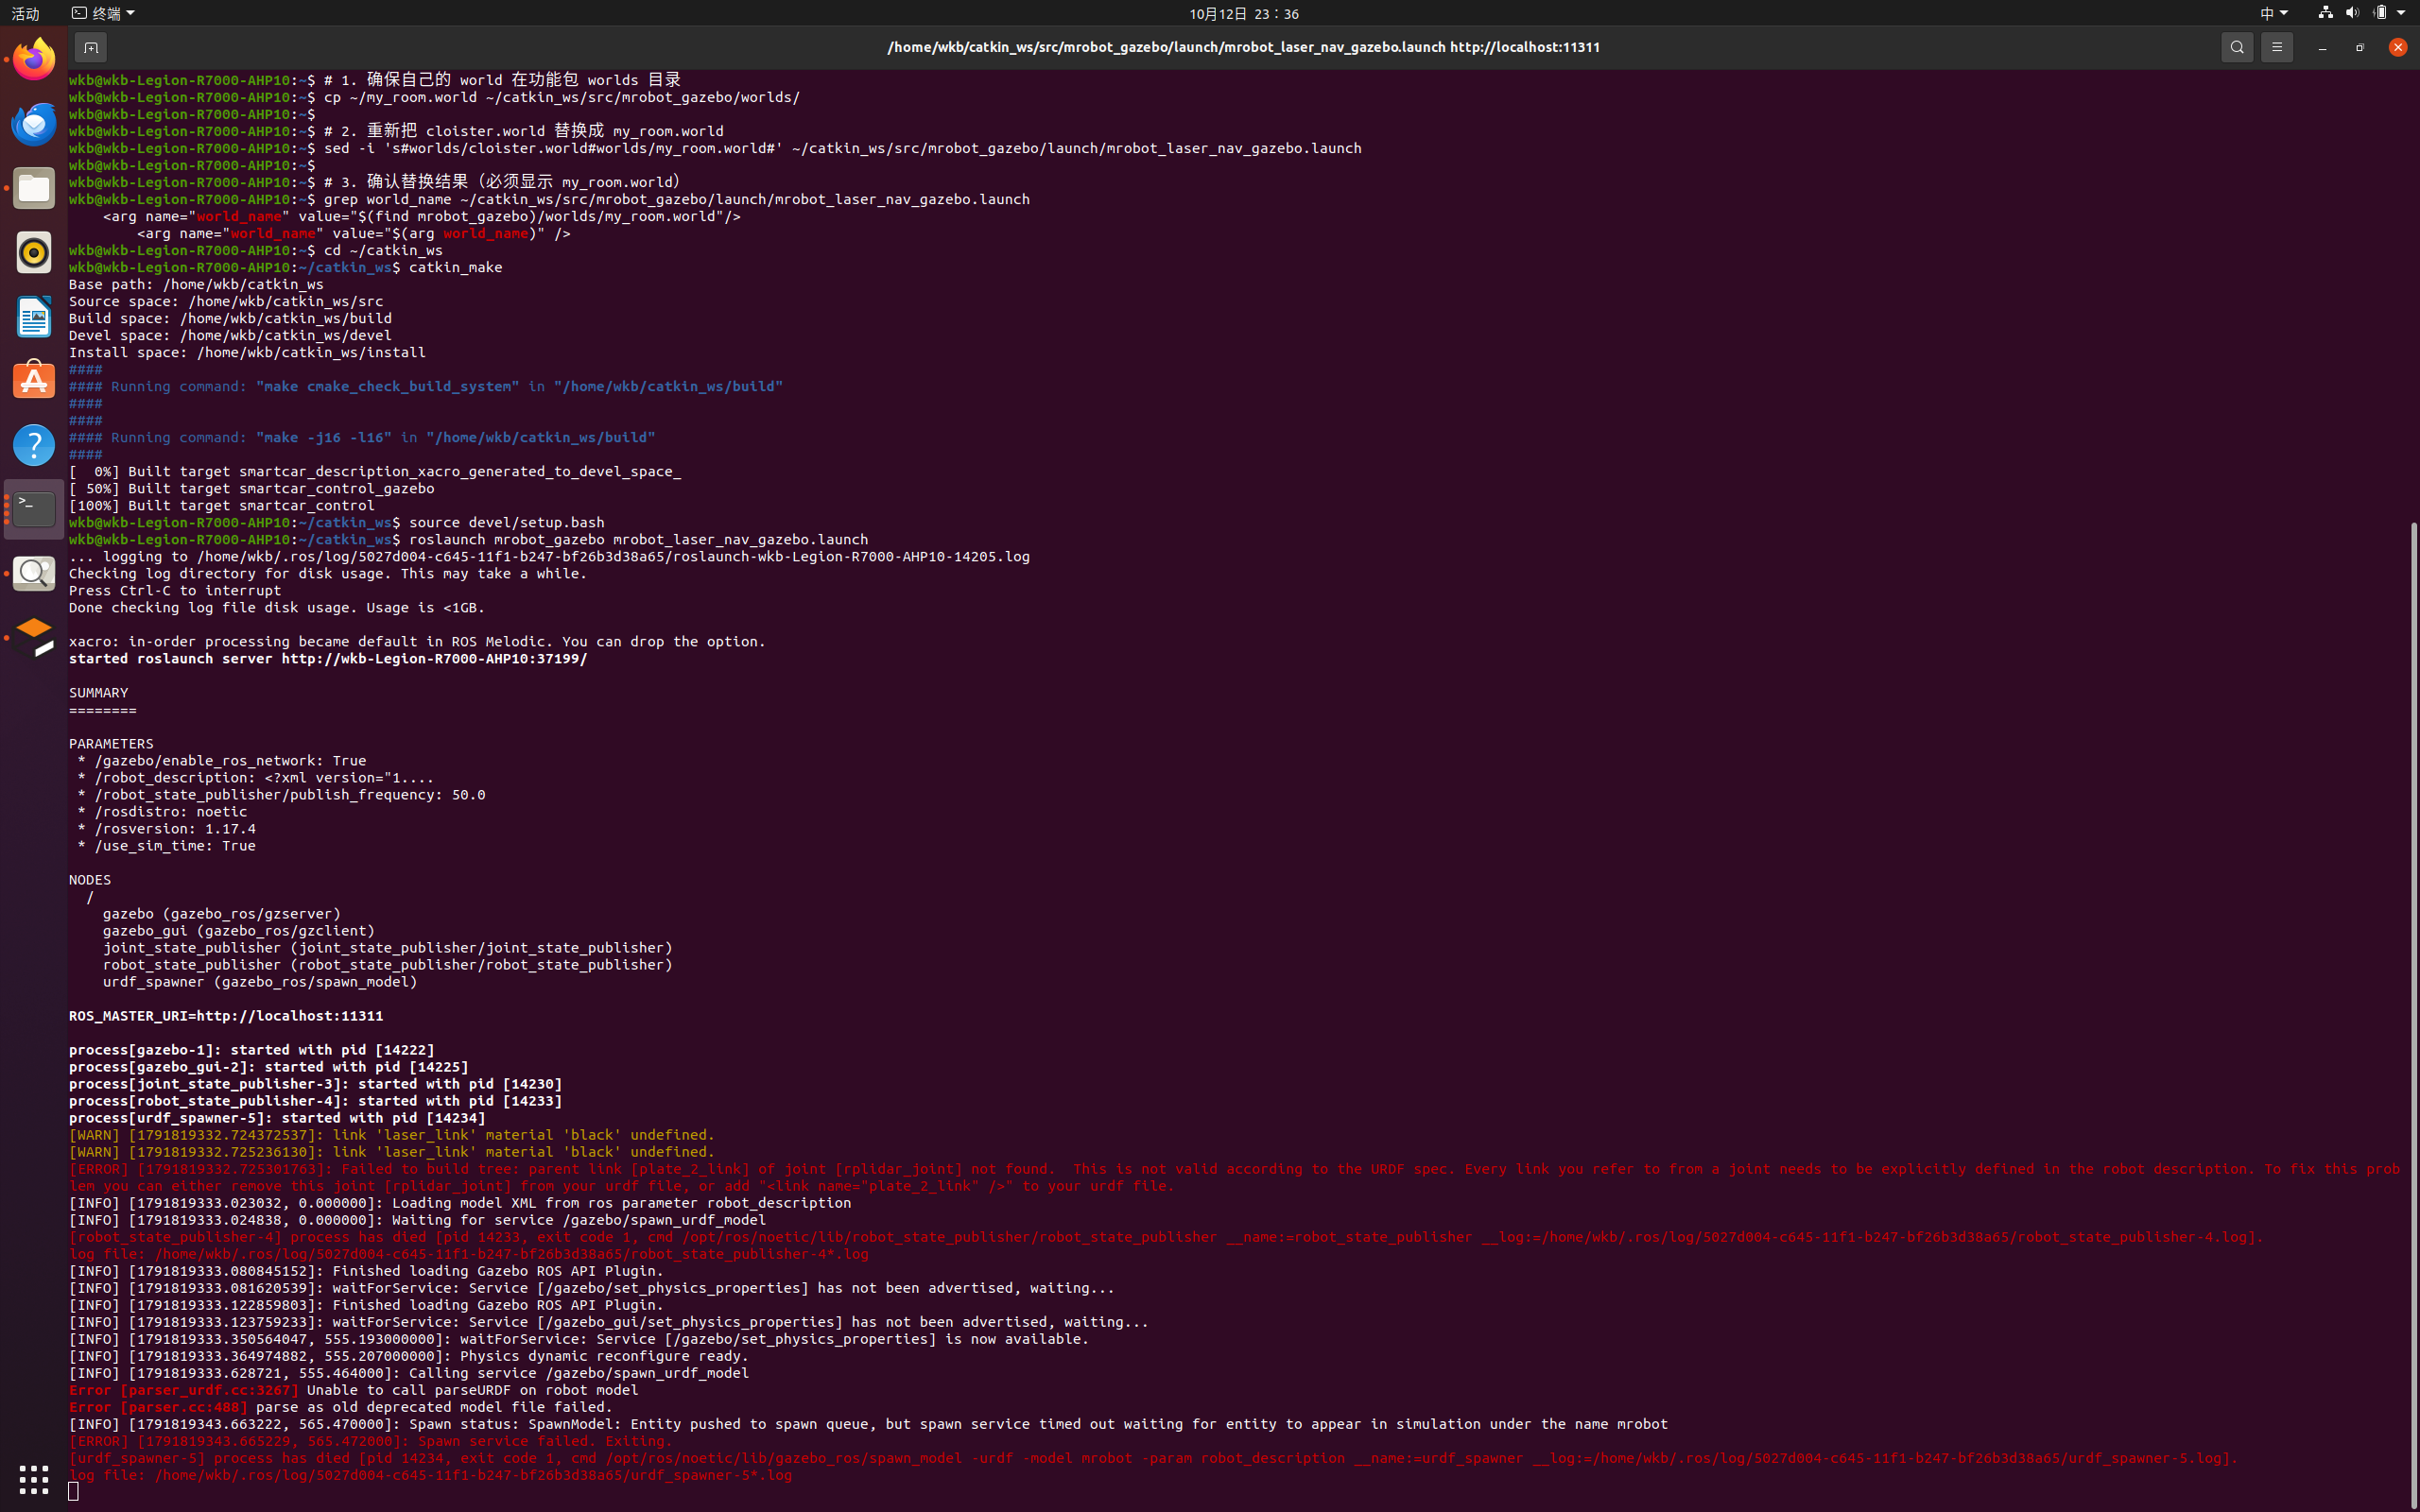
根因是 mrobot_body.urdf.xacro 中的宏调用缺少 xacro: 命名空间前缀,宏没有被展开,导致 plate_2_link 等链接根本不存在。
11. 修复 xacro 并重新启动
11.1 给宏调用补全前缀
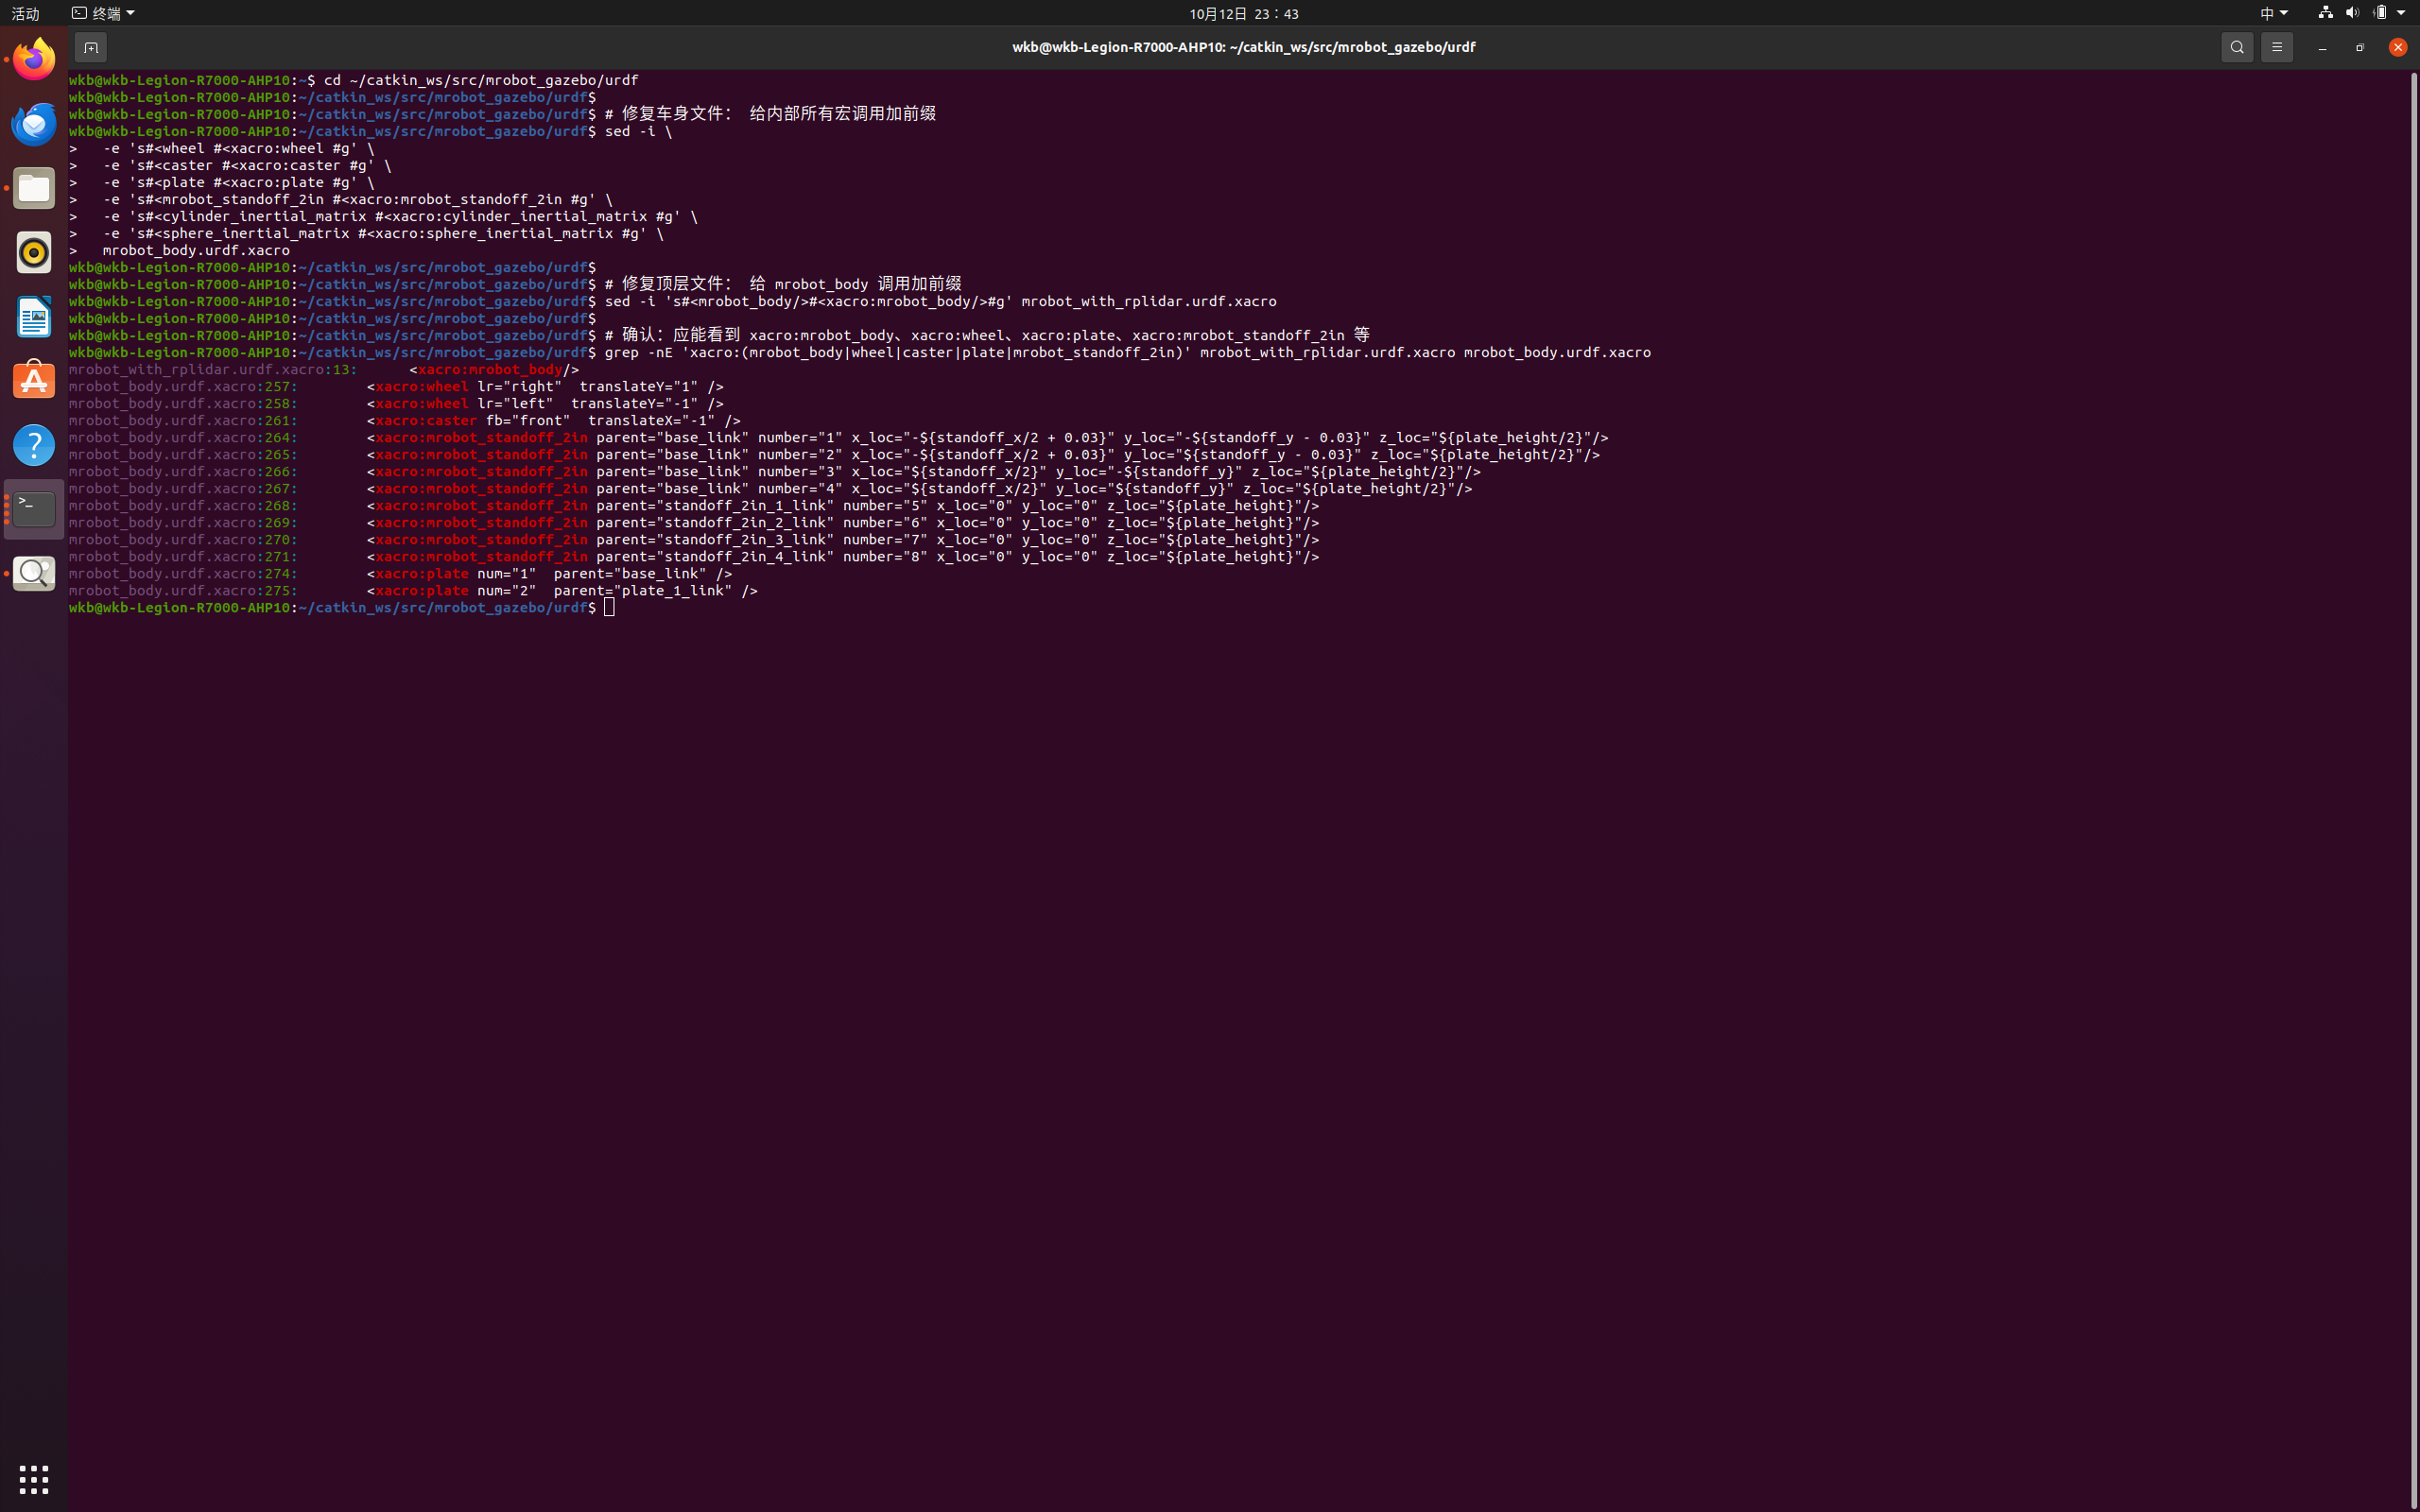
在 urdf 目录下批量给车身文件中所有宏调用加上 xacro: 前缀:
cd ~/catkin_ws/src/mrobot_gazebo/urdf

sed -i \
  -e 's#<wheel #<xacro:wheel #g' \
  -e 's#<caster #<xacro:caster #g' \
  -e 's#<plate #<xacro:plate #g' \
  -e 's#<mrobot_standoff_2in #<xacro:mrobot_standoff_2in #g' \
  -e 's#<cylinder_inertial_matrix #<xacro:cylinder_inertial_matrix #g' \
  -e 's#<sphere_inertial_matrix #<xacro:sphere_inertial_matrix #g' \
  mrobot_body.urdf.xacro
同时修复顶层文件中的车身调用:
sed -i 's#<mrobot_body/>#<xacro:mrobot_body/>#g' mrobot_with_rplidar.urdf.xacro
用 grep 确认:
grep -nE 'xacro:(mrobot_body|wheel|caster|plate|mrobot_standoff_2in)' \
       mrobot_with_rplidar.urdf.xacro mrobot_body.urdf.xacro
应能看到 <xacro:mrobot_body/>、<xacro:wheel .../>、<xacro:caster .../>、<xacro:plate .../>、<xacro:mrobot_standoff_2in .../> 等全部带前缀。
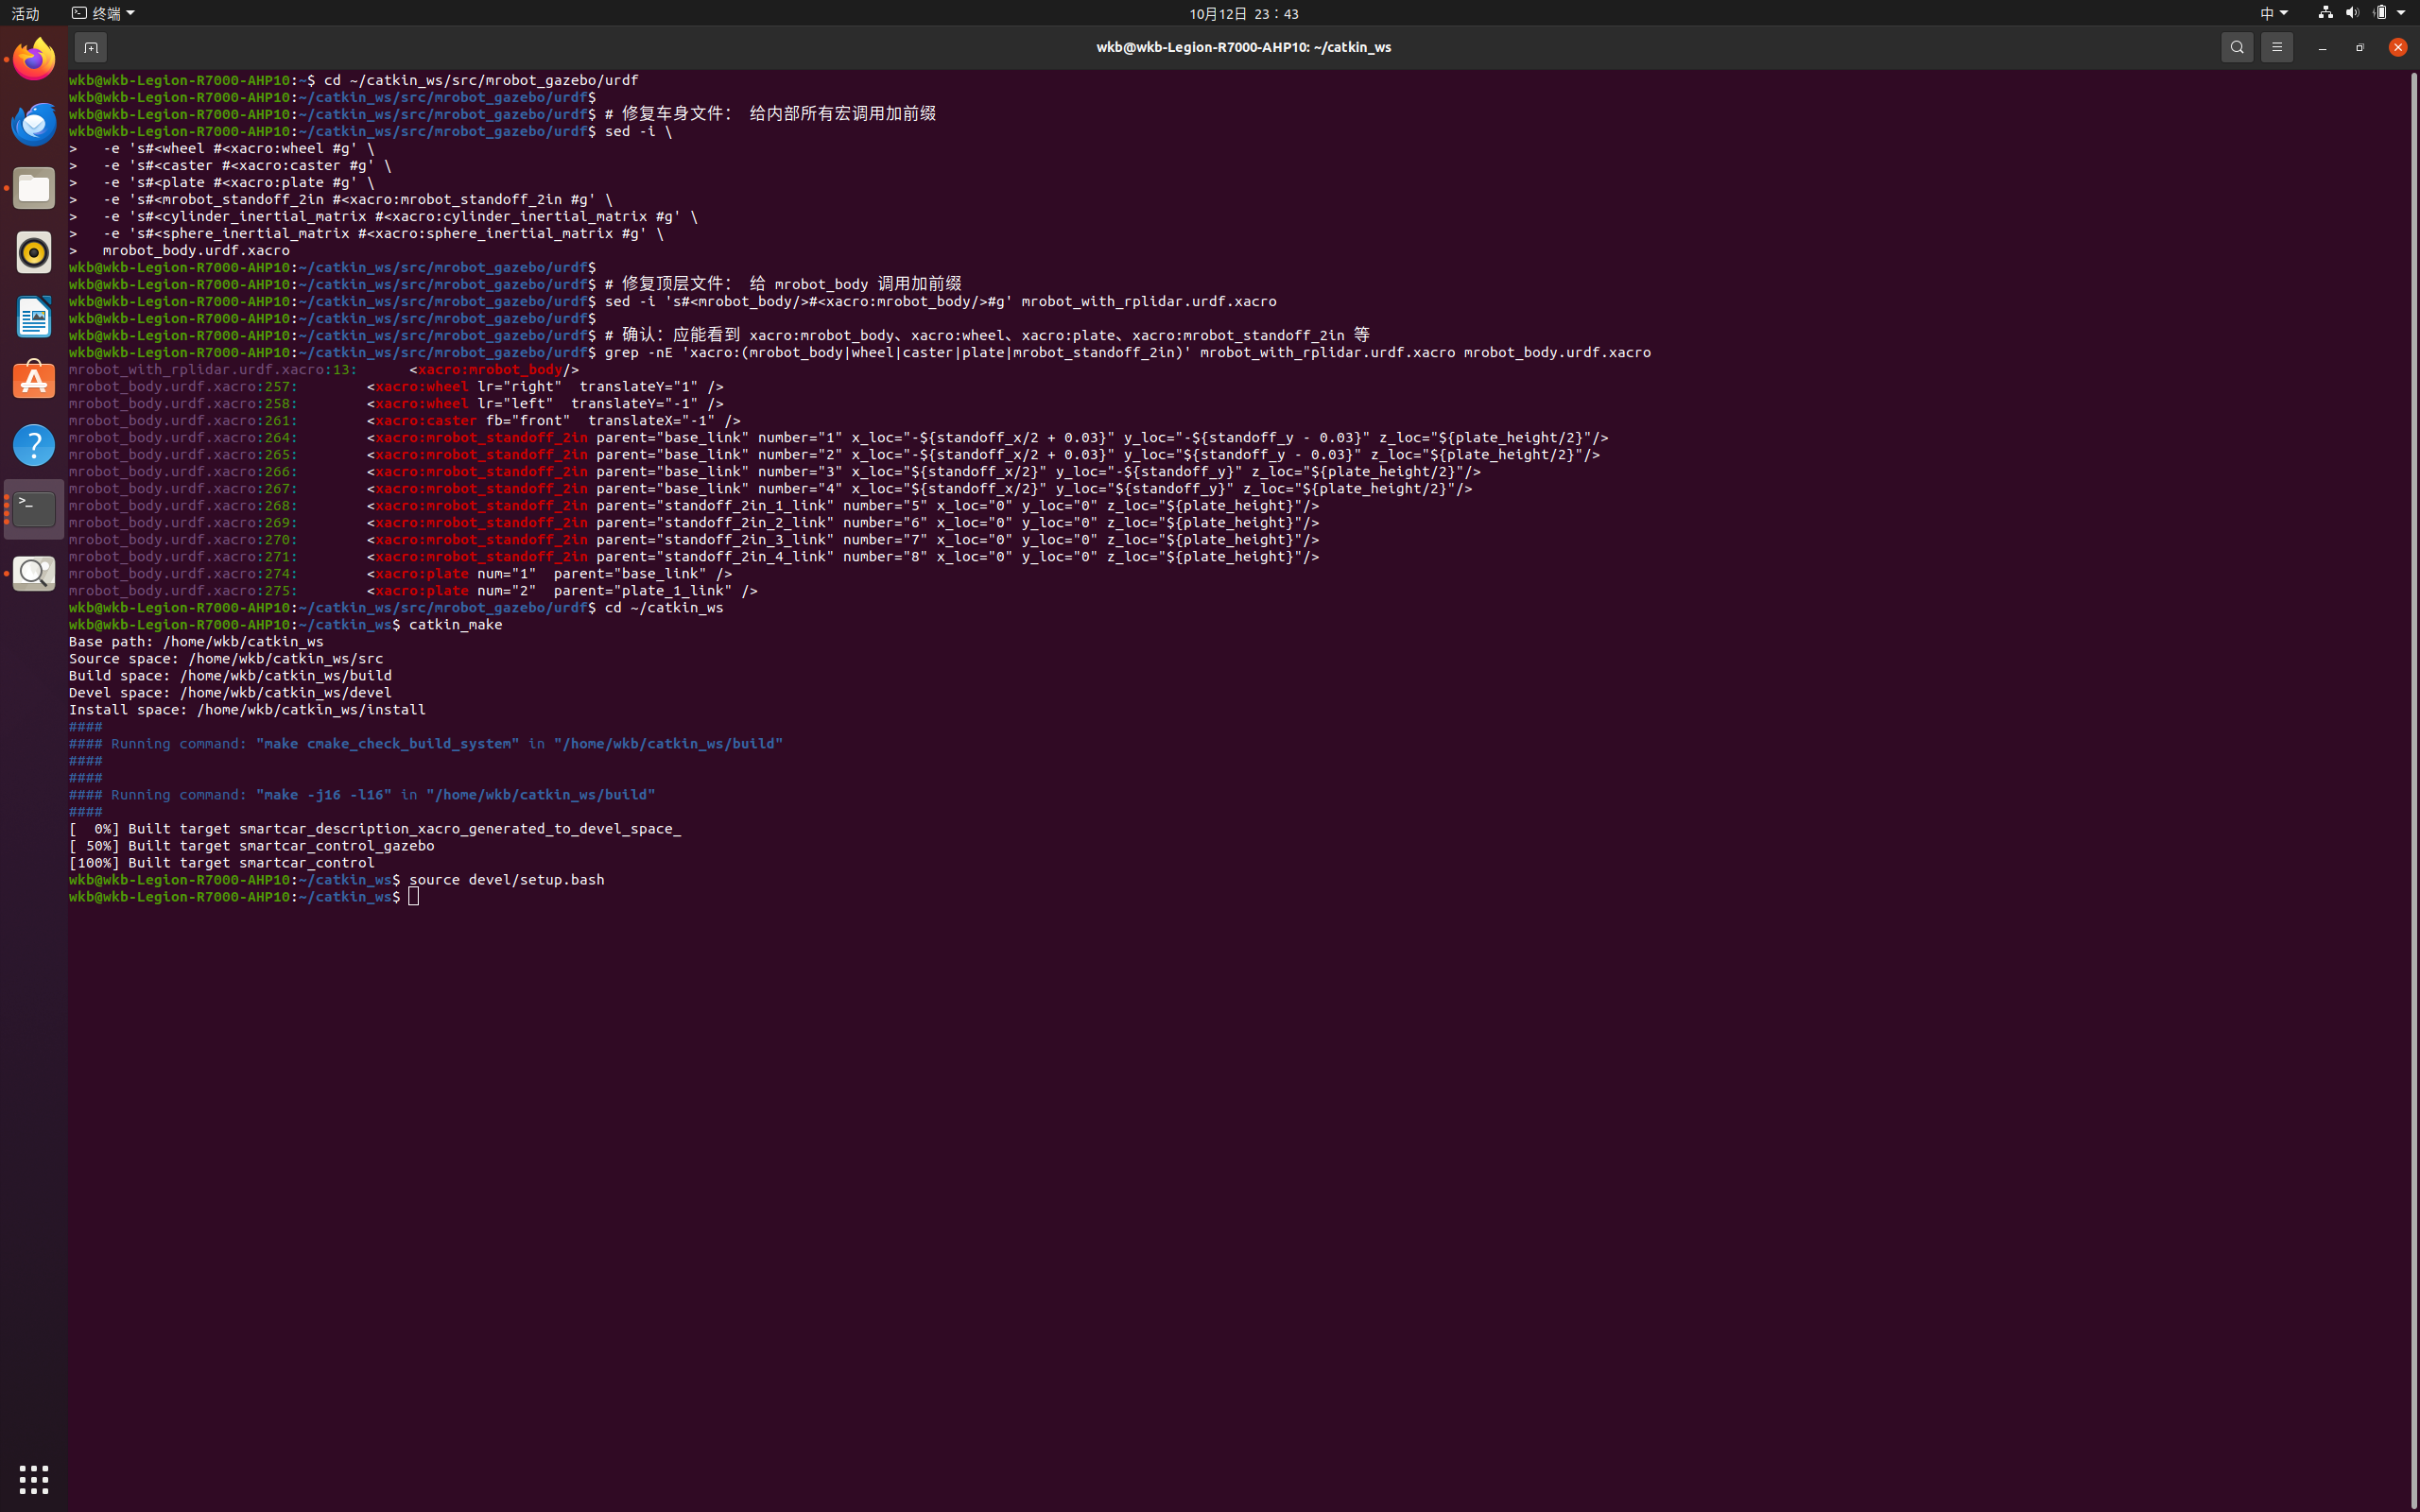
11.2 重新编译
cd ~/catkin_ws
catkin_make
source devel/setup.bash
编译输出中所有目标均为 100%,无报错。
11.3 启动验收
roslaunch mrobot_gazebo mrobot_laser_nav_gazebo.launch
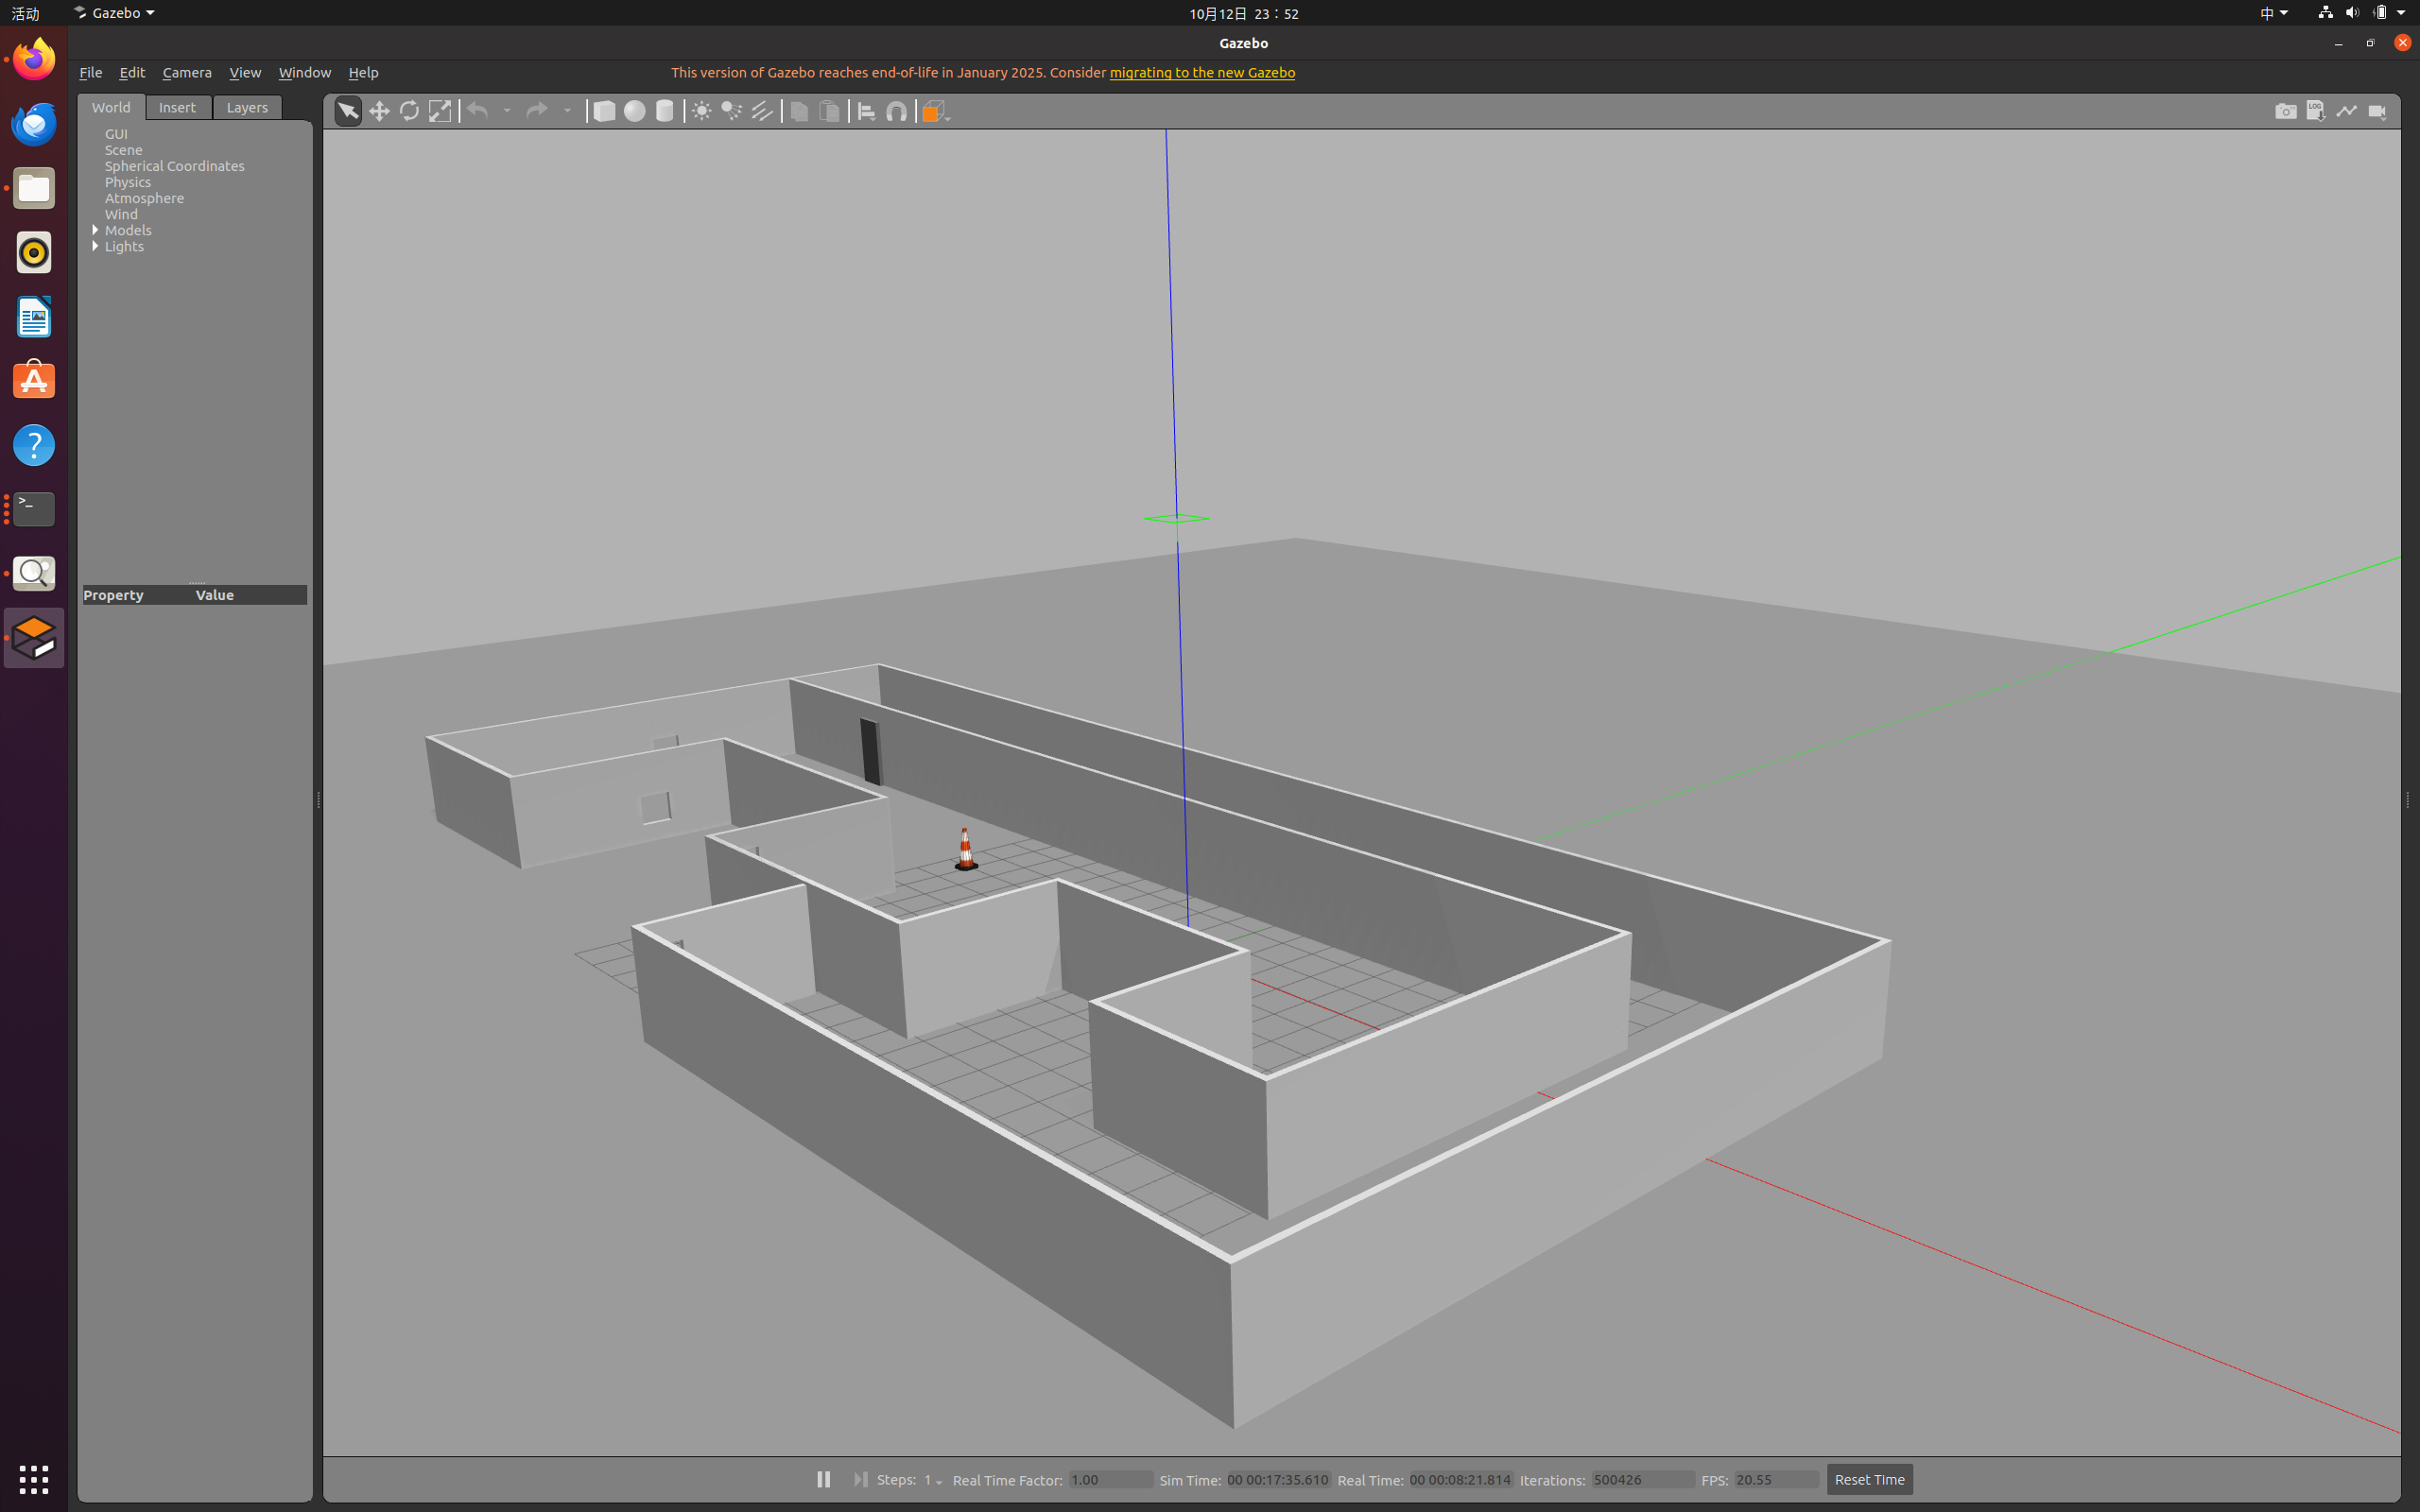
Gazebo 打开手绘房间 my_room(含交通锥),房间原点出现一台 mrobot:圆形底盘、两个驱动轮、前部万向轮、两层顶板、顶部激光雷达。
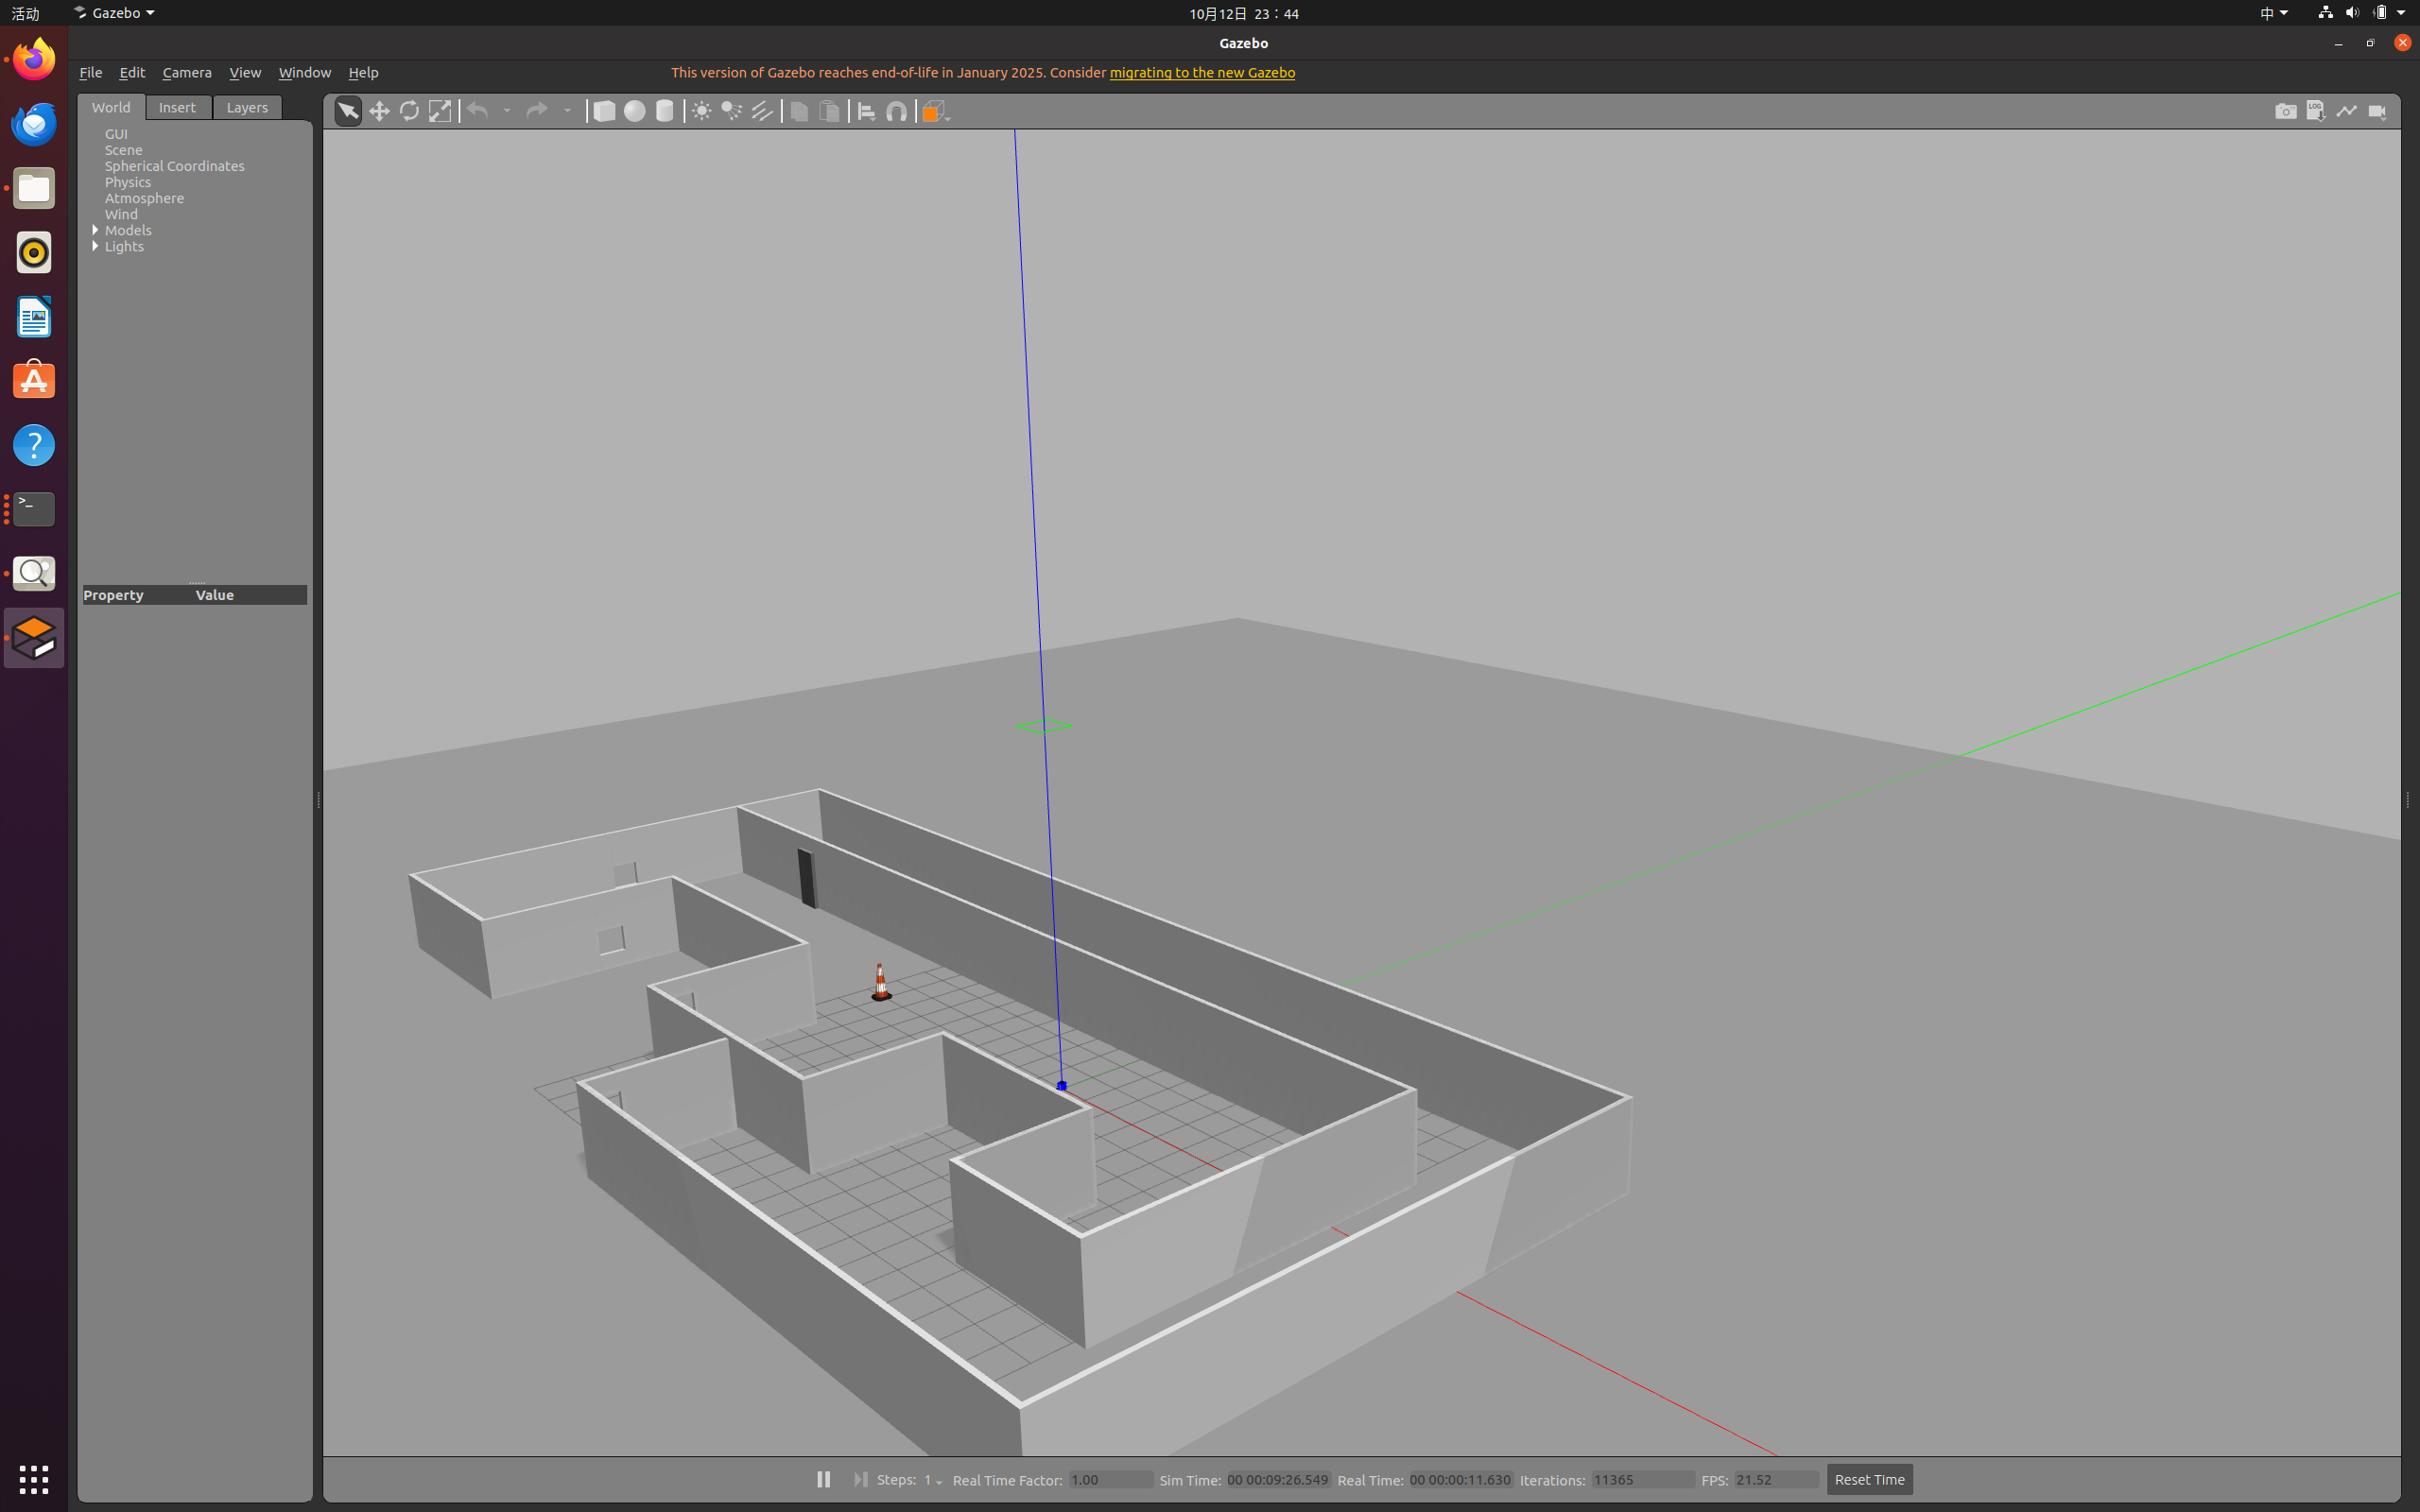
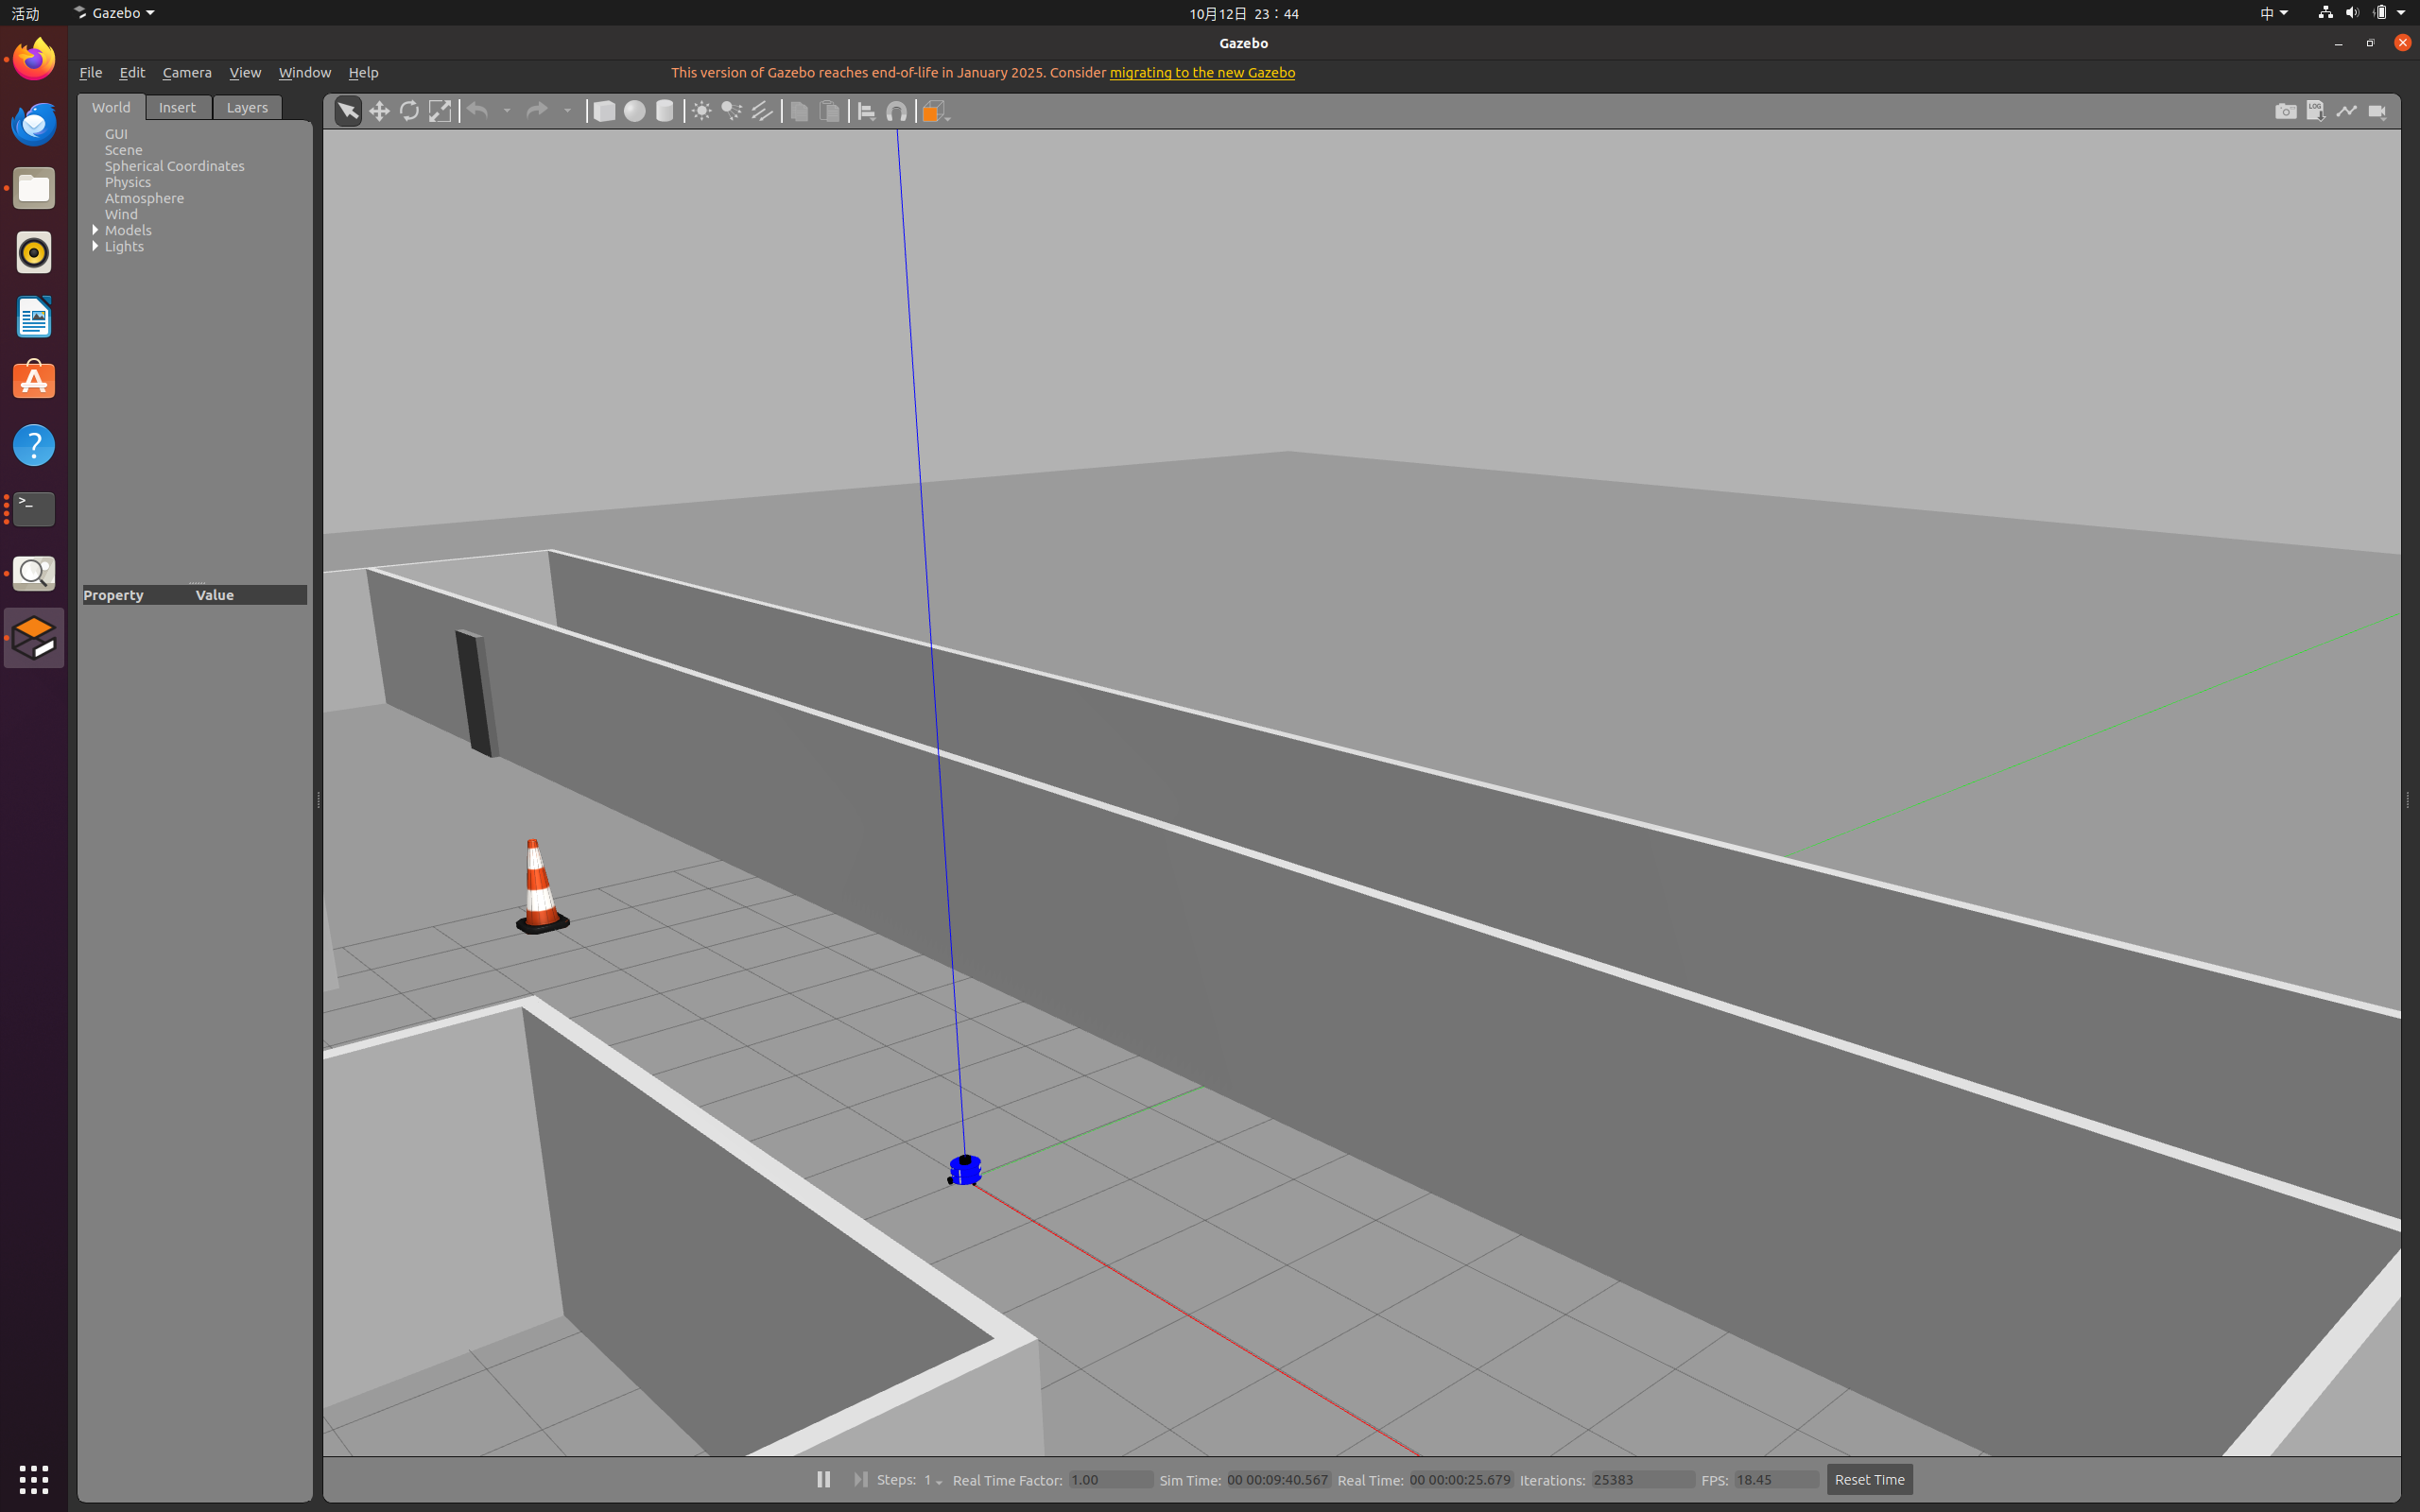
俯瞰视角确认房间、交通锥与小车的相对位置。
视角操作
| 操作 | 鼠标 |
|---|---|
| 旋转视角 | 按住左键拖动 |
| 平移视角 | 按住中键(滚轮)拖动 |
| 缩放 | 滚动滚轮 |
| 快速聚焦小车 | 左侧 World → Models → mrobot,右键 Move to |
12. 验收标准
- Gazebo 中正确加载自建房间(含交通锥),而不是回廊世界;
rostopic list中存在机器人相关话题(/scan、/cmd_vel、/odom等);- 场景中能看到 mrobot 小车;
rostopic echo -n1 /gazebo/model_states的 name 列表中包含mrobot;rostopic hz /scan能持续输出激光雷达数据(约 5.5 Hz)。
13. 常见问题汇总
| 现象 | 原因 | 解决方法 |
|---|---|---|
小车没生成,报 Could not find link 'plate_2_link'、parseURDF failed |
xacro 宏调用缺少 xacro: 前缀,车身宏未展开 |
所有宏调用加前缀:<xacro:mrobot_body/>、<xacro:wheel/>、<xacro:plate/> 等(见 11.1) |
终端提示 in-order processing became default ... drop the option |
launch 中仍带 --inorder |
Noetic 下 xacro 默认按文档顺序处理,删除 --inorder,该警告本身无害 |
Multiple packages found with the same name "mrobot_gazebo" |
ros_exploring 留在了 src 中,存在两个同名包 |
把 ros_exploring 移出 src:mv ~/catkin_ws/src/ros_exploring ~/ros_exploring_src |
| 打开的是回廊世界(3 个垃圾箱 + 回字形墙) | launch 中 world 仍是 cloister.world |
用 sed 替换为 worlds/my_room.world,并重新 catkin_make |
世界文件 ls 找不到,但文件管理器里有 |
文件名被误存为 my_room.word 或带空格 |
按第 6 节循环重命名为 my_room.world |
手动运行 roscore 报 already running |
roslaunch 已自动启动 Master |
不再手动运行 roscore,关闭旧 Master 后再启动 |
| 改了 launch 不生效 | 未重新编译/source | 重新 catkin_make 并 source devel/setup.bash |
| 模型库 Insert 里看不到 | 复制时多嵌套一层、或未授权 | 平铺 cp -r gazebo_models/* ~/.gazebo/models/,并 chmod -R 777 |
| 轮子抖动 / 关节报警 | joint_state_publisher 与差速插件都发布 /joint_states |
注释掉 launch 中的 joint_state_publisher 节点 |
material 'yellow'/'black' undefined 警告 |
视觉材质未定义/大小写不一致 | 仅警告,不影响运行;可统一为已定义的材质名 |
参考资料
- CSDN 教程:《机器人 SLAM 与自主导航——(一)环境搭建》,melodic18
- 《ROS 机器人开发实践》,配套源码
ros_exploring(作者 胡春旭) - Gazebo 官方模型库
osrf/gazebo_models