6.4 Gazebo 仿真机器人导航
本节把导航流程从 6.3 的 arbotix 假仿真搬回真实 Gazebo 物理世界:机器人在 Gazebo 中受到真实的
物理约束,差速插件根据轮子转动计算里程计、激光插件发布真实的 /scan,move_base 据此进行实时避障。
需要特别说明的是,尽管进入了真实 Gazebo,本节教程配套的定位环节仍然使用 fake_localization(完美定位),
而不是 AMCL,因此 rviz 中无需设置初始位姿,直接下发 2D Nav Goal 即可。
本节包含两个演示:先在教程自带的 cloister 回廊世界跑通真实导航,再把世界换成 6.1 自己创建的 my_room 房间(教程中称 hourse.world),用自己 gmapping 建的地图导航。
本节配套功能包位于仓库:
src/chap6/catkin_ws/src/mrobot_gazebo/       # 新增 cloister.world,Gazebo 启动 launch 支持外部覆盖世界
src/chap6/catkin_ws/src/mrobot_navigation/   # 新增 move_base、fake_nav_cloister/hourse 演示、config/mrobot 与配套地图
1. 本节目标
- 理解真实 Gazebo 导航与 arbotix 假仿真的区别,掌握真实里程计、真实激光与实时避障的数据流;
- 理解为什么本节在真实 Gazebo 中仍使用
fake_localization,并理清完整 TF 坐标树; - 准备 cloister 回廊例程所需的世界、地图、代价地图配置与 launch;
- 排查并修复 roslaunch 命令行无法覆盖
world_name参数的问题; - 排查并修复
fake_nav_hourse_demo.launch文件缺失的问题; - 在 cloister 与自建 my_room 两个世界中完成
2D Nav Goal自主导航; - 记录当前保留的两类 TF 警告,作为后续优化项。
2. 背景知识
2.1 真实 Gazebo 导航与 arbotix 假仿真的区别
6.3 的 arbotix 假仿真不启动 Gazebo,里程计、关节运动都是软件"算"出来的,且没有真实激光。本节则启动 完整的 Gazebo 物理引擎,两者对比如下:
| 对比项 | 6.3 arbotix 假仿真 | 6.4 Gazebo 真仿真 |
|---|---|---|
| 物理引擎 | 不启动 Gazebo | 真实 Gazebo,含重力、碰撞、摩擦 |
里程计 /odom |
arbotix 软件积分 | 差速插件依据轮子真实转动计算 |
激光 /scan |
无 | 激光插件真实射线扫描 |
| 实时避障 | 主要靠静态地图 | 静态地图 + 真实激光障碍,实时避障 |
| 定位 | fake_localization | 仍是 fake_localization |
| 路径规划 | move_base | move_base |
2.2 真实里程计、激光与实时避障
Gazebo 机器人模型(mrobot_gazebo/urdf)中配置了两个关键插件:
- 差速驱动插件
libgazebo_ros_diff_drive.so:订阅/cmd_vel,驱动左右轮转动,根据轮子实际转角 计算并发布/odom里程计,同时广播odom → base_footprint的 TF,并发布/joint_states; - 激光插件
libgazebo_ros_laser.so:在每个仿真周期发射射线,发布laser_link坐标系下的真实/scan数据。
move_base 的代价地图同时叠加静态地图与实时激光:当机器人运动时,激光不断标记/清除周围障碍,
局部规划器据此滚动采样速度,遇到障碍会重新规划、绕开,实现真实的实时避障。
2.3 为什么仍使用 fake_localization
真实机器人通常用 AMCL(自适应蒙特卡洛定位) 解决"我在哪里"的问题,需要在 rviz 中先给出初始位姿
(2D Pose Estimate),再通过粒子滤波逐步收敛。本节为了把重点放在 Gazebo 与 move_base 的联动上,
沿用 fake_localization:
- 它订阅里程计,把
odom位姿直接包装成 AMCL 风格的/amcl_pose与/particlecloud; - 不做概率估计,默认里程计即真实位姿,属于"完美定位",因此启动后定位即准确,无需初始位姿。
若希望体验真实粒子滤波定位,可自行编写
amcl.launch(或从配套源码ros_exploring中获取),将fake_localization替换为 AMCL 并在 rviz 中设置初始位姿。这部分属于拓展内容,不在本节主线。
2.4 数据流与 TF 坐标树
两个 launch 各管一边:
终端 1  mrobot_laser_nav_gazebo.launch
          ├─ Gazebo 加载世界(cloister 或 my_room)
          ├─ 差速插件:订阅 /cmd_vel,发布 /odom、/joint_states 与 TF(odom→base_footprint)
          ├─ 激光插件:发布 /scan(frame: laser_link)
          └─ robot_state_publisher:发布机器人模型 TF

终端 2  fake_nav_cloister_demo / fake_nav_hourse_demo.launch
          ├─ map_server         加载静态地图
          ├─ move_base          全局/局部规划、实时避障(config/mrobot)
          ├─ fake_localization  包装 AMCL 风格定位
          ├─ static_transform   map→odom 恒等变换
          └─ rviz               可视化与 2D Nav Goal
完整 TF 树:
map
 └── odom                 static_transform_publisher / fake_localization(map→odom)
      └── base_footprint  Gazebo 差速插件(真实里程计)
           └── base_link  robot_state_publisher(依据 URDF)
                └── ... 轮、板件、laser_link ...
3. 环境与依赖检查
开始前先确认工作空间环境加载正常,且导航所需的关键包都能被找到:
source /home/wkb/catkin_ws/devel/setup.bash
for p in map_server move_base fake_localization amcl gazebo_ros; do
  rospack find $p >/dev/null 2>&1 && echo "OK: $p" || echo "缺失: $p"
done
五个包全部输出 OK,说明 6.2、6.3 安装的 ros-noetic-navigation 等依赖已满足,本节无需再安装新包:
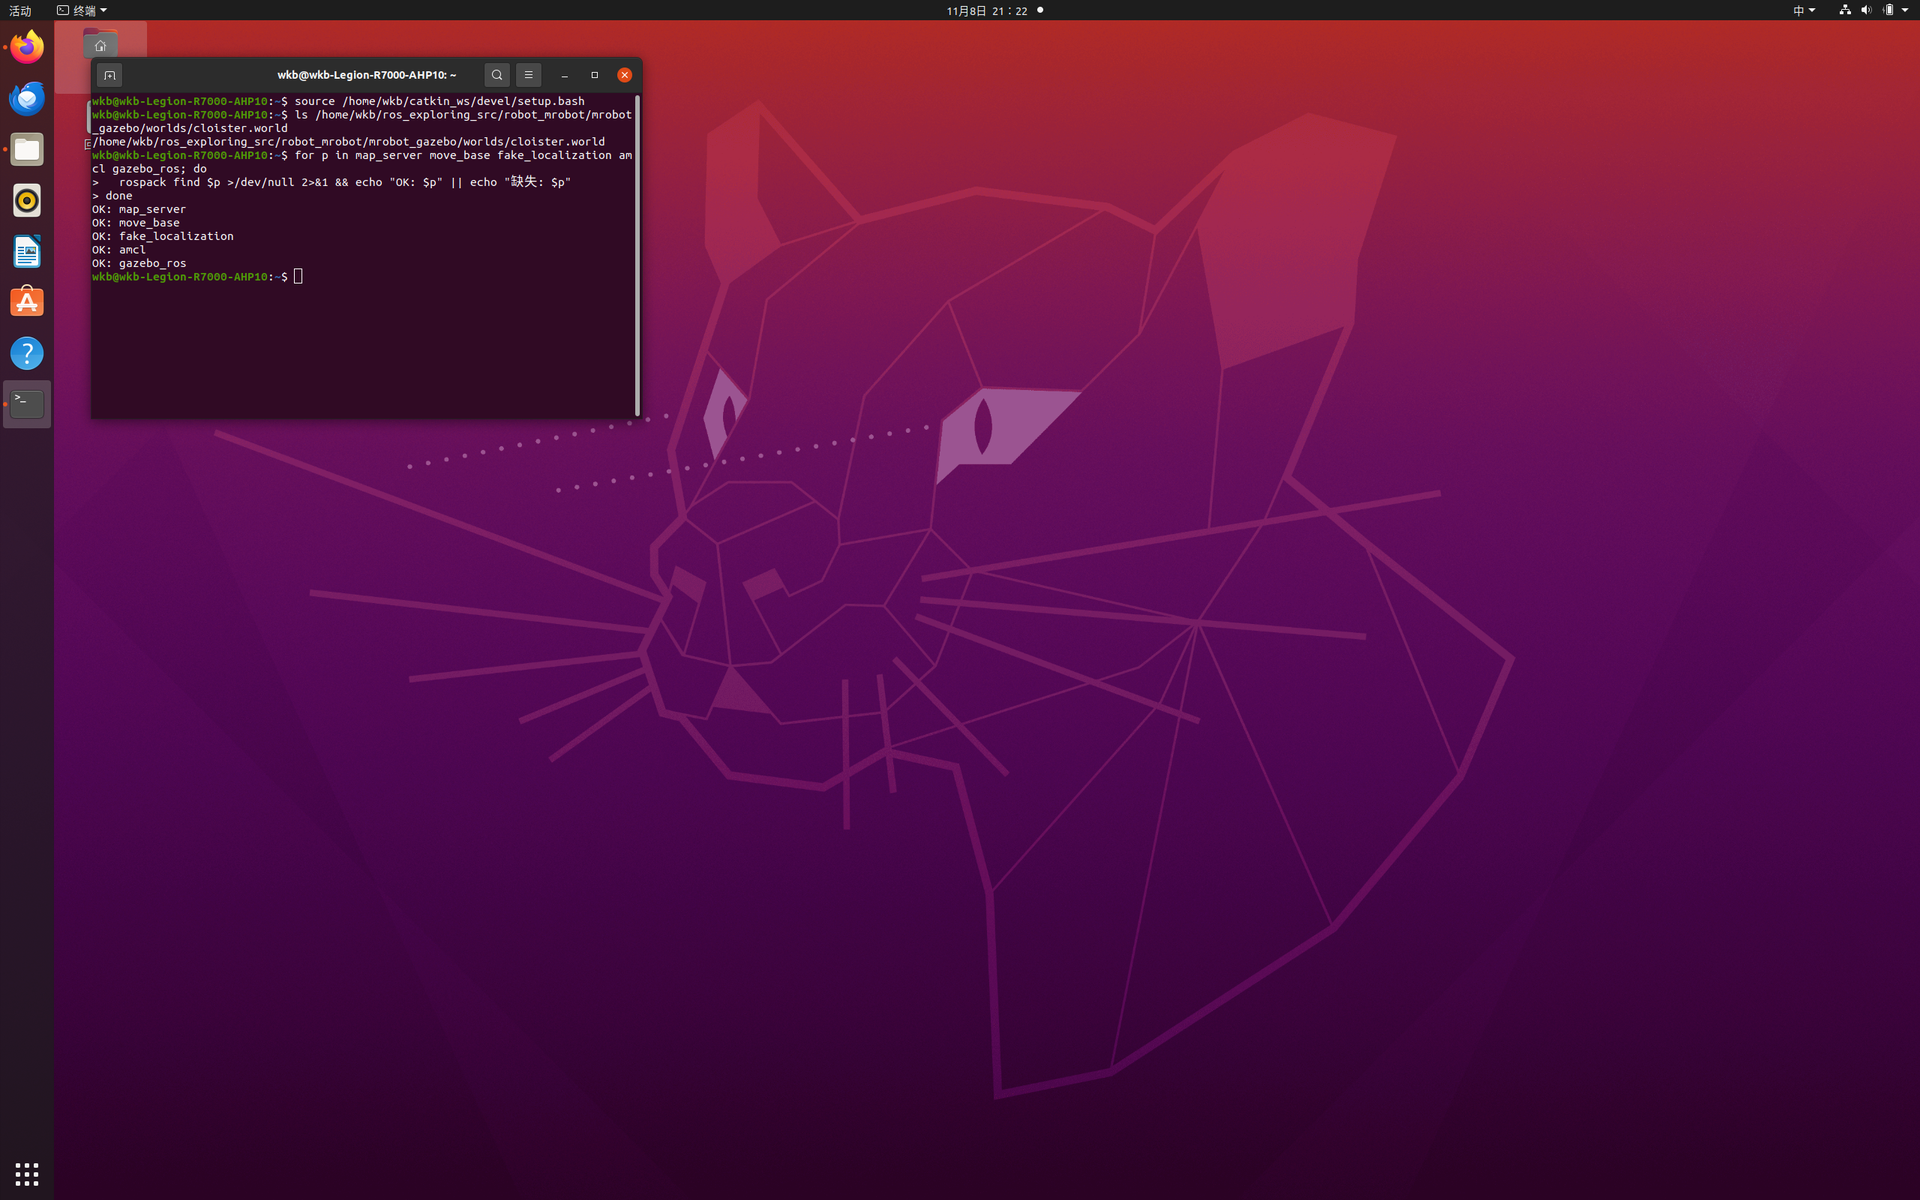
同时确认参考源码中 cloister 世界文件存在:
ls /home/wkb/ros_exploring_src/robot_mrobot/mrobot_gazebo/worlds/cloister.world
阶段 A:cloister 回廊例程
4. 准备 cloister 所需文件
4.1 复制 cloister.world
SRC=/home/wkb/ros_exploring_src/robot_mrobot
G=/home/wkb/catkin_ws/src/mrobot_gazebo
cp "$SRC/mrobot_gazebo/worlds/cloister.world" "$G/worlds/"
ls -l "$G/worlds/cloister.world"
复制后 cloister.world 与原有的 my_room.world 并列存在:
4.2 复制地图、代价地图配置与 launch
SRC=/home/wkb/ros_exploring_src/robot_mrobot
N=/home/wkb/catkin_ws/src/mrobot_navigation
# cloister 地图
cp "$SRC/mrobot_navigation/maps/cloister_gmapping.yaml" "$N/maps/"
cp "$SRC/mrobot_navigation/maps/cloister_gmapping.pgm"  "$N/maps/"
# config/mrobot 代价地图配置
mkdir -p "$N/config/mrobot"
cp "$SRC/mrobot_navigation/config/mrobot/"*.yaml "$N/config/mrobot/"
# move_base 与 cloister 演示 launch
cp "$SRC/mrobot_navigation/launch/move_base.launch" "$N/launch/"
cp "$SRC/mrobot_navigation/launch/fake_nav_cloister_demo.launch" "$N/launch/"
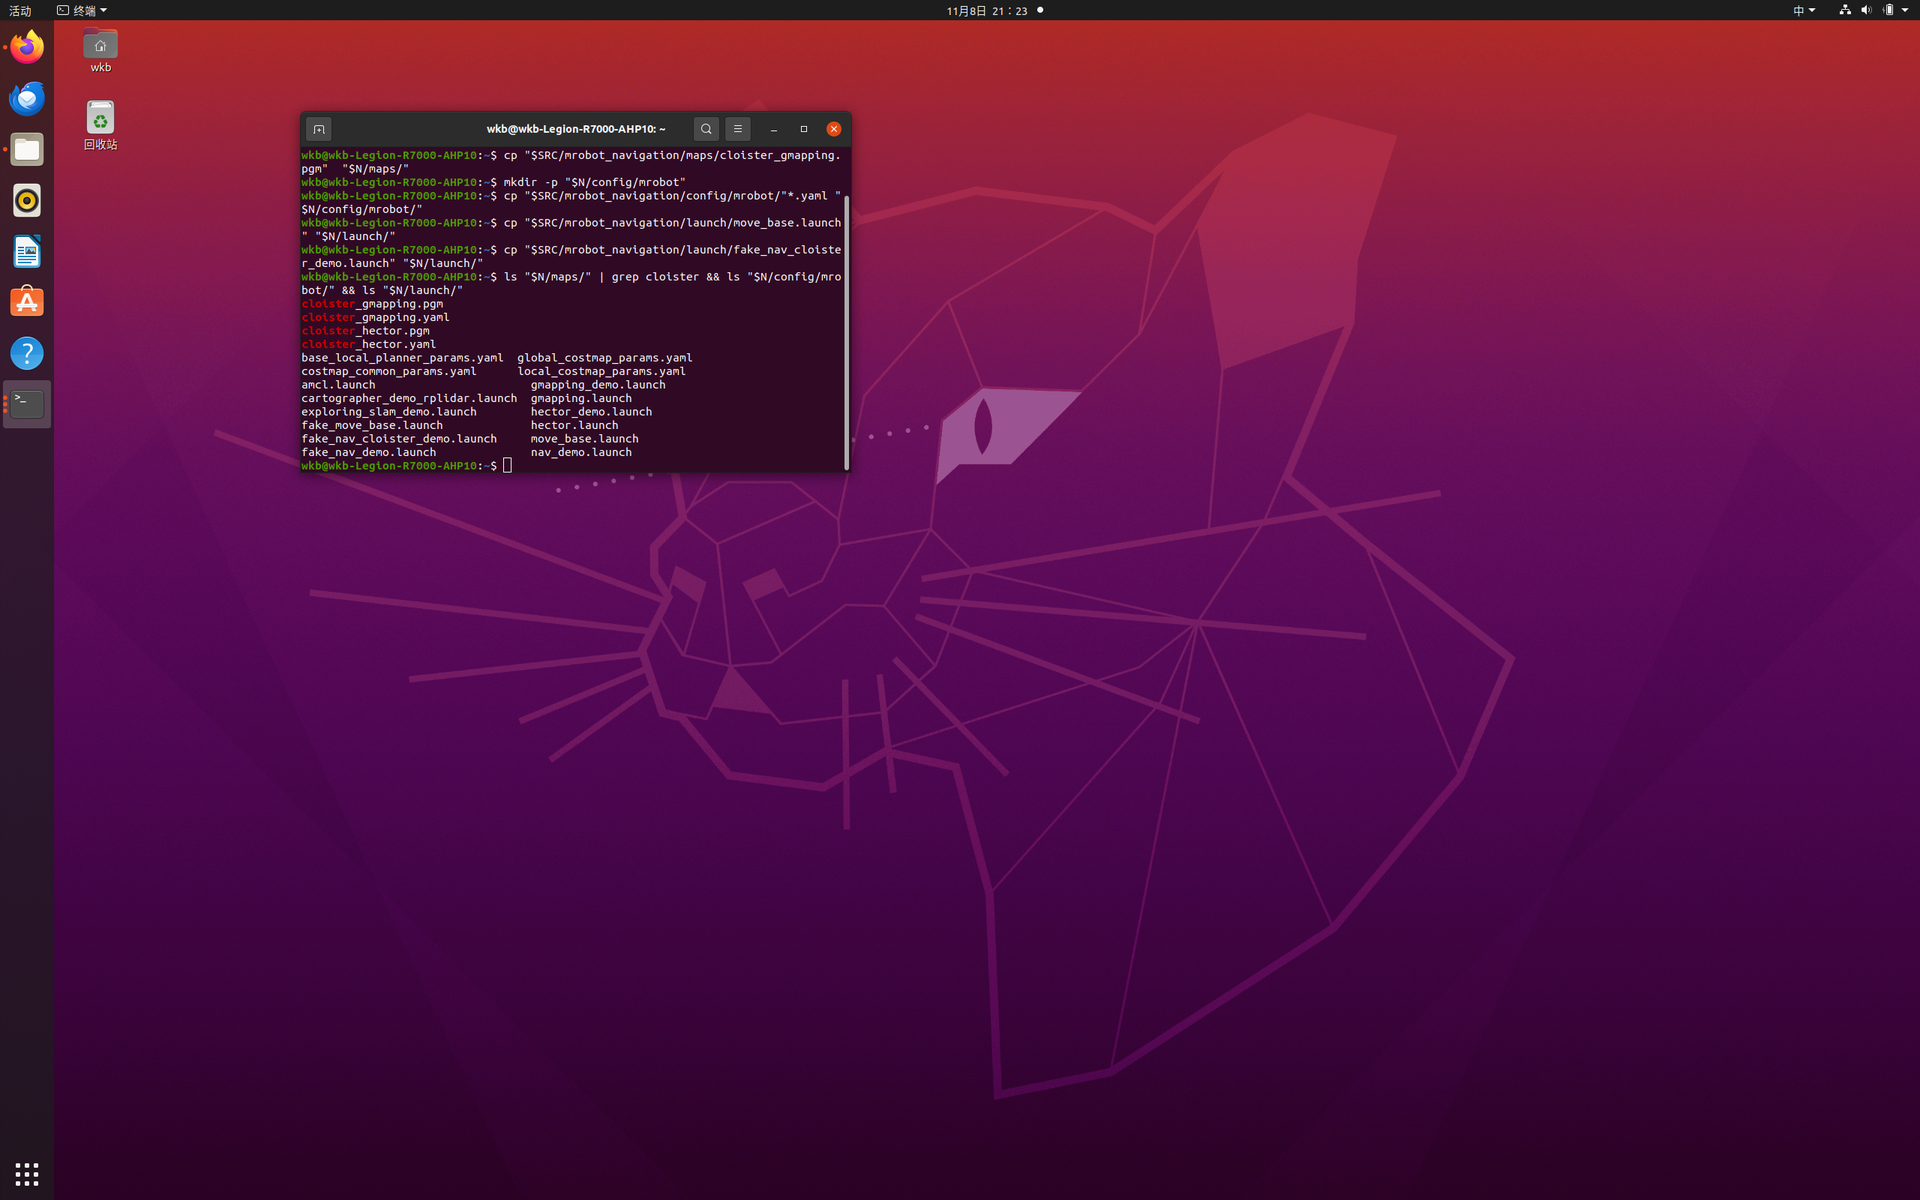
复制完成后,maps 中出现 cloister 地图、config/mrobot 下有四个参数文件、launch 中新增
move_base.launch 与 fake_nav_cloister_demo.launch:
5. 编译工作空间
cd /home/wkb/catkin_ws
catkin_make
source devel/setup.bash
编译成功,末尾出现 [100%] Built target ...,无报错:
6. 修复 world_name 命令行覆盖问题
6.1 报错现象
最初尝试通过命令行把世界文件临时切换为 cloister:
G=/home/wkb/catkin_ws/src/mrobot_gazebo
roslaunch mrobot_gazebo mrobot_laser_nav_gazebo.launch world_name:=$G/worlds/cloister.world
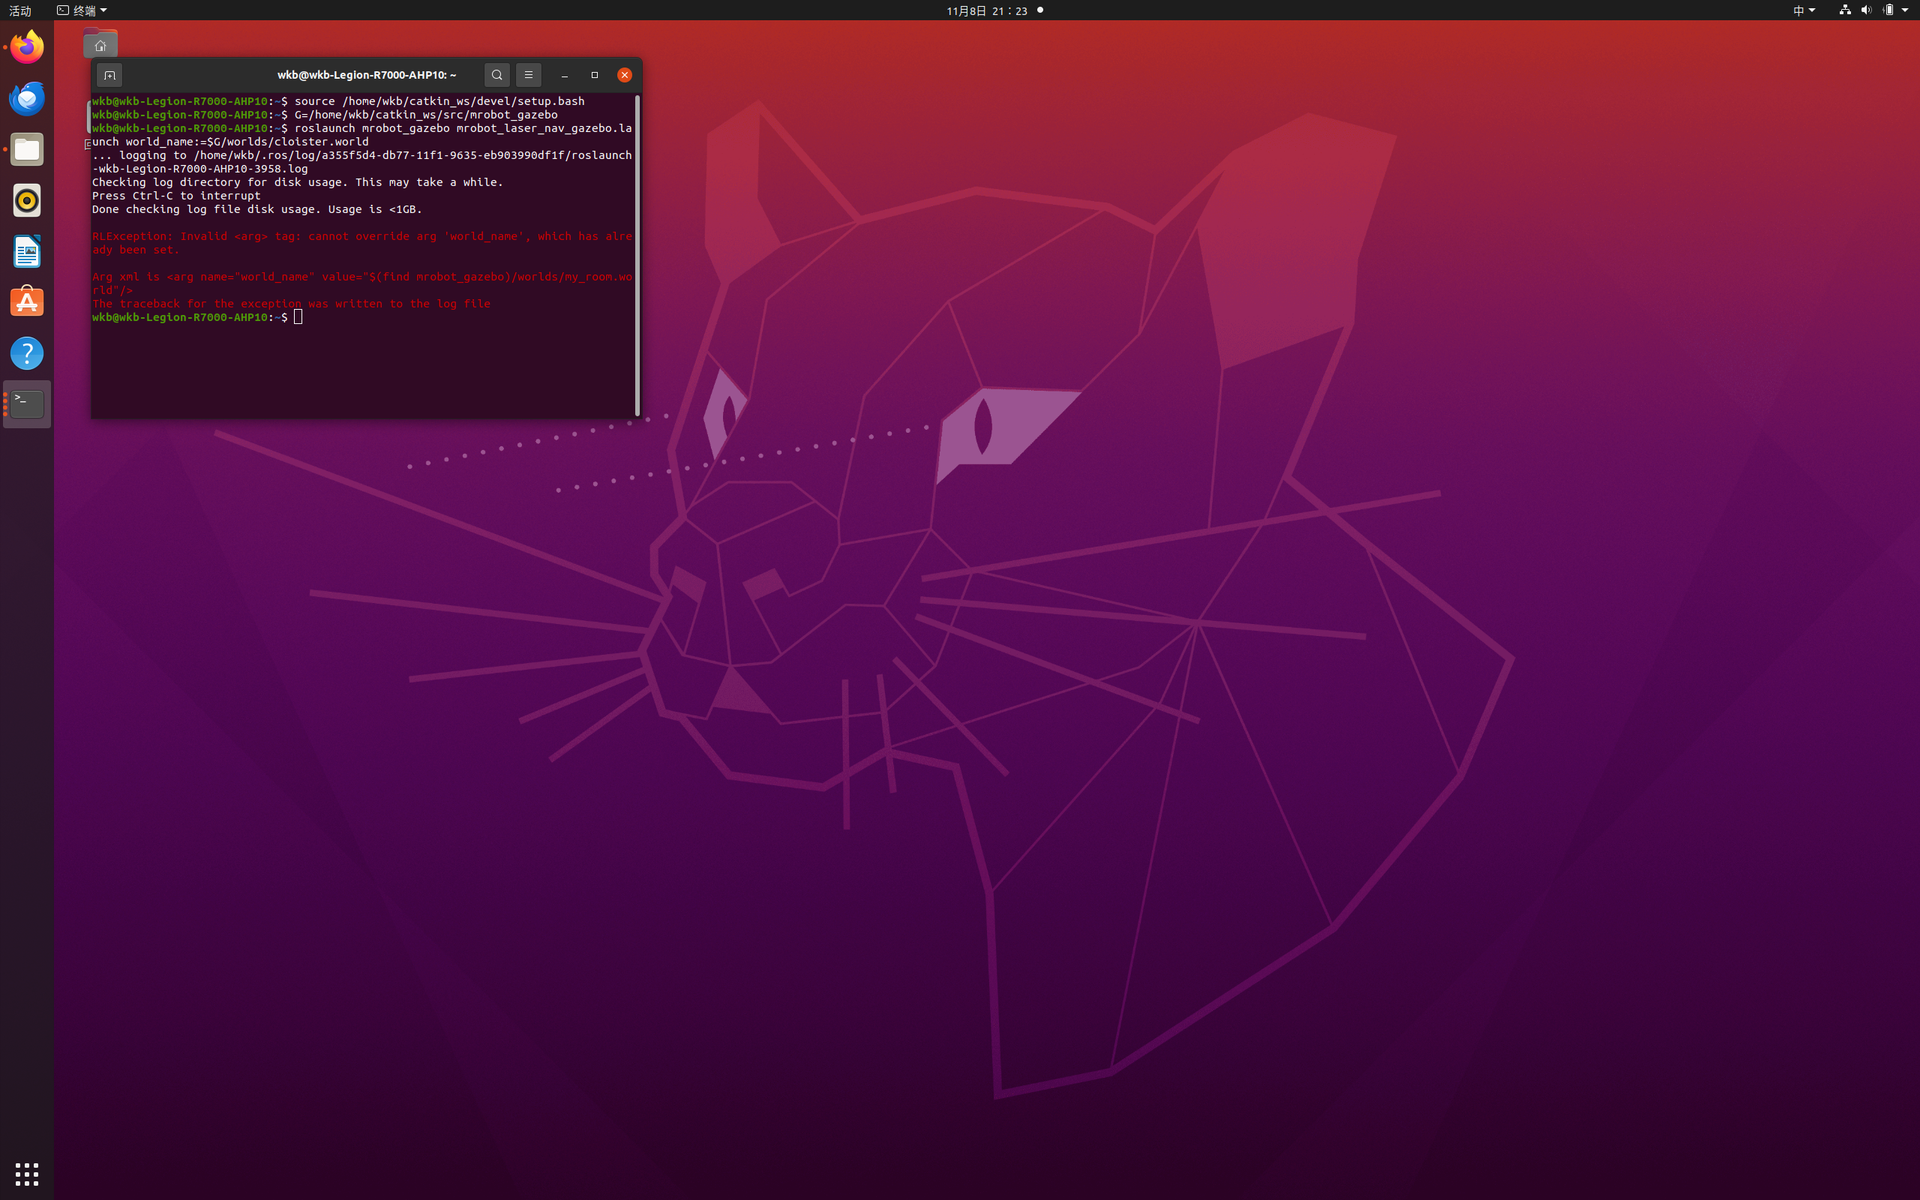
却直接抛出异常,Gazebo 未能启动:
RLException: Invalid <arg> tag: cannot override arg 'world_name', which has already been set.
Arg xml is <arg name="world_name" value="$(find mrobot_gazebo)/worlds/my_room.world"/>
6.2 原因与修复
roslaunch 的 <arg> 有两种取值方式:
<arg name="x" value="..."/>:强制固定为该值,命令行无法覆盖;<arg name="x" default="..."/>:外部未设置时使用默认值,允许命令行覆盖。
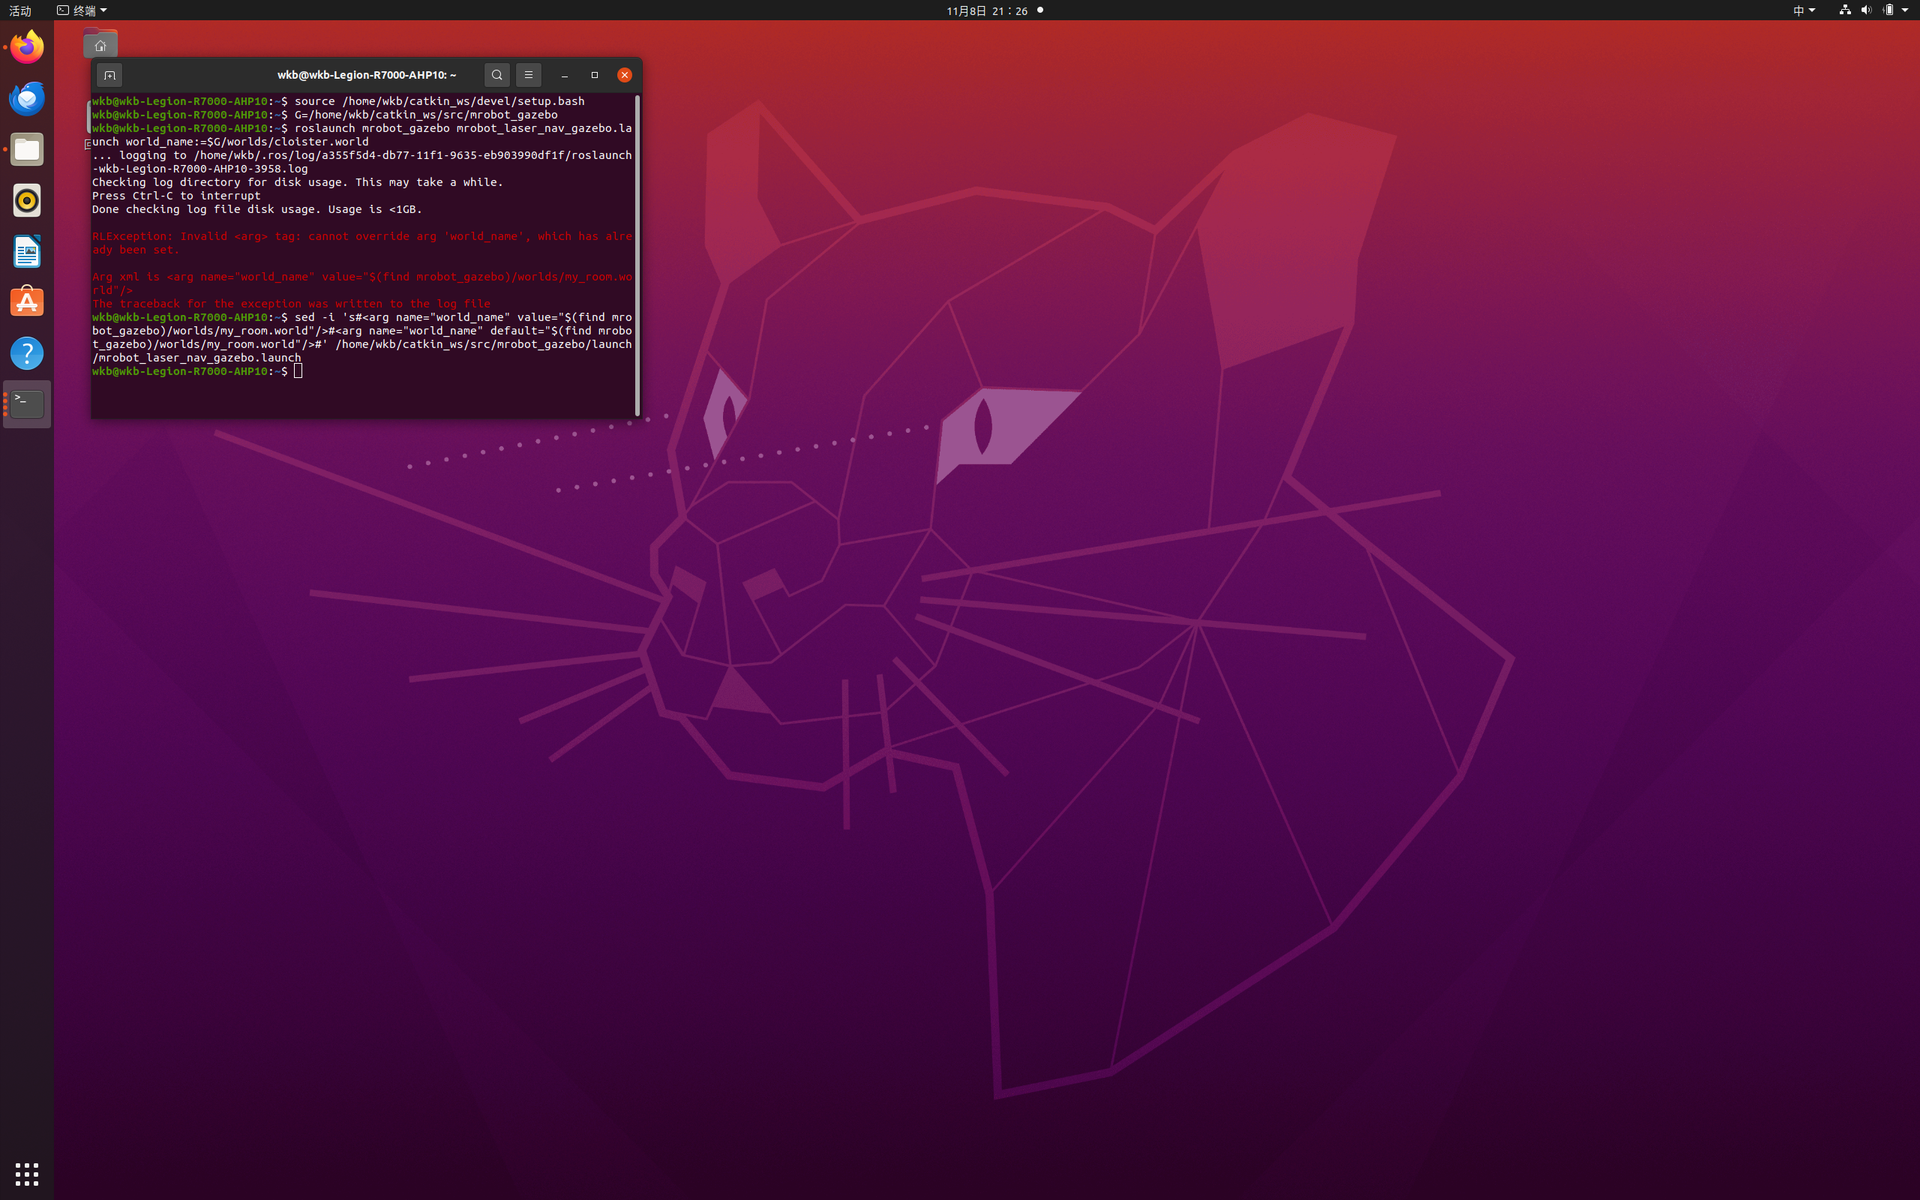
原 launch 第 4 行使用的是 value,因此命令行传入同名参数会被拒绝。把它改为 default 即可,
my_room 仍作为默认值,不传参数时行为不变:
sed -i 's#<arg name="world_name" value=#<arg name="world_name" default=#' \
   /home/wkb/catkin_ws/src/mrobot_gazebo/launch/mrobot_laser_nav_gazebo.launch
grep -n 'world_name' /home/wkb/catkin_ws/src/mrobot_gazebo/launch/mrobot_laser_nav_gazebo.launch
第 4 行变为 default,而 include 中传递参数的第 13 行保持 value="$(arg world_name)" 不变:
7. 启动 cloister 导航
7.1 终端 1:启动 Gazebo + cloister
source /home/wkb/catkin_ws/devel/setup.bash
G=/home/wkb/catkin_ws/src/mrobot_gazebo
roslaunch mrobot_gazebo mrobot_laser_nav_gazebo.launch world_name:=$G/worlds/cloister.world
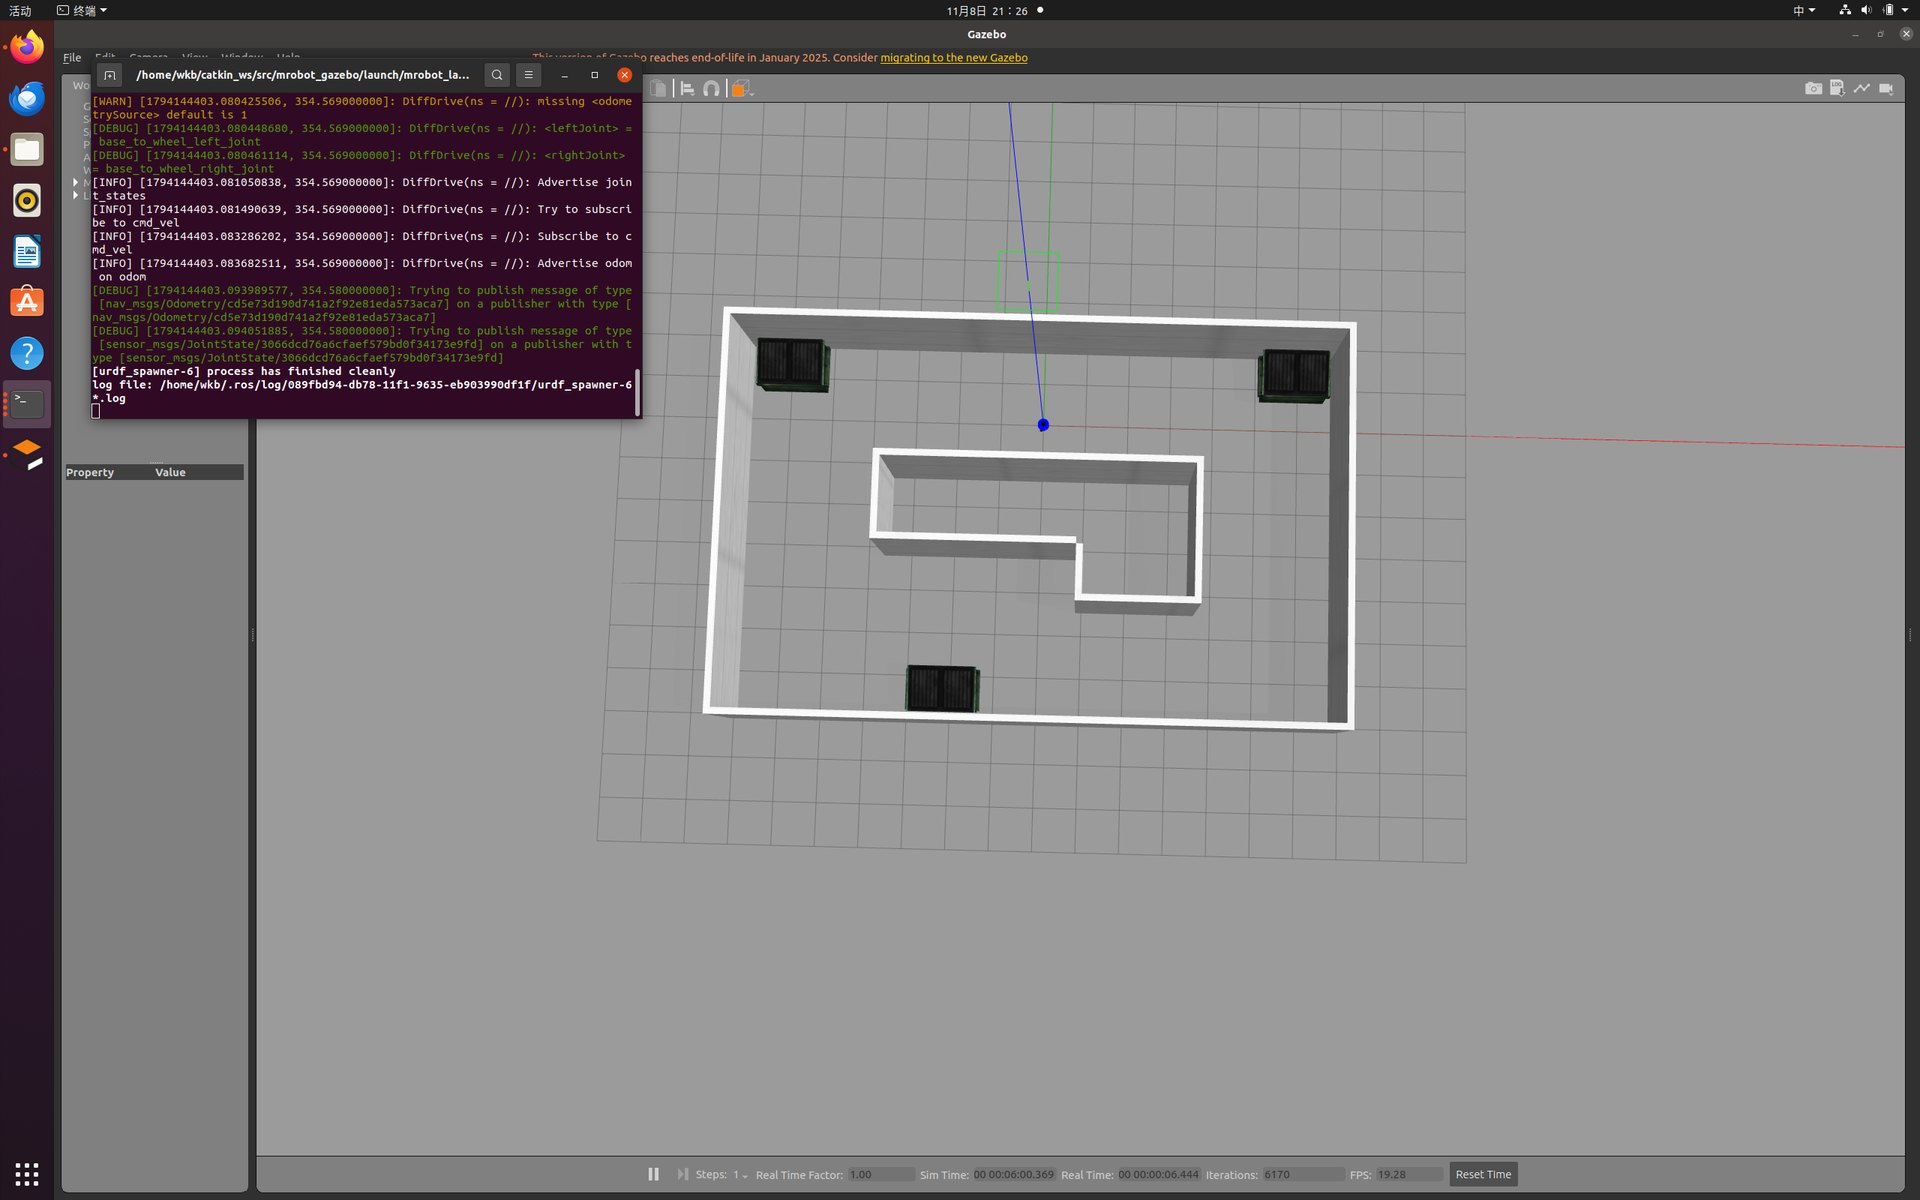
修复后命令行覆盖生效,Gazebo 启动,差速插件加载并打印 DiffDrive 配置,urdf_spawner 成功
生成机器人模型:
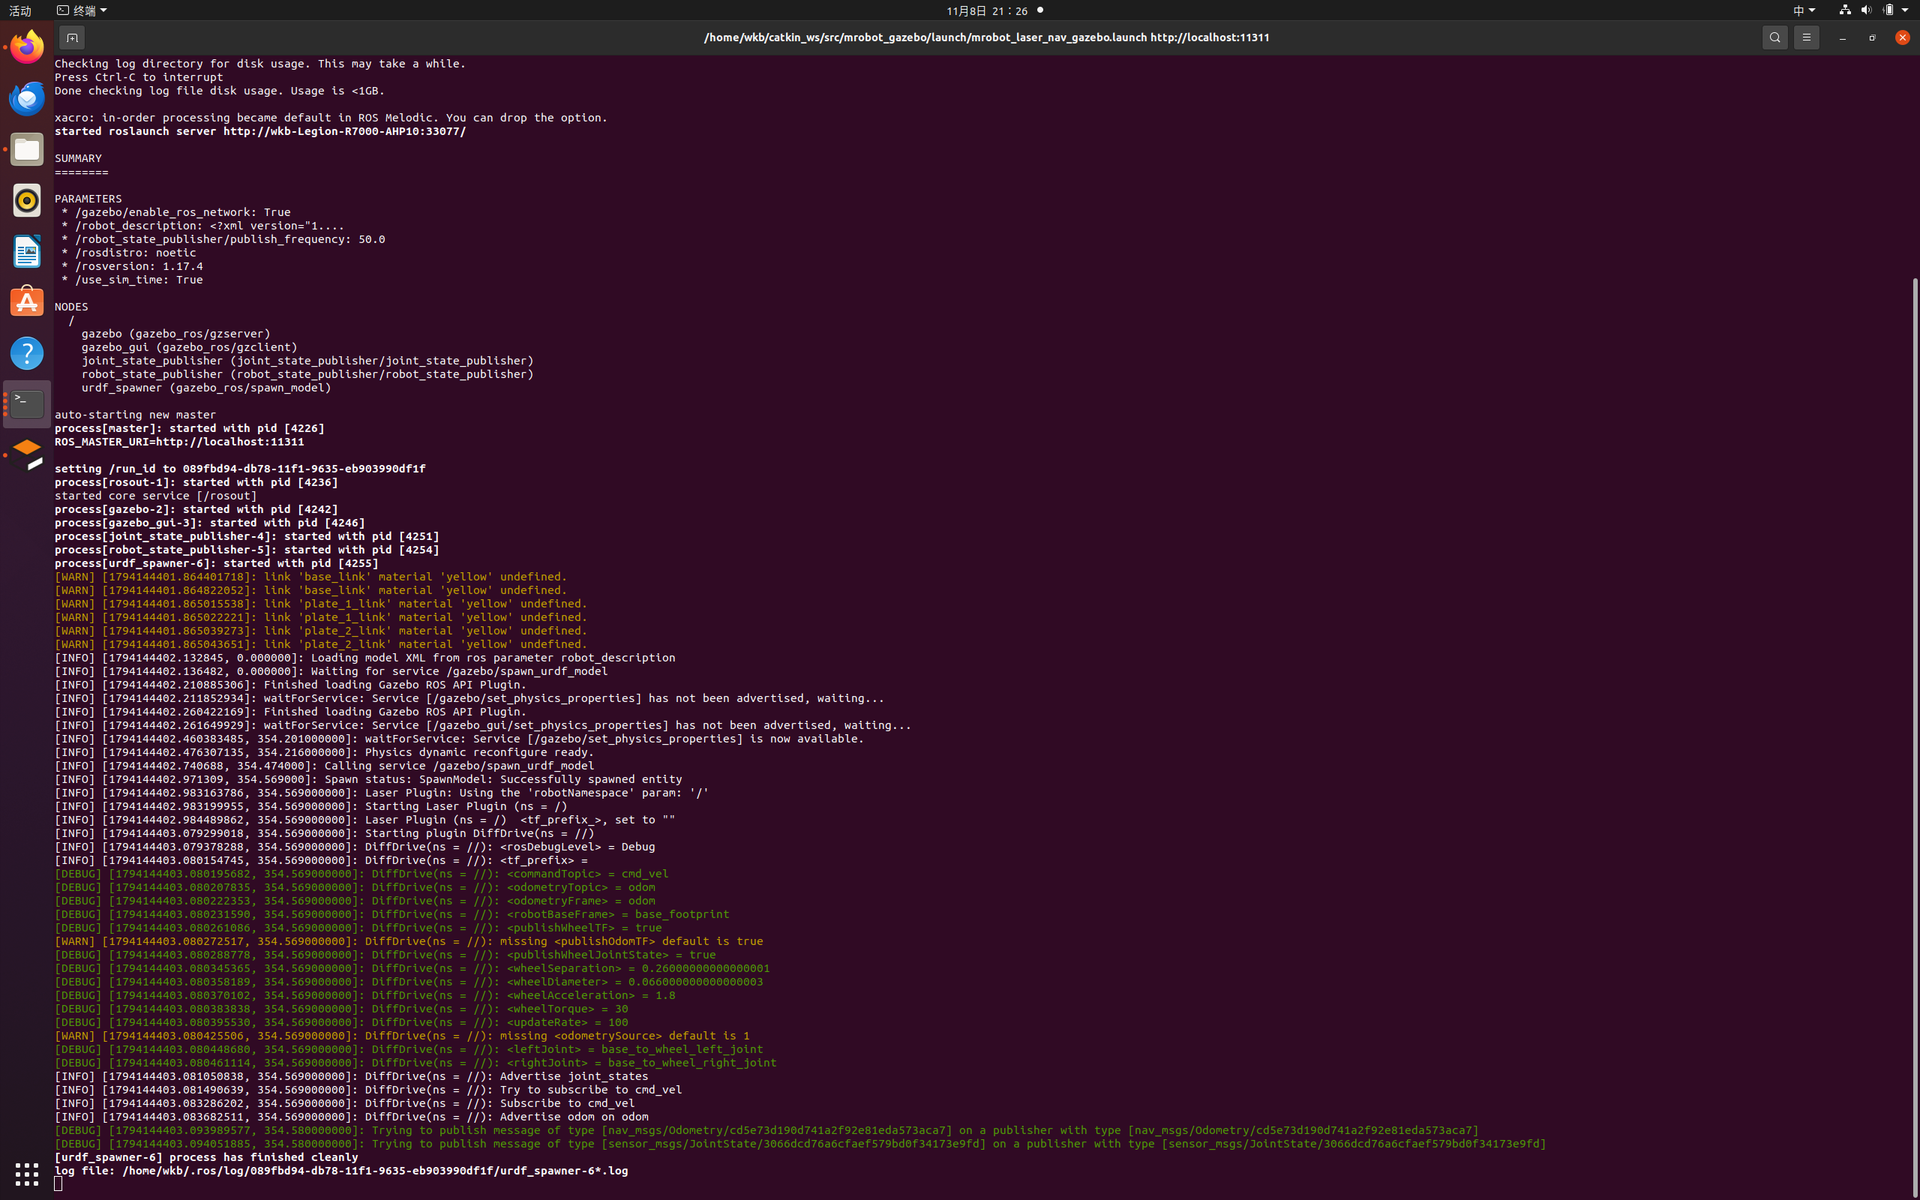
roslaunch 顶部的 SUMMARY 完整列出了参数与节点:gazebo、joint_state_publisher、
robot_state_publisher、urdf_spawner 等,/use_sim_time 为 true:
7.2 终端 2:启动导航 + rviz
source /home/wkb/catkin_ws/devel/setup.bash
roslaunch mrobot_navigation fake_nav_cloister_demo.launch
rviz 启动后加载 cloister 静态地图,机器人位置正确,左侧包含 Map、Local/Global Plan、Pose Array、LaserScan、Goal Pose、Inflated Obstacles 等显示项。Gazebo 中可清晰看到 cloister 房间与机器人:
7.3 下发 2D Nav Goal
- 点击 rviz 工具栏的 2D Nav Goal;
- 在地图空旷处按下左键拖出目标方向,松开即下发目标;
- 地图上出现全局/局部规划路径,Gazebo 中的机器人真实转动、沿路径移动并实时避障,rviz 同步;
- 到达目标后终端出现
Goal reached,可多换几个目标点反复验证。
阶段 B:自建 my_room 房间导航
8. 修复 fake_nav_hourse_demo 文件缺失问题
8.1 报错现象
进入自建房间演示时,执行:
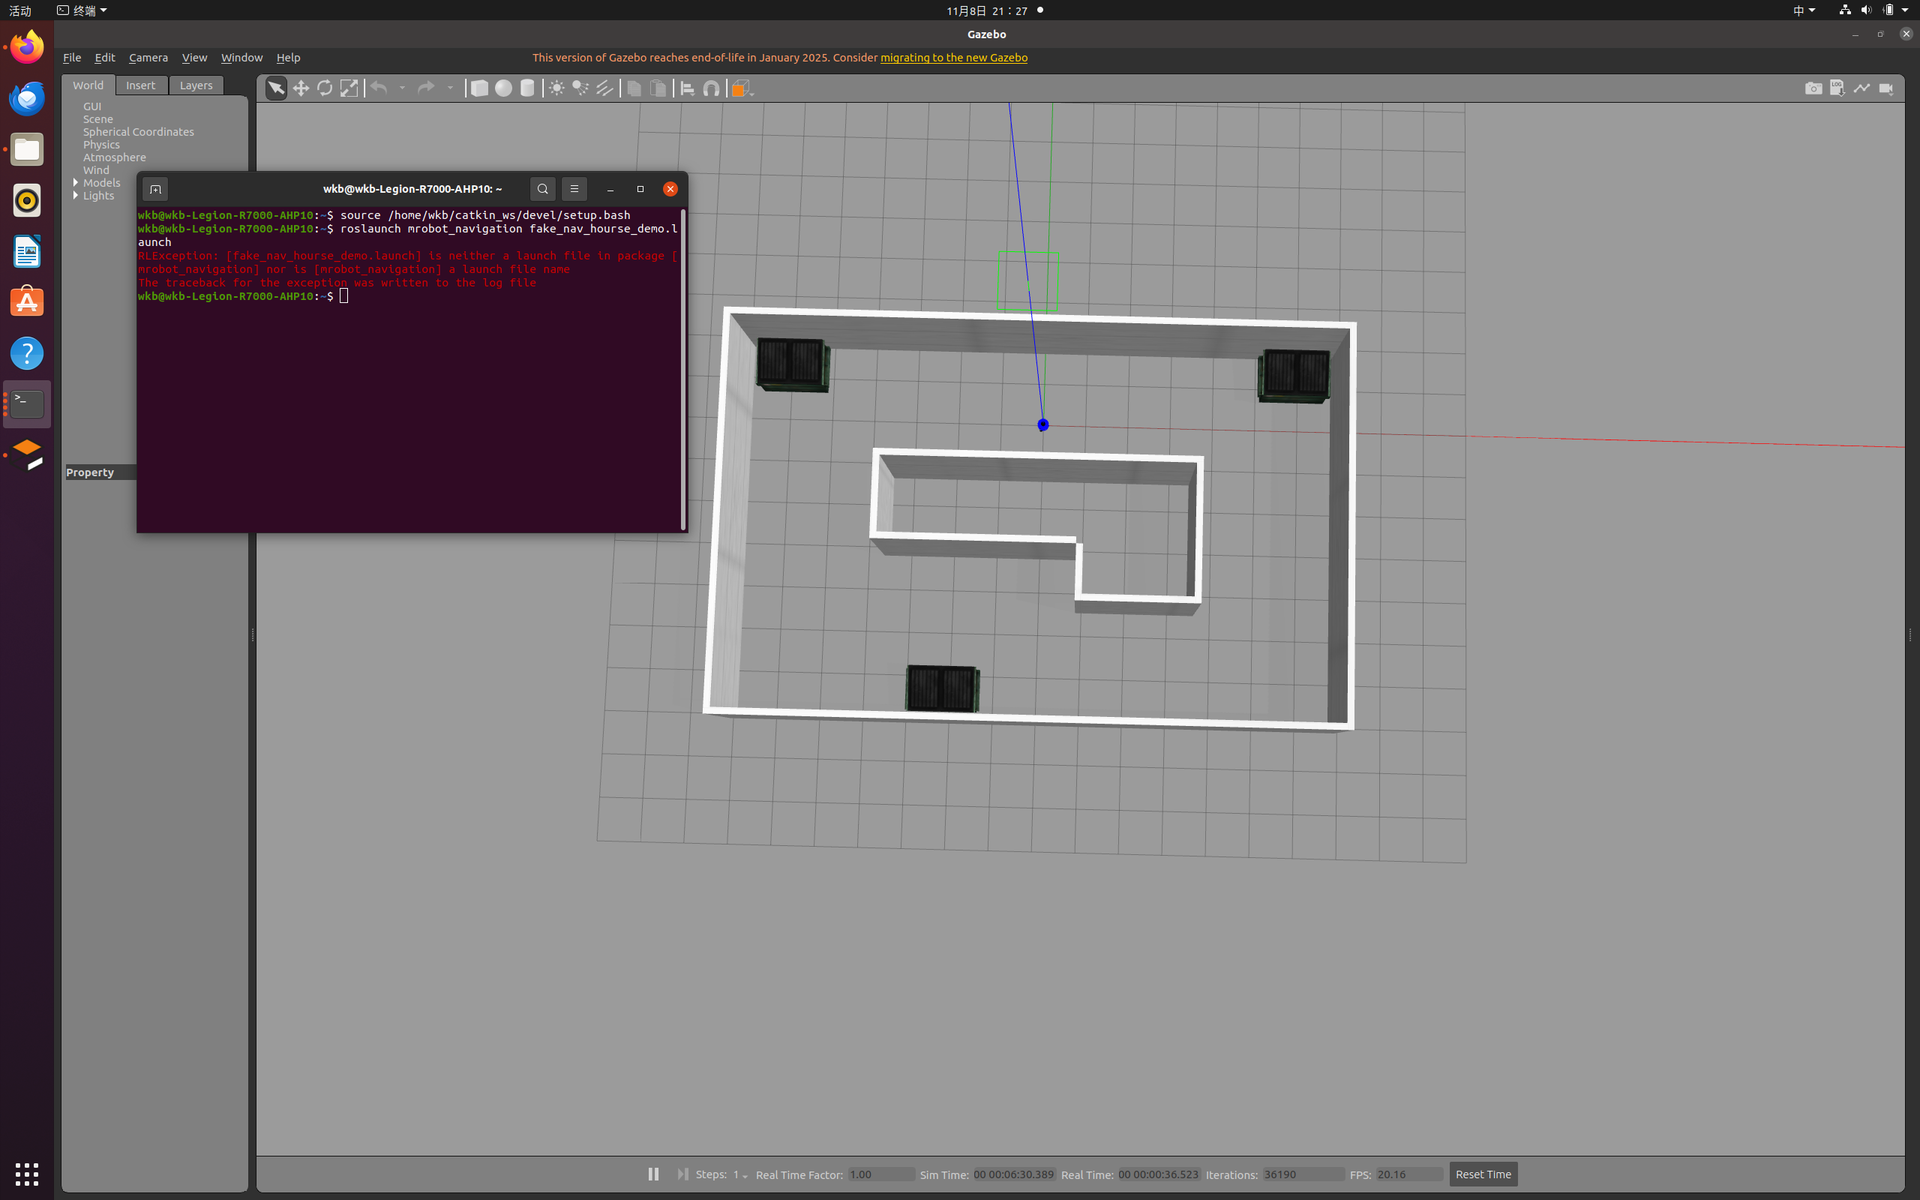
roslaunch mrobot_navigation fake_nav_hourse_demo.launch
终端报错,导航未能启动:
RLException: [fake_nav_hourse_demo.launch] is neither a launch file in package [mrobot_navigation]
nor is [mrobot_navigation] a launch file name
8.2 诊断
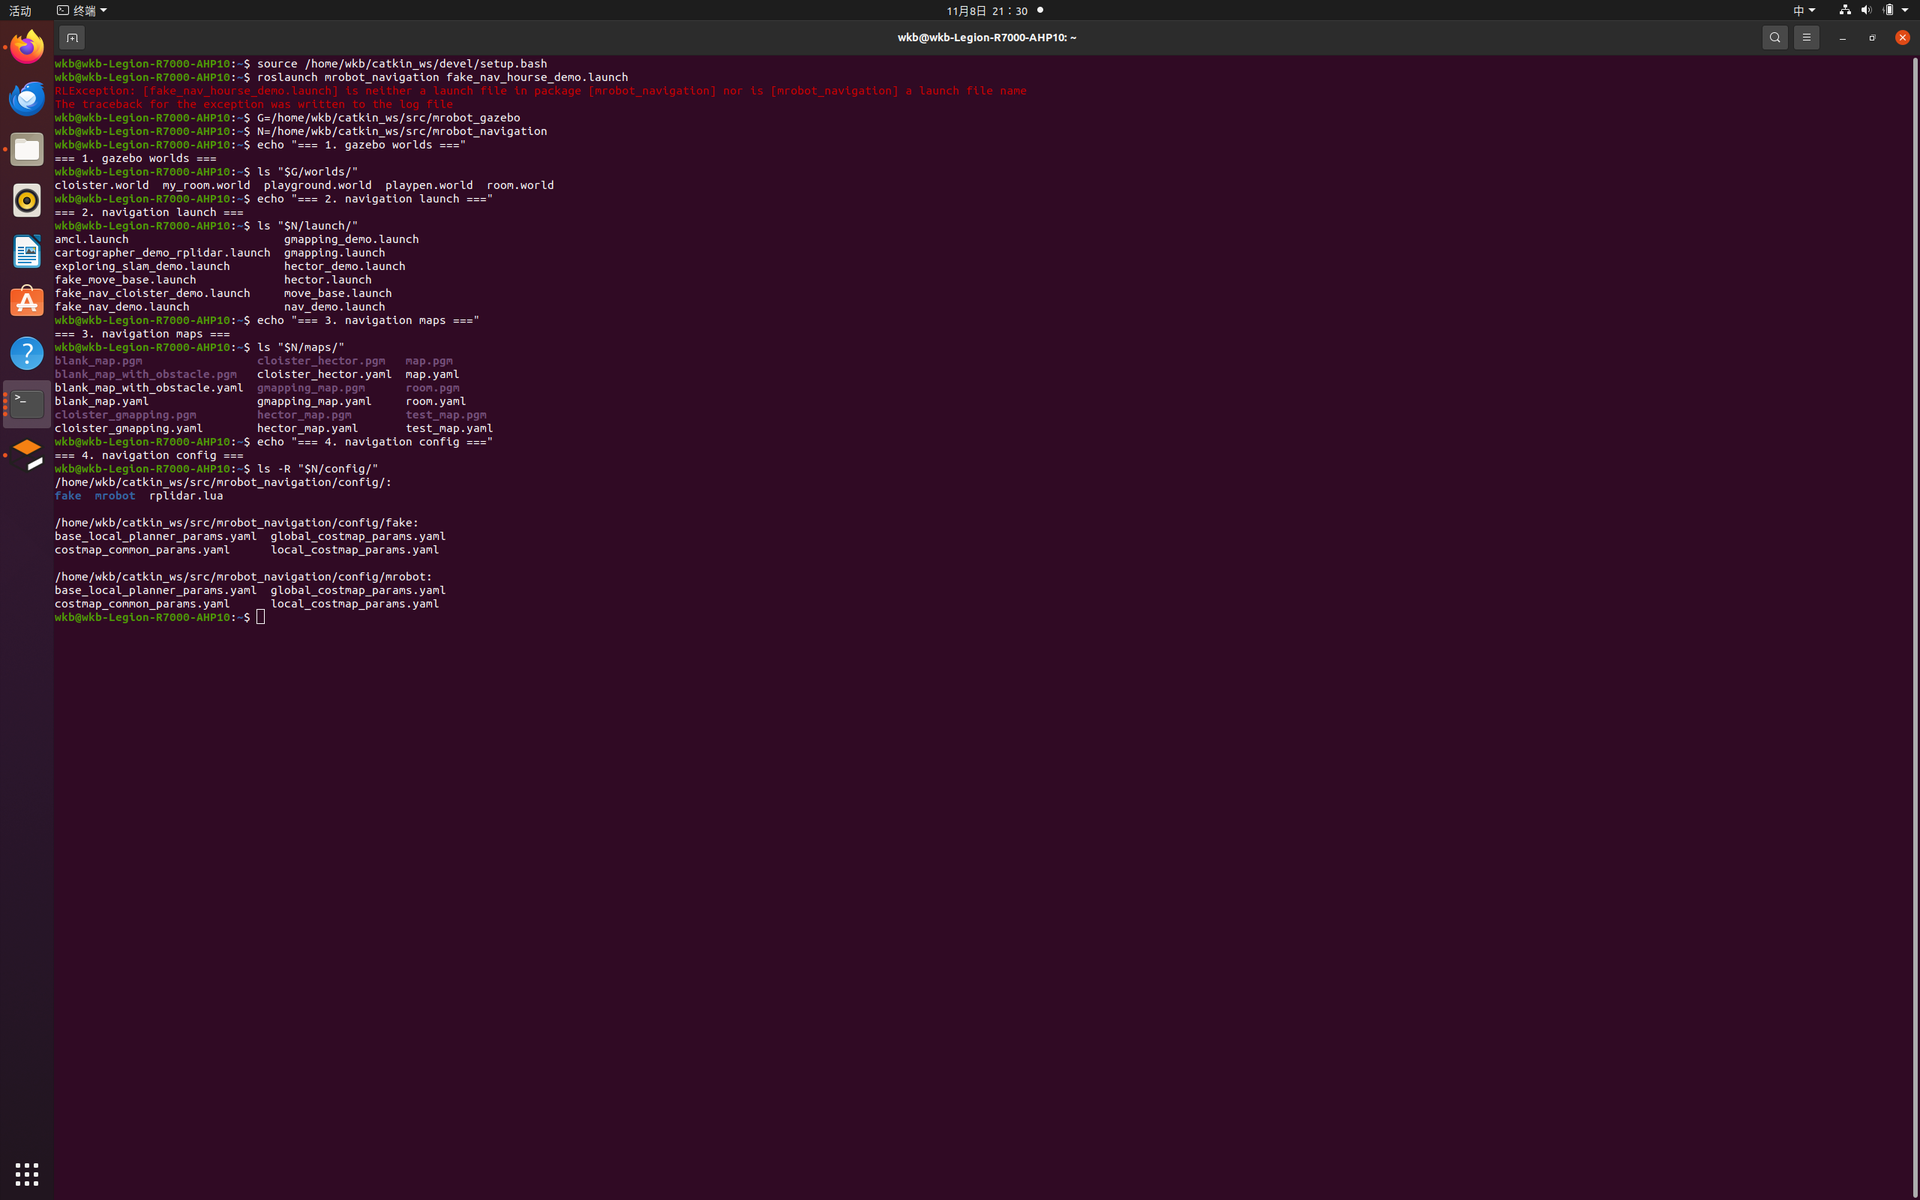
先列出各目录,确认到底哪些文件就位:
G=/home/wkb/catkin_ws/src/mrobot_gazebo
N=/home/wkb/catkin_ws/src/mrobot_navigation
ls "$G/worlds/"
ls "$N/launch/"
ls "$N/maps/"
ls -R "$N/config/"
诊断结果显示 cloister 相关文件都已就位,但 launch 中确实没有 fake_nav_hourse_demo.launch,
maps 中也没有 hourse 地图:
8.3 准备 hourse_gmapping 地图
教程明确:map.pgm、map.yaml、hourse_gmapping.pgm、hourse_gmapping.yaml 都要有,对应后缀的文件
内容相同。把自建房间地图复制为 hourse_gmapping,并修改 yaml 中的图片名:
N=/home/wkb/catkin_ws/src/mrobot_navigation
cp "$N/maps/map.pgm" "$N/maps/hourse_gmapping.pgm"
cp "$N/maps/map.yaml" "$N/maps/hourse_gmapping.yaml"
sed -i 's/^image: map.pgm/image: hourse_gmapping.pgm/' "$N/maps/hourse_gmapping.yaml"
8.4 创建 fake_nav_hourse_demo.launch
它与 cloister 版结构完全一致,唯一区别是地图默认值。复制 cloister 版并把地图名整体替换:
N=/home/wkb/catkin_ws/src/mrobot_navigation
cp "$N/launch/fake_nav_cloister_demo.launch" "$N/launch/fake_nav_hourse_demo.launch"
sed -i 's/cloister_gmapping/hourse_gmapping/g' "$N/launch/fake_nav_hourse_demo.launch"
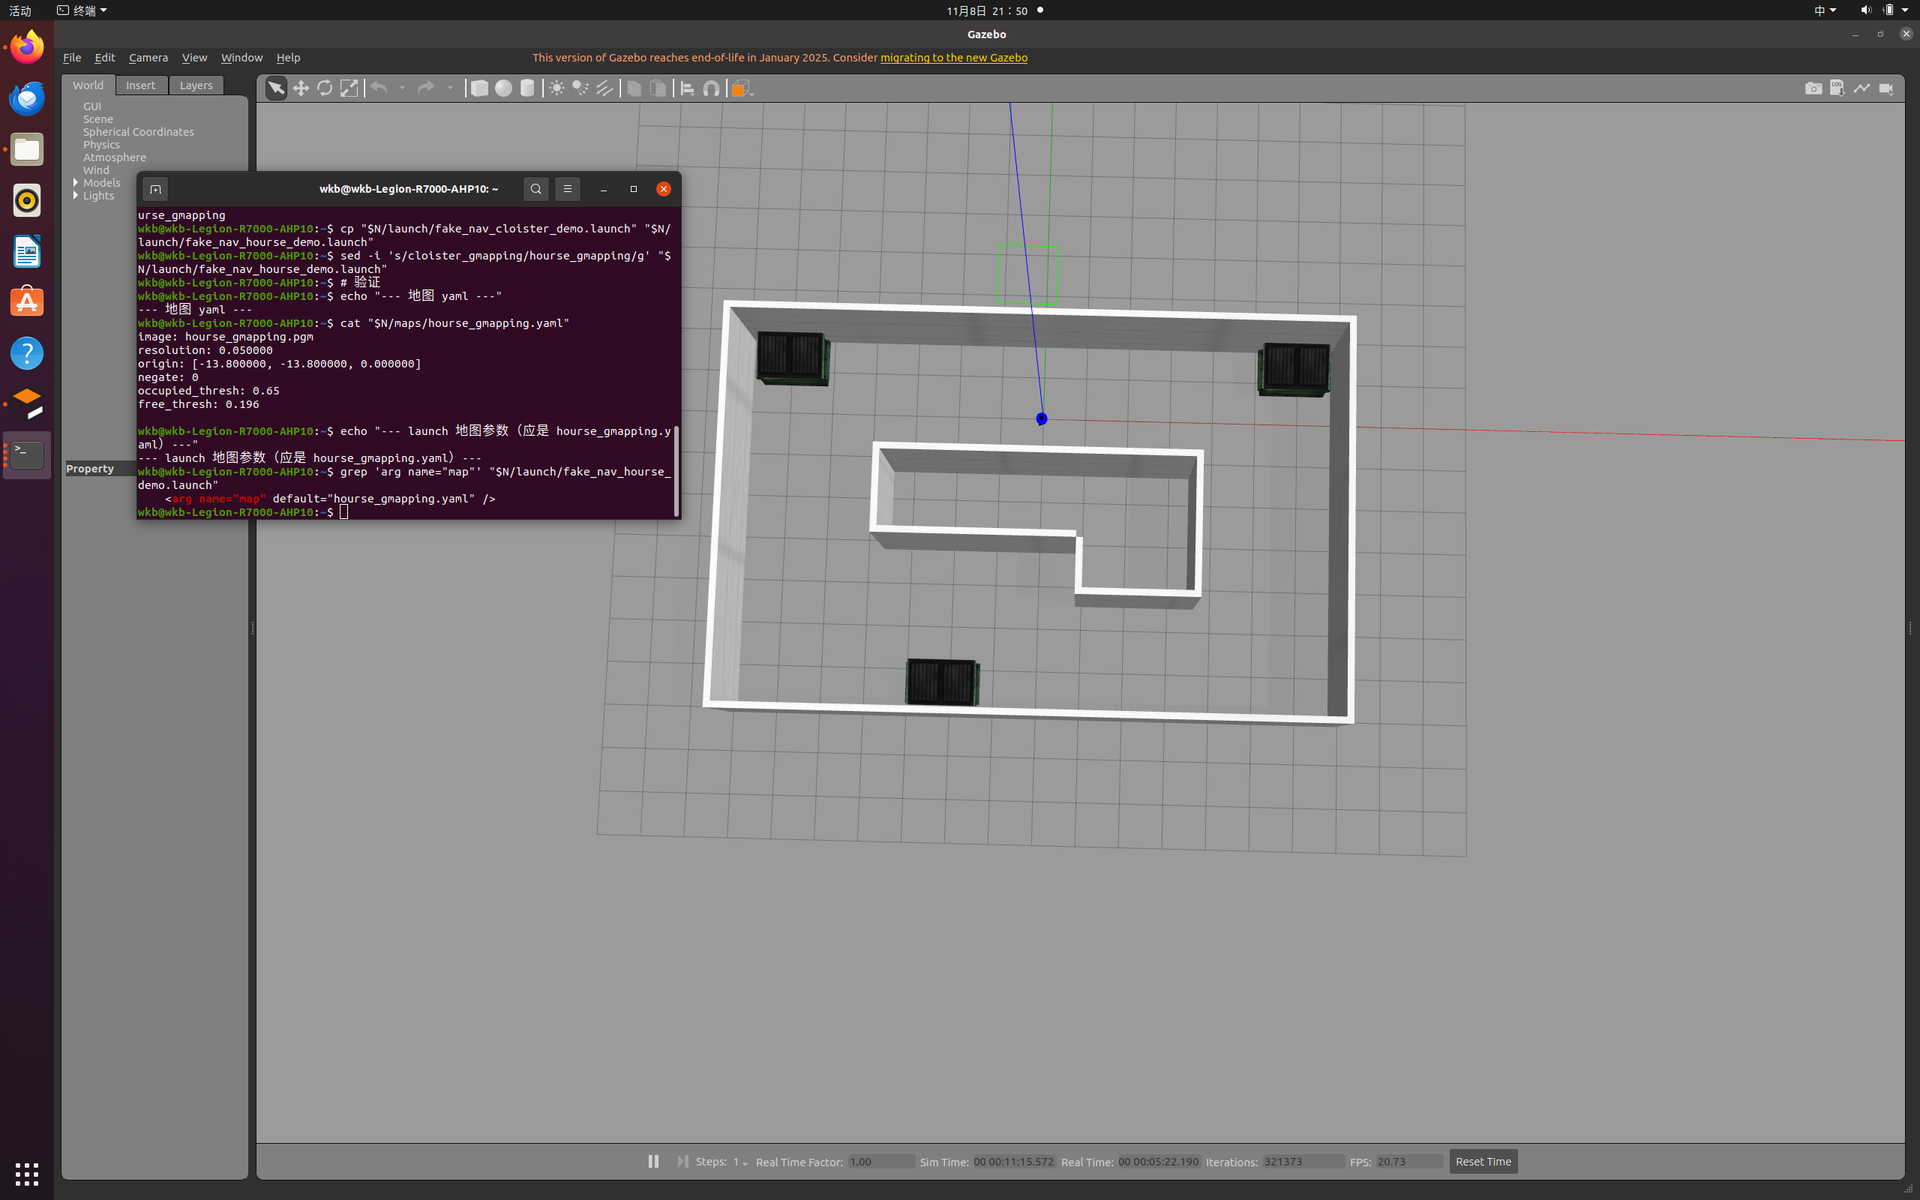
验证 hourse 地图 yaml 与 launch 地图参数:
cat "$N/maps/hourse_gmapping.yaml"
grep 'arg name="map"' "$N/launch/fake_nav_hourse_demo.launch"
yaml 中 image: hourse_gmapping.pgm、origin: [-13.8, -13.8, 0],launch 中地图默认值为
hourse_gmapping.yaml:
9. 编译并启动 my_room 导航
9.1 重新编译
cd /home/wkb/catkin_ws
catkin_make
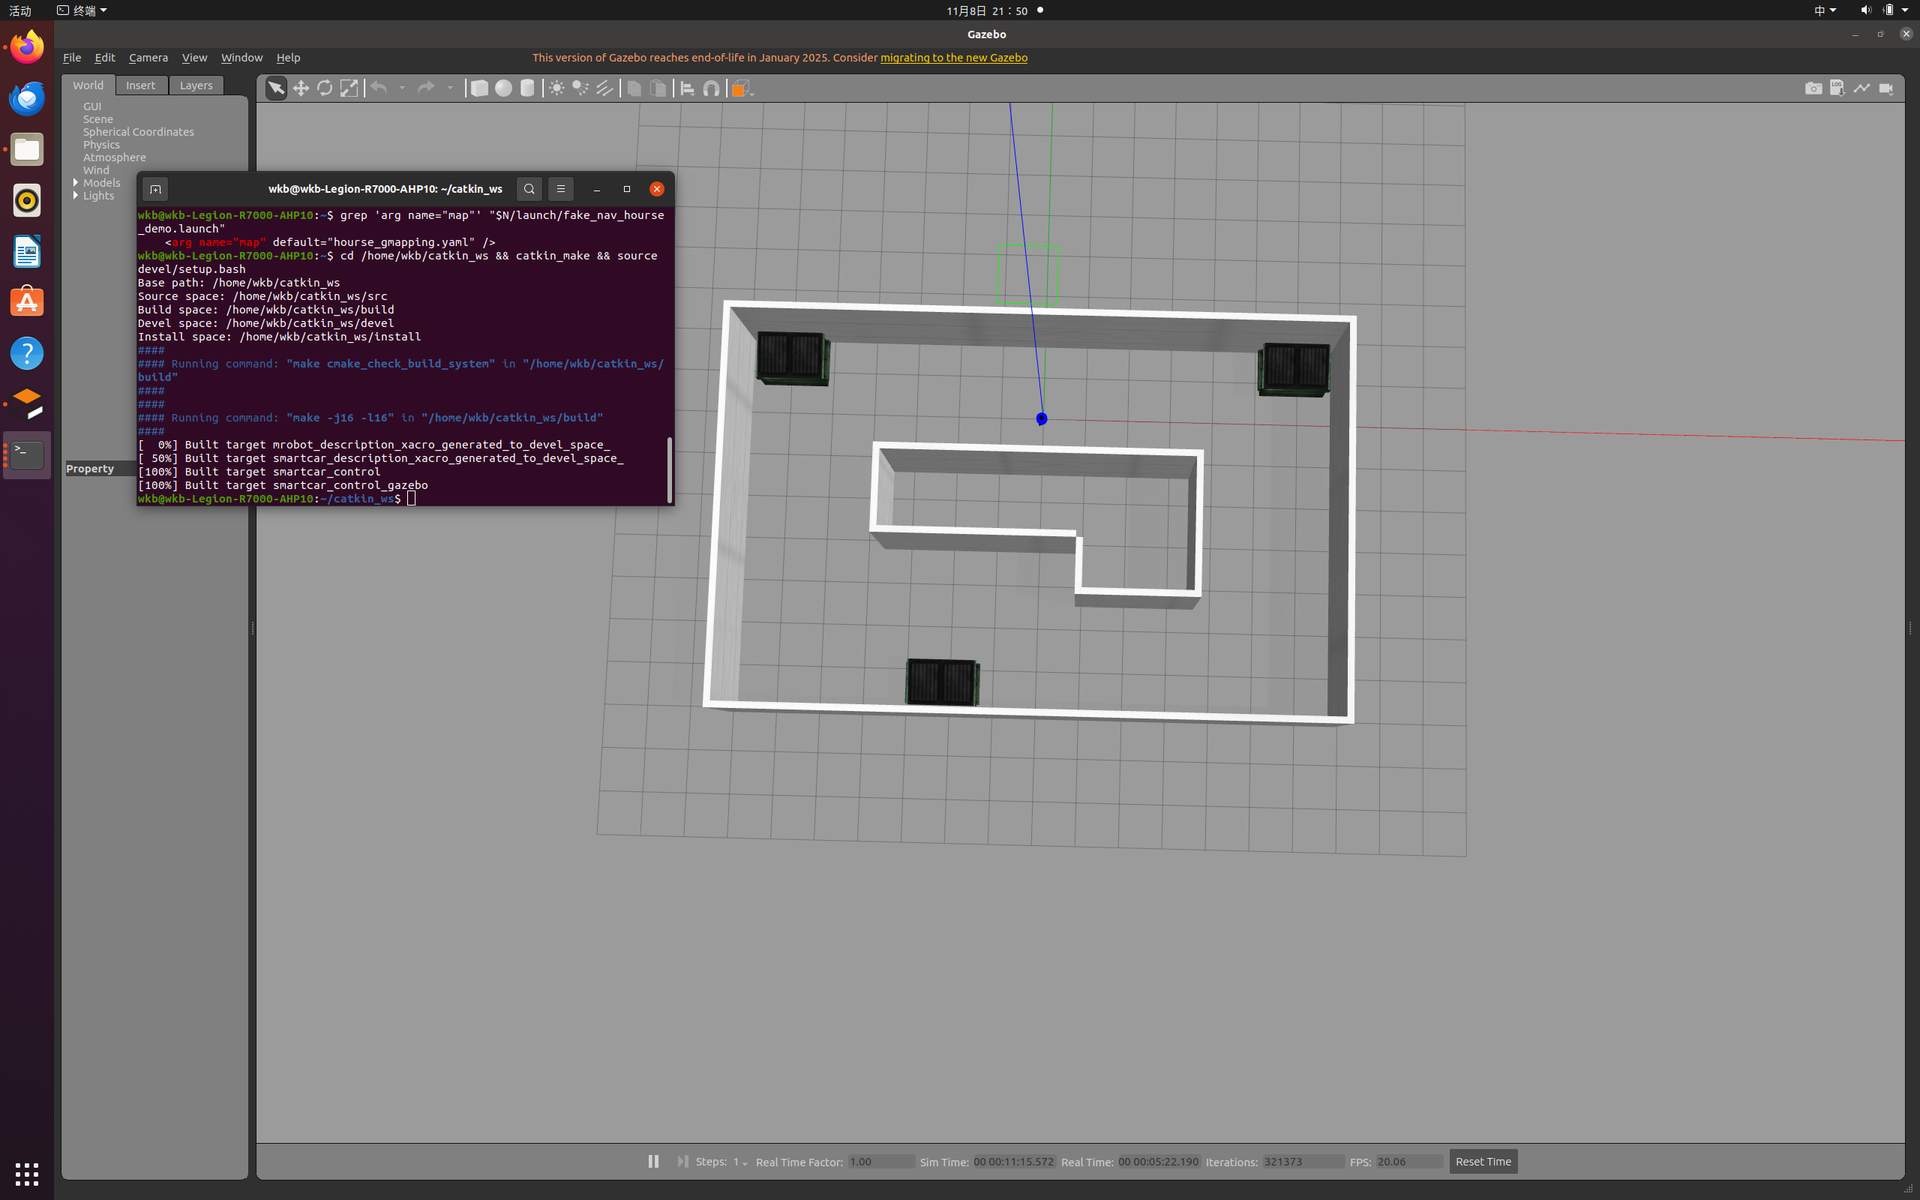
source devel/setup.bash
编译成功,新增的 hourse launch 与地图被正确识别:
9.2 终端 1:启动 Gazebo(默认 my_room)
source /home/wkb/catkin_ws/devel/setup.bash
roslaunch mrobot_gazebo mrobot_laser_nav_gazebo.launch
不传 world_name 时默认加载自建的 my_room 世界。
9.3 终端 2:启动自建房间导航
source /home/wkb/catkin_ws/devel/setup.bash
roslaunch mrobot_navigation fake_nav_hourse_demo.launch
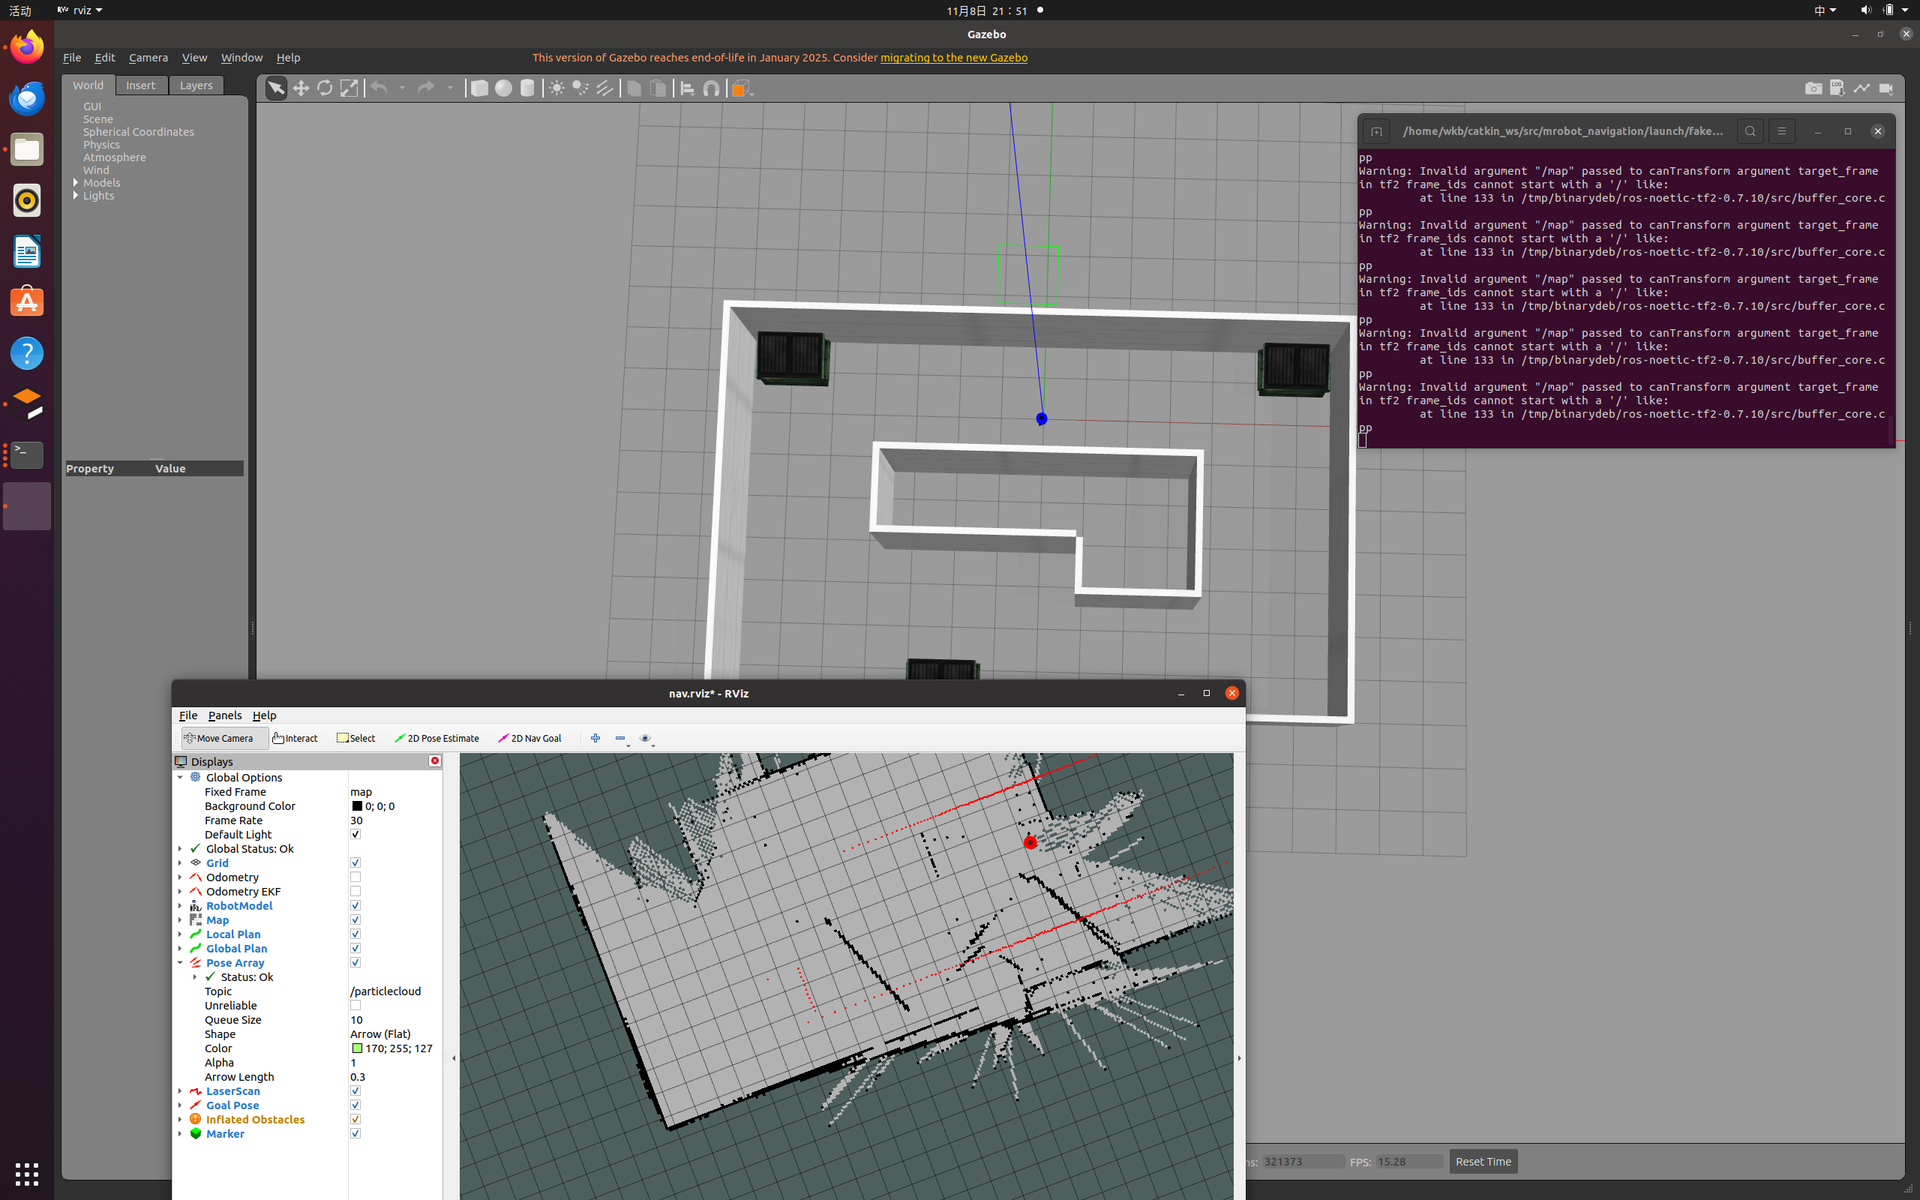
rviz 与 Gazebo 同时运行,rviz 中加载自建房间地图,Gazebo 中为对应的 my_room 房间:
9.4 在自己的地图中导航
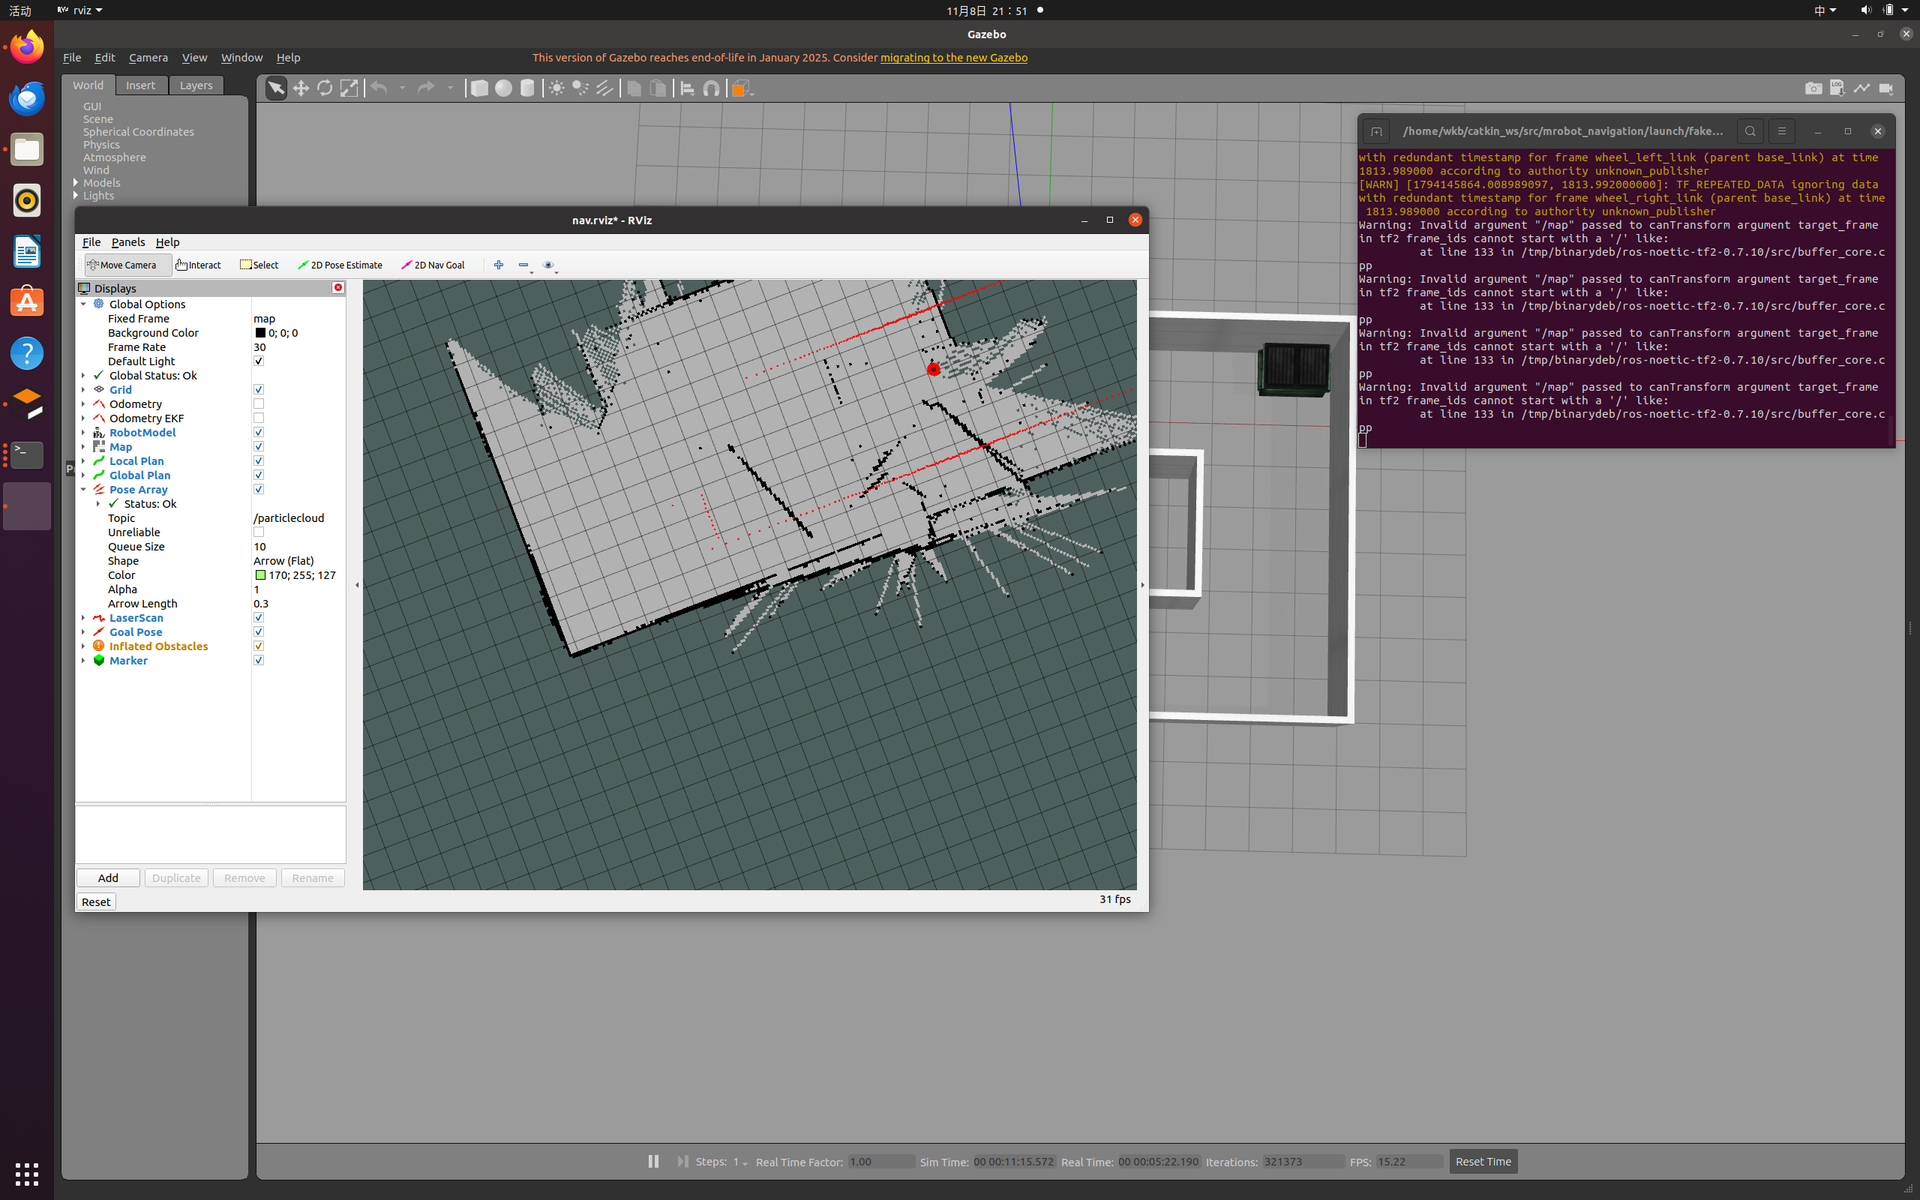
点击 2D Nav Goal 在房间内设置目标点,机器人沿规划路径移动、避障,rviz 中可同时看到静态地图、
实时激光点、全局/局部路径与膨胀障碍,到达后终端出现 Goal reached。这对应教程"机器人在自己建立的
地图中正常运行"的结论:
10. 保留的警告与后续优化
当前导航流程已经跑通,终端中仍存在两类警告,按计划保留到后续修改,不影响本节主体功能。
10.1 frame_id 以斜杠开头
Warning: Invalid argument "/map" passed to canTransform argument target_frame
- frame tf2 frame_ids cannot start with a '/'
config/mrobot 的代价地图参数沿用了旧式坐标系名 /map、/odom、/base_footprint,而 tf2 规定
frame_id 不能以 / 开头。后续优化时把这些 frame 名的前导斜杠去掉(话题名 /scan 是 ROS 话题、
不是 frame,保持不变)。
10.2 TF_REPEATED_DATA 冗余时间戳
TF_REPEATED_DATA ignoring data with redundant timestamp for frame wheel_left_link
(wheel_right_link) ...
Gazebo 差速插件与 launch 中的 joint_state_publisher 都在发布关节状态,相同时间戳的数据被 tf2 丢弃。
后续可把 launch 里的 joint_state_publisher 节点注释掉,只让差速插件负责关节状态(launch 注释中已
预留该说明)。
11. 关键参数解读
11.1 代价地图共用参数(costmap_common_params.yaml)
| 参数 | 取值 | 含义 |
|---|---|---|
obstacle_range |
2.5 |
2.5 m 内的障碍才被标记 |
raytrace_range |
3.0 |
3 m 内空闲区域被光线追踪清除 |
robot_radius |
0.165 |
机器人半径,用于膨胀 |
inflation_radius |
0.1 |
障碍膨胀半径 |
observation_sources |
scan |
障碍观测来源,真实激光 /scan |
11.2 全局/局部代价地图
| 参数 | 全局代价地图 | 局部代价地图 |
|---|---|---|
global_frame |
/map |
/odom |
robot_base_frame |
/base_footprint |
/base_footprint |
static_map |
true |
false |
rolling_window |
false |
true(6 m × 6 m 滚动窗口) |
resolution |
0.01 |
0.01 |
11.3 局部规划器(base_local_planner_params.yaml)
| 参数 | 取值 | 含义 |
|---|---|---|
controller_frequency |
3.0 |
速度下发频率 3 Hz |
max_vel_x / min_vel_x |
0.3 / 0.05 |
前向线速度上下限 |
min_in_place_vel_theta |
0.5 |
原地旋转最小角速度 |
xy_goal_tolerance |
0.1 |
位置容差 10 cm |
yaw_goal_tolerance |
0.1 |
角度容差 0.1 rad |
sim_time |
1.0 |
候选轨迹仿真时长 1 s |
dwa |
true |
采用 DWA 采样 |
recovery_behavior_enabled |
false |
关闭恢复行为 |
12. 常见问题
| 现象 | 原因 | 解决 |
|---|---|---|
cannot override arg 'world_name' |
launch 用 value 固定了参数 |
改为 default,即可命令行覆盖 |
fake_nav_hourse_demo.launch is neither a launch file |
自建 launch 未创建 | 复制 cloister 版并替换地图名 |
frame_ids cannot start with a '/' |
旧式 frame 名带斜杠 | 后续去掉 frame 前导斜杠(本节保留) |
TF_REPEATED_DATA ... wheel_link |
两个关节状态发布者 | 后续注释 joint_state_publisher(本节保留) |
| rviz 中机器人位置与地图有偏差 | 地图 origin 与世界对齐问题 | 不影响导航流程,后续结合建图校准 |
| 机器人完全不动 | Gazebo 处于暂停或未 source | 确认 Gazebo 播放状态并 source devel/setup.bash |
13. 小结
本节在真实 Gazebo 物理世界中完成了自主导航:环境检查 → 准备 cloister 世界、地图、config/mrobot
与 launch → 编译 → 修复 world_name 命令行覆盖问题 → 启动 cloister 导航并用 2D Nav Goal 实时避障 →
修复 fake_nav_hourse_demo 缺失问题 → 在自建 my_room 房间、用自己 gmapping 建的地图完成导航。
与 6.3 相比,本节的里程计、激光与避障都是真实物理仿真,但定位仍采用 fake_localization 完美定位。
frame 斜杠与 TF 冗余两类警告已记录,留待后续优化。
参考资料
- ROS Wiki:move_base 官方文档,http://wiki.ros.org/move_base
- ROS Wiki:fake_localization 官方文档,http://wiki.ros.org/fake_localization
- ROS Wiki:amcl 自适应蒙特卡洛定位,http://wiki.ros.org/amcl
- ROS Wiki:gazebo_ros 差速插件,http://wiki.ros.org/gazebo_ros_pkgs
- ROS Wiki:costmap_2d 代价地图,http://wiki.ros.org/costmap_2d
- 《ROS 机器人开发实践》,配套源码
ros_exploring(作者 胡春旭) - CSDN 教程:《机器人 SLAM 与自主导航(四)Gazebo 仿真机器人导航》