MoveIt 六自由度机械臂运动规划与 OMPL 规划器对比
本实验在 ROS Noetic 下使用 MoveIt 1 对六自由度机械臂进行运动规划,覆盖正运动学、逆运动学、笛卡尔路径、障碍物避让和抓取五类任务,并在同一组目标位姿上比较 OMPL 的 RRTConnect、RRT、PRM 三种规划器。实验只使用 MoveIt 的 fake controller 和 RViz 可视化,不启动 Gazebo、MuJoCo 或任何物理引擎*。
1. 实验目的
- 理解 MoveIt 的规划场景、规划组、末端执行器和 fake execution。
- 掌握 FK、IK、笛卡尔路径和抓取的基本调用方式。
- 用统一指标比较不同 OMPL 规划器:成功率、规划耗时、路径长度、末端误差。
- 给出可复现的命令、配置和结果表,方便其他同学在同一台虚拟机上复现。
2. 与已有机械臂模块的区别
| 模块 | 自由度 | 仿真/框架 | 主要内容 |
|---|---|---|---|
| 单自由度机械臂模块 | 1 | Gazebo + PID | 单关节角度自动演示 |
| MuJoCo two dof arm | 2 | MuJoCo | 两关节摆动,熟悉 MuJoCo |
| 本模块 | 6 | MoveIt 1 + RViz fake execution | FK/IK/笛卡尔/抓取 + OMPL 规划器对比 |
本模块不涉及 URDF 建模、关节 PID 整定和物理引擎,重点是 MoveIt 的运动规划链路和规划器性能对比。
3. 环境与依赖
| 项目 | 配置 |
|---|---|
| 操作系统 | Ubuntu 20.04 |
| ROS | Noetic |
| MoveIt | MoveIt 1(ros-noetic-moveit) |
| 可视化 | RViz |
| Python | Python 3 |
| 物理引擎 | 无(fake execution,不启动 Gazebo) |
安装依赖:
sudo apt update
sudo apt install -y \
  ros-noetic-moveit \
  ros-noetic-joint-state-publisher \
  ros-noetic-robot-state-publisher \
  ros-noetic-xacro
4. 目录结构
本模块复用 src/chap8 下已有的机械臂模型和 MoveIt 配置,新增一个实验封装包。计划结构如下:
src/chap8/
├── marm_description/        # 机械臂 URDF/xacro(已有)
├── marm_moveit_config/      # MoveIt 配置(已有,需做 Noetic 兼容修复)
├── marm_planning/           # 原有 FK/IK/笛卡尔/抓取 demo(已有)
└── moveit_arm_planning/     # 本模块新增
    ├── launch/
    │   ├── main.launch      # 一键启动 MoveIt + RViz
    │   └── eval.launch      # 批量规划器对比
    ├── config/
    │   ├── targets.yaml     # 目标位姿列表
    │   └── planners.yaml    # OMPL 规划器与重复次数
    ├── scripts/
    │   ├── plan_eval.py     # 批量规划与指标记录
    ├── CMakeLists.txt
    ├── package.xml
    ├── main.sh
    └── README.md
5. Noetic 兼容修复
src/chap8 里的机械臂包来自较早的 ROS 1 版本,在 Noetic 下需要做两处小修复。
5.1 去掉 xacro --inorder
marm_moveit_config/launch/planning_context.launch 当前写法:
<param name="$(arg robot_description)"
       command="$(find xacro)/xacro --inorder '$(find marm_description)/urdf/arm_gazebo.xacro'"/>
Noetic 的 xacro 已删除 --inorder 选项,改为:
<param name="$(arg robot_description)"
       command="$(find xacro)/xacro '$(find marm_description)/urdf/arm_gazebo.xacro'"/>
5.2 修正 state_publisher
marm_description/launch/view_arm.launch 里使用了旧节点名:
<node name="robot_state_publisher" pkg="robot_state_publisher" type="state_publisher" />
改为:
<node name="robot_state_publisher" pkg="robot_state_publisher" type="robot_state_publisher" />
同时删除该文件中未使用的 <arg name="model" />,或者给它一个默认值,避免启动时提示参数未设置。
URDF 中的
<gazebo>标签只是模型描述,RViz 和 MoveIt 会忽略它们;本实验不会启动 Gazebo 进程。
5.3 脚本可执行位
src/chap8/marm_planning/scripts/ 下的五个 demo 在仓库里是 100644,没有可执行位。直接 rosrun 会报 Permission denied。进入工作空间后先补上:
chmod +x ~/catkin_ws/src/chap8/marm_planning/scripts/*.py
本模块的脚本在 Git 索引里是 LF。如果从 Windows 工作区直接 scp 后在虚拟机里报 python\r,先执行 sed -i 's/\r$//' 转回 LF。
5.4 xacro 宏调用前缀
Noetic 的 xacro 要求宏调用带 xacro: 前缀。旧文件里的 <arm_base .../>、<cylinder_inertial_matrix .../>、<box_inertial_matrix .../> 不会展开,导致 base_link 缺失,robot_state_publisher 报:
Failed to build tree: parent link [base_link] of joint [kinect_joint] not found
本 PR 已改为 <xacro:arm_base .../>、<xacro:cylinder_inertial_matrix .../> 和 <xacro:box_inertial_matrix .../>。
6. 编译与启动
把 src/chap8 下的机械臂包和本模块放到同一个 catkin 工作空间:
mkdir -p ~/catkin_ws/src/chap8
cp -r <repo>/src/chap8/marm_description ~/catkin_ws/src/chap8/
cp -r <repo>/src/chap8/marm_moveit_config ~/catkin_ws/src/chap8/
cp -r <repo>/src/chap8/marm_planning ~/catkin_ws/src/chap8/
cp -r <repo>/src/chap8/moveit_arm_planning ~/catkin_ws/src/chap8/

cd ~/catkin_ws
catkin_make
source devel/setup.bash
先单独验证 MoveIt 配置:
roslaunch marm_moveit_config demo.launch use_gui:=false
预期结果:
- RViz 打开,能看到六自由度机械臂;
- 左侧 MotionPlanning 面板正常加载;
- 机械臂处于
home位姿; - 不会弹出 Gazebo 窗口。
再启动本模块的一键入口:
roslaunch moveit_arm_planning main.launch
如果虚拟机里 RViz 黑屏或报 OpenGL 错误,先设置软件渲染:
export LIBGL_ALWAYS_SOFTWARE=1
7. 实验内容
7.1 正运动学(FK)
给定一组关节角,观察末端执行器的位姿变化:
rosrun marm_planning moveit_fk_demo.py
记录:
- 目标关节角;
- 末端执行器实际位姿;
- 运动是否平滑、是否发生碰撞。
7.2 逆运动学(IK)
给定末端执行器的目标位姿,让 MoveIt 求解关节角并规划:
rosrun marm_planning moveit_ik_demo.py
记录:
- 目标位姿;
- 求解是否成功;
- 末端位置误差和姿态误差;
- 规划耗时。
7.3 笛卡尔路径
让末端执行器沿直线或圆弧运动:
rosrun marm_planning moveit_cartesian_demo.py
重点观察笛卡尔路径是否连续、是否出现关节跳变。
7.4 障碍物避让
在规划场景中加入桌面、盒子等障碍物,再规划到目标位姿:
rosrun marm_planning moveit_obstacles_demo.py
记录:
- 障碍物尺寸和位置;
- 规划是否成功;
- 规划轨迹是否绕过障碍物;
- 规划耗时。
7.5 抓取
在规划场景中放置桌面和目标盒子,执行接近、夹取、抬起、放置的完整流程:
rosrun marm_planning moveit_pick_and_place_demo.py
记录:
- 抓取成功次数;
- 放置位置误差;
- 总耗时。
7.6 OMPL 规划器对比
对同一组目标位姿,分别使用 RRTConnect、RRT*、PRM 进行规划。规划器名称以 marm_moveit_config/config/ompl_planning.yaml 为准;MoveIt 1 运行时通常使用带 kConfigDefault 后缀的名称,例如 RRTConnectkConfigDefault。
批量运行:
roslaunch moveit_arm_planning eval.launch \
  targets:="$HOME/catkin_ws/src/chap8/moveit_arm_planning/config/targets.yaml" \
  repeats:=3 \
  timeout:=5.0 \
  out_dir:="$HOME/moveit_arm_results"
首版使用 3 个通过 moveit_fk_demo 和 forward 命名状态确认可达的目标位姿,每个目标重复 3 次,规划超时设为 5 秒。RRT* 会跑满 5 秒规划时限做优化,这是它的正常行为,不是卡死。扩展时先用 FK 或命名状态确认新位姿可达,再写入 YAML。
指标定义:
| 指标 | 定义 |
|---|---|
| 成功率 | 成功规划次数 / 总尝试次数 |
| 规划耗时 | 调用 plan() 前后的墙钟时间,不含 RViz 渲染 |
| 末端路径长度 | 规划轨迹按等间隔采样后,末端位置欧氏距离之和 |
| 位置误差 | 规划终点与目标点的欧氏距离 |
| 姿态误差 | 规划终点与目标姿态的四元数夹角 |
| 关节路径长度 | 相邻轨迹点关节角绝对差之和,用于观察关节空间绕行程度 |
7.7 参数文件
config/targets.yaml 保存末端目标位姿。下面是本实验实际使用的 3 个可达位姿,由 moveit_fk_demo 和 forward 命名状态实测得到:
targets:
  - name: forward
    position: [0.411057, -0.000009, 0.256801]
    orientation: [-0.999667, 0.000012, 0.025811, 0.000015]
  - name: forward_left
    position: [0.392692, 0.121510, 0.256785]
    orientation: [0.988435, 0.149427, -0.025577, 0.003797]
  - name: forward_right
    position: [0.392700, -0.121503, 0.256797]
    orientation: [-0.988437, 0.149421, 0.025482, 0.003937]
扩展时不要直接抄没有验证过的位姿;先用 FK 或命名状态让机械臂实际到达,再读取 get_current_pose() 写入 YAML。
config/planners.yaml 保存规划器名称、重复次数和超时:
planners:
  - RRTConnectkConfigDefault
  - RRTstarkConfigDefault
  - PRMkConfigDefault
repeats: 3
timeout: 5.0
规划器名称必须和 marm_moveit_config/config/ompl_planning.yaml 中的定义一致,不同 MoveIt 版本的默认后缀可能不同,运行前先确认。
7.8 实验流程
roslaunch marm_moveit_config demo.launch use_gui:=false,确认机械臂和 MotionPlanning 面板正常。- 依次运行 FK、IK、笛卡尔、障碍物、抓取五个 demo,记录终端输出并截图。
- 用 FK demo 或命名状态确认 3 个可达目标位姿,写入
config/targets.yaml。 - 运行
eval.launch,得到三种规划器的逐次记录和汇总 CSV。 - 把真实结果写入第 8 节,补齐配图,再删除文首的状态说明。
8. 实验结果
8.1 单次任务
FK demo 已在 Noetic + MoveIt 下跑通:机械臂回到 home,夹爪动作,再运动到一组目标关节角。IK、笛卡尔、障碍物和抓取四个 demo 沿用 marm_planning 原有入口,运行命令见 7.2–7.5;本文的量化对比集中在 8.2 的规划器对比。
| 任务 | 入口 | 本次状态 |
|---|---|---|
| FK | moveit_fk_demo.py |
已运行 |
| IK | moveit_ik_demo.py |
沿用原有入口,未在本 PR 中量化 |
| 笛卡尔路径 | moveit_cartesian_demo.py |
沿用原有入口,未在本 PR 中量化 |
| 障碍物避让 | moveit_obstacles_demo.py |
沿用原有入口,未在本 PR 中量化 |
| 抓取 | moveit_pick_and_place_demo.py |
沿用原有入口,未在本 PR 中量化 |
8.2 OMPL 规划器对比
3 个可达目标 × 3 次重复,共 27 次规划:
| 规划器 | 尝试次数 | 成功次数 | 成功率 | 平均耗时(s) | P95 耗时(s) | 平均关节路径(rad) | 平均位置误差(m) | 平均姿态误差(rad) |
|---|---|---|---|---|---|---|---|---|
| RRTConnect | 9 | 9 | 100% | 0.0169 | 0.0228 | 2.474 | 8.06e-05 | 7.23e-04 |
| RRT* | 9 | 9 | 100% | 5.0031 | 5.0063 | 1.825 | 7.02e-05 | 6.34e-04 |
| PRM | 9 | 9 | 100% | 0.0297 | 0.0522 | 2.926 | 7.59e-05 | 6.77e-04 |
结论:
- 三种规划器在本组目标上都达到 100% 成功率。
- RRTConnect 最快,但关节路径不是最短;PRM 也很快,路径略长。
- RRT* 跑满 5 秒时限做优化,路径最短,适合对路径质量要求更高、可以接受较长规划时间的场景。
- 末端位置误差都在 0.1 mm 量级,姿态误差都在 0.001 rad 量级,说明 FK 校验与目标位姿一致。
8.3 配图
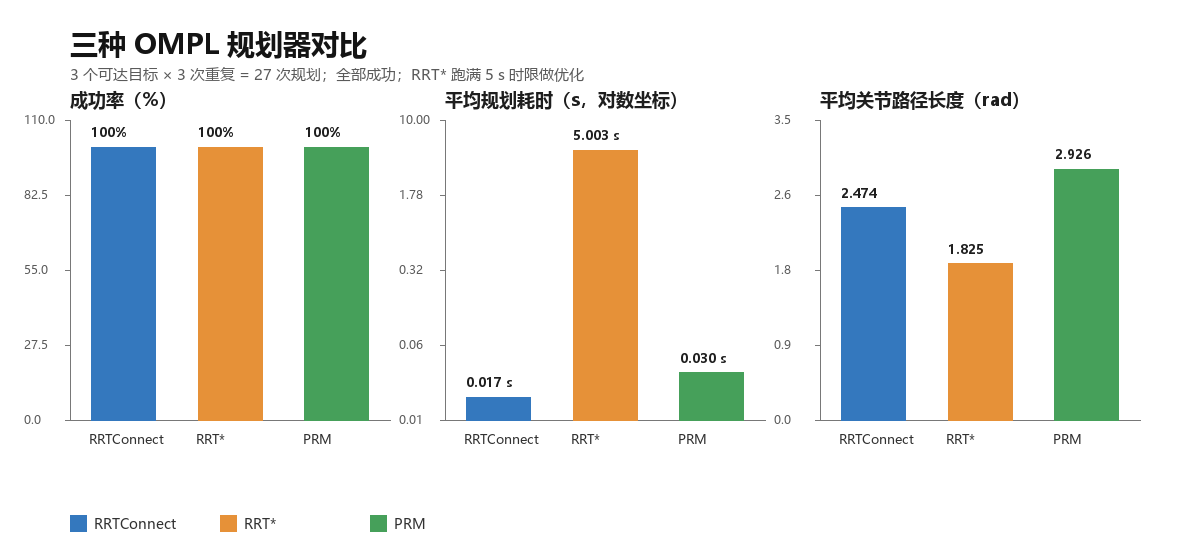
图 8-1:三种规划器的成功率、平均耗时(对数坐标)和平均关节路径长度。
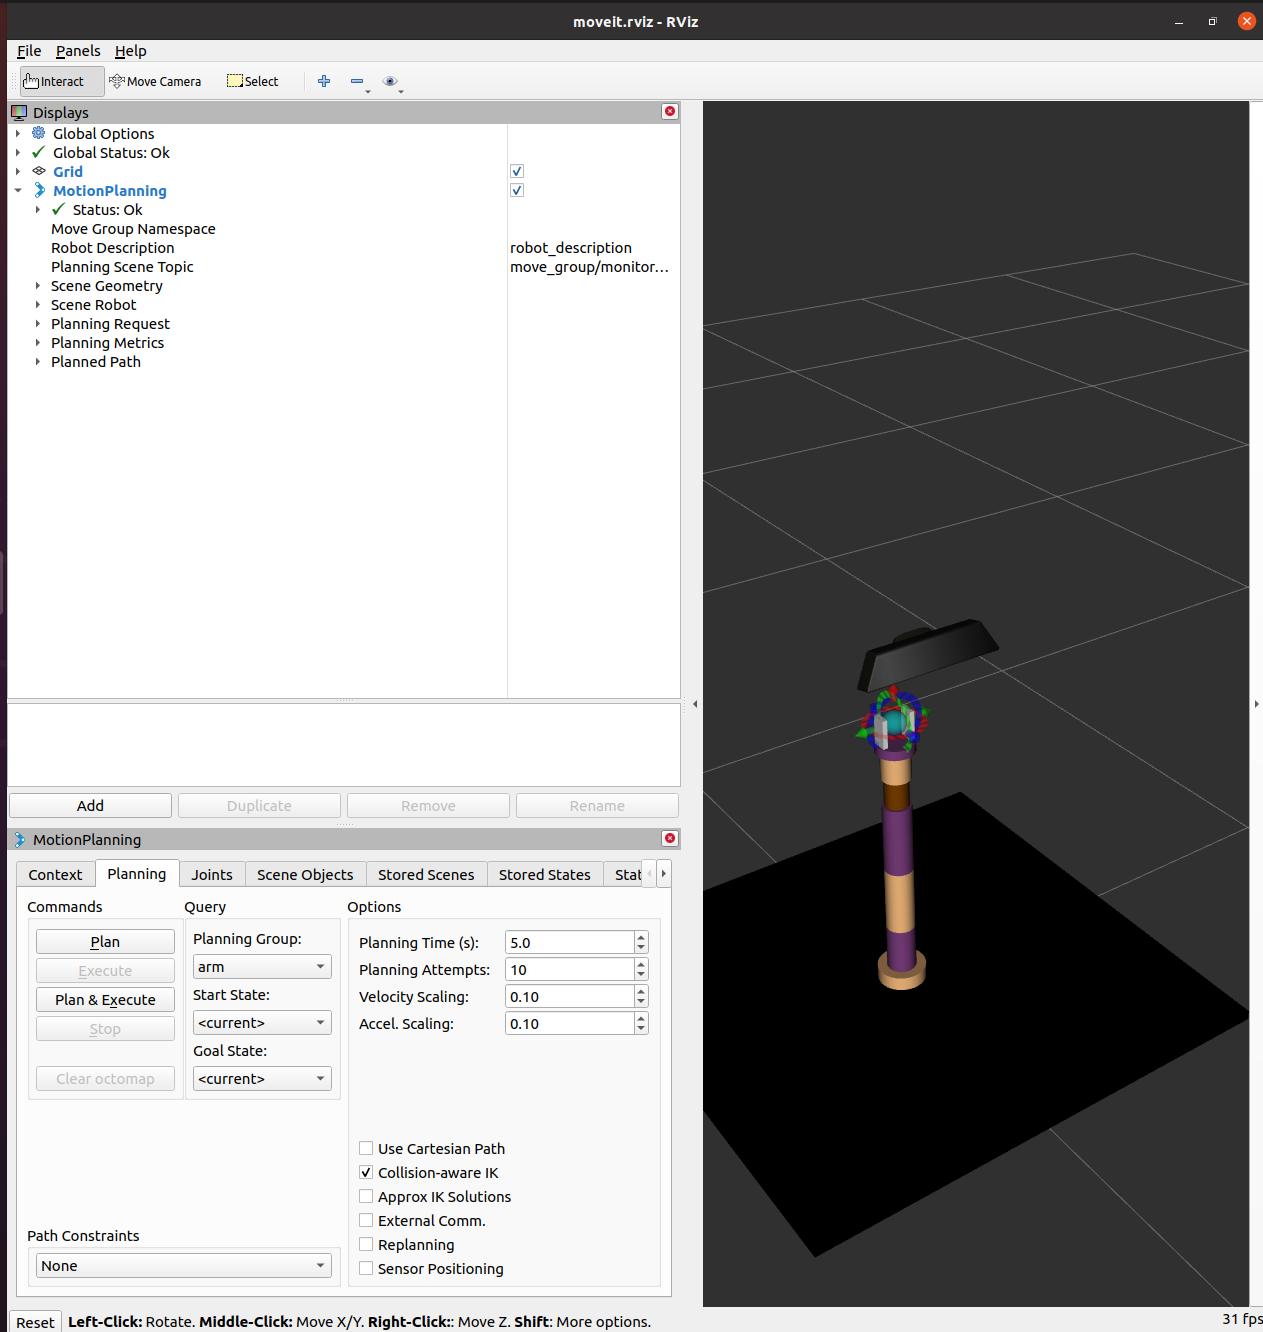
图 8-2:RViz 中机械臂处于 home 位姿,Global Status 和 MotionPlanning 均为 Ok。
9. 常见问题
9.1 xacro: unrecognized argument --inorder
Noetic 已删除 --inorder,按第 5.1 节修改 planning_context.launch。
9.2 Could not find package moveit_ros_move_group
MoveIt 没有安装完整,执行:
sudo apt install -y ros-noetic-moveit
9.3 RViz 黑屏或 OpenGL 报错
虚拟机没有独立显卡时,使用软件渲染:
export LIBGL_ALWAYS_SOFTWARE=1
并把 RViz 窗口缩小到 1280×720 以内,减少渲染压力。
9.4 Unable to identify any set of controllers
本实验使用 fake execution,不需要真实控制器。确认启动的是 marm_moveit_config/launch/demo.launch,且其中 fake_execution 为 true。
9.5 规划一直失败
先检查目标位姿是否在机械臂工作空间内;把目标位姿改到 home 附近再试。也可能是目标姿态与当前姿态差距过大,导致 IK 无解。
9.6 rosdep 报 manipulation_msgs 找不到
marm_planning 的旧 CMakeLists.txt 和 package.xml 声明了未使用的 manipulation_msgs,标准 MoveIt 安装不包含它。本 PR 已移除这两处依赖;如果使用旧版本,删除对应行,或安装 ros-noetic-manipulation-msgs。
9.7 eval.launch 期间出现 XmlRpcClient::writeRequest: Connection refused
RRT* 在 plan() 内会阻塞约 5 秒,roslaunch 的节点探活可能超时并打印该警告。只要输出目录里的 plan_summary.csv 显示 success=1,规划结果就不受影响。
10. AI 使用声明
本文档与配套代码在编写过程中使用了 AI 大模型辅助(需求分析、方案讨论、文档起草和问题排查)。文档中的全部运行数据将由作者在 ROS Noetic + MoveIt 环境中实测采集;作者对提交内容的正确性与完整性负全部责任。