机械臂拧螺丝仿真
功能包源码位于仓库的 src/chap8/mujoco_arm_screw 目录,按 catkin 包组织
(package.xml、CMakeLists.txt、launch/mujoco_arm_screw.launch、requirements.txt),
入口脚本为 main.py,可用 roslaunch mujoco_arm_screw mujoco_arm_screw.launch 启动,
也可直接 python3 main.py。
这是运动学回放,不是动力学仿真。 每帧把关节角直接写入
qpos(单步最大 0.07 rad,沿 IK 解逼近), 再用mj_forward求正运动学与几何位置后渲染;全程没有mj_step、不积分动力学,也不经过执行器或 PD 控制器。原因见第 6 节(改用动态控制时实测动态末端误差达 353 mm)。
1. 任务
三自由度空间机械臂末端夹持竖直螺丝刀,对准桌面木板上的螺丝, 连续旋转 2.5 圈(900°)按螺距把螺丝拧入桌面螺孔,再抬起撤离。 完整演示"接近 → 对准下压 → 旋转拧入 → 抬起"。
2. 机械臂模型
| 部件 | 说明 |
|---|---|
| 肩方位 yaw | hinge 轴 (0 0 1),范围 ±180°(range="-3.14159 3.14159" rad) |
| 肩俯仰 pitch1 | hinge 轴 (0 -1 0),范围 ±120°(range="-2.0944 2.0944" rad) |
| 肘俯仰 pitch2 | hinge 轴 (0 -1 0),范围 ±150°(range="-2.6180 2.6180" rad) |
| 杆长 | L1 = L2 = 0.30 m,肩俯仰中心高 0.06 m |
| 螺丝刀 | 竖直杆(半径 0.009 m、长 0.10 m)+ 十字刀头;driver 原点在末端 tip 下方 0.11 m,刀头最低点再低 0.006 m |
| 螺丝 | 半径 0.019 m、半高 0.023 m 的圆柱 + 顶部十字槽 + 底部小圆柱(半径 0.012 m、高 0.014 m) |
| 桌面 | 木板 box(0.26×0.22×0.02 m),板面高度 z = 0.020 m;另加深色螺孔标记 |
3. IK 与构型选择(关键)
对目标点 (x, y, z)(z 为末端 tip 的世界高度,以肩俯仰中心为基准换算):
r    = hypot(x, y)
d    = hypot(r, z)
yaw  = atan2(y, x)                        # 肩方位
q2   = −acos((d² − L1² − L2²) / (2 L1 L2)) # 负解:肘抬到肩上方
q1   = atan2(z, r) − atan2(L2 sin q2, L1 + L2 cos q2)
为什么必须取负解:螺丝位于桌面上,目标点离肩只有约 0.21 m,而臂长 0.60 m,二连杆必须折叠约 139°。正解(q2 > 0)会把肘压到地面以下 (z ≈ −0.14 m),L1/L2 整段被地面挡住,画面里只剩一截杆"从桌面长出来"; 负解(q2 < 0)让肘抬到肩上方(约 z = 0.36 m),L2 从上往下伸到螺丝, 形成正常的"俯身拧螺丝"姿态。
4. 时间线
main.py 每次运行渲染 450 帧,帧序即下表的时间轴。每帧只是推进一次运动学插值、
不积分动力学,XML 里的 timestep 只服务于 mj_forward,代码里没有「步长换算」这一层;导出 GIF 的实际参数见第 9 节。
| 段 | 帧 | 动作 |
|---|---|---|
| APPROACH | 0–70 | 从 HOME (0.14, 0, 0.20) 先上抬 2 cm 到螺丝上方待机位 0.22 m |
| PRESS | 70–110 | 下压到 0.159 m 对位,刀头最低点贴住螺丝顶面(0.043 m) |
| SCREW | 110–350 | 旋转拧入 900°,螺丝同步下沉 40 mm,刀头跟随下压 |
| LIFT | 350–420 | 抬起撤离 |
| HOLD | 420–450 | 停留展示拧好的螺丝 |
5. 螺丝下沉与旋转
螺丝绕 z 轴旋转 theta 的四元数 quat_z(theta),同时中心高度按转角线性下沉:
sz(theta) = 0.020 − 0.040 × (theta / 900°) # 单位 m
- 初始:中心 z = 0.020 m,顶面 z = 0.020 + 0.023 = 0.043 m,露出板面(0.020 m)23 mm;
- 终了:中心 z = −0.020 m(相对初始下沉 40 mm),顶面 z = 0.003 m, 比板面 0.020 m 低 17 mm——螺丝已拧入木板内部,但没有与板面齐平;
- 螺丝刀刀头与螺丝同步旋转,tip 高度 =
sz + 0.023(螺丝半高)+ 0.006(刀头厚度)+ 0.11(driver 偏移)。 0.006 m 的刀头厚度必须计入:bladeA/B是size="0.016 0.003 0.003"、pos="0 0 -0.003"的盒体, 最低点在 driver 原点下方 0.006 m。若把 driver 原点当作刀头,算出来的「间隙 0」实际对应刀头插进螺丝顶 6 mm。
6. 控制方案
臂采用运动学插值驱动:每帧 qpos 向 IK 目标角逼近(最大步长
0.07 rad/帧),随后 mj_forward 更新运动学并渲染,不积分动力学。
原因:臂杆质量轻(默认密度 1000),重力角加速度极大,手写 PD /
position 执行器均无法收敛(实测动态末端误差达 353 mm)。
7. 渲染与视觉
- 相机:lookat (0.11, 0.04, 0.14)、distance 0.98、azimuth 60°、elevation −30°
- 顶部状态条实时显示
SCREW DRIVING turns x.xx / 2.5 depth xx / 40 mm - 黄色线:臂末端 tip 轨迹;青色线:刀头螺旋下降轨迹(旋转+下沉的合成)
- 螺丝顶十字槽随旋转转动,直观显示"正在拧"
8. 验证结果
8.1 IK 求解精度
| 检查 | 方法 | 结果 |
|---|---|---|
| 逆解 / 正解互逆 | test/verify_mujoco_arm_screw.py ik:ik3 逆解 → fk3 正解回代 |
最大误差 0.00 mm,PASS |
| 独立几何校验 | test/verify_mujoco_arm_screw.py mjcfk:ik3 求角写入 qpos → mj_forward 读 tip body 世界坐标,与目标点直接比对;再把螺丝刀挂到 tip 下方、螺丝放到初始高度,读 bladeA 盒体世界坐标减去盒体半高得到刀头最低点,与螺丝顶面 0.043 m 比对。两次读数都来自 MuJoCo,不经过手写正解 |
三个目标点 tip 误差 0.0000 mm;刀头最低点 0.0430 m vs 螺丝顶面 0.0430 m,误差 0.0000 mm,PASS |
说明:ik3 与 fk3 共用同一套连杆几何定义,两者互查只能说明"求解与定义自洽",不能单独作为绝对正确性的证据。绝对正确性由第二行的 MuJoCo 前向运动学校验(独立于手写正解)与画面共同支撑:刀头贴住螺丝顶、杆件不穿地面。
8.2 全流程
| 检查项 | 结果 | 判定 |
|---|---|---|
| 对位+拧入段(frame 110–350)刀头最低点 vs 螺丝顶面 | 最大悬空 0.0000 m、最大压入 0.0000 m(全程贴合) | PASS |
| 刀头最低点(MuJoCo 读数) | 0.0430 m,与螺丝顶面 0.0430 m 误差 0.0000 mm | PASS |
| 最终转角 | 900.0°(2.50 圈) | PASS |
| 螺丝中心下沉量 | 40.0 mm(0.020 → −0.020 m) | PASS |
| 螺丝终了顶面高度 | 0.003 m(板面 0.020 m,低 17 mm) | PASS |
统计窗口说明:main.py 与 test/verify_mujoco_arm_screw.py clear 使用同一个窗口
PRESS_END ≤ frame ≤ SCREW_END(110–350),统计的是「刀头最低点 − 螺丝顶面」的有符号差值
(正 = 刀头悬空、负 = 刀头压入),两侧各记最大值。取绝对值会把「刀头插进螺丝 6 mm」也记成贴合 0。
三处的刀头最低点都取 bladeA 的 data.geom_xpos − model.geom_size(MuJoCo 实算),main.py 的打印也不例外,
不是用 driver 原点 − BLADE_DROP 的常量推算。
运行环境(实际验证的版本,两台都是作者本人的机器,尚未由第三方复核;按仓库规范还需要另一人复跑确认,
复跑步骤与预期数值见包内 README.md 的「复跑」一节):
| 项 | 版本 |
|---|---|
| 操作系统 | Windows 11(本机);Ubuntu 22.04.5 LTS(云主机,无独显) |
| Python | Windows 3.11;Ubuntu 系统解释器 /opt/python3.12/bin/python3 = 3.12.11;同一台 Ubuntu 上另建的 conda ROS 环境 = 3.12.16 |
| 模拟器 | MuJoCo 3.17.0(三套环境相同) |
| 关键依赖 | 每个解释器各装一套,互不影响:Windows numpy 2.4.6 / Pillow 13.0.0;Ubuntu 系统解释器 numpy 1.26.4 / Pillow 10.4.0;Ubuntu conda ROS 环境 numpy 2.5.4 / Pillow 13.0.0。后两者在同一台机器上,是两个解释器各装各的,不是同一份环境里并存两个版本 |
| ROS 环境 | 同一台 Ubuntu 云主机上用 conda 另建的 ROS Noetic(独立于上面的系统解释器):roslaunch 1.17.4 / catkin 0.8.12 / cmake 3.31 / Python 3.12.16 |
| 渲染后端 | MUJOCO_GL=glfw;Ubuntu 端加 Xvfb(DISPLAY=:99) |
本包按 ROS 1(catkin)编写(package.xml format 2 + launch/*.launch)。ROS 侧已端到端实测:
在 Ubuntu 22.04.5 上用 conda 装了 ROS Noetic(roslaunch 1.17.4 / catkin 0.8.12 / cmake 3.31 / Python 3.12.16),
catkin_make 与 catkin_make install 均成功,roslaunch 在 devel、install 两个空间各启动过一次,
node 跑完 450 帧后 cleanly 退出,悬空/压入 0.0000 m、900.0°、下沉 40.0 mm 与本机一致。
命令与输出见包内 README.md 的「ROS 侧实测」一节。
依赖按运行方式选一条路径:独立运行时全部走 pip install -r requirements.txt;作为 ROS 包运行时
rosdep install 装 python3-numpy、python3-pil,但 mujoco 不在 apt 仓库、仍需 pip 装。
两条路径不要混用(会装出两套 numpy),详见 README.md。
MUJOCO_GL=osmesa 在云主机上因 PyOpenGL 拿不到 GL 上下文会报
AttributeError: 'NoneType' object has no attribute 'glGetError',所以统一用 glfw 后端。
9. 效果图
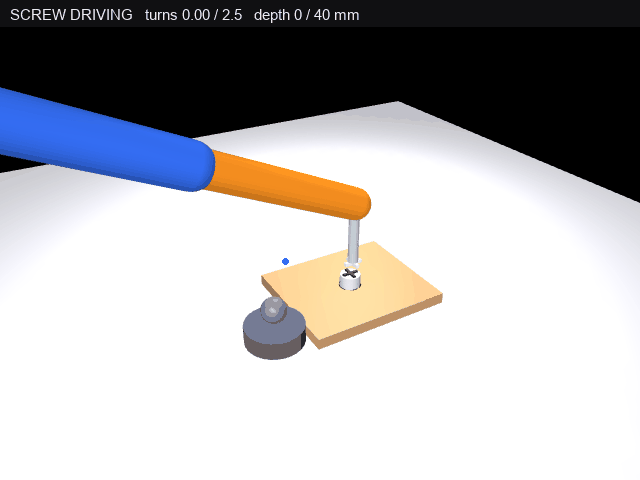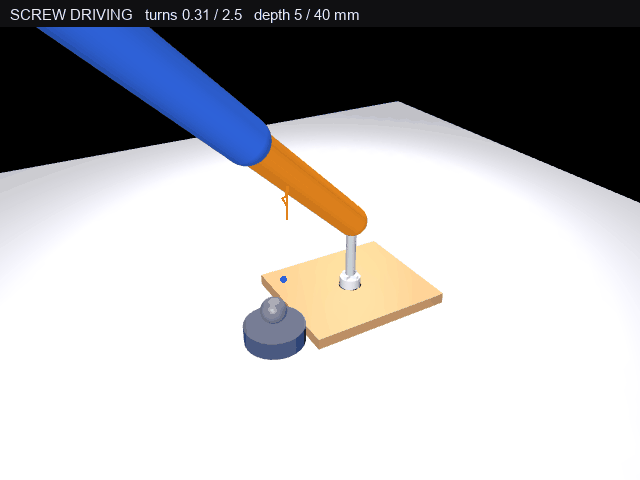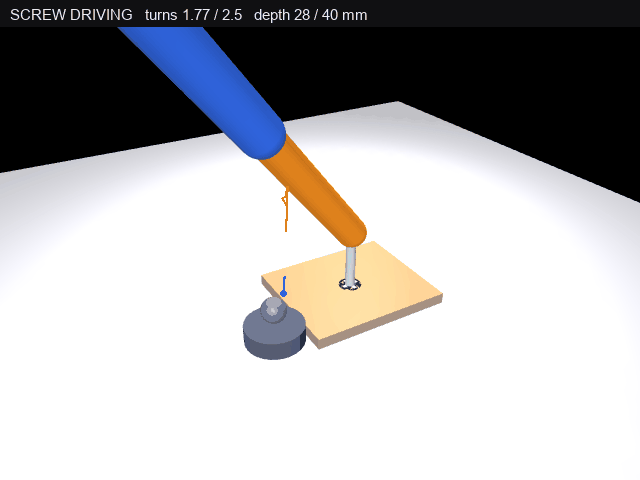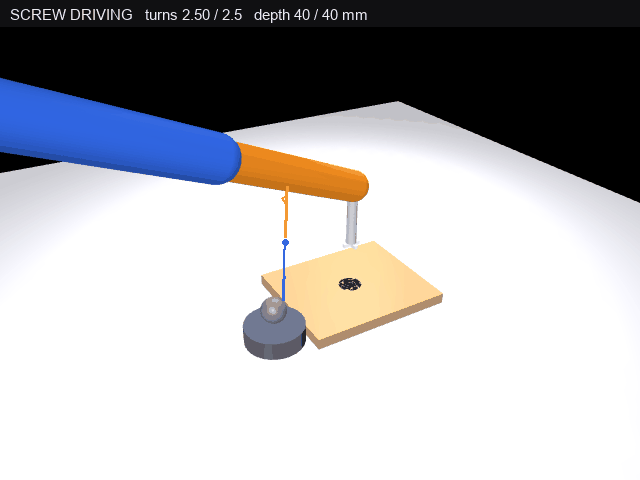
docs/img/mujoco_arm_screw_demo.gif 就是本包 main.py 真实运行输出的那个文件,不是另外录屏:
- 脚本渲染 450 帧(离屏渲染,640×480)
- 保存出来的 GIF 实测:640×480、421 帧、3.63 MB;前 420 帧各 30 ms、末帧 990 ms,合计 13.59 s
- 帧数少于 450、总时长不等于 421×30 ms 都是正常的:GIF 的帧延迟以 10 ms 为单位(33 ms 存成 30 ms), PIL 还会把连续完全相同的帧合并成一条——末尾的停留帧合并成一帧后时长累加成 990 ms,所以 421×30 ms 只有 12.63 s
- 每次运行结束时脚本会自己打印上面这组实际参数,文档里的数字取自同一次运行的输出
- 换一台机器跑,帧数、尺寸、总时长不变,文件字节数会有 2%~3% 的差别(Pillow 版本与调色板量化不同): ROS 环境那次生成的是 3,704,119 B(3.53 MB),Windows 本机这次是 3,802,366 B(3.63 MB),仓库里提交的是后者
臂从上方伸下来,竖直刀头贴住螺丝顶,旋转 2.5 圈把螺丝拧入木板, 顶部状态条实时显示圈数与深度。
10. 许可证
本包以 Apache-2.0 发布,全文见包内 src/chap8/mujoco_arm_screw/LICENSE
(与 package.xml 的 <license>Apache-2.0</license> 一致)。