MuJoCo UR5e 关节空间抓放控制
本模块把 MuJoCo 物理仿真与 ROS Noetic 节点解耦,实现一个 5 状态的循环抓放:
复位 → 靠近 → 下降 → 抓取 → 抬升放置 → 再复位。方块从 (0.4, 0, 0.05) 被抓取,
搬运到 (-0.4, 0, 0.05) 的绿色放置点,释放后复位并开始下一周期。
代码位置:src/chap8/ros_mujoco_arm_pickplace/。

1. 与参考模块的区别
| 模块 | 环境 | 自由度 | 驱动方式 | 重点 |
|---|---|---|---|---|
musculoskeletal_arm_reach |
ROS 2 Humble + colcon | 2 | Hill 肌肉激活 | 双关节肌与逆运动学到达 |
| 本模块(pick-place) | ROS Noetic + catkin | 6 | position 伺服(PD 闭环) | 关节空间轨迹规划与状态机 |
本模块不重复单关节肌肉实验,而是解决:解析 IK、三次多项式平滑轨迹、 freejoint 方块抓取(运动学硬连接)、ROS 节点线程安全与仿真稳定性。
2. ROS 计算图与接口
决策节点(纯运动学)"] -->|"/joint_target
Float64MultiArray"| B["/mujoco_bridge
仿真节点(物理)"] B -->|"/joint_states
JointState"| A A -->|"/grasp_signal
Bool"| B A -->|"/cube_reset
Bool"| B B -->|"/joint_states"| C["/rviz(可选)"]
本模块创建 2 个 ROS 1 节点,4 个话题,不使用 service / action:
| 话题 | 类型 | 方向 | 内容与发布时机 |
|---|---|---|---|
/joint_target |
std_msgs/Float64MultiArray |
FSM → Bridge | 6 个关节角 [pan, lift, elbow, w1, w2, gripper],每个轨迹点发布一次 |
/joint_states |
sensor_msgs/JointState |
Bridge → FSM/RViz | 6 个机械臂关节角与速度,50 Hz,按名字发布(不受 freejoint 顺序影响) |
/grasp_signal |
std_msgs/Bool |
FSM → Bridge | True 抓取 / False 释放,桥端做距离校验 |
/cube_reset |
std_msgs/Bool |
FSM → Bridge | 每个周期开始把方块复位回抓取点 |
启动后检查实时 ROS 计算图:
rostopic list
rostopic info /joint_states
rostopic hz /joint_states
rqt_graph
3. 运行逻辑与节点分工
两个节点职责严格分离,决策节点不加载 MuJoCo 模型:
| 文件 | 角色 | 依赖 |
|---|---|---|
scripts/pickplace_planner.py |
解析 IK、三次多项式轨迹、5 状态迁移(纯计算) | 仅 numpy |
scripts/pickplace_core.py |
模型加载、mj_step、位置伺服、抓取锁定、无界面整周期跑测 |
numpy + mujoco |
scripts/main_pick_fsm.py |
ROS 决策节点:读 /joint_states,发 /joint_target 等 |
rospy + planner |
scripts/main_mujoco_bridge.py |
ROS 仿真节点:驱动物理 + 发布关节状态 + 可视化窗口 | rospy + core |
这样 FSM 只为算关节目标和时间轴,不必为了 IK 加载整份 XML,也不会出现 「两份互不同步的物理状态副本」。
启动阶段按以下顺序执行:
pick_arm.launch启动mujoco_bridge与pick_fsm;- bridge 从
models/ur5e.xml加载模型,创建 MuJoCo 状态与被动 viewer; - FSM 等待第一帧
/joint_states后进入 RESET 状态; - bridge 以 50 Hz 循环:应用待处理标志(抓取 / 复位)→
mj_step10 个子步(20 ms)→ 发布关节状态。
每个控制周期:FSM 读取真实关节角,由 decide() 决定当前状态下的轨迹点;
目标点通过解析 IK 给出,轨迹用三次多项式插值(起止速度 0)。
抓取前桥端校验末端 ee_site 与方块中心距离 < 0.10 m,过远则拒绝并打印告警。
控制器不直接解算肌肉激活:bridge 只把目标关节角写入 position 伺服执行器,
实际关节力矩由 MuJoCo 的 PD 闭环(kp/kv)计算。
4. 模型参数
模型位于 models/ur5e.xml。
| 项目 | 数值 |
|---|---|
| 基座到肩部高度 | 0.40 m |
| 上臂长度 | 0.40 m |
| 下臂长度 | 0.35 m |
| 工具/末端偏移 | 0.08 m |
| 肩关节(lift)范围 | -1.6 ~ 1.6 rad |
| 肘关节范围 | -2.8 ~ 2.8 rad |
| 控制周期 | 20 ms(10 × 2 ms 子步) |
| 方块 | 0.08 m 立方体,mass 0.1 kg,带 freejoint |
| 模型规模 | nq=13, nv=12, nu=6 |
工作空间内端靠近目标时的 IK 误差 < 1 mm。肩关节限位裁掉了部分扇区。
六个执行器(position 伺服):
| 执行器 | kp | kv |
|---|---|---|
| shoulder_pan / shoulder_lift / elbow | 120 / 150 / 120 | 15 / 20 / 16 |
| wrist_1 / wrist_2 | 50 | 8 |
| gripper | 30 | 4 |
关节默认 armature=0.01, damping=3.0,连杆显式轻质量(0.05~0.8 kg),
这是消除高频自激、保持仿真数值稳定的关键参数。
5. 逆运动学与轨迹
末端位姿由两连杆解析 IK 给出(本模型连杆方向为 (sinθ, cosθ),角度映射
θ1 = π/2 − β1, θ2 = −β2),六个路点:
| 路点 | 末端 x-z | 关节角 (lift, elbow) |
|---|---|---|
| HOME | (0.15, 0.55) | -0.667, 2.63 |
| APPROACH | (0.40, 0.20) | 0.975, 2.006 |
| GRASP | (0.40, 0.12) | 1.189, 1.886 |
| LIFT | (0.30, 0.45) | 0.116, 2.395 |
| PLACE_A | (-0.30, 0.45) | 0.116, 2.395(pan 翻转 π) |
| PLACE | (-0.40, 0.12) | 1.189, 1.886(pan 翻转 π) |
每个状态内部用三次多项式插值:
q(t) = q0 + (qf-q0)·(3(t/T)² − 2(t/T)³)
启停速度为 0,无冲击;到达判据 max|q_now − q_target| < 0.06 rad
(抓取后阈值放宽到 0.10,避免负载扰动误判)。
6. 构建与运行
source /opt/ros/noetic/setup.bash
# 依赖(在包目录执行)
cd src/chap8/ros_mujoco_arm_pickplace
pip3 install --user -r requirements.txt

mkdir -p ~/catkin_ws/src
# 把本包放为 ~/catkin_ws/src/ros_mujoco_arm_pickplace
cd ~/catkin_ws
catkin_make
source devel/setup.bash

roslaunch ros_mujoco_arm_pickplace pick_arm.launch
# 或纯后台不出窗口:
roslaunch ros_mujoco_arm_pickplace pick_arm.launch viewer:=false
# 或免编译直接跑:
cd src/chap8/ros_mujoco_arm_pickplace && bash start.sh
发送一次单步抓取(调试用):
rostopic pub -1 /joint_target std_msgs/Float64MultiArray \
  "data: [0.0, 1.189, 1.886, 0.0, 0.0, 0.0]"
7. 测试
# 在包目录执行
cd src/chap8/ros_mujoco_arm_pickplace
python3 -m pytest test -q
test/ 下分两层,未装 mujoco 时物理层整体 skip,决策层仍可跑:
| 用例文件 | 覆盖内容 | 是否需 mujoco |
|---|---|---|
test/test_pickplace_planner.py |
关节表一致性、六个路点 IK 往返误差、pan 映射、限位裁剪、1/2 周期状态链、每周期只复位一次、planner 不间接导入 mujoco | 否 |
test/test_pickplace_core.py |
模型结构(nq/nv/nu、freejoint、ee_site)、IK 与 MuJoCo FK 对账、IK 不污染 qpos、方块复位与落地、远端抓取被拒、整周期无 NaN 且方块被搬运 | 是 |
8. 闭环运行结果
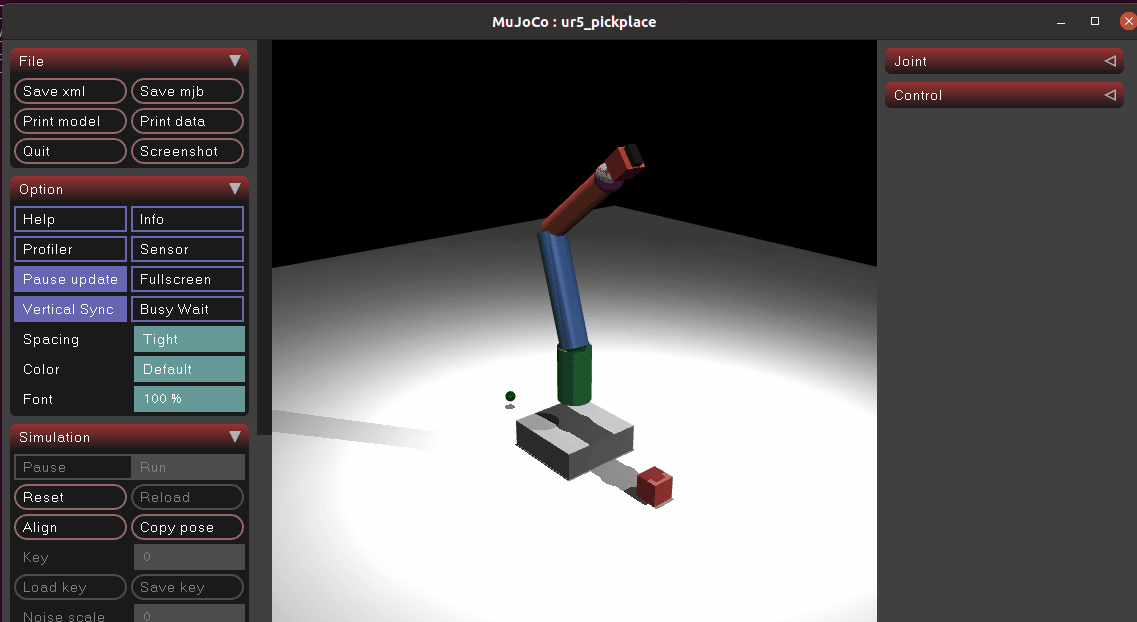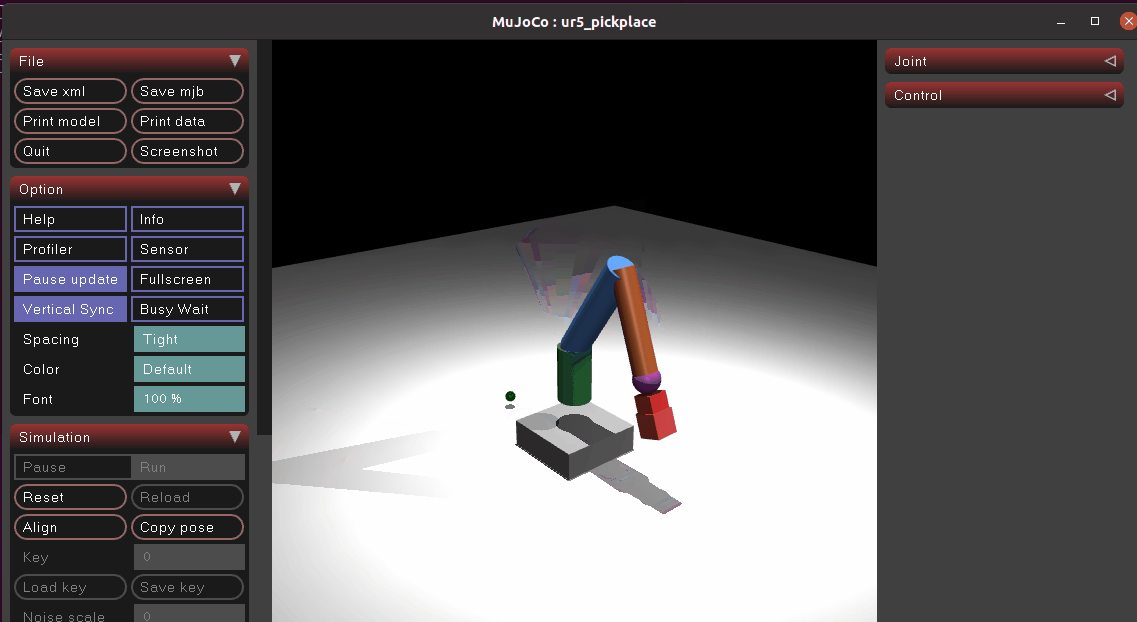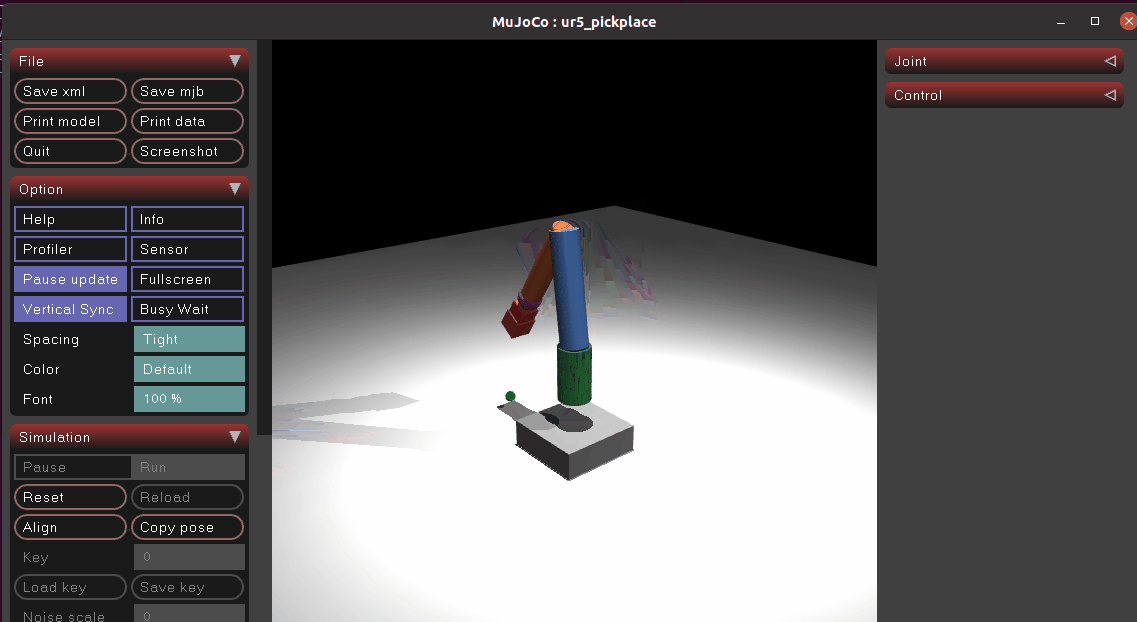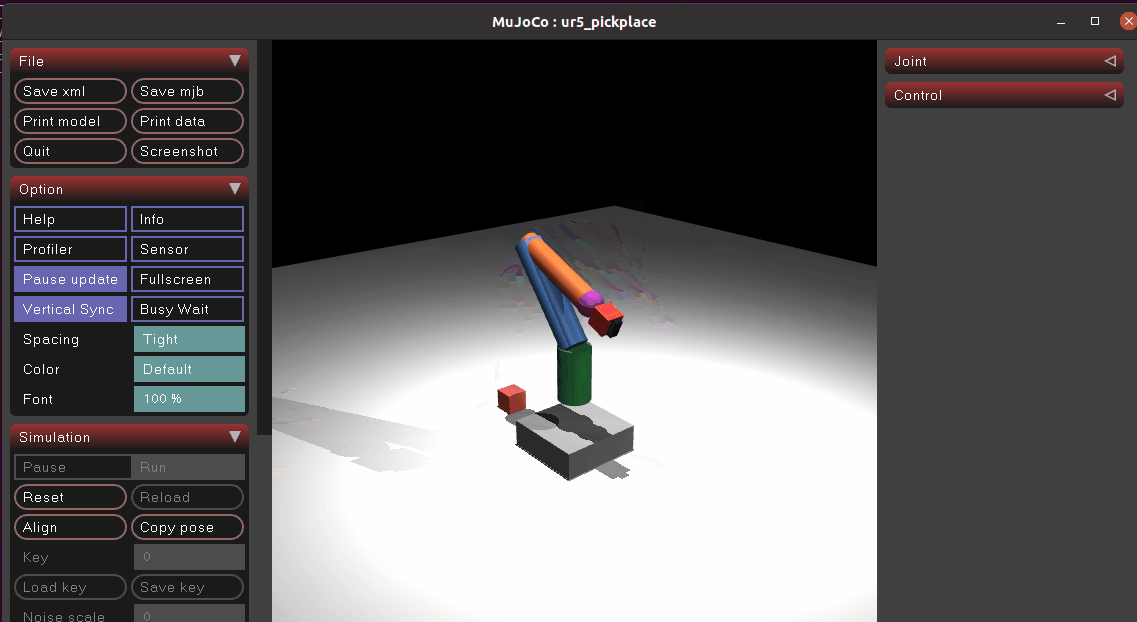
默认 2 周期循环下实测:
nan_count      = 0
transitions    = [0,1,2,3,4,0,1,2,3,4,0]
cube_x_range   = (-0.406, 0.405)
抓取时刻 ee-方块距离 = 0.068 m(阈值 0.10)
IK 六路口径误差      ≈ 0 m
机械臂平滑完成 复位→靠近→下降→抓取→抬升→搬运→下降→释放→复位,无超调崩溃。
9. 当前边界
- 抓取采用「运动学硬连接」(每子步把方块位姿锁定到末端参考系),
不依赖 MuJoCo
<equality>weld 约束(3.17 实测其约束雅可比不生效); - 夹爪开合仅为视觉装饰,不参与物理夹持;
- 所有路点为预设关节空间轨迹,无在线采样 IK / 无碰撞路径规划;
- 尚未加入力控、视觉感知与双臂协同。
这些内容分别进入后续「柔性夹爪 / 视觉抓取 / 双臂」提交,避免一次提交同时修改 模型、物理与控制造成难以验收。
10. AI 使用声明
本模块的代码、XML 模型、文档与测试用例在编写过程中使用豆包(Doubao)辅助生成、 调试与整理;所有运行结果均来自 Ubuntu 20.04 + ROS Noetic + MuJoCo 环境的实际运行, 提交者已逐条审阅并对提交内容负责。