地面载具 - 图像录制 ROS 2 封装模块
作业概述与背景
本模块属于 ROS 2 与仿真环境之间的桥接功能。基于 ROS 2 实现了一个图像录制节点,用于订阅 Carla 仿真器发布的摄像头话题,实现按下回车键将当前图像保存至本地的功能,为后续的视觉数据处理提供辅助。
运行环境
- 操作系统:Ubuntu 22.04(虚拟机)
- ROS 2 版本:Humble
- 依赖库:rclpy, sensor_msgs, cv_bridge, opencv-python
核心代码内容
本模块包含以下核心文件,均已提交至仓库:
src/
└── image_recorder/               # 包名根目录
    ├── image_recorder/           # 核心代码同名子文件夹
    │   ├── __init__.py           # 空文件(标识 Python 包)
    │   └── main.py               # 主程序
    ├── resource/                 # 资源目录
    │   └── image_recorder        # 无后缀空文件(供 ament 索引识别)
    ├── launch/                   # 启动文件目录
    │   └── main.launch.py        # 一键启动节点
    ├── package.xml               # 依赖声明
    ├── setup.py                  # 构建配置
    ├── setup.cfg                 # 新增文件
    └── README.md
运行步骤
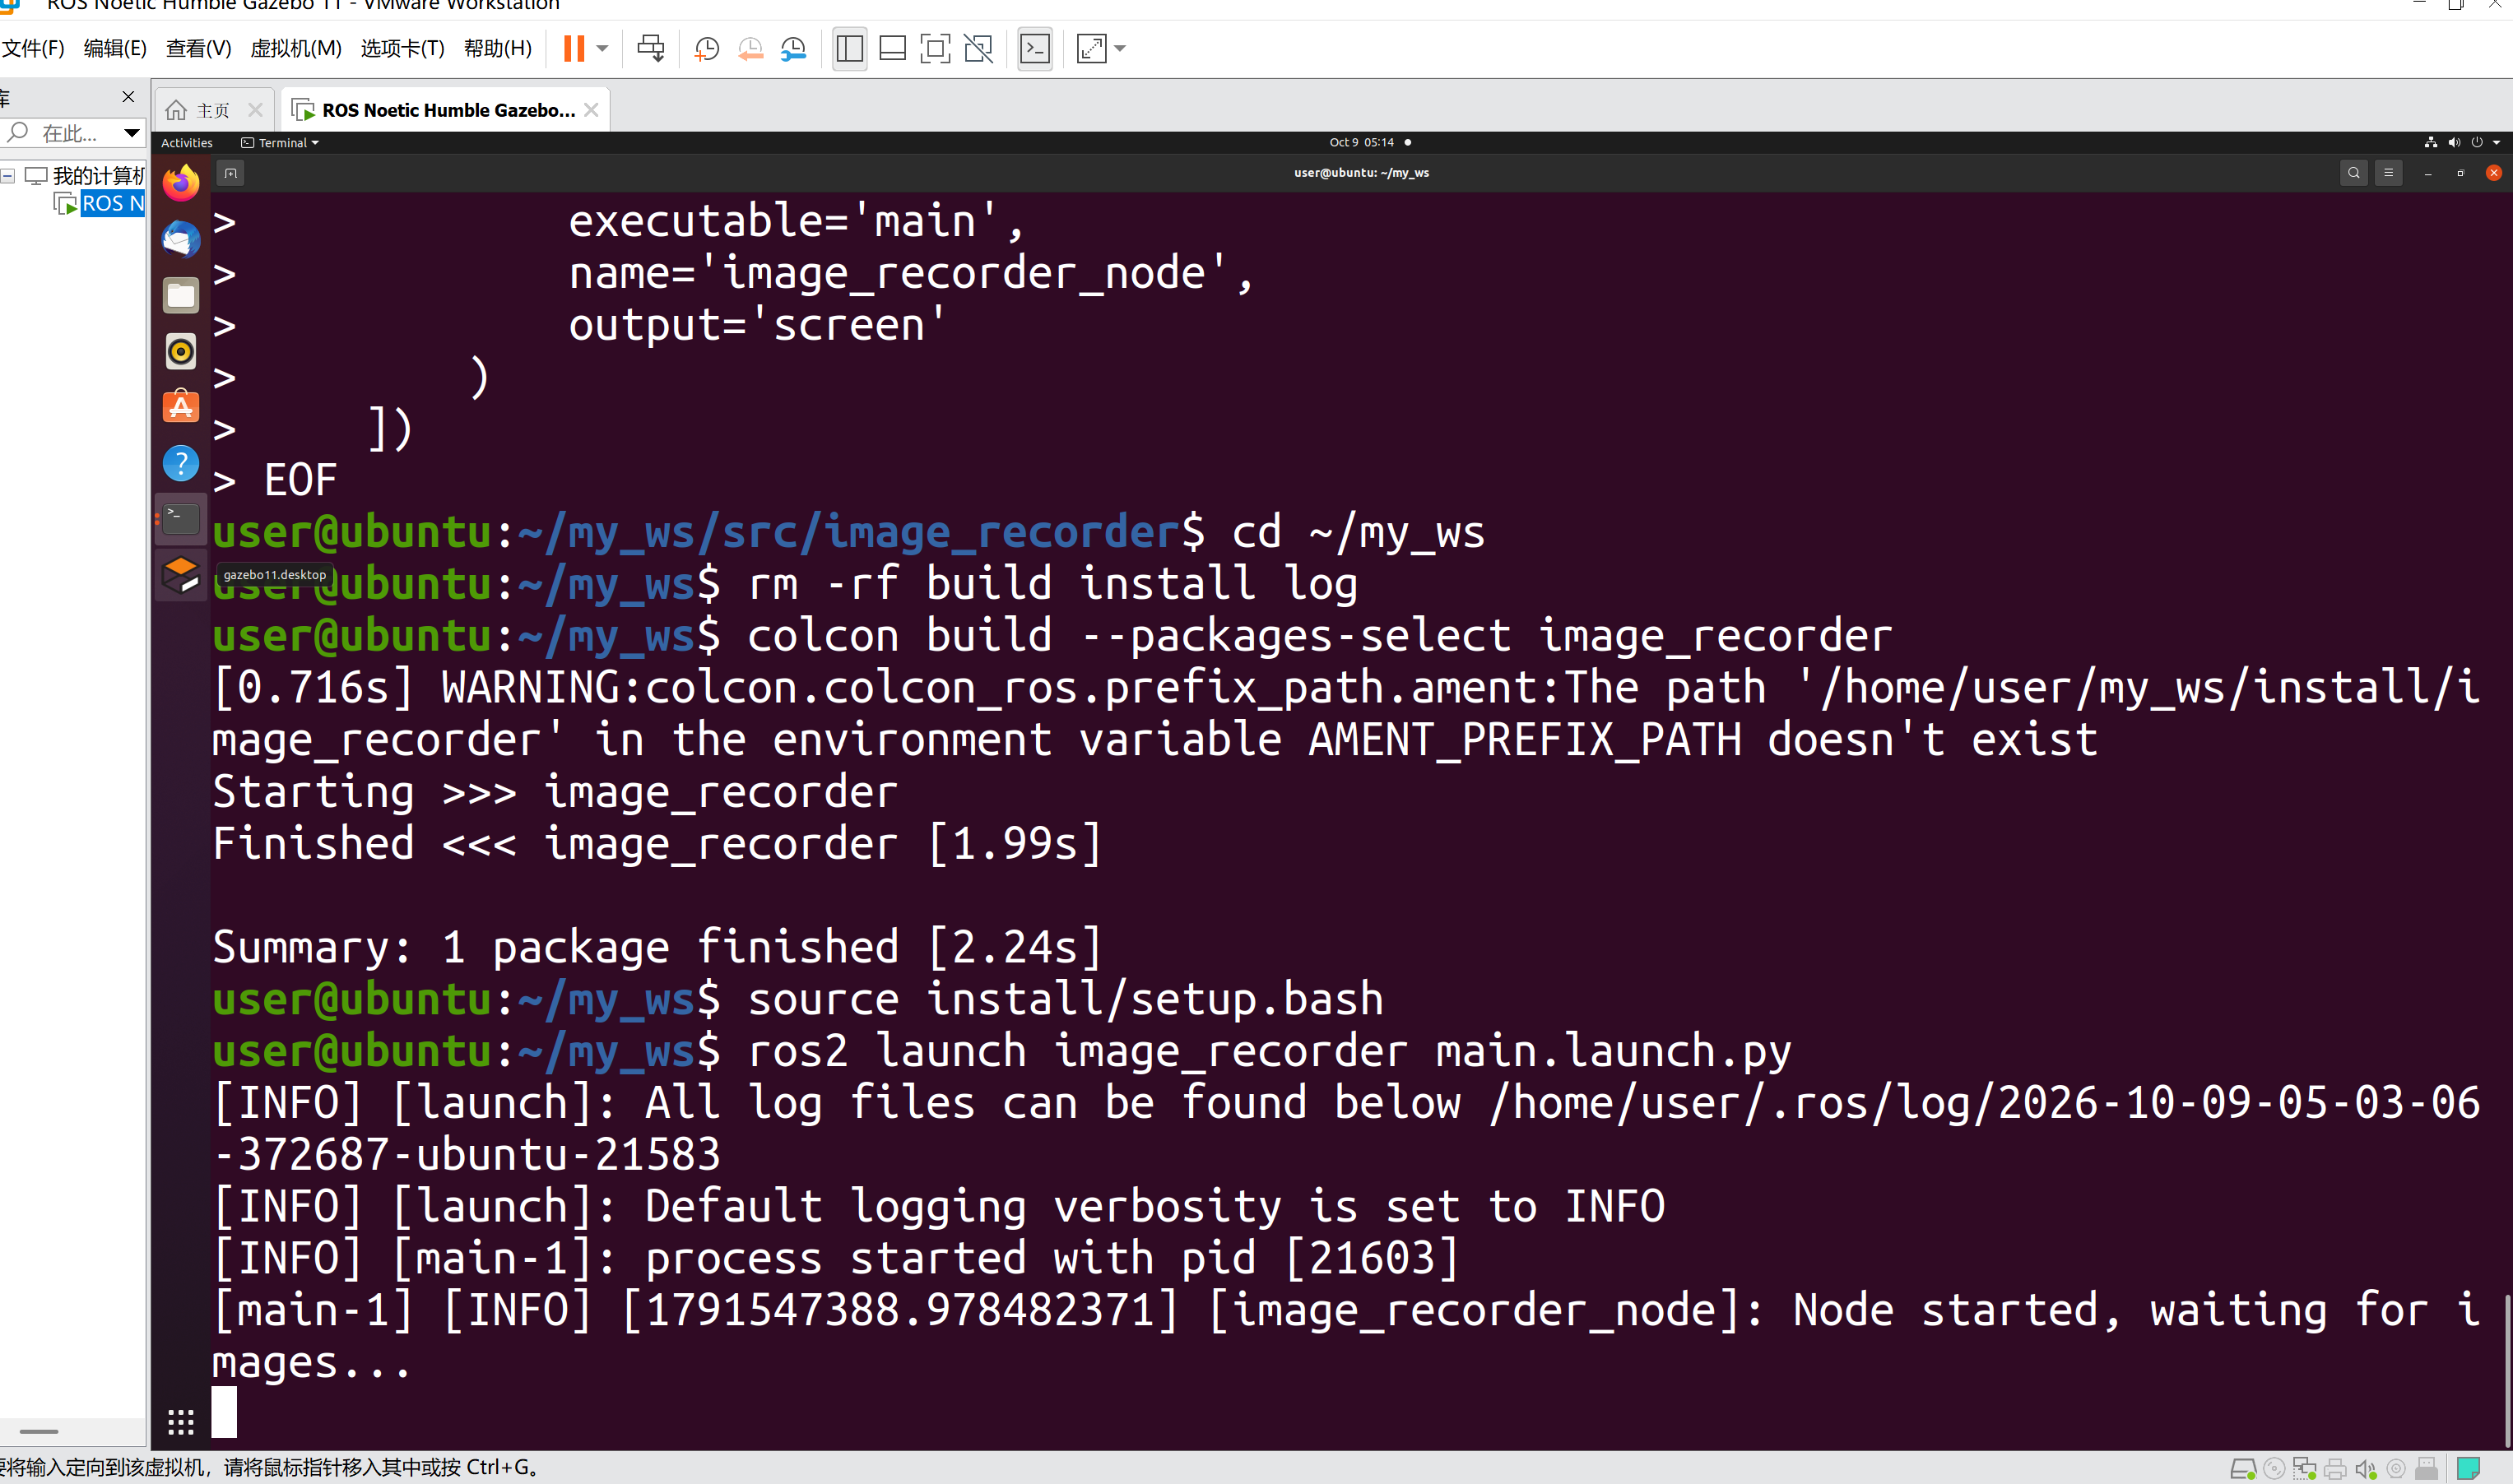
- 新建标准工作空间并进入 src 目录:
mkdir -p ~/ros2_ws/src
cd ~/ros2_ws/src
cp -r ~/OpenHUTB/ros2/src/image_recorder ~/ros2_ws/src/
cd ~/ros2_ws
colcon build --packages-select image_recorder
source install/setup.bash
ros2 launch image_recorder main.launch.py
补充:连接 Carla 仿真器获取实际图像
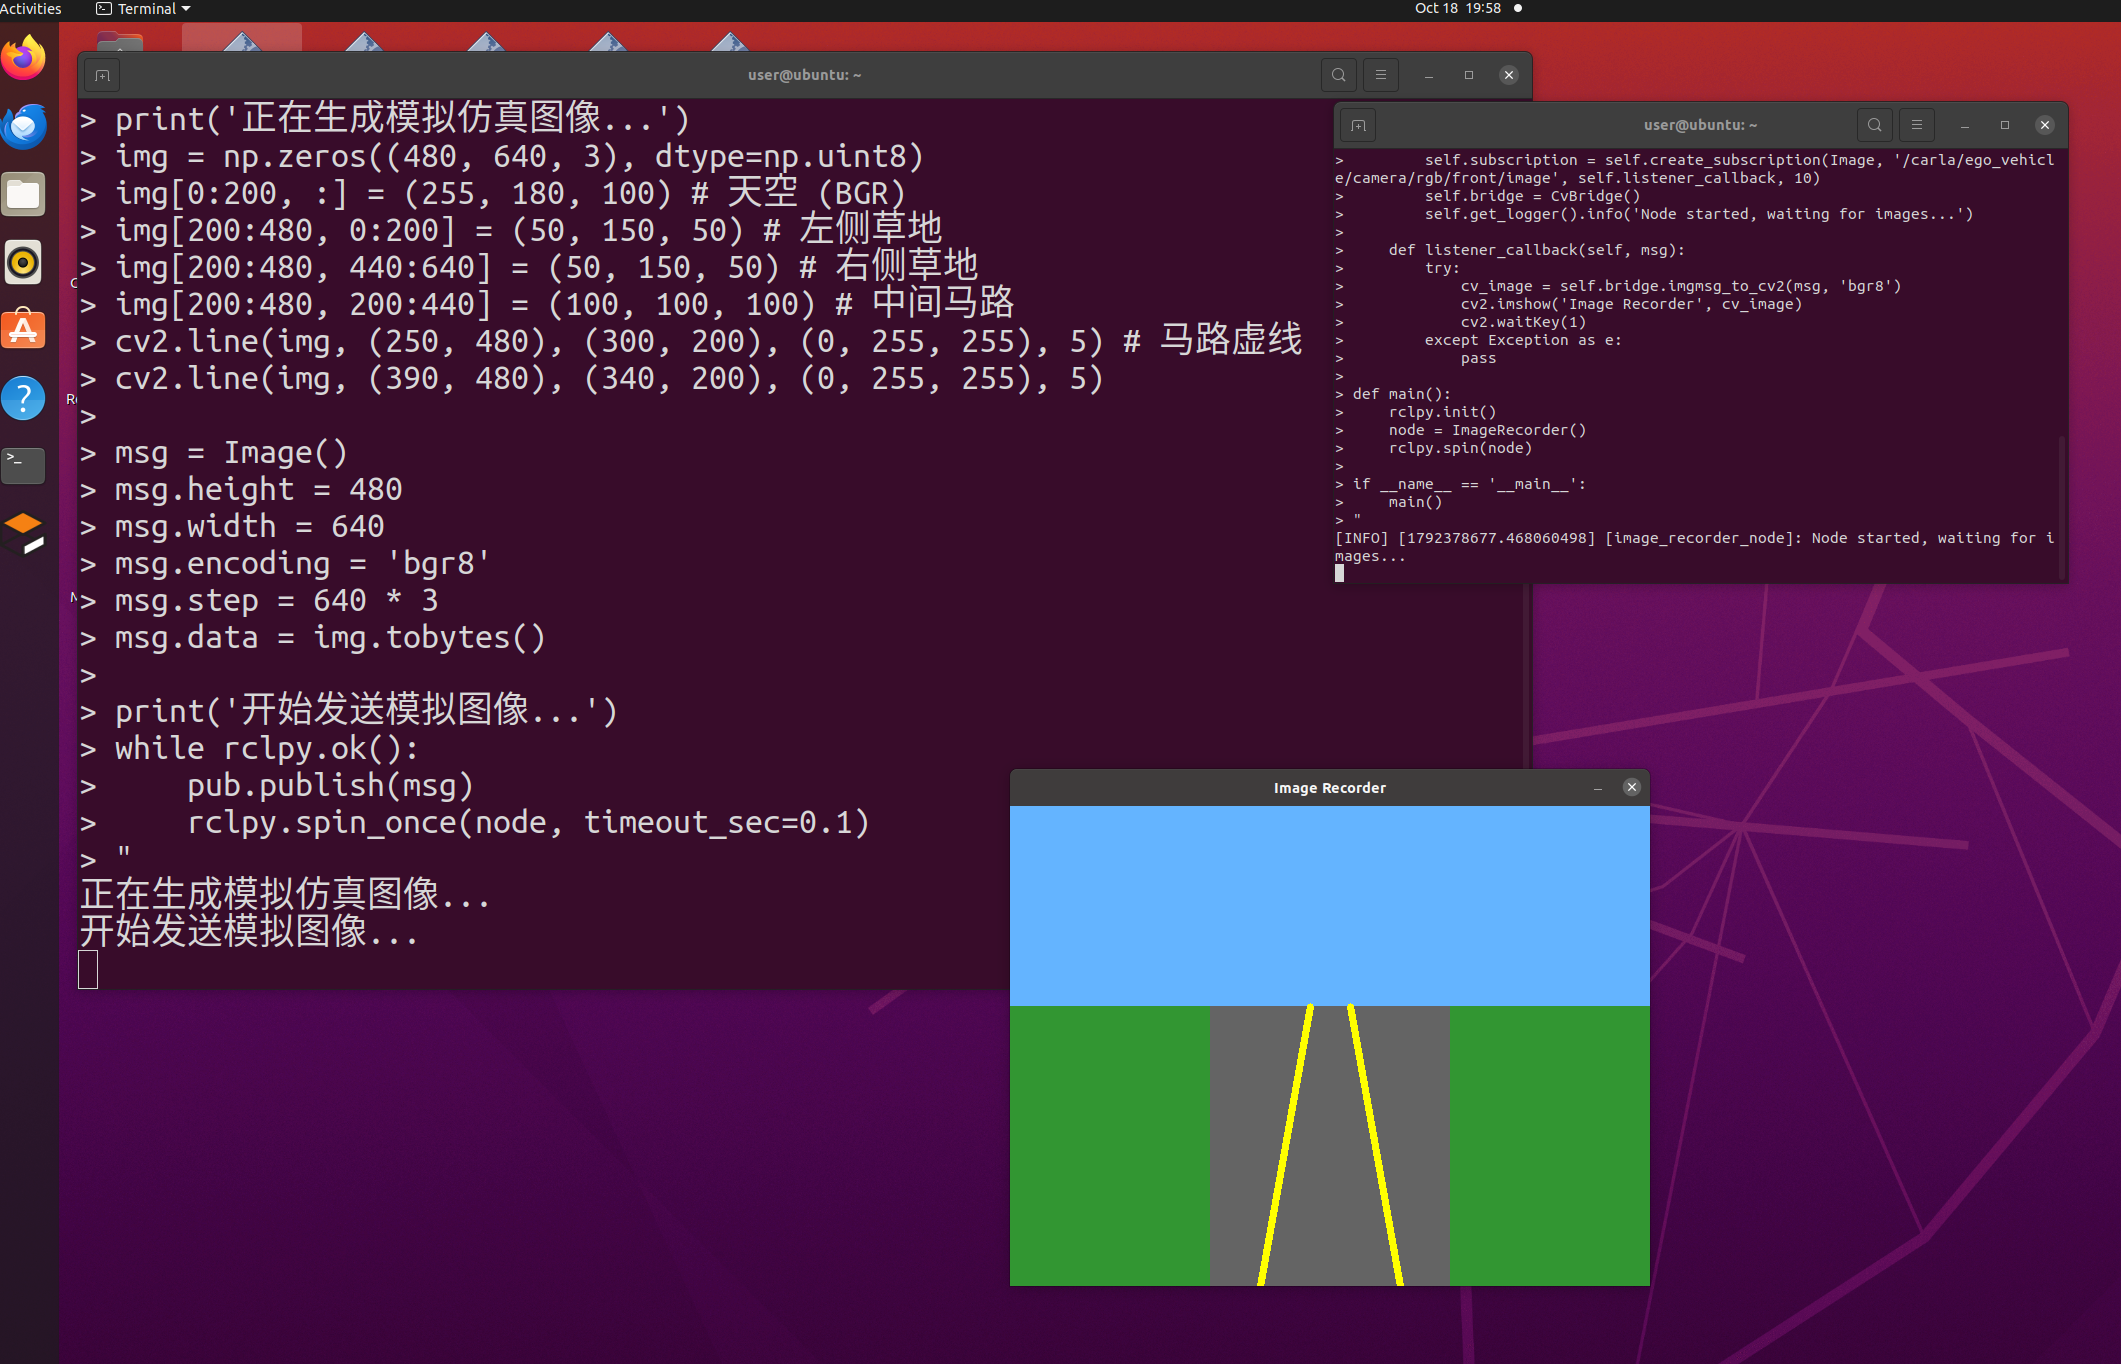
由于本机虚拟机性能限制,无法直接运行完整的 Carla 仿真器。为了验证图像录制节点的功能,本测试通过编写 ROS 2 Python 脚本,模拟 Carla 发布摄像头话题(/carla/ego_vehicle/camera/rgb/front/image)进行验证。具体步骤如下:
- 启动图像模拟发布端:在 Ubuntu 虚拟机中新建终端,运行 Python 脚本,向上述指定的 Carla 图像话题循环发布模拟的摄像头图像数据。
- 运行录制节点:在另一个终端中执行以下命令启动节点:
3.获取并显示图像:节点成功订阅到话题后,终端输出 [INFO] [image_recorder_node]: Node started, waiting for images...,并在 Ubuntu 屏幕弹出图像显示窗口。
ros2 launch image_recorder main.launch.py
(注:在配备真实 Carla 环境的主机上,Carla Server 可运行在 Windows 宿主端,但 ROS Bridge 必须在 Ubuntu 虚拟机中启动并配置 IP 连接。)