ROS Noetic PocketSphinx 语音识别与小乌龟控制
目标环境:Ubuntu 20.04、ROS Noetic、系统 Python 3.8、GStreamer 1.0。流程为麦克风 → GStreamer/PocketSphinx → /recognizer/output (std_msgs/String) → voice_teleop → /turtle1/cmd_vel (geometry_msgs/Twist)。
8.1 配套代码与工作空间
源码在 src/chap8/noetic_voice/,含 pocketsphinx 和 robot_voice 两个 catkin 包。容器目录放置 CATKIN_IGNORE、COLCON_IGNORE,避免整仓扫描重复发现包。仅将里面两个包复制到独立工作空间,不复制这两个忽略文件,也不要与第五章同名 robot_voice 同时编译。
假设仓库位于 ~/ros2:
mkdir -p ~/catkin_ws/src
cp -r ~/ros2/src/chap8/noetic_voice/pocketsphinx ~/catkin_ws/src/
cp -r ~/ros2/src/chap8/noetic_voice/robot_voice ~/catkin_ws/src/
若目标包已存在,先备份并核对,不要直接覆盖。不要激活 AirSim 的虚拟环境。
8.2 安装依赖
source /opt/ros/noetic/setup.bash
sudo apt update
sudo apt install ros-noetic-turtlesim python3-gi python3-gst-1.0 gir1.2-gstreamer-1.0 gir1.2-gst-plugins-base-1.0 gstreamer1.0-tools gstreamer1.0-plugins-base gstreamer1.0-plugins-good gstreamer1.0-pulseaudio gstreamer1.0-pocketsphinx pocketsphinx-en-us
gst-inspect-1.0 pocketsphinx
VMware 声卡应已连接;在 Ubuntu 设置的声音输入页面确认音量条能响应说话。
8.3 编译
两个包均提供 CMakeLists.txt,并用 catkin_install_python 注册 Python 程序。Git 中三个程序应为 100755;ZIP 或共享目录丢失权限时先修复:
chmod +x ~/catkin_ws/src/pocketsphinx/nodes/recognizer.py
chmod +x ~/catkin_ws/src/pocketsphinx/nodes/voice_cmd_vel.py
chmod +x ~/catkin_ws/src/robot_voice/scripts/voice_teleop.py
cd ~/catkin_ws
catkin_make
source devel/setup.bash
rospack find pocketsphinx
rospack find robot_voice
8.4 模型与控制词
声学模型 HMM 来自系统 pocketsphinx-en-us。命令识别的 LM 和字典使用包内 demo/voice_cmd.lm、demo/voice_cmd.dic,不使用通用 en-us.lm.bin 进行控制。它们限制命令词汇,但不是零误识别保证。
控制节点进行整句精确匹配:
| 口令 | 动作 |
|---|---|
| forward / move forward | 前进 |
| back / backward / move back / move backward | 后退 |
| left / move left | 左转 |
| right / move right | 右转 |
| stop / halt | 停止 |
字典没有 go,本文不再用 go。未知词、half speed、full speed 在 voice_teleop 中均停止,不执行调速。另一个旧演示 voice_cmd_vel.py 支持调速和连续运动,但无看门狗,不作为本实验默认控制器。
8.5 启动 master 和小乌龟
终端 1:
source /opt/ros/noetic/setup.bash
roscore
终端 2:
source /opt/ros/noetic/setup.bash
rosrun turtlesim turtlesim_node
8.6 启动受限命令识别
终端 3:
source /opt/ros/noetic/setup.bash
source ~/catkin_ws/devel/setup.bash
HMM=$(dirname "$(find /usr/share/pocketsphinx/model -type f -name mdef | head -n 1)")
LM="$(rospack find pocketsphinx)/demo/voice_cmd.lm"
DICT="$(rospack find pocketsphinx)/demo/voice_cmd.dic"
ls "$HMM/mdef" "$LM" "$DICT"
rosrun pocketsphinx recognizer.py _hmm:="$HMM" _lm:="$LM" _dict:="$DICT" _source:=autoaudiosrc
变量只在当前终端有效。HMM 必须指向含 mdef 的目录,不是模型外层目录。
8.7 启动带超时保护的控制节点
终端 4:
source /opt/ros/noetic/setup.bash
source ~/catkin_ws/devel/setup.bash
rosrun robot_voice voice_teleop.py _linear_speed:=1.0 _angular_speed:=1.0 _command_timeout:=1.0
控制节点以 10Hz 发布最近指令,距最后文本命令达到 1 秒后归零;未知文本立即归零,退出时尝试发布零速度。单次 forward 只持续约 1 秒,持续移动需要重复命令。不要同时运行另一个速度发布节点。watchdog 以单调时钟计算超时,在正常 ROS 定时器调度时生效,不是硬件安全保证。
8.8 分层测试
另开终端:
source /opt/ros/noetic/setup.bash
source ~/catkin_ws/devel/setup.bash
rostopic pub -1 /recognizer/output std_msgs/String "data: 'forward'"
rostopic pub -1 /recognizer/output std_msgs/String "data: 'stop'"
再分别观察:
rostopic echo /recognizer/output
# 另一个终端
rostopic echo /turtle1/cmd_vel
人工发布仅验证文本到速度的控制链路;必须另外对麦克风说 forward、back、left、right、stop 检查识别。记录匹配结果、非零速度和超时归零,不能仅凭收到文本日志认定运动成功。
8.9 原始联调记录与本轮修订
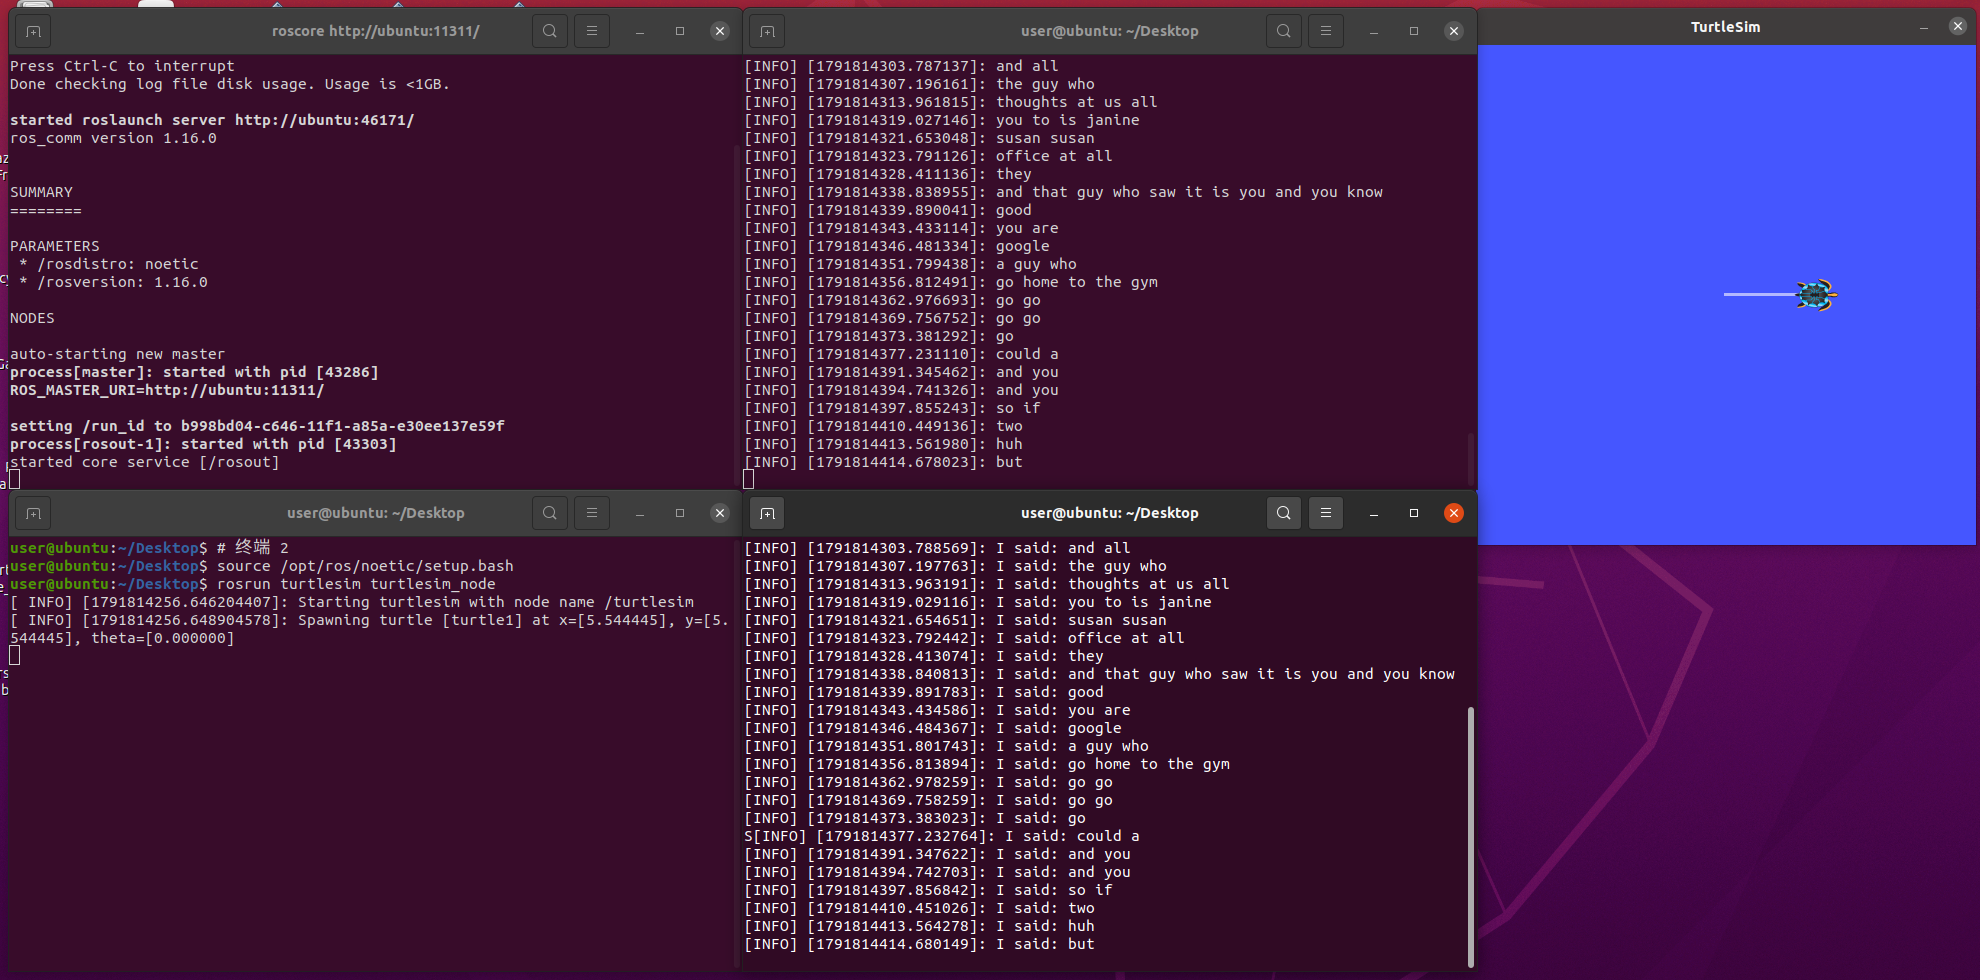
原截图使用通用模型,出现无关识别文本和重复口令,仅证明识别输出、订阅节点及 turtlesim 窗口启动,不证明所有动作通过。新版改用受限命令模型、补齐构建文件与超时保护后,仍需 Ubuntu 上重新编译及麦克风端到端验证。离线逻辑检查不替代在线联调。
8.10 故障排查及可选扩展
- catkin 提示缺少 CMakeLists.txt:核对两个源码包中此文件存在,并确认拉取最新 PR,不使用早期副本。
- Failed to initialize PocketSphinx:检查 HMM/mdef、LM、DICT 文件路径及 gst-inspect 插件。
- 有文本无运动:核对整句是否是命令表中的内容,检查控制节点和 cmd_vel;不要使用 go。
- 约 1 秒后停止:看门狗的预期行为,可通过正数 command_timeout 调整。
- 中文识别:原用户提供模型目录为 ~/pocketsphinx_models/cmusphinx-zh-cn-5.2;中文 LM/字典是另一组模型,中文输出不能直接驱动英文控制表,需要另做映射和实测,不属于本次英文控制验收。
来源与辅助声明
pocketsphinx 保留原包作者与 BSD 元数据;参见 ROS pocketsphinx 包。本轮 robot_voice 控制实现由 OpenAI Codex 辅助重写,按包内 MIT LICENSE 发布;维护者 syj133。机器人语音作业没有自动导航或中文控制成功的验证结论。