步骤 9:自动轨迹控制
前置条件:完成步骤 8。 本步目标:运行
move_square.py,让机器人自动完成近似正方形轨迹。 预计时间:30-50 分钟。
1. 节点设计
move_square.py 是时间开环控制:
flowchart TD
A[等待 1 秒] --> B[前进 side_time]
B --> C[停止 0.4 秒]
C --> D[左转 turn_time]
D --> E[停止 0.4 秒]
E --> F{完成 4 次?}
F -- 否 --> B
F -- 是 --> G[停车退出]
参数:
self.linear_speed = 0.35
self.angular_speed = 0.8
side_time = 2.0 / self.linear_speed
turn_time = (math.pi / 2.0) / self.angular_speed
理论边长为 2.0 m,理论转角为 90 度。
2. 核心代码
#!/usr/bin/env python3
import math

import rospy
from geometry_msgs.msg import Twist

rospy.init_node("mybot_move_square")
pub = rospy.Publisher("/cmd_vel", Twist, queue_size=10)
rate = rospy.Rate(20)

linear_speed = 0.35
angular_speed = 0.8
side_time = 2.0 / linear_speed
turn_time = (math.pi / 2.0) / angular_speed

for index in range(4):
    cmd = Twist()
    cmd.linear.x = linear_speed
    end_time = rospy.Time.now() + rospy.Duration(side_time)
    while rospy.Time.now() < end_time and not rospy.is_shutdown():
        pub.publish(cmd)
        rate.sleep()

    pub.publish(Twist())
    rospy.sleep(0.4)

    cmd = Twist()
    cmd.angular.z = angular_speed
    end_time = rospy.Time.now() + rospy.Duration(turn_time)
    while rospy.Time.now() < end_time and not rospy.is_shutdown():
        pub.publish(cmd)
        rate.sleep()

    pub.publish(Twist())
    rospy.sleep(0.4)
关键点:
- 用
rospy.Rate(20)持续发布速度; - 每段动作结束后发布零速度;
- 动作间暂停,避免惯性影响下一段;
- 中断时最后发布零速度。
3. 运行步骤
终端 1:
roslaunch mybot_gazebo mybot_gazebo.launch
终端 2:
source ~/catkin_ws/devel/setup.bash
rosrun mybot_gazebo move_square.py
同时在另一个终端观察:
rostopic echo /cmd_vel
rostopic echo /odom
rosrun tf tf_echo odom base_link
4. 结果分析
预期轨迹如下。实际结果会受到车轮打滑、惯性和停车延迟影响,通常是近似正方形:
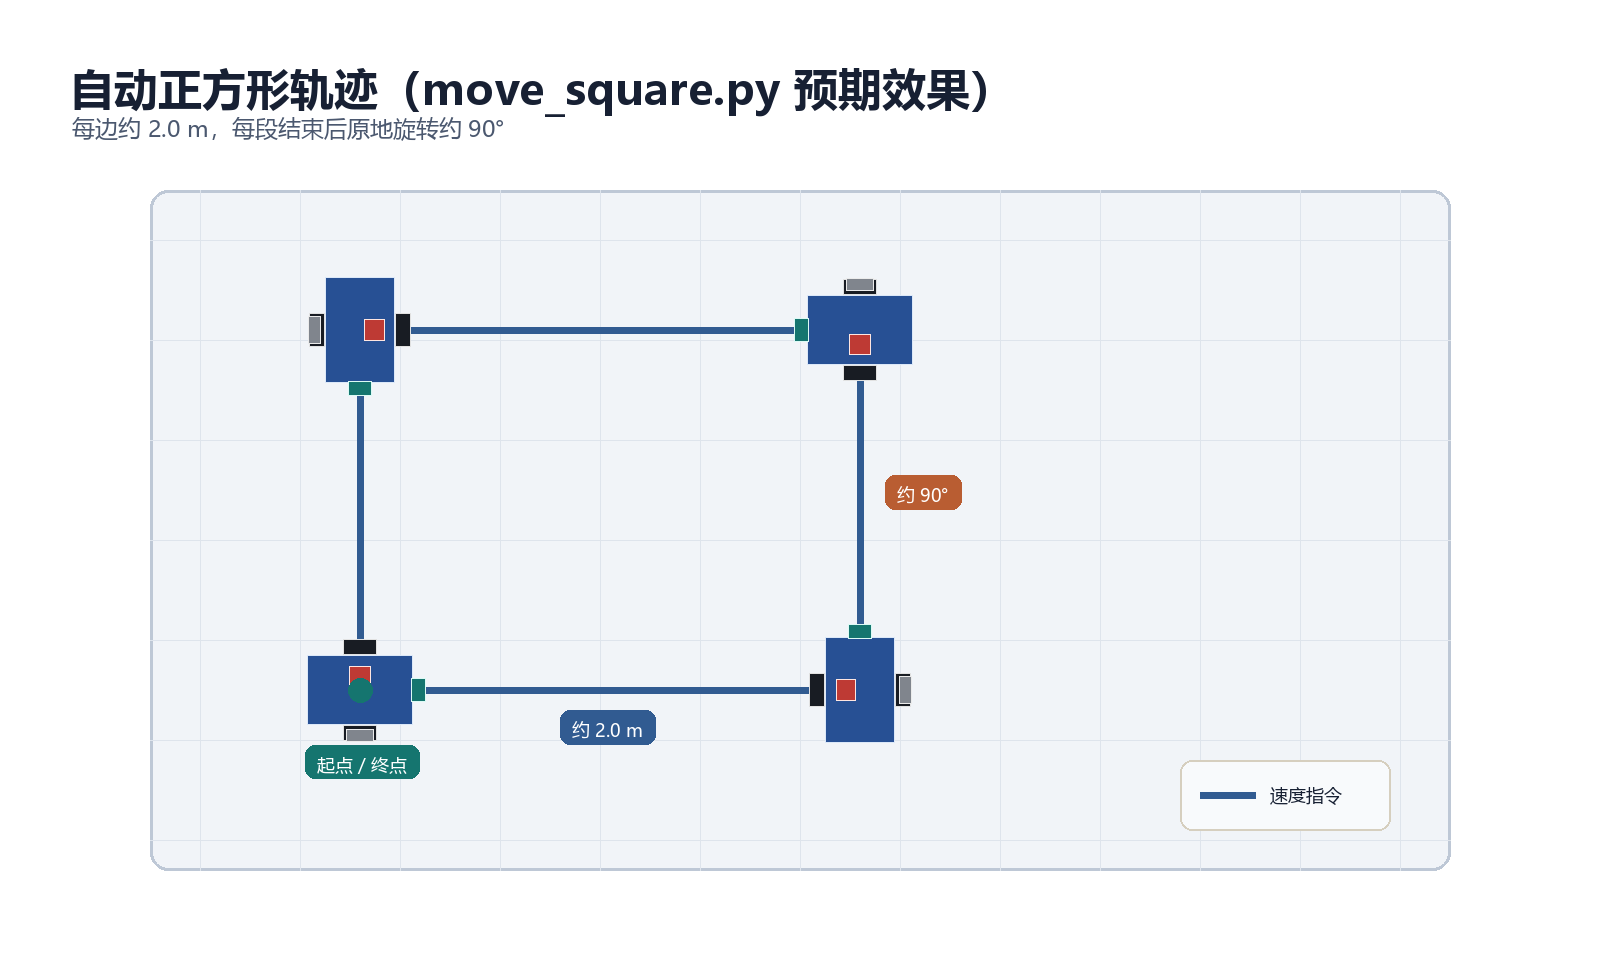
预期结果:
| 阶段 | 命令 | 观察现象 |
|---|---|---|
| 直行 | linear.x > 0 |
机器人前进 |
| 停止 | 全零 Twist | 机器人减速停下 |
| 左转 | angular.z > 0 |
机器人逆时针旋转 |
| 重复 4 次 | 相同序列 | 近似正方形轨迹 |
误差来源:
- 车轮打滑;
- 速度指令与实际速度存在差异;
- 机器人存在惯性和减速时间;
- 转弯时间受到角速度误差影响。
开环控制的结果通常是“近似正方形”,不是精确正方形。它的价值是验证从节点到话题再到 Gazebo 的完整控制链。
5. 改为闭环控制
闭环控制需要订阅 /odom:
from nav_msgs.msg import Odometry

position = None

def odom_callback(msg):
    global position
    position = msg.pose.pose.position

rospy.Subscriber("/odom", Odometry, odom_callback, queue_size=1)
控制逻辑改为:
- 记录起点;
- 计算当前点与起点的欧氏距离;
- 距离达到 2.0 m 时停止直行;
- 记录当前航向;
- 航向变化达到 90 度时停止转弯。
闭环控制能减少速度误差对轨迹的影响,但还需要处理 /odom 的累计漂移。
6. 常见问题
| 现象 | 原因 | 处理 |
|---|---|---|
| 节点启动但机器人不动 | 仿真未启动或 /cmd_vel 无订阅者 |
检查 rostopic info /cmd_vel |
| 正方形不闭合 | 轮径、轮距或打滑 | 校正参数,降低速度 |
| 转弯角度偏差 | 角速度或时间误差 | 改用 /odom 闭环 |
| 动作之间拖尾过大 | 停止时间过短 | 增加 rospy.sleep(0.4) |
| 中断后机器人继续运动 | 未发布零速度 | 在 finally 中停车 |
7. 本步验收
- [ ]
move_square.py能独立运行; - [ ] 机器人完成四条边和四个转弯;
- [ ] 终端能观察到
/cmd_vel的变化; - [ ]
/odom和 TF 能显示运动轨迹; - [ ] 能说明开环与闭环控制的区别;
- [ ] 知道如何利用
/odom改进轨迹。
- 上一步:手动速度控制
- 返回教程总览
- 下一步:步骤 10:参数调整与故障排查