Gazebo 机器人平台搭建与首次仿真
本实验从零搭建一个可以在 Gazebo 中运行的 ROS 移动机器人平台。机器人名为 mybot,采用两轮差速结构,搭载 2D 激光雷达和 RGB 相机,能够接收 /cmd_vel 速度指令、发布 /odom 里程计、输出 /scan 激光数据和 /camera/image_raw 相机图像,并形成完整的 ROS TF 坐标树。
完整功能包在
src/chap4/mybot_gazebo/, 包含 URDF、Gazebo 插件、世界文件、launch 文件和最小运动控制脚本。 本页负责路线总览;逐步操作请从第 6 节进入对应的子页面。
1. 要解决的问题
直接在真实机器人上学习 ROS 仿真会遇到三个问题:
- 硬件、驱动、通信和算法故障混在一起,很难判断问题来自哪一层;
- 模型、传感器安装位置、坐标系和控制器参数一旦写错,真实机器人可能损坏;
- 没有固定世界和可回放数据,同一个问题很难重复出现。
Gazebo 的价值不是“画一个好看的机器人”,而是提供一个可重复的物理世界,让机器人模型、传感器、ROS 话题和坐标变换在进入真实平台前先跑通。
本实验要解决的问题是:
- 怎样从 URDF/xacro 开始搭建机器人平台;
- 怎样让 Gazebo 中的机器人真正接收 ROS 速度命令;
- 怎样让激光、相机和里程计变成 ROS 话题;
- 怎样确认 TF 树、话题类型、数据频率和物理运动方向都正确;
- 怎样在出错时快速定位是模型、插件、launch、TF 还是控制节点的问题。
2. 系统总览与方法
本实验采用“模型 -> 插件 -> 世界 -> 控制 -> 验证”的构建顺序。每一步只增加一种能力,读者可以单独验证,不需要等到最后才发现问题。
| 层次 | 文件或模块 | 作用 | 产生的结果 |
|---|---|---|---|
| 机器人模型 | urdf/mybot.urdf.xacro |
描述车体、车轮、激光、相机和关节 | 可检查的 URDF 模型 |
| Gazebo 驱动 | libgazebo_ros_diff_drive.so |
把速度命令转换为左右轮运动 | /cmd_vel、/odom、里程计 TF |
| 关节状态 | 差速插件的 publishWheelJointState |
发布车轮关节状态 | /joint_states |
| 激光传感器 | libgazebo_ros_laser.so |
把射线扫描转换为激光消息 | /scan |
| 相机传感器 | libgazebo_ros_camera.so |
输出 RGB 图像和相机参数 | /camera/image_raw、/camera/camera_info |
| 仿真世界 | worlds/mybot_empty.world |
提供地面、光照和物理参数 | 可重复的仿真环境 |
| 启动组织 | launch/mybot_gazebo.launch |
一条命令启动世界、模型和 TF | 完整仿真系统 |
| 运动示例 | scripts/move_square.py |
按时间控制机器人走正方形 | 首次运动验证 |
本实验不会一开始就加入机械臂、深度相机、SLAM 和导航。先把移动平台和最小传感器链跑通,后续实验才有稳定的基础。
3. 节点图与数据流解析
3.1 ROS 节点图
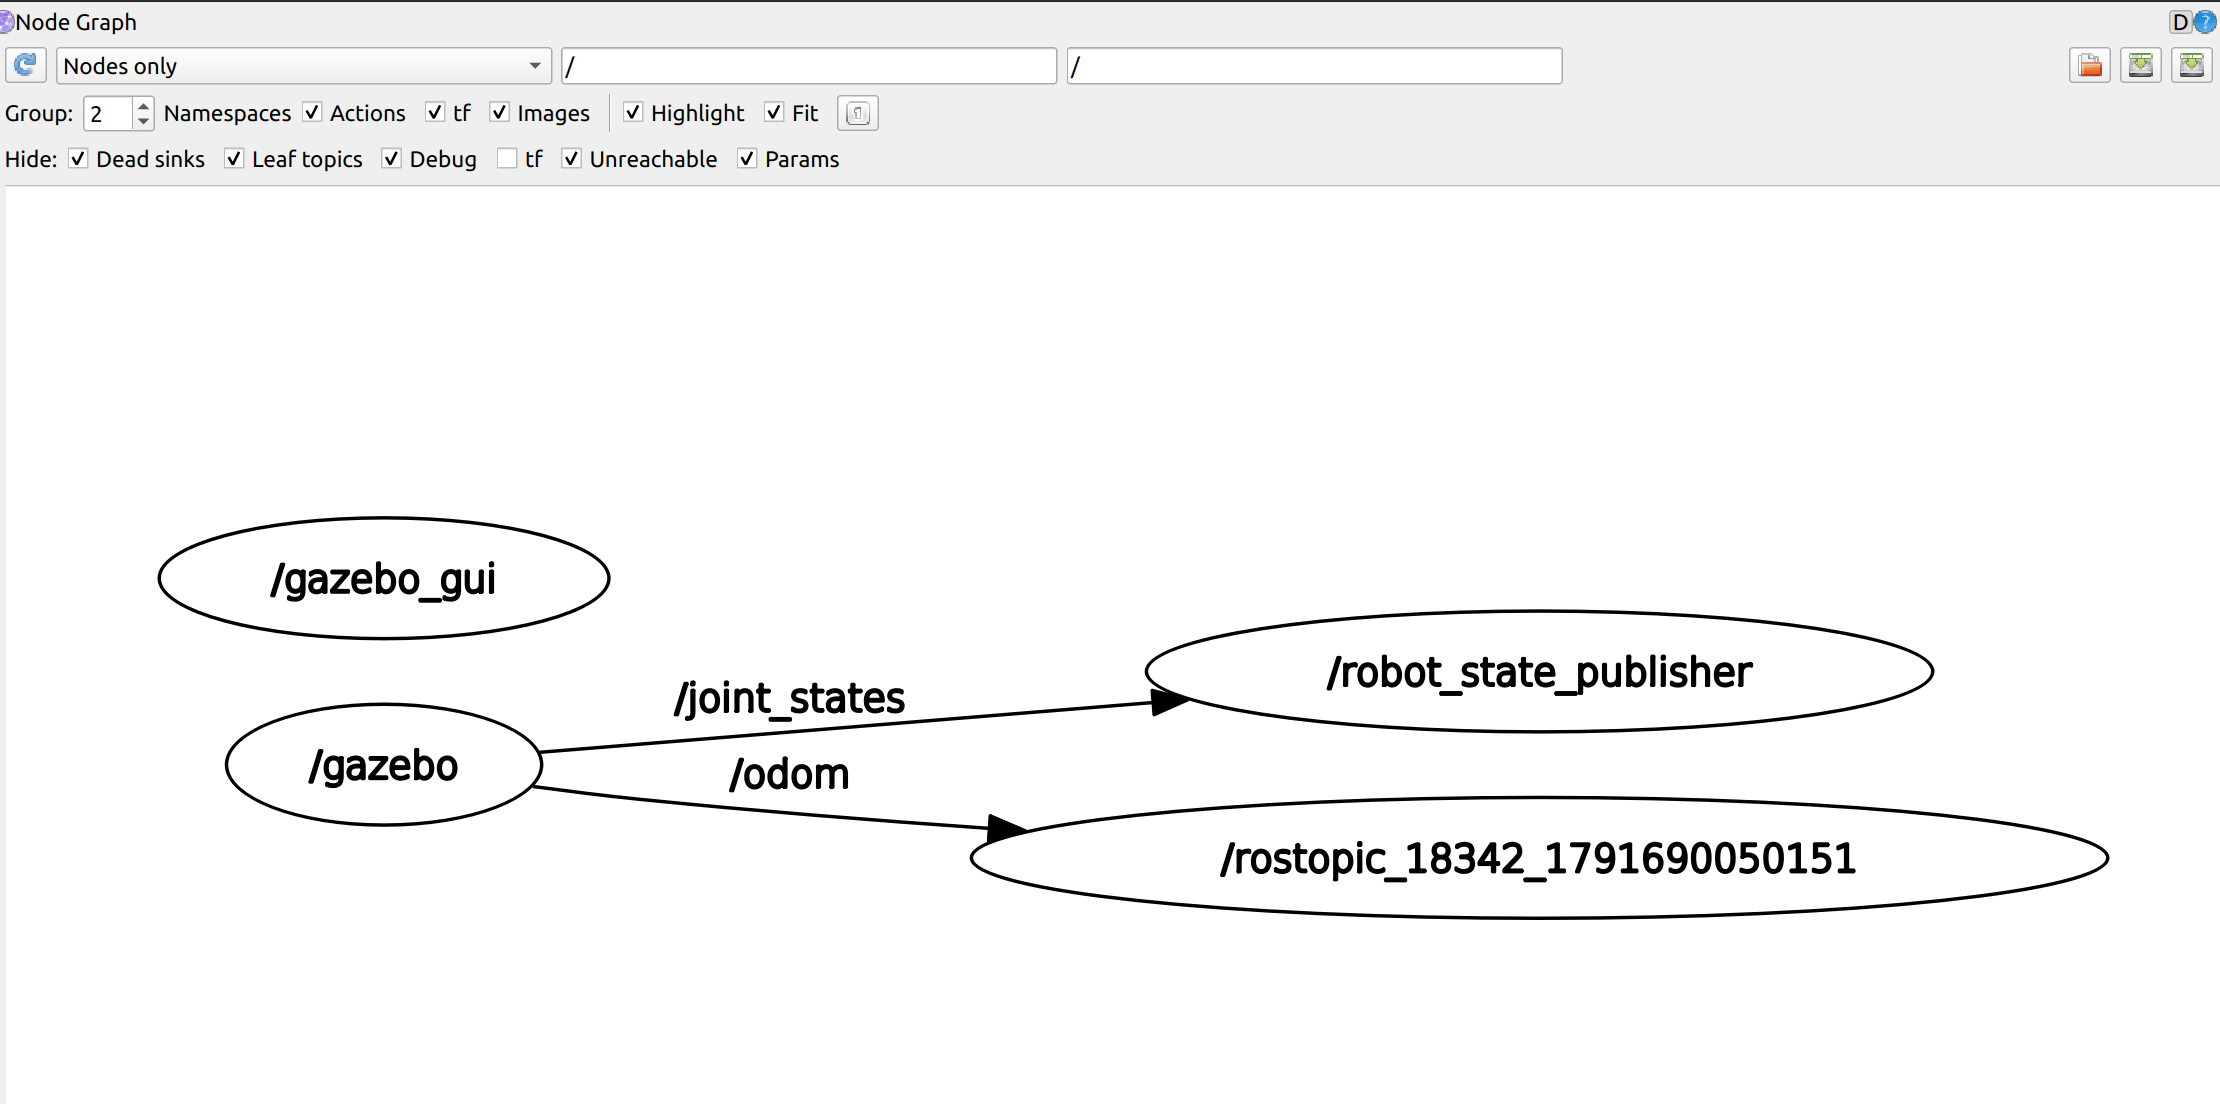
启动仿真后,ROS 图可以抽象为下面的结构。Gazebo 插件虽然不是普通 Python/C++ 节点,但在 ROS 名称系统里同样会提供发布者和订阅者,因此可以用 rqt_graph 观察。
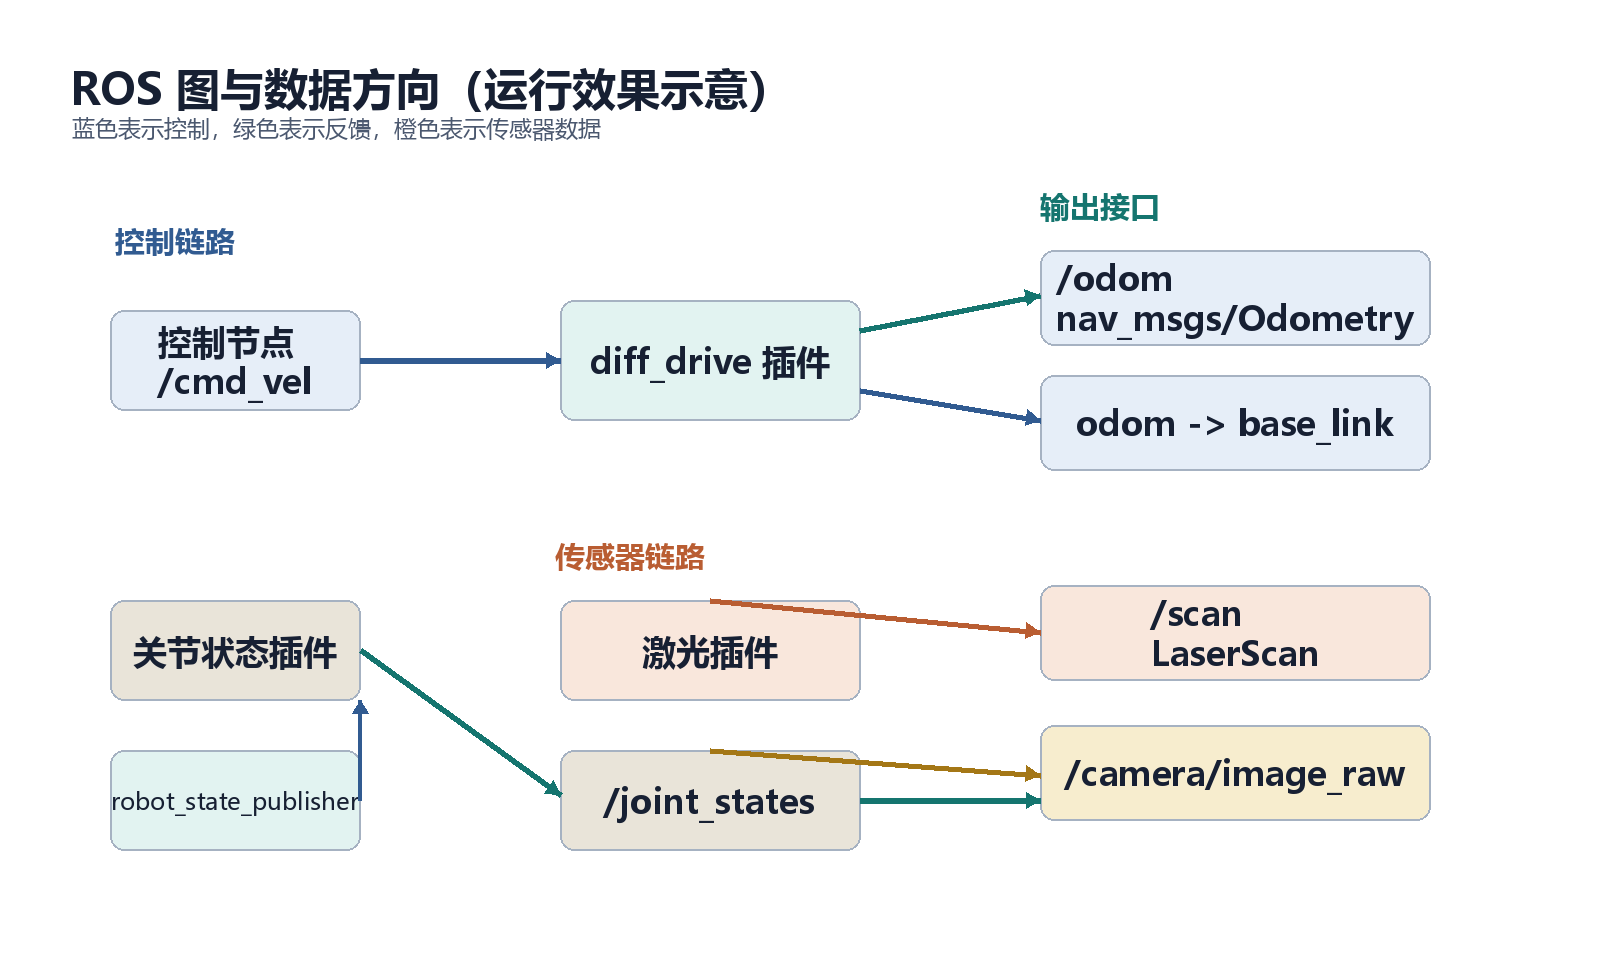
节点图里最重要的是方向,而不是节点数量:
- 控制方向:控制节点或
rostopic pub发布/cmd_vel,差速插件订阅; - 反馈方向:差速插件发布
/odom,导航、建图和控制节点订阅; - 传感器方向:Gazebo 插件发布
/scan和相机话题,感知节点订阅; - TF 方向:差速插件发布里程计 TF,
robot_state_publisher发布机器人内部 TF。
3.2 话题与插件对照表
| 名称 | 类型 | 发布者 | 订阅者 | 本实验用途 |
|---|---|---|---|---|
/cmd_vel |
geometry_msgs/Twist |
控制节点或命令行 | 差速插件 | 控制前进、后退和旋转 |
/odom |
nav_msgs/Odometry |
差速插件 | 控制、导航、可视化 | 估计机器人位姿和速度 |
/joint_states |
sensor_msgs/JointState |
差速插件 | robot_state_publisher |
更新车轮等关节 TF |
/scan |
sensor_msgs/LaserScan |
激光插件 | 建图、避障、rviz | 感知二维障碍 |
/camera/image_raw |
sensor_msgs/Image |
相机插件 | 视觉节点、rqt_image_view |
获取仿真图像 |
/camera/camera_info |
sensor_msgs/CameraInfo |
相机插件 | 视觉节点 | 获取相机内参 |
/tf |
tf2_msgs/TFMessage |
差速插件、robot_state_publisher |
TF 监听者 | 维护动态坐标变换 |
/tf_static |
tf2_msgs/TFMessage |
robot_state_publisher |
TF 监听者 | 发布固定安装关系 |
3.3 TF 坐标树
机器人能否导航,关键不在“有没有激光数据”,而在“激光数据位于哪个坐标系”。本实验的 TF 树应为:
三个关键判断:
odom -> base_link是否随时间变化,表示机器人是否被正确定位;base_link -> laser_frame是否固定且与建模安装位置一致;base_link -> camera_link是否固定且相机朝向正确。
对应检查命令:
rosrun rqt_graph rqt_graph
rosrun rqt_tf_tree rqt_tf_tree
rostopic info /cmd_vel
rostopic info /odom
rostopic info /scan
rosrun tf tf_echo odom base_link
rosrun tf tf_echo base_link laser_frame
3.4 一次控制指令的完整传播链
以“让机器人向前移动”为例,一次控制不是只发布一条消息,而是经过以下完整链路:
- 控制节点构造
geometry_msgs/Twist,设置linear.x; - 消息发布到
/cmd_vel; - Gazebo 差速插件订阅
/cmd_vel; - 插件根据轮距、轮径和最大力矩计算左右轮目标速度;
- Gazebo 驱动物理关节,机器人开始运动;
- 插件根据轮子运动计算
/odom; - 插件发布
odom -> base_link; - 差速插件通过
publishWheelJointState发布/joint_states; robot_state_publisher更新车轮和传感器 TF;- rviz 或导航节点通过 TF 和话题看到结果。
如果机器人不动,不要直接修改控制算法。应按“话题是否存在 -> 是否有发布者 -> 插件是否订阅 -> 关节名是否一致 -> 轮子是否转动 -> TF 是否更新”的顺序排查。
4. 运行效果与验收现象
4.1 Gazebo 中的预期现象
启动 mybot_gazebo.launch 后,应当看到:
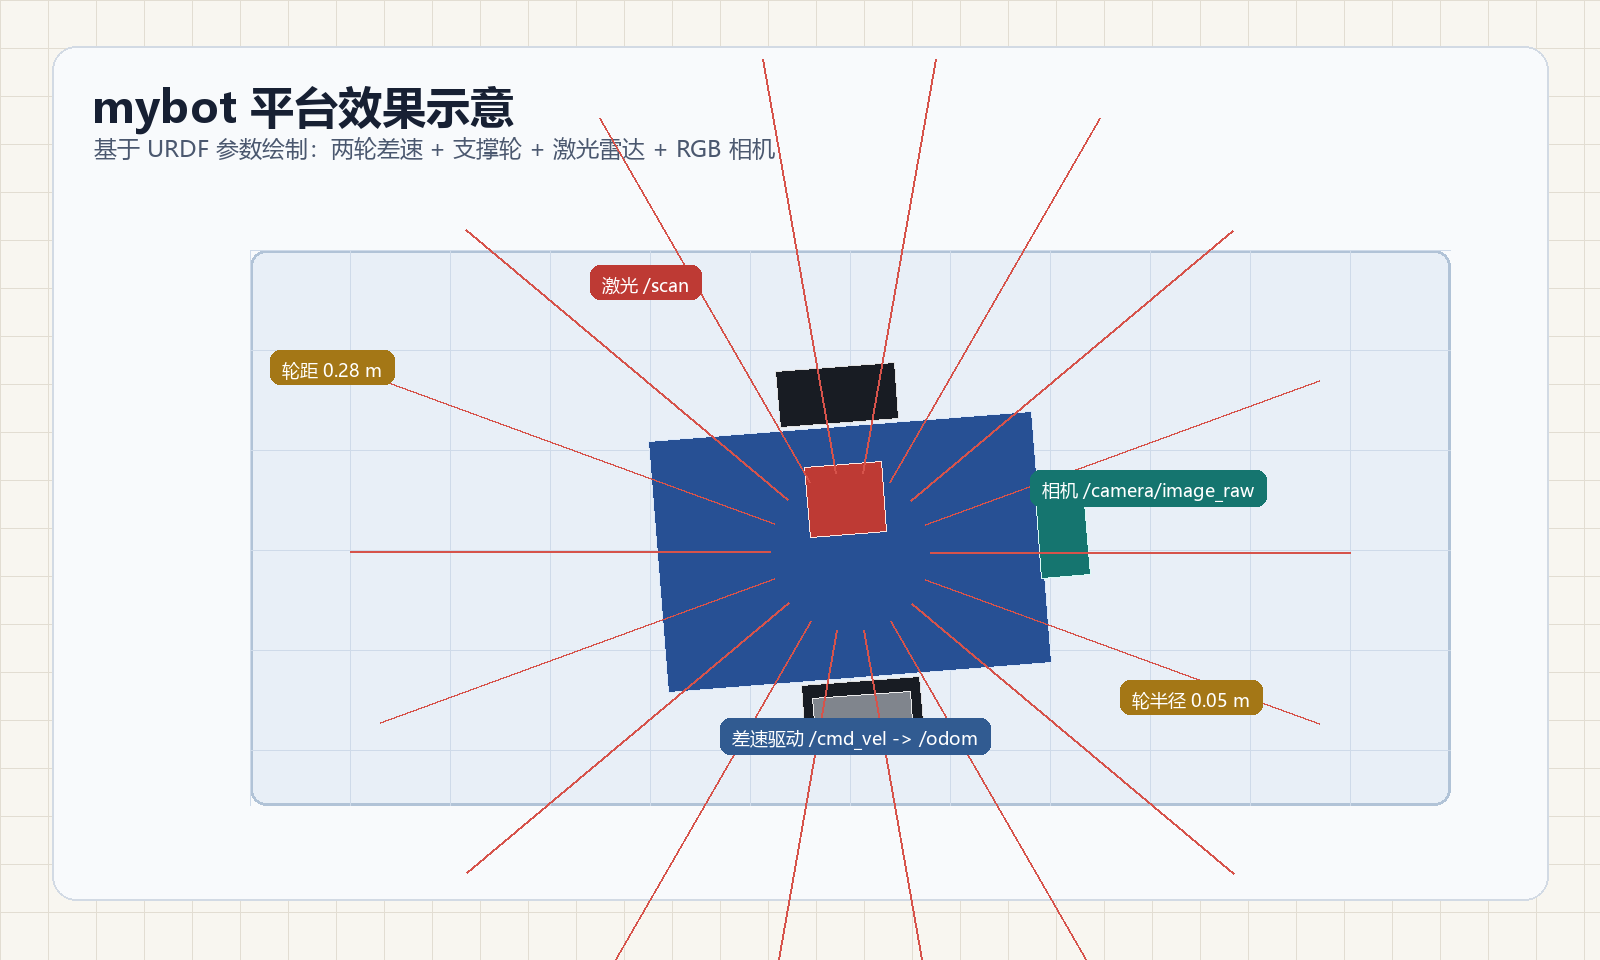
- 蓝色车体位于地面附近,不会持续下沉或自动翻倒;
- 左右黑色驱动轮和后部灰色支撑轮与地面接触;
- 红色激光雷达和绿色相机固定在车体上;
- 发布
/cmd_vel后机器人能够前进和旋转; rqt_image_view可以显示相机画面;- rviz 中可以显示 TF、激光和里程计数据。
4.2 话题与频率验收
| 话题 | 预期频率 | 验证命令 | 成功现象 |
|---|---|---|---|
/odom |
约 50 Hz | rostopic hz /odom |
位置随时间变化 |
/joint_states |
约 50 Hz | rostopic hz /joint_states |
车轮关节状态更新 |
/scan |
约 10 Hz | rostopic hz /scan |
有 360 个范围数据 |
/camera/image_raw |
约 30 Hz | rostopic hz /camera/image_raw |
图像持续发布 |
/tf |
不低于 30 Hz | rostopic hz /tf |
包含 odom -> base_link |
频率是设计目标。实际结果会受到电脑性能、Gazebo 实时因子和传感器分辨率影响。
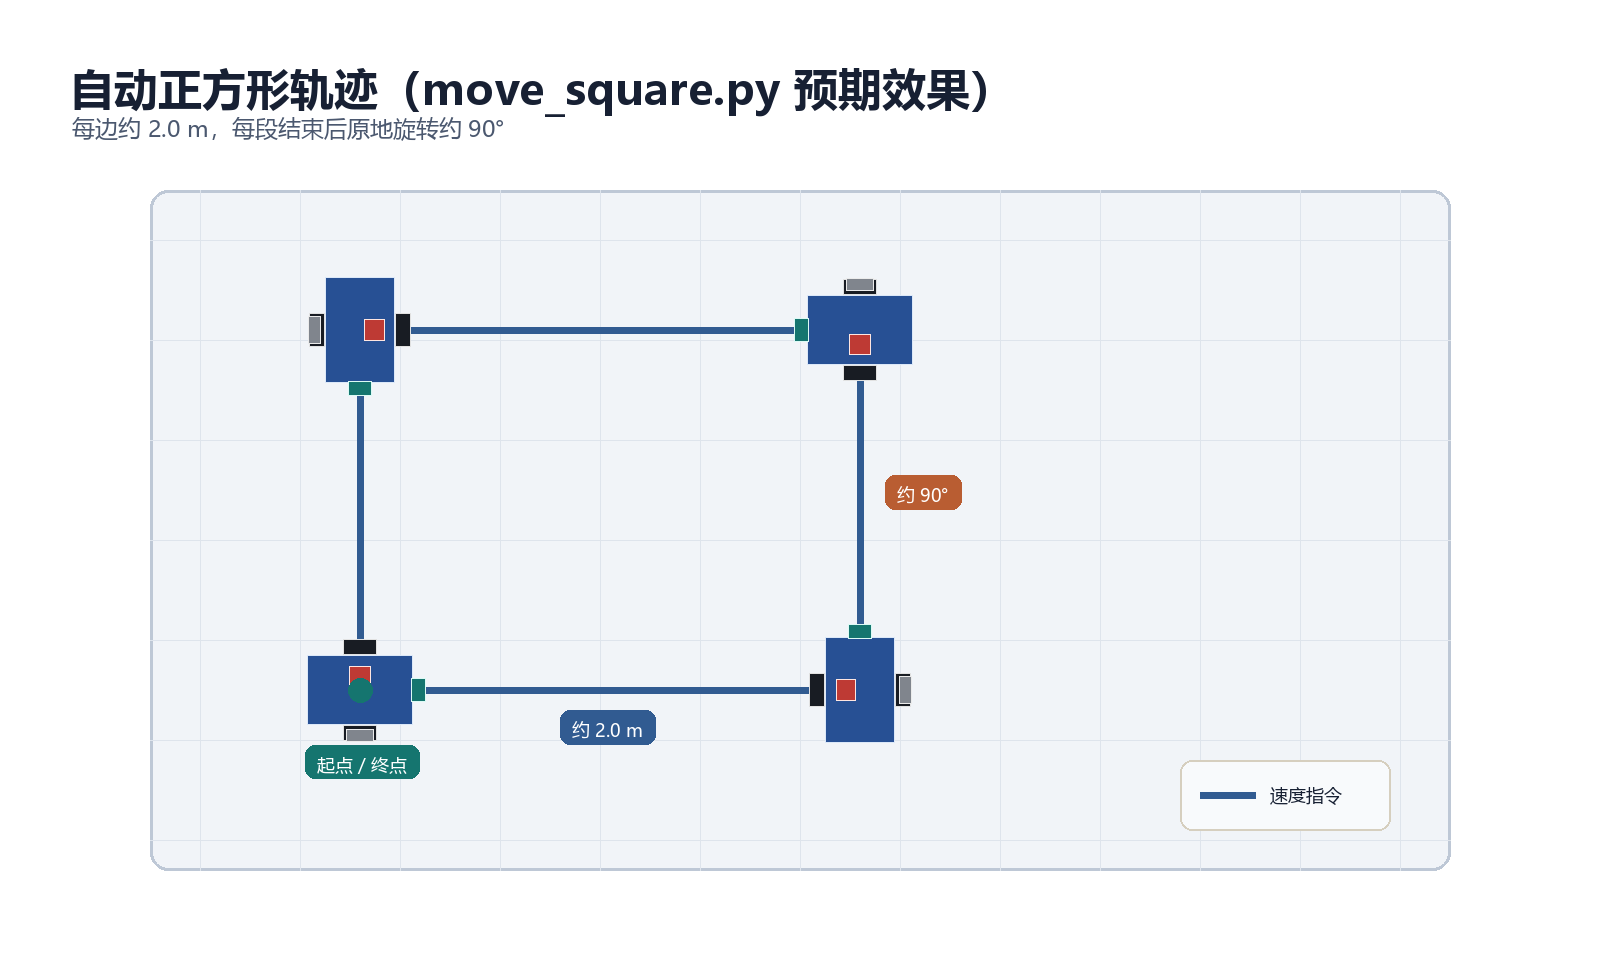
4.3 效果示意
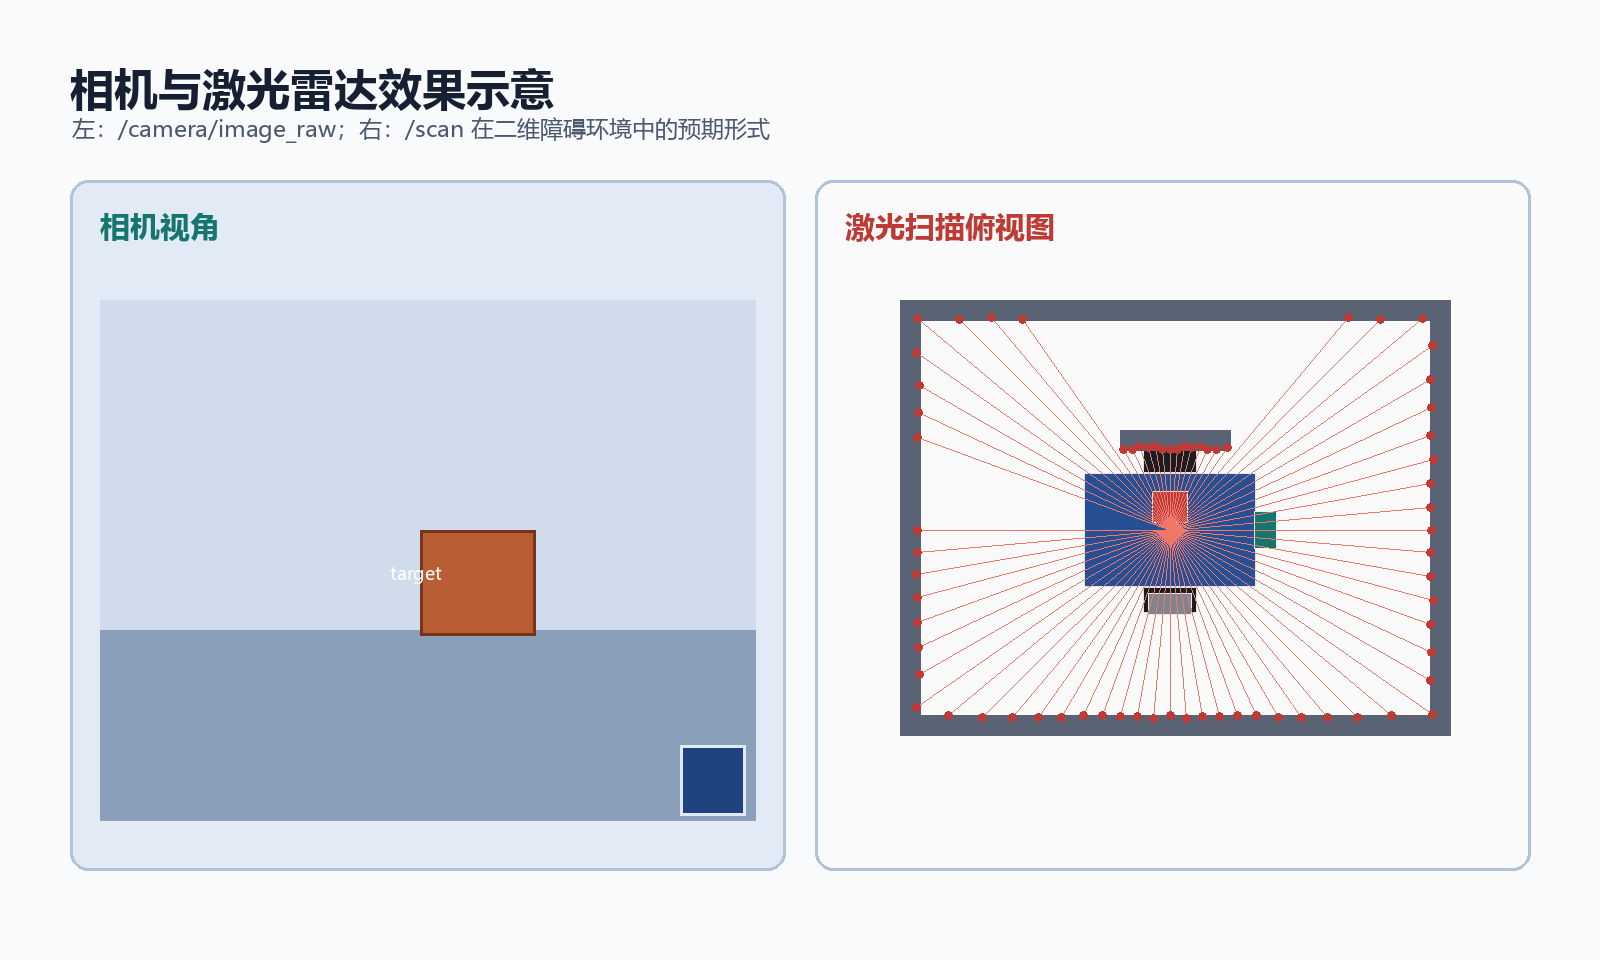
下面图片根据 mybot.urdf.xacro 的尺寸、Gazebo 插件和话题设计绘制,用于在运行前说明正确效果。它们是“效果示意”,不是真实 Gazebo 截图;维护者完成运行验证后,可以替换为实际环境截图。
4.4 真实运行截图
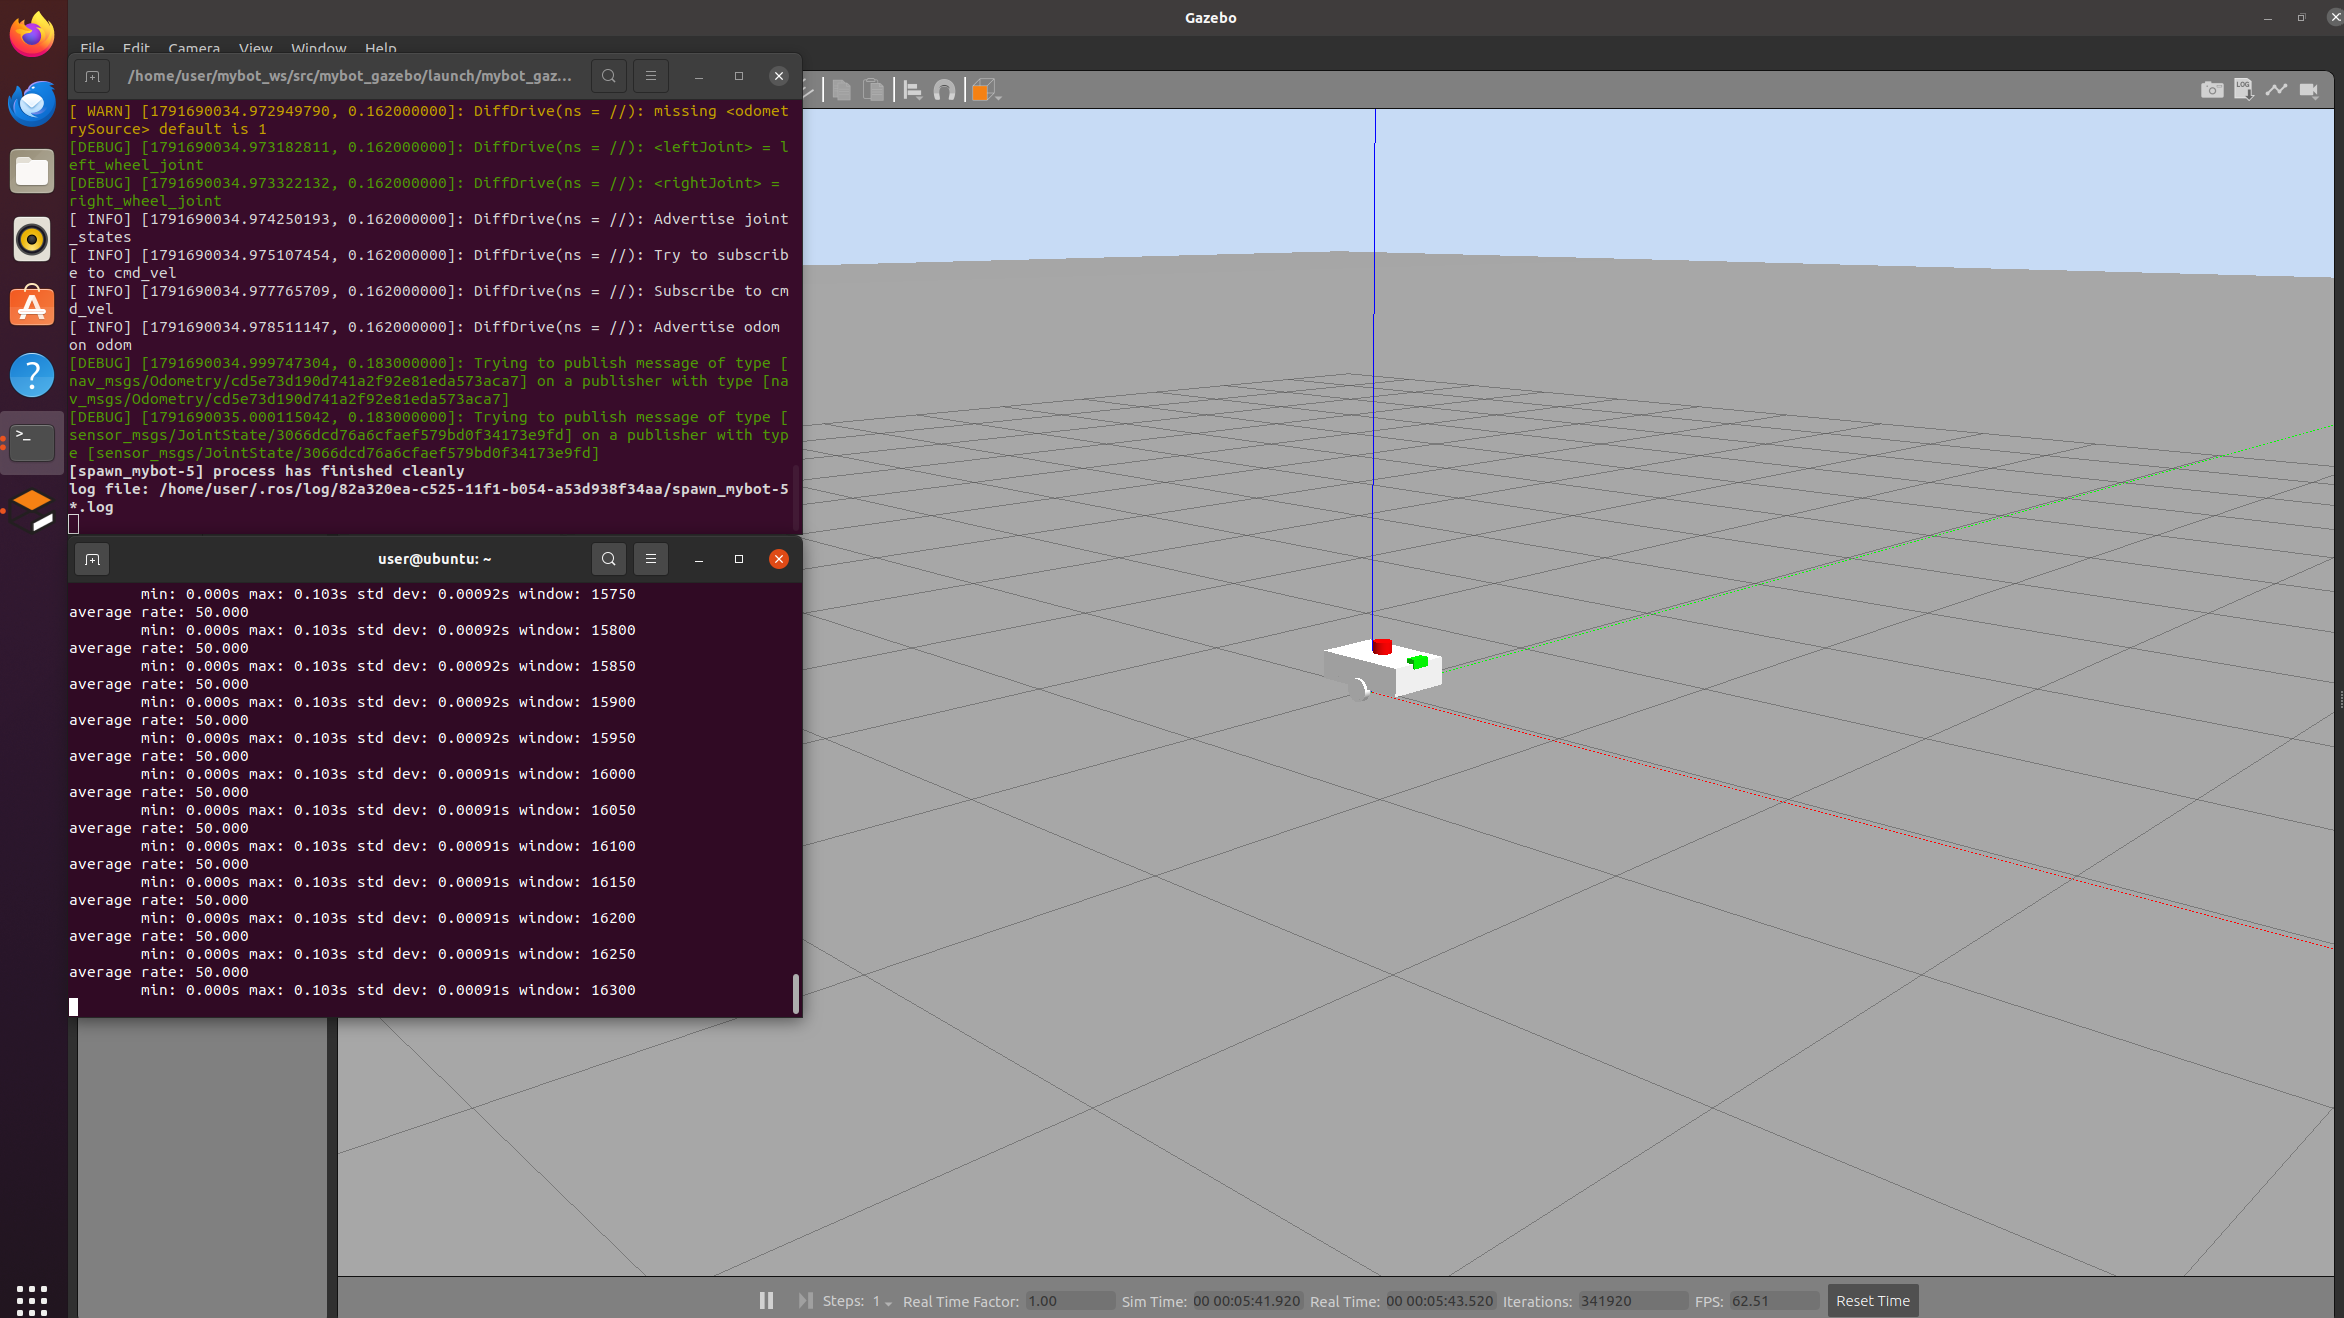
下面图片来自 Ubuntu 20.04 + ROS Noetic + Gazebo Classic 11 虚拟机的实际运行结果。Gazebo 中已经生成 mybot,右侧终端执行 rostopic hz /odom,平均频率稳定在 50 Hz,说明差速插件和里程计链路已经工作。
用 rqt_graph 观察运行中的节点和话题关系:
5. 快速开始
已熟悉 catkin 工作空间的读者可以直接执行:
source /opt/ros/noetic/setup.bash
mkdir -p ~/catkin_ws/src
cp -r src/chap4/mybot_gazebo ~/catkin_ws/src/   # 在仓库根目录执行
cd ~/catkin_ws
catkin_make
source devel/setup.bash

xacro src/mybot_gazebo/urdf/mybot.urdf.xacro > /tmp/mybot.urdf
check_urdf /tmp/mybot.urdf

roslaunch mybot_gazebo mybot_gazebo.launch
也可以使用包内统一入口:
cd ~/catkin_ws/src/mybot_gazebo
./main.sh
另开终端运行:
source ~/catkin_ws/devel/setup.bash
rosrun mybot_gazebo move_square.py
第一次运行建议不要直接执行自动控制节点,先按分步教程逐个确认话题、TF 和手动速度控制。
6. 分步教程
每一步都是独立页面,完成后再进入下一步。
| 步骤 | 内容 | 完成后应得到 |
|---|---|---|
| 1. 环境检查与 Gazebo 验证 | Ubuntu、ROS Noetic、Gazebo 11 和依赖检查 | 可以独立启动 Gazebo |
| 2. 工作空间与功能包 | 创建 catkin 工作空间并编译 mybot_gazebo |
rospack find 能找到功能包 |
| 3. URDF 与 xacro 建模 | 车体、车轮、支撑轮、激光、相机和惯性 | check_urdf 通过 |
| 4. 差速驱动与里程计 | 配置差速插件和车轮关节状态输出 | /cmd_vel、/odom、odom -> base_link 正常 |
| 5. 激光与相机插件 | 配置激光和 RGB 相机 | /scan 与相机话题正常 |
| 6. 世界文件与 launch | 组装世界、模型生成、TF 和启动参数 | 一条 launch 命令启动系统 |
| 7. 首次启动与验证 | 启动 Gazebo、检查话题、TF 和传感器 | 模型稳定、话题完整、TF 连通 |
| 8. 手动速度控制 | 命令行发布 /cmd_vel |
前进、旋转、停车方向正确 |
| 9. 自动轨迹控制 | 运行正方形轨迹节点 | 机器人完成近似正方形运动 |
| 10. 参数调整与故障排查 | 尺寸、速度、传感器负载和故障表 | 能独立修改参数并定位问题 |
| 11. 扩展任务与总结 | IMU、障碍、rosbag、SLAM 和导航 | 能规划后续实验 |
7. 设计参数与验收指标
本实验的设计参数如下,参数修改后需要同步检查 URDF、Gazebo 插件和控制脚本。
| 项目 | 数值 | 说明 |
|---|---|---|
| 车体尺寸 | 0.42 m x 0.28 m x 0.12 m | 由 base_length 等参数控制 |
| 轮半径 | 0.05 m | 影响速度换算和初始高度 |
| 轮距 | 0.28 m | 影响旋转和里程计 |
| 最大车轮力矩 | 20 N·m | 过低会带不动模型,过高容易抖动 |
| 里程计频率 | 50 Hz | 差速插件输出 |
| 激光点数 | 360 | 输出 /scan |
| 激光量程 | 0.10-10.0 m | 影响建图范围 |
| 相机分辨率 | 640 x 480 | 降低分辨率可提升实时因子 |
| 相机帧率 | 30 Hz | 可由插件参数调整 |
本实验的验收条件:
check_urdf通过,模型在 Gazebo 中稳定站立;/cmd_vel、/odom、/scan、相机和/joint_states话题存在;odom -> base_link -> laser_frame和camera_linkTF 连通;- 发布非零速度后机器人按预期方向运动;
- 能说出一次速度命令从 ROS 话题到 Gazebo 物理运动的完整路径。
8. 常见问题总览
| 现象 | 第一层检查 | 第二层检查 |
|---|---|---|
| Gazebo 中没有模型 | spawn_model 日志、xacro 展开 |
robot_description 参数、模型名称 |
| 模型下沉或抖动 | 初始 z、碰撞体尺寸 | 质量、惯性、支撑轮高度 |
/cmd_vel 无订阅者 |
rostopic info /cmd_vel |
差速插件是否加载、关节名是否匹配 |
| 机器人不动 | Gazebo 是否暂停 | 轮子关节方向、最大力矩、控制频率 |
odom -> base_link 缺失 |
/odom 是否发布 |
插件 TF 开关、use_sim_time |
没有 /scan |
激光插件是否加载 | frame_name、TF 树和激光量程 |
| 相机没有图像 | 话题是否存在 | 相机插件、分辨率、渲染和 /camera_info |
| rviz 与 Gazebo 不一致 | TF 是否完整 | Gazebo 是物理模型,rviz 主要是 TF 和消息可视化 |
详细排查过程见步骤 10。
9. 参考文献与说明
参考内容:
- ROS Wiki:URDF、TF、ros_control、Gazebo ROS 插件;
- Gazebo Classic 官方文档:SDF、物理引擎、传感器模型;
- ROS Noetic
gazebo_ros包中的 diff drive、laser 和 camera 插件示例; - 本仓库已有的 catkin 功能包与实验文档组织方式。
人工智能使用声明
本文档在整理过程中使用了大型语言模型辅助进行结构梳理、文字组织和示例代码检查。示例代码需要在实际 Ubuntu 20.04 + ROS Noetic + Gazebo Classic 11 环境中运行验证,提交前应完成书中的全部验收步骤。
- 返回第 4 章机器人仿真
- 下一步:环境检查与 Gazebo 验证